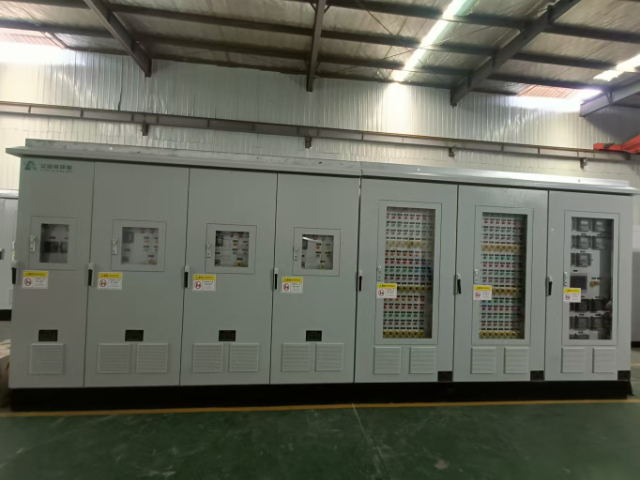
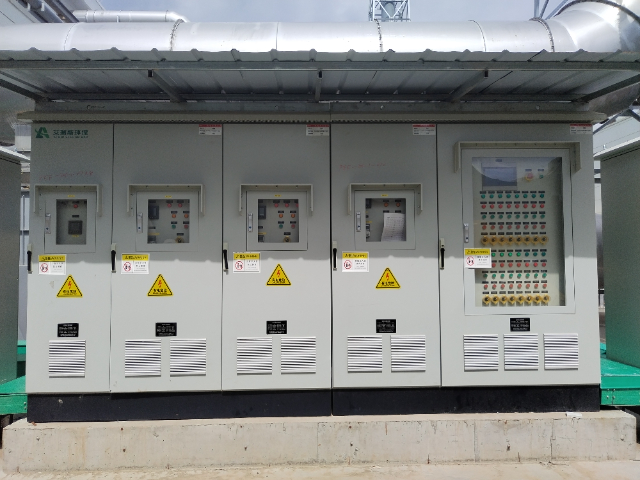
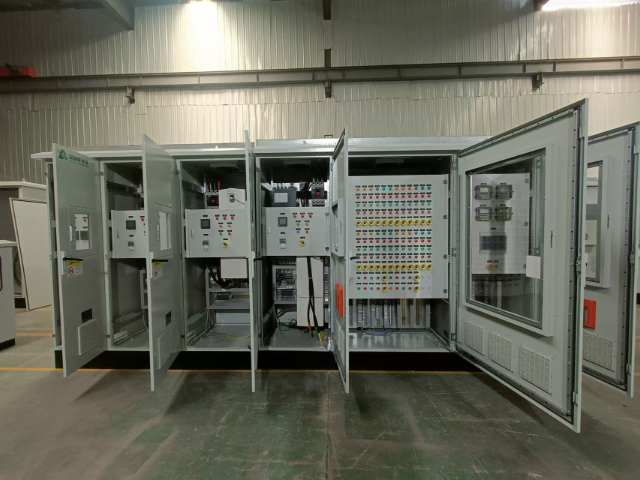
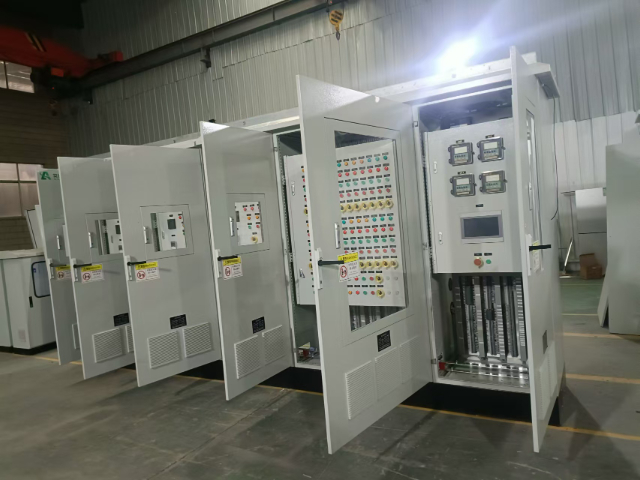
尽管自控技术已取得长足进步,但其发展仍面临多重挑战。在工业环境中,电磁干扰可能导致传感器数据失真,极端温度会影响控制器的运算精度,这些都需要更 robust 的硬件设计来克服。而随着系统复杂度提升,如何避免 “过度自动化” 带来的决策僵化,成为新的研究课题。未来,自控系统将向 “人机协同” 方向演进 —— 在自动驾驶领域,系统不*能自主处理常规路况,还能在突发状况时快速将控制权移交人类;在智能制造中,AI 驱动的自控系统将具备自我学习能力,可根据生产数据持续优化控制策略,实现真正的 “智能自治”。使用PLC自控系统可以减少人工操作,降低人为错误。湖北DCS自控系统检修
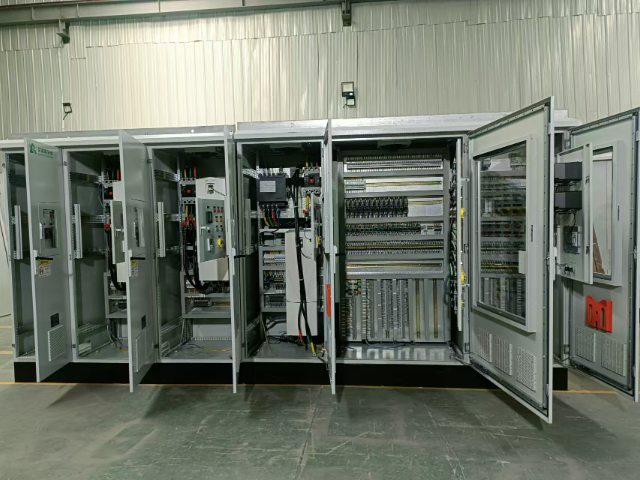
自控系统的控制策略是实现系统目标的关键。常见的控制策略包括开环控制和闭环控制。开环控制是指控制器在没有反馈信息的情况下,依据设定的输入信号直接控制输出。这种方法简单,但在面对外部干扰时,系统的稳定性较差。相对而言,闭环控制则通过反馈机制实时调整控制信号,以确保输出与目标值一致。闭环控制又可细分为比例控制、积分控制和微分控制等多种策略,其中PID控制器因其简单有效而被广泛应用。此外,现代自控系统还引入了模糊控制、神经网络控制等先进技术,以应对更加复杂和不确定的控制环境。无锡自控系统批发PLC自控系统通过编程实现自动化控制,提高生产效率。
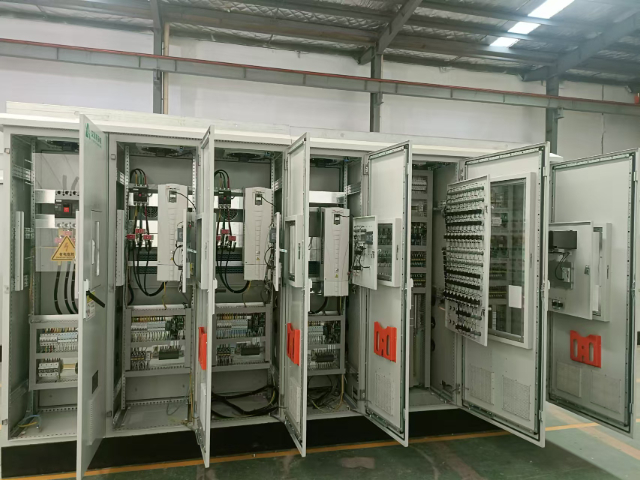
自控系统的控制策略多种多样,常见的有PID控制、模糊控制和自适应控制等。PID控制(比例-积分-微分控制)是蕞为经典和广泛应用的控制策略,通过调整比例、积分和微分三个参数来实现对系统的精确控制。模糊控制则利用模糊逻辑处理不确定性和非线性问题,适用于复杂和难以建模的系统。自适应控制则能够根据系统的动态变化自动调整控制参数,以适应环境的变化。这些控制策略各有优缺点,选择合适的控制策略对于自控系统的性能至关重要。在实际应用中,工程师通常会根据具体的控制目标和系统特性,综合考虑多种控制策略,以实现比较好的控制效果。
随着控制对象复杂度的提高,传统PID控制难以满足需求,现代控制理论应运而生。状态空间方法是其中心工具,通过将系统描述为一组状态变量的微分方程,实现对多输入多输出(MIMO)系统的建模与分析。与经典控制理论(如频域分析)不同,状态空间法直接在时域中设计控制器,例如线性二次调节器(LQR)通过优化状态变量和控制输入的加权和,实现比较好控制。此外,卡尔曼滤波器能够处理噪声干扰下的状态估计问题。现代控制理论在航空航天(如导弹制导)、无人驾驶等领域表现突出,但其数学复杂度较高,对计算资源要求较大。无锡祥冬电气致力于提供高效的PLC自控系统解决方案。
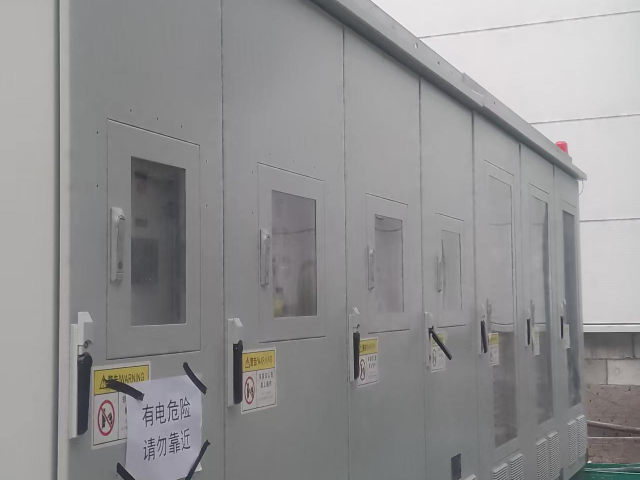
自控系统按反馈机制可分为开环控制和闭环控制。开环控制无反馈环节,控制器很根据输入信号生成指令,输出结果不受实际输出影响,例如定时洗衣机按预设程序运行,不考虑衣物是否洗净。其优点是结构简单、成本低,但抗干扰能力弱,适用于对精度要求不高的场景。闭环控制则通过反馈通道将输出信号返回控制器,形成动态调节回路,如汽车巡航定速系统通过车速传感器实时调整油门开度,确保车速恒定。闭环控制能自动修正干扰(如坡道阻力),但系统复杂度更高,需解决稳定性问题。现代自控系统多采用闭环结构,结合前馈控制(预测干扰并提前补偿)进一步提升性能,例如工业机器人通过视觉传感器预判物体的位置,实现高精度抓取。工业AR技术辅助自控系统的调试与维护。湖北DCS自控系统检修
PLC自控系统具有强大的数据存储能力。湖北DCS自控系统检修
未来自控系统将呈现以下趋势:一是边缘智能化的普及,通过在终端设备部署轻量级AI模型(如TinyML),实现低延迟的本地决策;二是数字孪生技术的深入应用,通过虚拟模型实时映射物理系统,支持预测性维护;三是跨学科融合,如生物启发控制(模仿生物神经系统)与量子控制(利用量子效应)。此外,伦理与安全问题日益重要,例如自动驾驶的“责任归属”需通过法规与技术共同解决。随着5G、6G通信的发展,远程控制与协作控制(如多机器人系统)也将迎来突破。自控系统的演进将持续推动人类社会向更高程度的自动化迈进。湖北DCS自控系统检修