绝对值编码器消除多圈编码器消除圈数需要在伺服bb状态完成,消除圈数可通过伺服面板消除和SDO通讯消除。F1-06写入1,多圈***值当前圈数U0-91将被置零,绝对值编码器当前位置反馈U0-57~U0-60、U0-94~97中的多圈圈数也会被消除,保留单圈以内的位置。1)伺服驱动面板消除通过F1-06可以面板消除绝对值编码器位置的圈数。伺服处于bb状态下,进入参数F1-06显示:按【INC】键加至1并长按【ENT】确认退出:)EtherCAT总线通讯消除在伺服bb状态下,通过EtherCAT总线SDO通讯对#0x4106写1即可消除圈数;给D0写1即可消除圈数。电气柜集成安装秉持严谨,严格把控每个环节,为设备自动化控制筑牢稳定运行的硬件根基。信捷MS6H-80CN30B(Z)3-20P7优惠报价
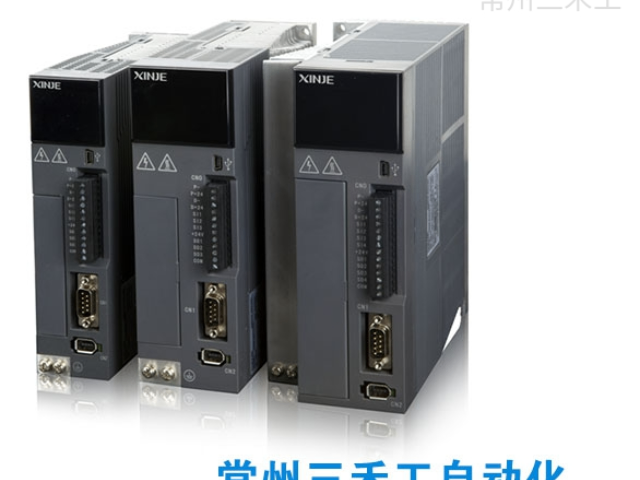
绝对值编码器零点标定绝对值编码器零点标定需要在伺服bb状态完成,只能通过伺服面板标定。F1-06写入3,绝对值编码器当前位置反馈U0-94~97中编码器位置会被标定为0(注:不支持通过SDO通讯清进行绝对值编码器零点标定)。1)伺服驱动面板标定伺服处于bb状态下,进入参数F1-06显示:按【INC】键加至3并长按【ENT】确认退出失电制动器(抱闸)当伺服电机控制垂直负载时,用“带失电制动器伺服电机”的目的是:当把系统的电源置于“OFF”时,使可动部分不会在自重或者外力的作用下发生移动。内置于伺服电机中的制动器是无励磁动作型的固定独用制动器。不能用作动态制动用途,请只在使伺服电机保持停止状态时使用。信捷MS6H-40CM30B(Z)3-20P1选型支持应用于金属加工设备,信捷伺服控制加工动作,提升金属制品质量。
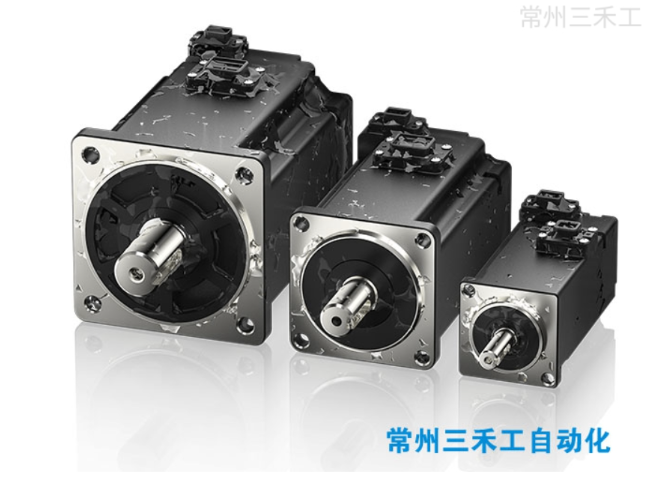
木工机械在加工过程中,由于木材纹理不均匀等因素,容易产生共振,这会严重影响加工精度和设备寿命。信捷伺服系统独特的共振抑制算法发挥了重要作用,能够有效识别并消除共振。在木材切割、雕刻过程中,即使遇到木材纹理复杂的情况,系统也能迅速调整,保持设备平稳运行。木工企业采用该系统后,加工出的木材制品精度得到提高,表面更加光滑,同时设备损耗降低,延长了设备使用寿命,减少了维护成本。这不*提高了生产效率,还为企业节省了大量资金,为木工行业高质量发展提供了有效解决方案,助力木工企业提升产品质量和生产效益。
常州三禾工自动化科技有限公司的项目团队在信捷伺服应用项目中展现出丰富的经验与专业能力。从项目前期的需求调研、方案设计,到中期的设备安装调试,再到后期的培训与维护,团队实行全流程规范管理。在某汽车零部件自动化生产线项目中,团队利用信捷伺服系统实现多工序协同控制,项目提前交付且设备运行效率超出预期18%,充分体现了三禾工在项目实施中的专业水准。团队凭借规范的管理与专业的技术,确保项目高效完成,为客户提供了好的的自动化解决方案。常州三禾工是信捷实力渠道商。
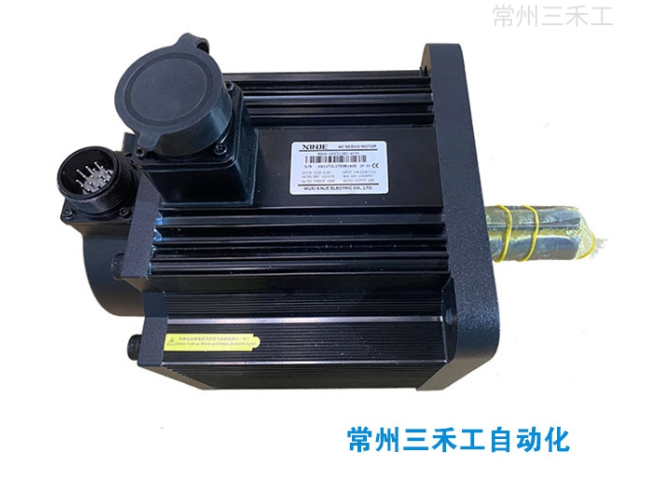
工业机器人的灵活运动依赖于伺服系统的精确驱动,信捷伺服系统为此提供了可靠的技术支持。在六轴工业机器人中,信捷伺服系统通过多轴协同控制算法,实现了各关节电机的同步运行。在汽车零部件焊接工序中,工业机器人需要在复杂的空间轨迹上完成焊接动作,信捷伺服系统能够根据焊接程序快速计算各关节电机的运动参数,驱动机器人手臂以流畅的轨迹完成焊接操作。实际应用显示,在某汽车制造车间,采用信捷伺服系统的焊接机器人,在完成车门焊接任务时,每个焊点的位置偏差控制在0.5毫米以内,且焊接速度均匀稳定,有效保证了焊接质量,同时提高了焊接效率,降低了人工成本。在石材加工设备中,信捷伺服系统助力实现石材的切割与打磨。河北信捷伺服推荐的购买渠道
在橡胶制造设备中,信捷伺服稳定控制各工序运转,保障产品质量与生产效率。信捷MS6H-80CN30B(Z)3-20P7优惠报价
信捷伺服系统的机械末端振动抑制控制算法,有效解决了悬臂梁机构在运动过程中容易出现的末梢振动问题。在数控机床的悬臂式刀库中,当刀库进行换刀动作时,由于刀具的重量分布不均匀以及运动惯性,刀库末端容易产生振动,影响换刀精度和稳定性。信捷伺服系统通过实时监测刀库的振动信号,并运用先进的控制算法,对电机的输出扭矩进行动态调整,抵消振动产生的影响。实际应用表明,采用该算法后,刀库换刀过程中的振动幅度降低了70%以上,换刀时间缩短了二十%,不*提高了换刀效率,还延长了刀库的使用寿命,减少了设备维护成本。信捷MS6H-80CN30B(Z)3-20P7优惠报价






