在木工行业,信捷伺服系统为木材加工设备提供了稳定的动力和精确的控制。在数控木工雕刻机中,信捷伺服系统驱动雕刻刀具沿着设计好的图案进行雕刻。通过对电机转速和扭矩的准确调节,能够根据木材的硬度和纹理特点,控制雕刻刀具的切削深度和速度,使雕刻出的图案线条流畅、细节清晰。在实木家具的榫卯加工环节,信捷伺服系统控制着加工机械的定位和运动,确保榫头和榫眼的尺寸精度,提高了家具的装配质量。实际生产中,某木工企业采用信捷伺服系统后,木材加工的废品率降低了35%,产品的加工精度和生产效率都得到了明显提升,增强了企业在市场中的竞争力。具备电机温度采样功能,实时监测电机温度,保障设备安全运行。信捷MS6H-130CM15B(Z)2-41P8批发价格
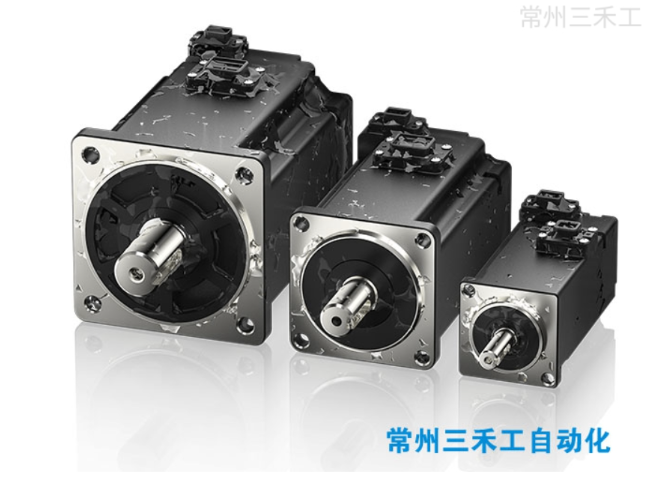
医疗器械领域:在输液泵的药液推送机构中,MS5系列的低噪音设计(运行噪音<55dB)与平稳转矩输出,可将药液流速误差控制在±2%内。某医疗设备厂应用后,产品通过FDA认证,临床故障率降低90%。光伏新能源设备:在硅片切割的导轮驱动系统中,MS5系列的高动态响应可快速调整切割速度,配合磁路优化设计的低能耗特性,使硅片切割厚度偏差从±2μm降至±0.8μm。某光伏企业应用后,A类硅片产出率提升5%,年增收益超300万元。选择常州三禾工。信捷MS6S-80CM30B(Z)3-21P0正规代理项目团队经验老到,从立项到交付全流程规范管理,确保信捷产品应用项目高效、高质量落地。
制动电阻选型当伺服电机由发电机模式驱动时,电力回归至伺服放大器侧,这被称为再生电力。再生电力通过在伺服放大器的平滑电容器的充电来吸收。超出可以充电的能量后,再用制动电阻消耗再生电力。伺服产生再生电力的情况如下所示:减速运行时或减速停止期间;垂直轴向下运行时;外部负载拖动电机旋转伺服驱动器型号制动电阻连接端子DS5C2-P-PTA1)使用内置制动电阻,短接P+和D端子、P+和C断开。2)7.5kW及以下有内置制动电阻的驱动器使用外置制动电阻时,将制动电阻接至P+和C端子、拆掉P+和D短接线,P0-25=功率值,P0-26=电阻值。3)15kW驱动器使用外置制动电阻时,将制动电阻接至P+和PB端子,P0-25=功率值,P0-26=电阻值。
电子元件贴装对位置控制精度的要求较高,由于元件微小,稍有偏差就会影响产品性能。信捷伺服系统具备高精度的位置控制能力,在电子元件贴装设备中,它地控制贴装头将元件准确放置在电路板指定位置。即使面对密集的电路板布局和微小的元件,系统也能稳定发挥。电子制造企业引入该系统后,产品的组装精度得到提高,不良品率降低,生产效率提升。这使得企业能够满足市场对电子产品快速更新换代的需求,增强了企业在电子制造领域的竞争力,有助于企业在快速发展的电子市场中不断创新和进步,推出更多高质量的电子产品。信捷伺服支持多种编码器反馈,满足不同精度要求的工业应用场景。
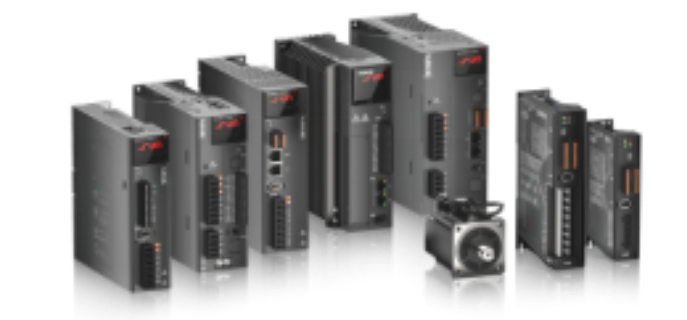
工业机器人的灵活运动依赖于伺服系统的精确驱动,信捷伺服系统为此提供了可靠的技术支持。在六轴工业机器人中,信捷伺服系统通过多轴协同控制算法,实现了各关节电机的同步运行。在汽车零部件焊接工序中,工业机器人需要在复杂的空间轨迹上完成焊接动作,信捷伺服系统能够根据焊接程序快速计算各关节电机的运动参数,驱动机器人手臂以流畅的轨迹完成焊接操作。实际应用显示,在某汽车制造车间,采用信捷伺服系统的焊接机器人,在完成车门焊接任务时,每个焊点的位置偏差控制在0.5毫米以内,且焊接速度均匀稳定,有效保证了焊接质量,同时提高了焊接效率,降低了人工成本。应用于塑料加工设备,信捷伺服控制螺杆转速,确保塑料制品质量稳定如一。信捷MS6H-180TL15B(Z)2-45P5选型支持
独特的共振抑制算法,能有效识别并消除共振,在木工机械运行时降低设备损耗。信捷MS6H-130CM15B(Z)2-41P8批发价格
2)油污场合、潮湿场合建议选配接头为航空插头的线缆,不提倡选用安普接口线缆。现场已使用安普接口线缆需做相应防护(打玻璃胶/绑绝缘布等)。使用特种线缆。3)干扰、大电流/大功率场合(如焊机设备)电机正确接地。大电流设备分开接地。合理布线。如强弱电线缆分离。将编码器线缆用金属屏蔽层屏蔽/加磁环抗干扰。4)低温/高温场合选择符合使用条件的线缆(特种线缆)。信捷线缆规格1)信捷线缆材质组成线缆(编码器、动力线缆)横截面剖图,针对内剖图对线皮材质、线径、线芯材质屏蔽层材质等做出对应介绍。信捷MS6H-130CM15B(Z)2-41P8批发价格






