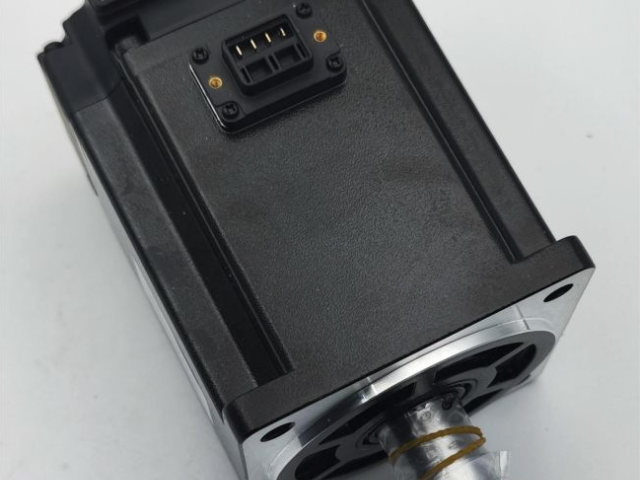
工业机器人的灵活运动依赖于伺服系统的精确驱动,信捷伺服系统为此提供了可靠的技术支持。在六轴工业机器人中,信捷伺服系统通过多轴协同控制算法,实现了各关节电机的同步运行。在汽车零部件焊接工序中,工业机器人需要在复杂的空间轨迹上完成焊接动作,信捷伺服系统能够根据焊接程序快速计算各关节电机的运动参数,驱动机器人手臂以流畅的轨迹完成焊接操作。实际应用显示,在某汽车制造车间,采用信捷伺服系统的焊接机器人,在完成车门焊接任务时,每个焊点的位置偏差控制在0.5毫米以内,且焊接速度均匀稳定,有效保证了焊接质量,同时提高了焊接效率,降低了人工成本。常州三禾工自动化科技有限公司 2007 年成立,扎根工业自动化领域十七载,积累深厚行业经验。信捷MS6G-130CN20B(Z)2-21P5厂家直供
印刷机械的高效运行离不开伺服系统的准确控制,信捷伺服系统在这一领域有着独到的优势。其速度控制算法经过优化,能够实现高速运转下的稳定输出。在卷筒纸印刷机中,信捷伺服系统通过实时监测纸张张力变化,快速调整送纸辊和印刷辊的转速,确保纸张在高速传送过程中保持恒定张力。在实际应用中,某da型印刷企业使用信捷伺服系统后,在高速印刷彩色海报时,即使印刷速度达到每分钟1二十米,图文的套印误差依然控制在0.1毫米以内,有效避免了因张力波动导致的图文模糊、重影等问题,提高了印刷成品的合格率,同时减少了纸张浪费,降低了生产成本。信捷DS5C1-21P5-PTA正规代理信捷伺服系统可实现多轴同步运动,在复杂自动化设备中协同作业。
物流自动化设备:AGV小车的转向与驱动系统中,MS5系列的绝对值编码器支持断电位置记忆,重启后无需回零即可精细定位,配合IP65防护等级,适应仓库多尘环境。某电商分拣中心应用后,AGV定位误差从±5mm降至±1mm,分拣效率提升30%。激光加工设备:在金属薄板激光切割的X/Y轴联动中,MS5系列的动态跟随误差<0.01mm,配合多轴同步控制算法,实现复杂图形的高速切割。某厨具厂应用后,切割轨迹精度从±0.1mm提升至±0.05mm,边角废料减少20%。
负载惯量计算:设备负载惯量由连接在电机轴上的所有部件决定,比如机床的工作台、夹具、丝杠以及工件等。需将这些线性和旋转运动部件的惯量等效到电机轴上,计算出总的负载惯量JL。例如,已知某机床工作台质量m=100kg,丝杠导程p=10mm,丝杠转动惯量Ja¨¸æ=5A~10−5kgA^⋅m2,根据公式JLa˚⋅¥a¨½a˚°=4I¨2mA~p2,可得工作台等效到电机轴上的惯量约为2.53A~10−4kgA^⋅m2,加上丝杠惯量,总负载惯量JL=3.03A~10−4kgA^⋅m2。负载运动状态:若设备需频繁启停、快速加减速,宜选低惯量或中惯量电机。如3C产品组装设备中的机械手臂,运动频繁,MS6系列的中惯量机型(如MS6G系列)可快速响应指令,缩短动作周期,提高生产效率;若负载较大且运行平稳,高惯量电机(如MS6H系列)更合适,像机床主轴驱动,高惯量电机能更好地维持稳定运行,抑制负载波动引起的速度变化。三禾工将信捷变频器与触摸屏进行一体化设计,形成 “驱动控制 + 人机交互” 的协同解决方案,提升系统稳定性。
2)油污场合、潮湿场合建议选配接头为航空插头的线缆,不提倡选用安普接口线缆。现场已使用安普接口线缆需做相应防护(打玻璃胶/绑绝缘布等)。使用特种线缆。3)干扰、大电流/大功率场合(如焊机设备)电机正确接地。大电流设备分开接地。合理布线。如强弱电线缆分离。将编码器线缆用金属屏蔽层屏蔽/加磁环抗干扰。4)低温/高温场合选择符合使用条件的线缆(特种线缆)。信捷线缆规格1)信捷线缆材质组成线缆(编码器、动力线缆)横截面剖图,针对内剖图对线皮材质、线径、线芯材质屏蔽层材质等做出对应介绍。其速度环响应带宽高达 3kHz,快速捕捉指令变化,为高速搬运场景提供有力支持。信捷DS5L1-41P5-PTA选型支持
具有过压、过流、过热等多重保护功能,多方位保障设备运行安全。信捷MS6G-130CN20B(Z)2-21P5厂家直供
安全注意事项在使用本产品之前,请务必仔细阅读这一部分的内容,并在充分了解产品的使用、安全、注意事项等内容后操作。请在非常注意安全的前提下,正确进行产品接线。在产品使用过程中可能引发的问题基本载入了安全注意事项,并且全部以注意和危险两个等级来注明,其他未竟事项,请遵守基本的电气操作规程。注意错误使用时,可能会产生危险,有可能受到中度的伤害或受轻伤的情况下,以及有可能造成财产损失的情况下。危险错误使用时,可能会产生危险,引发人身伤亡或者受到严重伤害,以及有可能造成严重的财产损失的情况下信捷MS6G-130CN20B(Z)2-21P5厂家直供






