制动电阻选型当伺服电机由发电机模式驱动时,电力回归至伺服放大器侧,这被称为再生电力。再生电力通过在伺服放大器的平滑电容器的充电来吸收。超出可以充电的能量后,再用制动电阻消耗再生电力。伺服产生再生电力的情况如下所示:减速运行时或减速停止期间;垂直轴向下运行时;外部负载拖动电机旋转伺服驱动器型号制动电阻连接端子DS5C2-P-PTA1)使用内置制动电阻,短接P+和D端子、P+和C断开。2)7.5kW及以下有内置制动电阻的驱动器使用外置制动电阻时,将制动电阻接至P+和C端子、拆掉P+和D短接线,P0-25=功率值,P0-26=电阻值。3)15kW驱动器使用外置制动电阻时,将制动电阻接至P+和PB端子,P0-25=功率值,P0-26=电阻值。信捷 MS6 系列经磁路及结构优化,相比上一代产品,机身大缩幅达 19% 。河北信捷伺服哪里买
物流自动化设备:AGV小车的转向与驱动系统中,MS5系列的绝对值编码器支持断电位置记忆,重启后无需回零即可精细定位,配合IP65防护等级,适应仓库多尘环境。某电商分拣中心应用后,AGV定位误差从±5mm降至±1mm,分拣效率提升30%。激光加工设备:在金属薄板激光切割的X/Y轴联动中,MS5系列的动态跟随误差<0.01mm,配合多轴同步控制算法,实现复杂图形的高速切割。某厨具厂应用后,切割轨迹精度从±0.1mm提升至±0.05mm,边角废料减少20%。信捷DS5C2-21P5-PTA批发价格电气柜集成安装秉持严谨,严格把控每个环节,为设备自动化控制筑牢稳定运行的硬件根基。

在电子设备制造领域,信捷伺服系统对位置和速度的准确控制满足了精密装配的需求。在手机屏幕贴合工序中,信捷伺服系统驱动贴合机械臂,按照预设的轨迹和速度将屏幕准确贴合到手机主板上。系统通过高精度的位置闭环控制,能够将屏幕的贴合位置误差控制在微米级,同时在贴合过程中,根据屏幕与主板之间的距离实时调整贴合压力,确保贴合牢固且不会对屏幕造成损伤。实际生产数据显示,采用信捷伺服系统后,手机屏幕的贴合不良率降低了70%,提高了产品的良品率,同时加快了生产节拍,满足了电子设备da规模生产的需求。
在医疗器械制造领域,信捷伺服系统的高精度控制满足了医疗器械部件制造和装配的严格要求。在注射器活塞的注塑成型过程中,信捷伺服系统控制注塑机的螺杆旋转和注塑压力,确保活塞的尺寸精度和表面质量。通过精确控制注塑速度和保压时间,能够使活塞的密封性能达到好状态。在医疗器械的装配环节,伺服系统驱动装配机械臂,实现零部件的准确抓取和安装。例如在心脏支架的组装过程中,机械臂需要将微小的支架部件准确安装到输送带上,信捷伺服系统能够将机械臂的定位误差控制在微米级,保证了心脏支架的组装精度和质量,为医疗器械的安全性和有效性提供了可靠保障。例如 DS5K2 系列可适配 MS6 - B3/MS6G 系列电机,结合后可实现高动态响应、高效抑制振动等,提升伺服系统性能 。
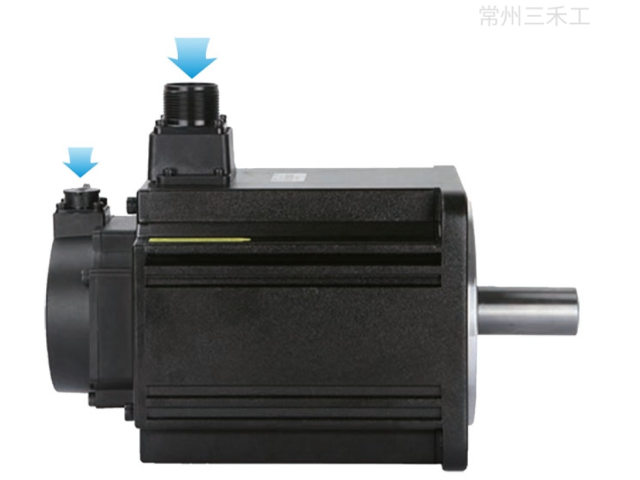
工业机器人的灵活运动依赖于伺服系统的精确驱动,信捷伺服系统为此提供了可靠的技术支持。在六轴工业机器人中,信捷伺服系统通过多轴协同控制算法,实现了各关节电机的同步运行。在汽车零部件焊接工序中,工业机器人需要在复杂的空间轨迹上完成焊接动作,信捷伺服系统能够根据焊接程序快速计算各关节电机的运动参数,驱动机器人手臂以流畅的轨迹完成焊接操作。实际应用显示,在某汽车制造车间,采用信捷伺服系统的焊接机器人,在完成车门焊接任务时,每个焊点的位置偏差控制在0.5毫米以内,且焊接速度均匀稳定,有效保证了焊接质量,同时提高了焊接效率,降低了人工成本。包装行业内,基于信捷变频器与触摸屏开发的故障诊断库,将设备故障处理时间缩短 60%,提升生产连续性。信捷MS6H-60TL30B(Z)3-20P4批发价格
水处理环保行业中,团队借助信捷变频器的 PID 控制与触摸屏的能耗分析界面,实现节能供水与设备监控。河北信捷伺服哪里买
信捷伺服系统凭借丰富的产品矩阵,为工业自动化领域提供了多样化解决方案。其DS5系列作为通用型伺服,在机械设计上采用紧凑型结构,能够适配空间有限的设备布局,特别适合小型数控机床、自动化生产线的集成改造。而DF3系列低压伺服,基于48V直流供电设计,在AGV物流小车、便携式自动化设备中展现出明显优势,降低设备对供电系统的要求。这种产品分类策略,使得信捷伺服系统既可以满足传统制造业对高精度控制的需求,也能适应新兴领域对轻量化、低能耗设备的特殊要求。例如在3C电子组装车间,DS5系列小体积伺服可直接嵌入精密组装设备,减少设备占地面积,同时通过模块化设计,方便后续的维护与升级。河北信捷伺服哪里买





