驱动器型号驱动器功率(kW)连续输出电流(A)比较大输出电流(A)供电输入电流(A)供电电源冷却方式DS5C2-22P3-PTA2.3918850/60Hz风冷DS5C2-22P6-PTA2.610.529.9310风冷DS5C2-41P0-PTA1.03.29.62.6三相AC380~440V,50/60Hz风冷DS5C2-41P5-PTA1.55.513.752.6风冷DS5C2-42P3-PTA2.38.521.756.8风冷DS5C2-43P0-PTA3.01129.78风冷DS5C2-45P5-PTA5.5205016风冷DS5C2-47P5-PTA7.52562.520风冷DS5C2-415P0-PTA153587.530风冷,买信捷选择常州三禾工。医疗器械制造时,技术团队通过信捷变频器的稳定输出与触摸屏的权限管理,满足行业合规与灌装精度要求。信捷MS6G-130TL20B(Z)2-41P5批发价格
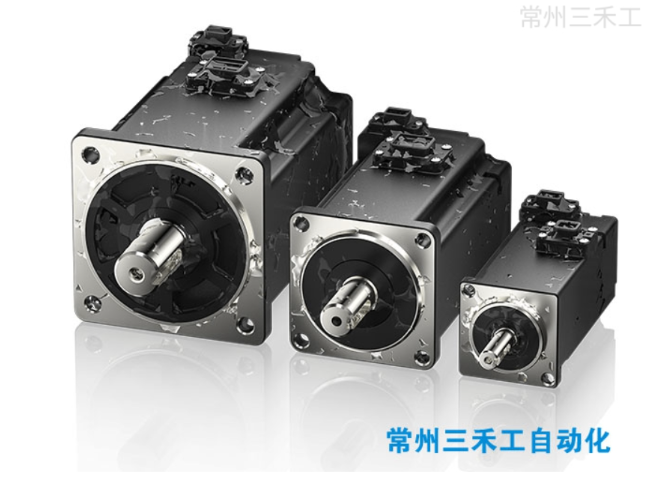
机床行业:数控机床的精密加工依赖伺服电机的高精度与高稳定性,MS6系列的高定位精度和强抗振能力,可满足零件加工的严苛要求,提升机床的加工精度与生产效率。机械手领域:机械手的关节运动对伺服电机的体积和灵活性要求高,MS6系列超短机身设计便于安装在机械手臂,多种惯量选择和高动态响应能实现机械手的精细抓取与移动,提高自动化搬运效率。金属加工行业:金属切削、冲压等设备中,MS6系列伺服电机的高转速和大扭矩可提供充足动力,同时其稳定的运行性能能保证金属加工的精度,减少加工误差。信捷MS6G-130CM15B(Z)2-20P8优惠报价支持模拟量控制模式,方便与各类传感器配合,实现更灵活的控制。

更换电池时,请在保持驱动器与电机连接完好且控制电源接通状态下进行更换电池,如在驱动器与电机的控制电源为关闭状态下更换电池,会丢失保存有编码器内的数据。绝对值编码器电池盒型号(本电池无法充电)普通线缆所配电池盒:CP-B-BATT坦克链线独用电池盒:CPT-B-BATT
电池的更换步骤使用带电池单元的编码器电缆时1、只接通伺服单元的控制电源;2、打开电池单元的盒盖;3、取出旧电池,安装新电池;4、合上电池单元的盒盖;5、更换电池后,为解除“编码器电池警报(E-222)”显示,请消除报警(F0-00=1);6、再次接通伺服单元的电源;7、确认错误显示消失,伺服单元可正常动作。
理想惯量比范围:通常,为保证伺服系统良好性能,电机转子惯量JM与负载惯量JL之比(JL/JM)应在一定范围。信捷MS6系列电机推荐转子惯量比一般为3-30。当惯量比过大,如超过10,电机加速时需更大转矩维持转速,减速时易过冲,导致转速波动,影响设备运行精度与稳定性;惯量比过小,虽系统响应快,但电机可能无法充分发挥其性能,造成资源浪费。实际应用调整:以多线切割设备为例,若负载惯量较大,可通过增加减速机来降低等效到电机轴上的负载惯量,从而优化惯量比。假设原负载惯量JL=8A~10−4kgA^⋅m2,所选MS6电机转子惯量JM=2A~10−4kgA^⋅m2,惯量比为4,若增加减速比为5的减速机,根据JLc\cæ=JL/i2(i为减速比),则等效负载惯量变为3.2A~10−5kgA^⋅m2,惯量比优化为0.16,更符合理想范围,能提升电机运行稳定性与切割精度。兼容配置便捷:标配单 / 多圈一体编码器。
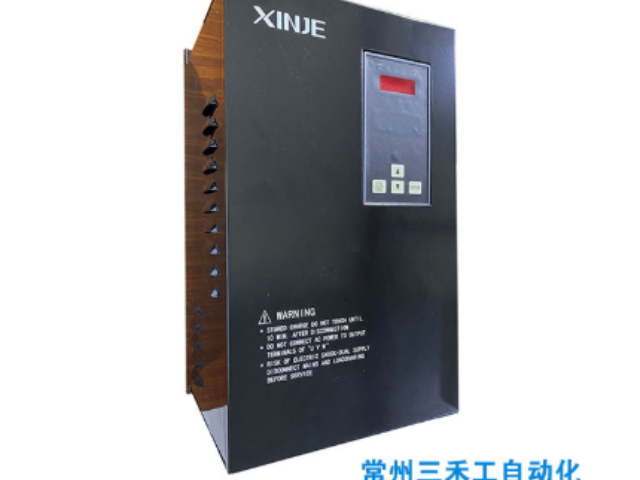
DS5K2系列伺服驱动器在响应速度方面表现突出,其3kHz的速度环响应带宽使其能够迅速对速度指令做出反应。在自动化生产线的分拣环节,当产品到达指定位置时,DS5K2驱动器可以在极短时间内调整电机转速,驱动分拣机械臂快速完成抓取和转移动作。例如在食品包装生产线中,需要对不同规格的包装产品进行分拣,DS5K2驱动器能够根据产品检测信号,在毫秒级时间内完成电机速度的切换,使得分拣机械臂能够准确抓取目标产品,并快速放置到相应的输送带上。与传统伺服系统相比,采用DS5K2驱动器后,生产线的分拣效率提高了30%以上,有效缓解了生产高峰期的产能压力。常州三禾工自动化科技有限公司完善的部门设置为业务开展提供了坚实保障。信捷DS5L2-42P3-PTA优惠报价
三禾工将信捷变频器与触摸屏进行一体化设计,形成 “驱动控制 + 人机交互” 的协同解决方案,提升系统稳定性。信捷MS6G-130TL20B(Z)2-41P5批发价格
P0-28=0/2时,电机接收到超程停止信号后开始减速停止,同时超程处理过程中停止超时时间也起作用。位置控制时,用超程信号使电机停止运行时,可能会有位置偏差脉冲,要消除位置偏移脉冲,必须输入消除信号/CLR。如果伺服单元仍然接收到脉冲,这些脉冲将会累积直至伺服单元报警。转矩控制时,伺服驱动SO端子分配了抱闸功能,无法通过超程信号端子P5-22,P5-23分配端子。伺服驱动SO端子分配了抱闸功能,P0-28自动设置成2。
买信捷就选择常州三禾工 信捷MS6G-130TL20B(Z)2-41P5批发价格





