U0-24输出信号2分配段码说明段码说明11报警(/ALM)12速度达到(/V-RDY)13自定义输出114自定义输出215/Z相16/MRUN17保留18保留19保留20保留注:通过通讯读取状态时,读取的二进制数从右向左依次与/ALM、/V-RDY位置对应,0表示该位置信号没有输入,1表示该位置信号有输入。例:0x0001表示/ALM有输出,0x0011表示/ALM和/Z相有输出。
F0组操作功能代码说明功能代码说明F0-00消除报警F0-08面板外部指令自整定F0-01参数恢复出厂F0-09面板内部指令自整定F0-02消除位置偏差F0-10面板振动抑制1F0-04消除历史报警记录F0-11面板振动抑制2F0-07面板惯量辨识F0-12面板振动抑制(快速FFT) 在物流分拣设备中,信捷伺服系统控制分拣动作,提高分拣准确率。信捷MS6H-60CM30B(Z)4-20P4优惠报价
绝对值编码器零点标定绝对值编码器零点标定需要在伺服bb状态完成,只能通过伺服面板标定。F1-06写入3,绝对值编码器当前位置反馈U0-94~97中编码器位置会被标定为0(注:不支持通过SDO通讯清进行绝对值编码器零点标定)。1)伺服驱动面板标定伺服处于bb状态下,进入参数F1-06显示:按【INC】键加至3并长按【ENT】确认退出
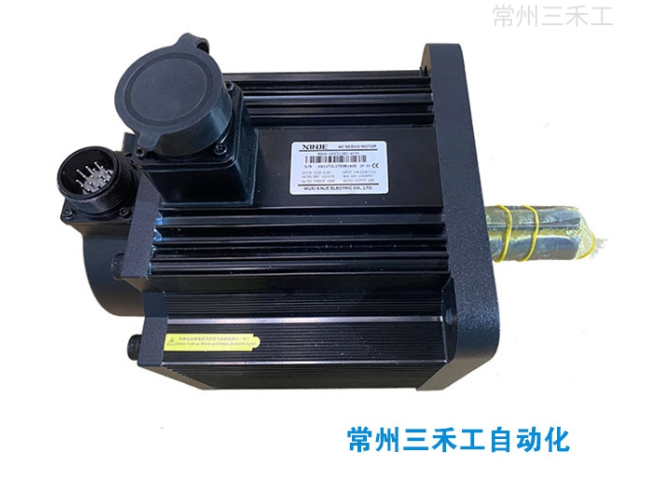
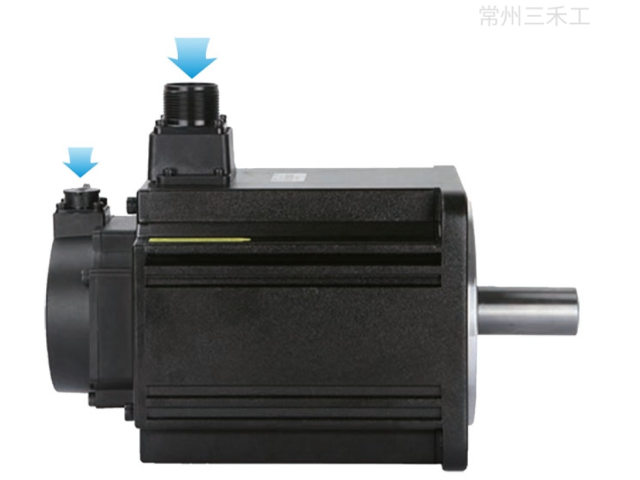
失电制动器(抱闸)当伺服电机控制垂直负载时,用“带失电制动器伺服电机”的目的是:当把系统的电源置于“OFF”时,使可动部分不会在自重或者外力的作用下发生移动。内置于伺服电机中的制动器是无励磁动作型的固定独用制动器。不能用作动态制动用途,请只在使伺服电机保持停止状态时使用。 信捷MS6G-130TH15B(Z)2-21P5正规代理常州三禾工公司分销售、技术、售后、仓库、维修等多个部门。
2)点动操作(F1-00)进入点动模式前请先确认在电机空轴时的试运行动作正常,以确定伺服接线是正确的。点动模式需要驱动器处于bb空闲状态!点动功能为速度模式,P3-09和P3-10控制加减速时间!
电流采样校零(F1-02)当伺服驱动器自更新完毕,或长时间后电机运转不平稳时,建议用户进行电流检测偏移量自动调整。按下 STA/ESC 键退出此功能。
强制使能(F1-05)参数信号名称设定意义修改生效P0-03使能模式0不使能伺服OFF即时1I/O使能/S-0N2软件使能(F1-05或者通讯)3(默认)总线使能(支持运动总线的型号)将P0-03设为2。F1-05=0:取消使能,恢复到bb空闲状态。F1-05=1:强制使能,伺服处于RUN运行状态。在重新上电后通过F1-05设置的强制使能失效。
软件参数设置对于带抱闸的伺服电机,需要将伺服驱动器的一个SO端子配置为抱闸输出/BK功能,并确定SO端子有效逻辑,即参数P5-44需要设置。参数设置状态伺服驱动状态信号/BK端子输出逻辑伺服电机状态P5-44=n.000□伺服bb无效抱闸电源断开,电机处于位置锁定状态伺服run有效抱闸电源接通,电机处于可旋转状态P5-44=n.001□伺服run无效抱闸电源断开,电机处于位置锁定状态伺服bb有效抱闸电源接通,电机处于可旋转状态当使用抱闸信号端子控制抱闸时,伺服使能ON、抱闸电源接通,电机处于可旋转状态;如果新机调试出现电机不能转动的情况,请确认抱闸是否打开。其参数设置简单易懂,操作人员能快速上手,提高工作效率。
绝对值编码器消除多圈编码器消除圈数需要在伺服bb状态完成,消除圈数可通过伺服面板消除和SDO通讯消除。F1-06写入1,多圈***值当前圈数U0-91将被置零,绝对值编码器当前位置反馈U0-57~U0-60、U0-94~97中的多圈圈数也会被消除,保留单圈以内的位置。1)伺服驱动面板消除通过F1-06可以面板消除绝对值编码器位置的圈数。伺服处于bb状态下,进入参数F1-06显示:按【INC】键加至1并长按【ENT】确认退出:)EtherCAT总线通讯消除在伺服bb状态下,通过EtherCAT总线SDO通讯对#0x4106写1即可消除圈数;给D0写1即可消除圈数。拥有专业电气自动化设计团队,能依据不同工业项目需求,量身打造适配的自动化精妙蓝图。信捷MS6H-60CM30B(Z)4-20P4优惠报价
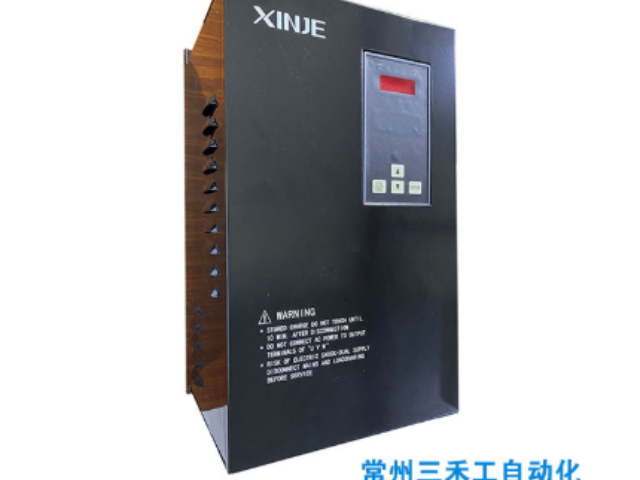
CANopen 总线型伺服驱动器 3 输入 3 输出。信捷MS6H-60CM30B(Z)4-20P4优惠报价
2)伺服报警停车方式(P0-29)(1)关使能属性报警当P0-29=0时,若发生伺服报警后,电机开始自由停车;当P0-29=1时,若发生伺服报警后,电机开始自由停车,停止后保持DB状态;当P0-29=2时,若发生伺服报警后,电机DB停车,停止后保持自由运行状态;当P0-29=3时,若发生伺服报警后,电机DB停车,停止后保持DB状态;当P0-29=4时,若发生伺服报警后,电机DB停车,停止后保持自由运行状态;当P0-29=5时,若发生伺服报警后,电机DB停车,停止后保持DB状态。信捷MS6H-60CM30B(Z)4-20P4优惠报价






