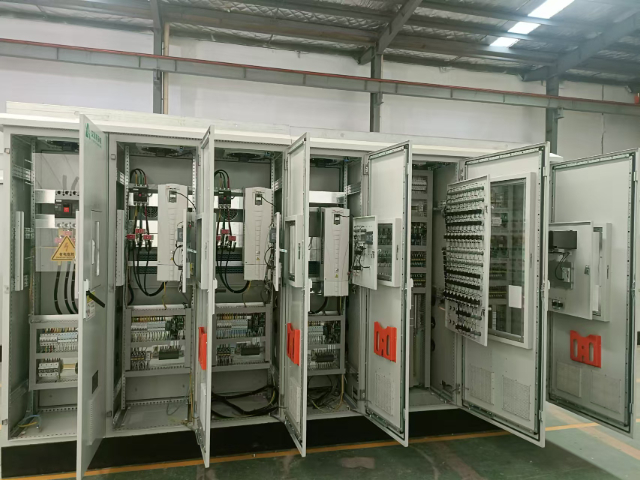
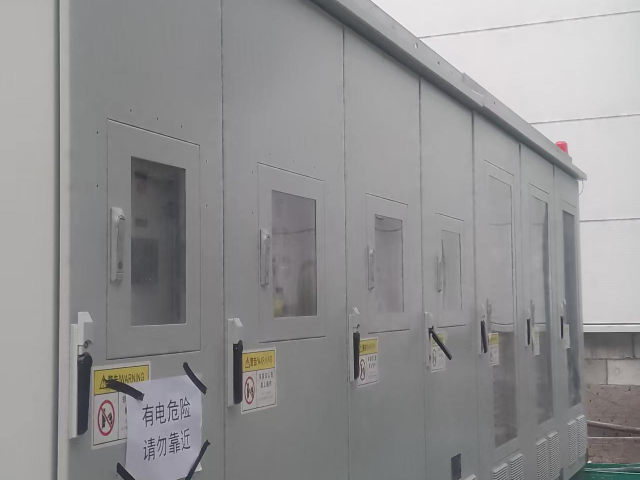
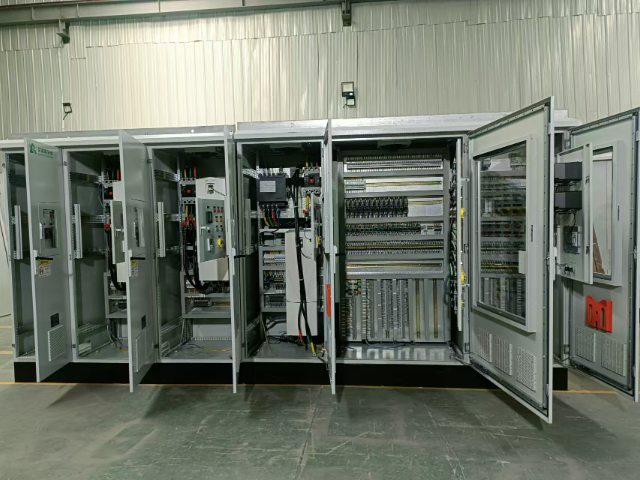
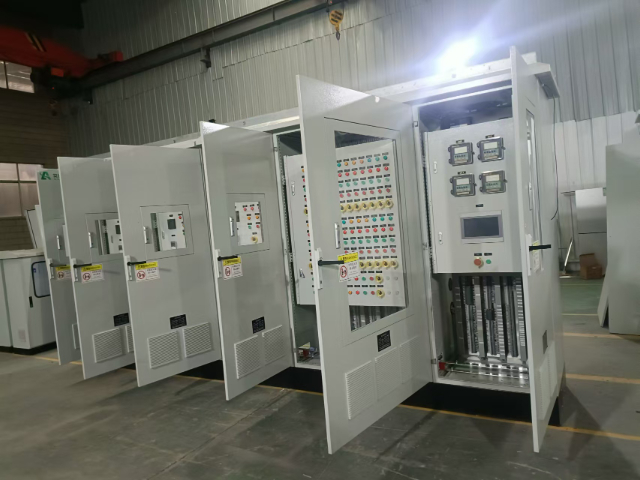
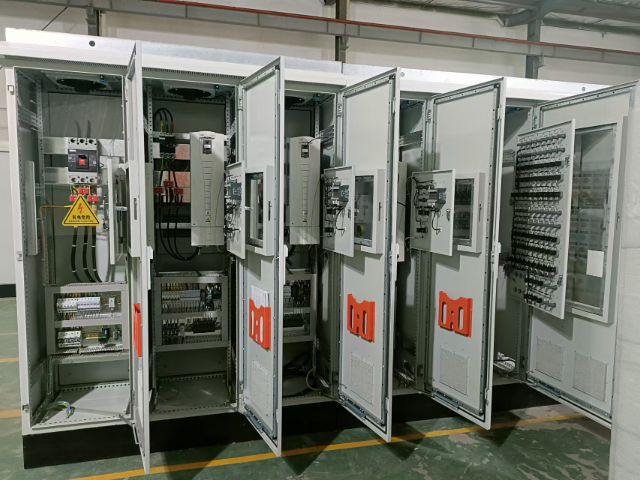
控制器是自控系统的决策中心,其性能直接决定系统的响应速度与控制精度。从早期的继电器逻辑控制,到现代的 PLC(可编程逻辑控制器)和 DCS(分布式控制系统),控制器的进化推动着自动化水平的跃升。PLC 凭借毫秒级的运算速度,可同时处理 800 路输入信号,在汽车焊接线上协调 20 台机器人同步作业;DCS 则擅长复杂流程控制,在大型炼油厂中,它能统筹 3000 余个控制点,将整个生产链的能耗波动压制在 5% 以内。先进的控制器还具备自诊断功能,可提前预警潜在故障,降低停机损失。PLC自控系统能够实现多通道信号处理。山东消防自控系统性能
城市交通中的自控系统是缓解交通拥堵、提高交通运行效率的重要手段。交通信号灯控制系统是其中很为常见的自控系统之一。它通过安装在路口的传感器实时监测各个方向的车辆流量和行人数量,然后根据预设的算法自动调整信号灯的时长。当某个方向的车辆较多时,系统会适当延长该方向的绿灯时间,减少车辆的等待时间,提高路口的通行能力。除了交通信号灯控制系统,城市交通中还有智能交通监控系统。该系统利用摄像头、雷达等设备对道路上的车辆进行实时监测和跟踪,及时发现交通事故、拥堵等异常情况,并通过电子显示屏、手机应用等方式向驾驶员发布交通信息,引导驾驶员选择合理的出行路线。此外,一些城市还引入了智能公交系统,通过自控技术实现公交车辆的实时调度和监控,提高公交服务的准点率和舒适性,鼓励更多人选择公共交通出行,缓解城市交通压力。黑龙江销售自控系统哪家好采用PLC自控系统,设备维护更加便捷。
稳定性是自控系统的首要要求,常用分析方法包括劳斯判据(Routh-Hurwitz)、奈奎斯特判据(Nyquist Criterion)和李雅普诺夫理论(Lyapunov Theory)。劳斯判据通过特征方程系数判断线性系统稳定性;奈奎斯特判据利用开环频率响应分析闭环稳定性;李雅普诺夫方法则通过构造能量函数处理非线性系统。在实际设计中,需权衡响应速度与稳定性:例如,增大PID比例系数可加快响应,但可能导致振荡。相位裕度、增益裕度等指标常用于评估系统鲁棒性。此外,仿真工具(如MATLAB/Simulink)大幅简化了稳定性验证过程。
自适应控制(Adaptive Control)是一种能够根据被控对象特性变化自动调整参数的控制方法。例如,在飞机飞行中,空气动力学参数会随高度和速度变化,自适应控制器可实时更新模型以保证稳定性。模型参考自适应控制(MRAC)和自校正控制是两种典型策略。鲁棒控制(Robust Control)则专注于在模型不确定性或外部干扰下维持系统性能,H∞控制通过很小化很坏情况下的干扰影响实现这一目标。这两种方法在机器人、电力系统等动态环境中尤为重要,但其设计需依赖精确的数学模型和复杂的优化算法。通过PLC自控系统,设备运行更加高效。
在控制系统开发过程中,仿真与测试是确保系统性能和可靠性的关键环节。通过建立数学模型和仿真平台,工程师能够在虚拟环境中模拟系统的动态行为,评估控制算法的有效性,并优化系统参数。仿真测试能够提前发现潜在问题,减少物理原型测试的次数和成本。例如,在汽车电子控制单元(ECU)的开发中,硬件在环(HIL)仿真测试能够模拟真实驾驶环境,验证ECU在各种工况下的性能。随着虚拟现实和增强现实技术的发展,仿真测试正逐步向更直观、更交互的方向演进,提高开发效率和准确性。PLC自控系统支持多种传感器接入。安徽智能自控系统一般多少钱
PLC自控系统支持模块化扩展,便于升级。山东消防自控系统性能
未来自控系统将向智能化、融合化、自主化方向发展。人工智能技术的深度应用使系统具备自学习能力,如通过机器学习分析历史数据优化控制策略,预测设备故障;5G、物联网与数字孪生技术的融合,实现物理系统与虚拟模型的实时映射,支持远程调试与仿真验证;自主控制技术突破将使系统在复杂环境下独特决策,如自动驾驶汽车在极端路况下的自主避障。此外,边缘计算技术的普及将减少数据传输延迟,提高系统响应速度,为工业 4.0 与智能制造提供更强大的技术支撑。山东消防自控系统性能