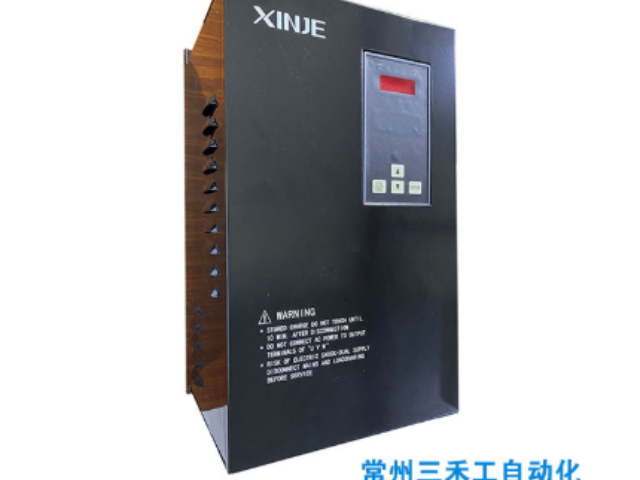
15kW伺服驱动器各部分名称如下:编号名称说明(1)R/S/T主回路电源输入端子参考驱动器铭牌额定电压等级输入主回路电源:R/S/T:三相380V主回路供电。(2)U、V、W伺服电机动力端子连接伺服电机U/V/W相。(3)PE接地端子与电机接地端子连接,进行接地处理,与外部地桩连接,进行接地处理,与电源接地端子连接,进行接地处理。(4)P+、P-母线端子驱动器母线端子。(5)PB端子使用外置制动电阻时,将制动电阻接至P+和PB端子(6)CN0:输入输出控制端口端子指令输入信号及其他输入输出信号端口。(7)CN1:EtherCAT通讯口EtherCAT通讯网线接口。(8)CN2:编码器通讯口与电机编码器端子连接。(9)CN3:RS232通讯口RS232通讯接口,与伺服上位机调试软件通讯连接。(10)驱动器显示面板5位8段LED数码管,用于显示伺服的运行状态及参数设定。(11)面板操作按键四个面板操作按键,用于查看伺服的运行状态及设定参数。(12)PWR母线电压指示灯用于指示母线电容处于有电荷状态。指示灯亮时,即使主回路电源OFF,伺服单元内部电容器可能仍存有电荷。因此,灯亮时请勿触摸电源端子,以免触电。支持远程监控与调试功能,方便工程师远程解决设备运行问题。信捷DS5C2-21P0-PTA优惠报价

制动电阻选型当伺服电机由发电机模式驱动时,电力回归至伺服放大器侧,这被称为再生电力。再生电力通过在伺服放大器的平滑电容器的充电来吸收。超出可以充电的能量后,再用制动电阻消耗再生电力。伺服产生再生电力的情况如下所示:减速运行时或减速停止期间;垂直轴向下运行时;外部负载拖动电机旋转
伺服驱动器型号制动电阻连接端子DS5C2-P-PTA1)使用内置制动电阻,短接P+和D端子、P+和C断开。2)7.5kW及以下有内置制动电阻的驱动器使用外置制动电阻时,将制动电阻接至P+和C端子、拆掉P+和D短接线,P0-25=功率值,P0-26=电阻值。3)15kW驱动器使用外置制动电阻时,将制动电阻接至P+和PB端子,P0-25=功率值,P0-26=电阻值。 信捷MS6G-130CN20B(Z)2-41P5正规代理EtherCAT 总线型伺服驱动器 5 输入 3 输出。
SI输入信号使用继电器或者集电极开路的晶体管电路来连接。使用继电器连接时,请选定微小电流用继电器。如果不使用微小电流用继电器,则会造成接触不良。分类输入端子功能开关量输入SI1~SI5多功能输入信号端子输入端子的出厂分配端子SI1SI2SI3SI4SI5功能P-OT/禁止正转N-OT/禁止反转Home原点信号未分配未分配
750W及以下驱动器的SI1SI2为高速SI输入,SI3为低速,支持NPN接法;1~7.5kW驱动器的SI1SI2两路是高速SI输入,响应速度小于等于2μs,支持NPN接法;SI3SI4SI5三路是低速SI输入,响应时间小于等于2ms,支持NPN和PNP接法(SI1~SI5同一时刻只能均NPN或均PNP);典型电压DC24V,小不低于DC18V,最大允许电压不高于DC28V
P0-28=0/2时,电机接收到超程停止信号后开始减速停止,同时超程处理过程中停止超时时间也起作用。位置控制时,用超程信号使电机停止运行时,可能会有位置偏差脉冲,要消除位置偏移脉冲,必须输入消除信号/CLR。如果伺服单元仍然接收到脉冲,这些脉冲将会累积直至伺服单元报警。转矩控制时,伺服驱动SO端子分配了抱闸功能,无法通过超程信号端子P5-22,P5-23分配端子。伺服驱动SO端子分配了抱闸功能,P0-28自动设置成2。
买信捷就选择常州三禾工 EtherCAT 总线型伺服驱动器 7 输入 4 输出。
2)伺服报警停车方式(P0-29)(1)关使能属性报警当P0-29=0时,若发生伺服报警后,电机开始自由停车;当P0-29=1时,若发生伺服报警后,电机开始自由停车,停止后保持DB状态;当P0-29=2时,若发生伺服报警后,电机DB停车,停止后保持自由运行状态;当P0-29=3时,若发生伺服报警后,电机DB停车,停止后保持DB状态;当P0-29=4时,若发生伺服报警后,电机DB停车,停止后保持自由运行状态;当P0-29=5时,若发生伺服报警后,电机DB停车,停止后保持DB状态。不断探索创新,挖掘信捷产品新应用,为企业提供智能化节能控制、高精度运动控制等前沿方案。信捷DS5C2-21P0-PTA优惠报价
可满足不同设备对电机惯量匹配的多样化需求。信捷DS5C2-21P0-PTA优惠报价
绝对值编码器位置标定用户参数名称F1-06设置为1:绝对值编码器消除多圈位置设置为3:绝对值编码器零点标定U0-94可清零的相对编码器反馈值U0-95U0-96U0-975.1.4.1绝对值编码器消除多圈编码器消除圈数需要在伺服bb状态完成,消除圈数可通过伺服面板消除和SDO通讯消除。F1-06写入1,多圈***值当前圈数U0-91将被置零,绝对值编码器当前位置反馈U0-57~U0-60、U0-94~97中的多圈圈数也会被消除,保留单圈以内的位置。
买信捷找常州三禾工! 信捷DS5C2-21P0-PTA优惠报价





