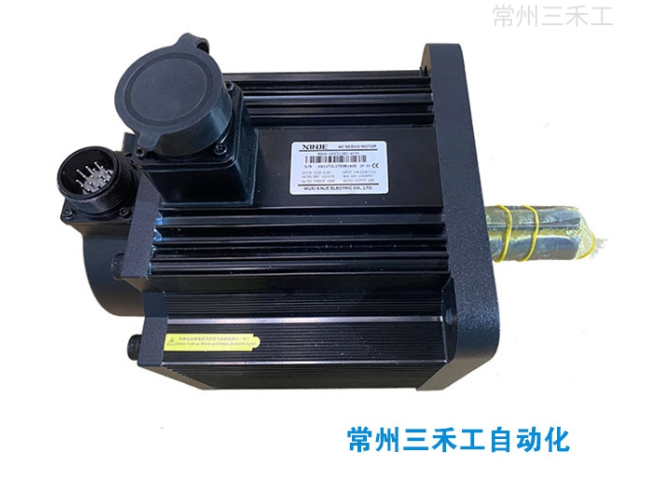
绝对值编码器消除多圈编码器消除圈数需要在伺服bb状态完成,消除圈数可通过伺服面板消除和SDO通讯消除。F1-06写入1,多圈***值当前圈数U0-91将被置零,绝对值编码器当前位置反馈U0-57~U0-60、U0-94~97中的多圈圈数也会被消除,保留单圈以内的位置。1)伺服驱动面板消除通过F1-06可以面板消除绝对值编码器位置的圈数。伺服处于bb状态下,进入参数F1-06显示:按【INC】键加至1并长按【ENT】确认退出:)EtherCAT总线通讯消除在伺服bb状态下,通过EtherCAT总线SDO通讯对#0x4106写1即可消除圈数;给D0写1即可消除圈数。在汽车零部件制造设备中,信捷伺服控制加工过程,提高零件加工精度。信捷MS6G-130TL15B(Z)2-21P5正规代理
停车方式伺服停机按停机方式分为自由停机、减速停机和动态制动(DB)停机,以下对伺服停机方式做出解释说明。停机方式自由停机减速停机DB停机停机原理伺服驱动不使能,伺服电机不通电,自由减速到0,减速时间受机械惯量、设备摩擦等影响。伺服驱动器输出反向制动转矩,电机迅速减速到0。伺服电机工作在短接制动状态。停机特点优点:平滑减速,机械冲击小,但减速过程慢平滑减速,机械冲击小缺点:减速过程较慢优点:减速时间短缺点:存在机械冲击优点:减速时间短缺点:存在机械冲击根据伺服停机出现的场景不同,分为伺服OFF停机、报警停机、超程停机。DS5C2系列0.1~7.5kW功率段标配动态制动(DB)功能信捷MS6G-130TL15B(Z)2-21P5正规代理输入频率:集电极开路200kpps 接口电路:集电极(+24V电平) 通讯口: 标配RS232、RS485通讯。

15kW伺服驱动器各部分名称如下:编号名称说明(1)R/S/T主回路电源输入端子参考驱动器铭牌额定电压等级输入主回路电源:R/S/T:三相380V主回路供电。(2)U、V、W伺服电机动力端子连接伺服电机U/V/W相。(3)PE接地端子与电机接地端子连接,进行接地处理,与外部地桩连接,进行接地处理,与电源接地端子连接,进行接地处理。(4)P+、P-母线端子驱动器母线端子。(5)PB端子使用外置制动电阻时,将制动电阻接至P+和PB端子(6)CN0:输入输出控制端口端子指令输入信号及其他输入输出信号端口。(7)CN1:EtherCAT通讯口EtherCAT通讯网线接口。(8)CN2:编码器通讯口与电机编码器端子连接。(9)CN3:RS232通讯口RS232通讯接口,与伺服上位机调试软件通讯连接。(10)驱动器显示面板5位8段LED数码管,用于显示伺服的运行状态及参数设定。(11)面板操作按键四个面板操作按键,用于查看伺服的运行状态及设定参数。(12)PWR母线电压指示灯用于指示母线电容处于有电荷状态。指示灯亮时,即使主回路电源OFF,伺服单元内部电容器可能仍存有电荷。因此,灯亮时请勿触摸电源端子,以免触电。
查看电机代码一款伺服驱动器可配套多种功率等级相近的电机,不同型号电机由电机铭牌上的电机代码区分。调试伺服系统前、务必请先确认电机代码U3-70是否和电机铭牌标签匹配。
***值系统的设定为了保存绝对值编码器的位置数据,需要安装电池单元。将电池安装在带电池单元的编码器电缆的电池单元上(内配)。不使用带电池单元的编码器电缆时,请将P0-79设为1,即将多圈绝对值编码器用作增量型编码器。参数信号名称设定意义设定范围P0-79绝对式编码器设定0正常使用绝对值编码器,使用电池记忆位置0~21(默认)作为增量式编码器使用,不再记忆多圈位置2作为绝对值编码器使用,但是忽略多圈溢出报警,启用记录圈数溢出次数,掉电记忆当更换多圈电机之后,发生E-222报警,会自动消除多圈圈数溢出次数,否则会出现严重的位置偏差,造成危险。 信捷代理商找常州三禾工。
U0-22 输入信号 2 分配段码 说明 段码 说明11 /C-SEL 控制方式选择 12 /ZCLAMP 零箝位13 /INHIBIT 指令脉冲禁止 14 /G-SEL 增益切换15 /CLR 脉冲消除 16 /CHGSTP 换步17 保留 18 保留19 保留 20 保留注:通过通讯读取状态时,读取的二进制数从右向左依次与/C-SEL,/ZCLAMP 位置对应,0表示该位置信号没有输入,1 表示该位置信号有输入。例:0x0001 表示/ C-SEL 有输入,0x0009 表示/ C-SEL 和/G-SEL 有输入。
U0-23输出信号1分配段码说明段码说明1定位完成保持(/COIN_HD)2定位结束(/COIN)3同速检测(/V-CMP)4旋转检测(/TGON)5准备就绪(/S-RDY)6转矩限制(/CLT)7速度限制检测(/VLT)8制动器联锁(/BK)9警告(/WARN)10输出接近(/NEAR)注:通过通讯读取状态时,读取的二进制数从右向左依次与/COIN_HD,/COIN位置对应,0表示该位置信号没有输出,1表示该位置信号有输出。例:0x0001表示/COIN_HD有输出,0x0201表示/COIN_HD和/NEAR有输出。 高分辨率编码器让电机拥有更高定位精度,可满足对位置精度要求较高的应用场景,助力高效稳定生产。广东信捷伺服选型平台
采用先进的散热技术,确保伺服系统在高温环境下稳定运行。信捷MS6G-130TL15B(Z)2-21P5正规代理
4)抱闸接法(1)当驱动器功率在400W及以下可以直接通过SO端子连接,如下图所示,并设置参数P5-44=0001。400W及以下通过SO控制抱闸电机时,请使用SO1端子控制,并设置抱闸参数P5-44=n.0001,防止因电流过大烧坏端子,或无法打开导致磨坏抱闸。(2)驱动器功率750W及以上时需要通过中间继电器连接,如下图所示,并设置参数P5-44=0001。750W 及以上电机抱闸电流大于 50mA 必须通过中继转接,防止因电流过大烧毁端子,或无法打开导致磨坏抱闸。信捷MS6G-130TL15B(Z)2-21P5正规代理





