(2)不关使能属性报警当P0-29=0时,若发生伺服报警后,电机开始自由停车;当P0-29=1时,若发生伺服报警后,电机开始自由停车,停止后保持DB状态;当P0-29=2时,若发生伺服报警后,电机开始依靠减速停车,直到速度小于50rpm后转为自由停车,同时伺服会对减速停止阶段计时。在减速过程中如果计时时间已经大于P0-30,伺服会直接进行自由停车,此时由于伺服处于报警状态,则不论P0-29的值为多少,均不会报警E-262。停止后保持自由运行状态;当P0-29=3时,若发生伺服报警后,电机开始依靠减速停车,直到速度小于50rpm后转为自由停车,同时伺服会对减速停止阶段计时。在减速过程中如果计时时间已经大于P0-30,伺服会直接进行自由停车,此时由于伺服处于报警状态,则不论P0-29的值为多少,均不会报警E-262。停止后保持DB状态;当P0-29=4时,若发生伺服报警后,电机DB停车,停止后保持自由运行状态;当P0-29=5时,若发生伺服报警后,电机DB停车,停止后保持DB状态。兼容配置便捷:标配单 / 多圈一体编码器。信捷DS5L2-42P3-PTA正规代理
说明:1)伺服关使能停机模式(P0-27)当P0-27=0时,若发生伺服OFF后,电机开始自由停车,无报警;当P0-27=1时,若发生伺服OFF后,电机开始自由停车,停止后保持DB状态;当P0-27=2时,若发生伺服OFF后,电机开始依靠减速停车,直到速度小于P5-03后转为自由停车,同时伺服会对自由停止阶段计时。在自由停止过程中如果计时时间已经大于P0-30,电机转速还没有降到P5-03以下,则报警E-262;当P0-27=3时,若发生伺服OFF后,电机开始依靠减速停车,直到速度小于50rpm后转为自由停车,同时伺服会对减速停止阶段计时。在减速停止过程中如果计时时间已经大于P0-30,电机转速还没有降到50rpm以下,则报警E-262;停止后保持DB状态;当P0-27=4时,若发生伺服OFF后,电机DB停车,停止后保持自由运行状态;当P0-27=5时,若发生伺服OFF后,电机DB停车,停止后保持DB状态。信捷MS6G-110CN30B(Z)2-21P5正规代理捷伺服驱动器,200W,AC220V,DS5E系列脉冲型伺服驱动器,485通讯,24V脉,。
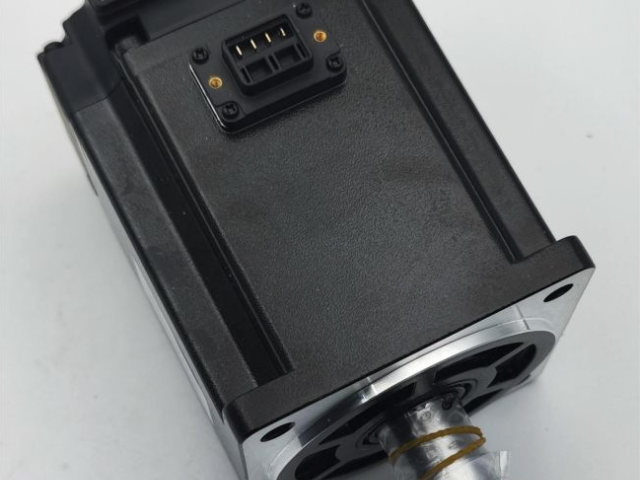
防锈处理◆安装前请擦拭干净伺服电机轴伸端的“防锈剂”,然后再做相关的防锈处理。编码器注意◆安装过程禁止撞击轴伸端,否则会造成内部编码器碎裂。◆当在有键槽的伺服电机轴上安装滑轮时,在轴端使用螺孔。为了安装滑轮,首先将双头钉插入轴的螺孔内,在耦合端表面使用垫圈,并用螺母逐渐锁入滑轮。◆对于带键槽的伺服电机轴,使用轴端的螺丝孔安装。对于没有键槽的轴,则采用摩擦耦合或类似方法。◆当拆卸滑轮时,采用滑轮移出器防止轴承受负载的强烈冲击。◆为确保安全,在旋转区安装保护盖或类似装置,如安装在轴上的滑轮。
绝对值编码器位置标定用户参数名称F1-06设置为1:绝对值编码器消除多圈位置设置为3:绝对值编码器零点标定U0-94可清零的相对编码器反馈值U0-95U0-96U0-975.1.4.1绝对值编码器消除多圈编码器消除圈数需要在伺服bb状态完成,消除圈数可通过伺服面板消除和SDO通讯消除。F1-06写入1,多圈***值当前圈数U0-91将被置零,绝对值编码器当前位置反馈U0-57~U0-60、U0-94~97中的多圈圈数也会被消除,保留单圈以内的位置。
买信捷找常州三禾工! 多年的代理经验让公司积累了深厚的行业资源。
情况2:在轴减速停止完成之前,触碰正向限位开关初始移动方向为左,触碰到反向限位开关上升沿,面板显示由RUN变为NOT,触发反向超程减速停止。在轴没停下来之前,触碰到了正向限位开关,伺服会报E-261,必须取消正向限位开关,才将E-261报警消除,否则报警不能消除,再使轴正向运动,触碰到反向限位开关下降沿,面板显示才能由NOT变为RUN,解除反向超程禁止。
情况3:在轴停在负向限位开关上,触碰正向限位开关初始移动方向为左,触碰到反向限位开关上升沿,面板显示由RUN变为NOT,触发反向超程减速停止。在轴停在反向限位开关上,伺服会报E-260,此时触碰到了正向限位开关,伺服会报E-261,必须取消正向限位开关,才将E-261报警消除,否则报警不能消除,再使轴正向运动,触碰到反向限位开关下降沿,面板显示才能由NOT变为RUN,解除反向超程禁止。 EtherCAT 总线型伺服驱动器 7 输入 4 输出。信捷DS5C1-21P5-PTA厂家直供
3路DI输入/3路DO输出 输入形态:脉冲+方向、AB相脉冲、CW/CCW信号。信捷DS5L2-42P3-PTA正规代理
绝对值编码器消除多圈编码器消除圈数需要在伺服bb状态完成,消除圈数可通过伺服面板消除和SDO通讯消除。F1-06写入1,多圈***值当前圈数U0-91将被置零,绝对值编码器当前位置反馈U0-57~U0-60、U0-94~97中的多圈圈数也会被消除,保留单圈以内的位置。1)伺服驱动面板消除通过F1-06可以面板消除绝对值编码器位置的圈数。伺服处于bb状态下,进入参数F1-06显示:按【INC】键加至1并长按【ENT】确认退出:)EtherCAT总线通讯消除在伺服bb状态下,通过EtherCAT总线SDO通讯对#0x4106写1即可消除圈数;给D0写1即可消除圈数。信捷DS5L2-42P3-PTA正规代理






