参数设置状态信号/POT、端子输入状态超程信号(/POT、/NOT)端子逻辑P5-22/P5-23=n.0000无需外接端子输入无效P5-22/P5-23=n.000□SI□端子无信号输入P5-22/P5-23=n.001□SI□端子有信号输入P5-22/P5-23=n.0010无需外接输入端子有效P5-22/P5-23=n.000□SI□端子有信号输入P5-22/P5-23=n.001□SI□端子无信号输入正转限位信号/POT、反转限位信号/NOT内参数设置不能同时设置为同一个端子输入。运行方向遇到限位运行状态正转正限位有效POT,按P0-28设置伺服超程停止模式停车反限位有效报警E-261反转正限位有效报警E-261反限位有效NOT,按P0-28设置伺服超程停止模式停车参数数值意义P0-280减速停止1,停止后超程方向力矩为0,接收指令。1自由停止,停止后超程方向力矩为0,接收指令。2减速停止2,停止后超程方向不接收指令。3报警(E-260)常州三禾工自动化科技有限公司是信捷全国实力代理商。四川信捷伺服技术支持
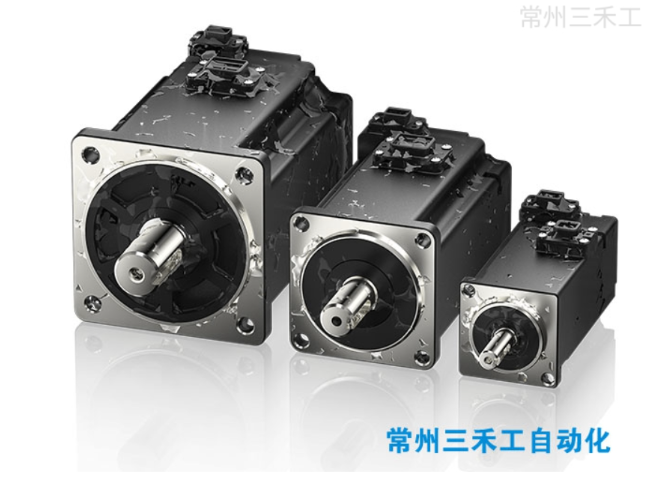
油水对策在有水滴滴下的场所使用时,请在确认伺服电机防护等级的基础上进行使用。(但轴贯通部除外)在有油滴会滴到轴贯通部的场所使用时,请指定带油封的伺服电机。带油封的伺服电机的使用条件:◆使用时请确保油位低于油封的唇部。◆请在油封可保持油沫飞溅程度良好的状态下使用。◆在伺服电机垂直向上安装时,请注意勿使油封唇部积油。电缆的应力状况◆不要使电线“弯曲”或对其施加“张力”,特别是信号线的芯线为0.2mm或0.3mm,非常细,所以配线(使用)时,请不要使其张拉过紧。信捷DF3E-0720厂家直供CANopen 总线型伺服驱动器 3 输入 3 输出。
P0-28=0/2时,电机接收到超程停止信号后开始减速停止,同时超程处理过程中停止超时时间也起作用。位置控制时,用超程信号使电机停止运行时,可能会有位置偏差脉冲,要消除位置偏移脉冲,必须输入消除信号/CLR。如果伺服单元仍然接收到脉冲,这些脉冲将会累积直至伺服单元报警。转矩控制时,伺服驱动SO端子分配了抱闸功能,无法通过超程信号端子P5-22,P5-23分配端子。伺服驱动SO端子分配了抱闸功能,P0-28自动设置成2。
买信捷就选择常州三禾工
电机处于运动状态1)误触反向限位以电机初始移动方向为左为例,当误触碰到正向限位开关,伺服会报E-261。如果先取消正向限位开关,后消除报警,轴恢复到不使能状态,轴正反向都能运动;如果先消除报警,轴恢复到不使能状态,但面板还显示POT,此时轴还处在正向限位被限制状态,需取消正向限位信号,才能解除正向超程禁止。2)限位超程状态当P0-28设为1,由伺服控制减速停止报警。(1)初始运动方向向左,触发超程信号没有发生越位情况1:没有触碰正向限位开关初始移动方向为左,触碰到反向限位开关上升沿,面板显示由RUN变为NOT,触发反向超程减速停止,轴停在反向限位开关上,伺服会报E-260。必须消除报警,使轴正向运动,触碰到反向限位开关下降沿,面板显示才能由NOT变为RUN,解除反向超程禁止。常州三禾工自动化科技有限公司 2007 年成立,扎根工业自动化领域十七载,积累深厚行业经验。
(2)异常状态抱闸时序报警/供电中断发生时,电机迅速变为非通电状态。由于重力或惯性等原因到制动器动作为止的时间内,机械会发生移动。为避免出现这种情况,电机旋转中的/BK信号由ON转为OFF的条件如下(二者之中任意条件生效):①伺服OFF后,电机的转速为P5-08的设定值以下时;②伺服OFF后,超过了P5-09的设定时间时。由于伺服电机的制动器被设计作为位置保持用,所以当电机停止时,必须在恰当的时间启用。一边察看机械的动作,一边调整该用户参数。定位高效:可选 17 位、19 位或 23 位绝对值编码器。信捷MS6H-80CN30B(Z)3-21P0厂家直供
常州三禾工自动化科技有限公司完善的部门设置为业务开展提供了坚实保障。四川信捷伺服技术支持
伺服驱动器的朝向安装时,请使伺服驱动器的正面(操作人员的实际安装面)面向操作人员,并使其垂直于墙壁。对于底部配有制动电阻的驱动器,请注意安装面的散热,避免驱动器过热,产生火灾。冷却为保证能够通过风扇以及自然对流进行冷却,请参照上图,在伺服驱动器的周围留有足够的空间。控制柜内的环境条件伺服驱动器的工作环境温度:-10~40℃。湿度:90%RH(相对湿度)以下。震动:4.9m/s2。请不要使其发生冻结、结露等现象。为了保证长期使用的可靠性,请在低于50℃的环境温度条件下使用。四川信捷伺服技术支持






