产品确认注意1.受损的驱动器、缺少零部件的驱动器,或者是型号不符合要求的驱动器,请勿安装。安装注意事项1.安装接线前、请务必断开电源、防止触电危险。2.禁止将本产品暴露在有水气、腐蚀性气体、可燃性气体等物质的场所下使用,造成触电和火灾危险。3.请勿直接触摸产品的导电部位,有可能引起误动作、故障。接线注意事项1.请将AC电源正确连接到驱动器的独用电源端子。请勿将驱动器的输出端子U、V、W与三相电源连接。2.请正确连接地线,接地不良可能会造成触电。请使用符合相关线径要求的线缆进行接地处理(参考第3章伺服系统配线)。3.请锁紧端子的固定螺丝,否則可能会造成火灾。4.在对驱动器进行接线操作前,请务必断开所有外部电源。5.布线请保证编码器线、动力线处于松散状态,不要绷紧,以免线缆破损。拥有专业电气自动化设计团队,能依据不同工业项目需求,量身打造适配的自动化精妙蓝图。信捷DS5L1-20P2-PTA厂家直供
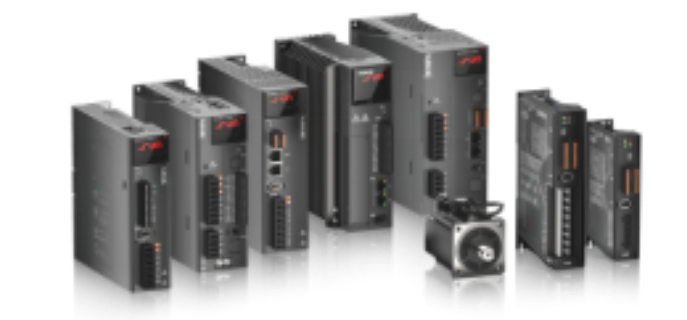
性能规格伺服单元DS5C2系列伺服驱动器适用编码器标准:19bit/23bit通讯编码器输入电源DS5C2-2□P□-PTA:单相/三相AC200~240V,50/60Hz(若使用单相220V供电需接至L1、L3,否则掉电时会影响参数记忆)DS5C2-4□P□-PTA:三相AC380~440V,50/60Hz控制方式IGBTPWM控制正弦波电流驱动方式使用条件使用温度-10~+40℃保存温度-20~+60℃环境湿度90%RH以下(不结露)耐振动4.9m/s2海拔高度不高于1000m,高于1000m时请降额使用(每高100m降额1%)信捷MS6S-80CM30B(Z)4-20P7优惠报价高分辨率编码器让电机拥有更高定位精度,可满足对位置精度要求较高的应用场景,助力高效稳定生产。
U0-22 输入信号 2 分配段码 说明 段码 说明11 /C-SEL 控制方式选择 12 /ZCLAMP 零箝位13 /INHIBIT 指令脉冲禁止 14 /G-SEL 增益切换15 /CLR 脉冲消除 16 /CHGSTP 换步17 保留 18 保留19 保留 20 保留注:通过通讯读取状态时,读取的二进制数从右向左依次与/C-SEL,/ZCLAMP 位置对应,0表示该位置信号没有输入,1 表示该位置信号有输入。例:0x0001 表示/ C-SEL 有输入,0x0009 表示/ C-SEL 和/G-SEL 有输入。
U0-23输出信号1分配段码说明段码说明1定位完成保持(/COIN_HD)2定位结束(/COIN)3同速检测(/V-CMP)4旋转检测(/TGON)5准备就绪(/S-RDY)6转矩限制(/CLT)7速度限制检测(/VLT)8制动器联锁(/BK)9警告(/WARN)10输出接近(/NEAR)注:通过通讯读取状态时,读取的二进制数从右向左依次与/COIN_HD,/COIN位置对应,0表示该位置信号没有输出,1表示该位置信号有输出。例:0x0001表示/COIN_HD有输出,0x0201表示/COIN_HD和/NEAR有输出。
软件参数设置对于带抱闸的伺服电机,需要将伺服驱动器的一个SO端子配置为抱闸输出/BK功能,并确定SO端子有效逻辑,即参数P5-44需要设置。参数设置状态伺服驱动状态信号/BK端子输出逻辑伺服电机状态P5-44=n.000□伺服bb无效抱闸电源断开,电机处于位置锁定状态伺服run有效抱闸电源接通,电机处于可旋转状态P5-44=n.001□伺服run无效抱闸电源断开,电机处于位置锁定状态伺服bb有效抱闸电源接通,电机处于可旋转状态当使用抱闸信号端子控制抱闸时,伺服使能ON、抱闸电源接通,电机处于可旋转状态;如果新机调试出现电机不能转动的情况,请确认抱闸是否打开。EtherCAT 总线型伺服驱动器 5 输入 4 输出。
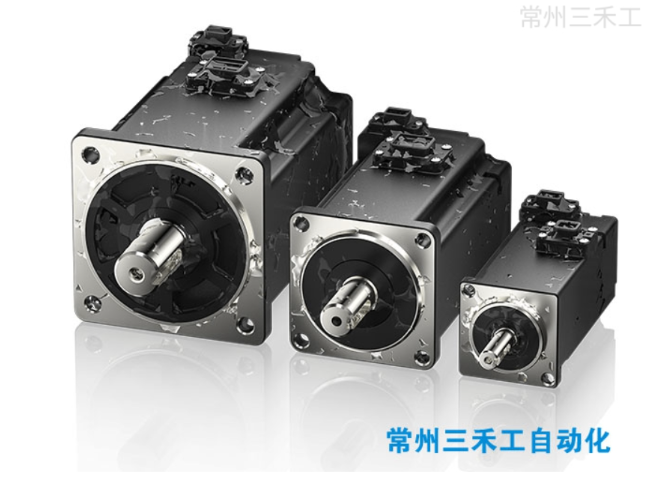
这意味着电机能够在极短的时间内对控制信号做出响应,快速调整转速与转向。在包装机械行业,设备需要频繁启停与快速变速来完成物料的输送、包装等动作,MS5 系列伺服电机的高动态响应特性可使包装设备在高速运行状态下,精细地控制包装材料的输送长度与包装动作的时机,确保包装质量的一致性,同时提高包装速度,满足企业对高效生产的需求 。通过算法优化,MS5 系列伺服电机采用小位置偏差控制,可大幅降低位置偏差,提升动态跟随特性。保护功能 过压、欠压、过热、过流、过载、超速、模拟输入异常、位置偏差过大、输出短路、编码器异常。信捷MS6H-80CN30B(Z)3-20P7厂家直供
常州三禾工自动化科技有限公司是信捷授权一级代理商。信捷DS5L1-20P2-PTA厂家直供
(2)不关使能属性报警当P0-29=0时,若发生伺服报警后,电机开始自由停车;当P0-29=1时,若发生伺服报警后,电机开始自由停车,停止后保持DB状态;当P0-29=2时,若发生伺服报警后,电机开始依靠减速停车,直到速度小于50rpm后转为自由停车,同时伺服会对减速停止阶段计时。在减速过程中如果计时时间已经大于P0-30,伺服会直接进行自由停车,此时由于伺服处于报警状态,则不论P0-29的值为多少,均不会报警E-262。停止后保持自由运行状态;当P0-29=3时,若发生伺服报警后,电机开始依靠减速停车,直到速度小于50rpm后转为自由停车,同时伺服会对减速停止阶段计时。在减速过程中如果计时时间已经大于P0-30,伺服会直接进行自由停车,此时由于伺服处于报警状态,则不论P0-29的值为多少,均不会报警E-262。停止后保持DB状态;当P0-29=4时,若发生伺服报警后,电机DB停车,停止后保持自由运行状态;当P0-29=5时,若发生伺服报警后,电机DB停车,停止后保持DB状态。信捷DS5L1-20P2-PTA厂家直供






