绝对值编码器位置标定用户参数名称F1-06设置为1:绝对值编码器消除多圈位置设置为3:绝对值编码器零点标定U0-94可清零的相对编码器反馈值U0-95U0-96U0-975.1.4.1绝对值编码器消除多圈编码器消除圈数需要在伺服bb状态完成,消除圈数可通过伺服面板消除和SDO通讯消除。F1-06写入1,多圈***值当前圈数U0-91将被置零,绝对值编码器当前位置反馈U0-57~U0-60、U0-94~97中的多圈圈数也会被消除,保留单圈以内的位置。
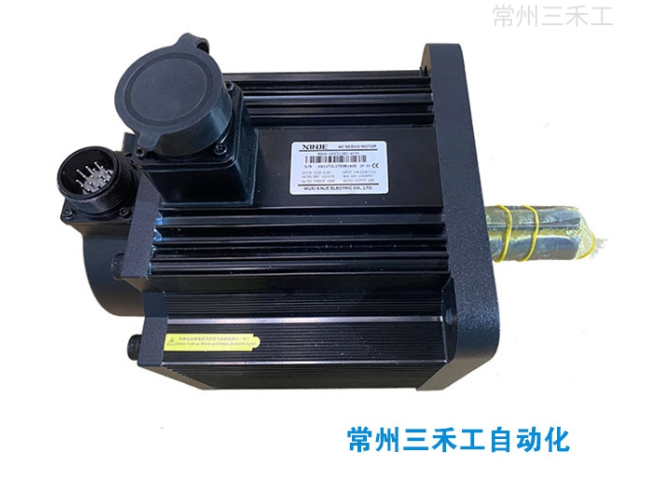
买信捷找常州三禾工! 且电机口为安普接头,能完美兼容 MS6 - B1 系列电机适配线缆,方便用户灵活配置。信捷MS6G-130CM25B(Z)2-41P0厂家直供
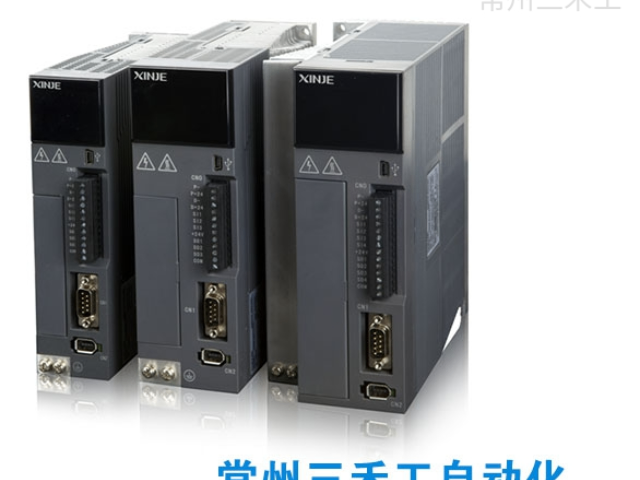
停车方式伺服停机按停机方式分为自由停机、减速停机和动态制动(DB)停机,以下对伺服停机方式做出解释说明。停机方式自由停机减速停机DB停机停机原理伺服驱动不使能,伺服电机不通电,自由减速到0,减速时间受机械惯量、设备摩擦等影响。伺服驱动器输出反向制动转矩,电机迅速减速到0。伺服电机工作在短接制动状态。停机特点优点:平滑减速,机械冲击小,但减速过程慢平滑减速,机械冲击小缺点:减速过程较慢优点:减速时间短缺点:存在机械冲击优点:减速时间短缺点:存在机械冲击根据伺服停机出现的场景不同,分为伺服OFF停机、报警停机、超程停机。DS5C2系列0.1~7.5kW功率段标配动态制动(DB)功能信捷DF3E-0720Z正规代理EtherCAT 总线型伺服驱动器 5 输入 4 输出。
电机处于禁止状态情况1:伺服在使能不运动或不使能状态,触碰到了反向限位开关,面板会显示NOT,取消反向限位信号,面板会恢复到之前的状态。DS5C2系列伺服驱动器用户手册5基本功能的设定情况2:伺服在使能不运动或不使能状态,触碰到了正向限位开关,面板会显示POT,取消正向限位信号,面板会恢复到之前的状态。情况3:伺服在使能不运动或不使能状态,同时触碰到了正向限位开关和反向限位开关,伺服会报E-261。如果取消俩个限位信号,面板会恢复到之前的状态;如果取消任一个限位信号,面板会显示另个限位信号,需取消另一个限位信号,面板才能会恢复到之前状态。
作为信捷伺服的中心代理商,常州三禾工自动化科技有限公司构建了完善的产品供应体系。公司不*保持信捷全系列伺服产品的充足库存,涵盖不同功率段、型号的伺服电机与驱动器,还能根据客户需求快速调配资源,确保供货的及时性与稳定性。在与信捷电气多年的合作中,三禾工深入掌握伺服产品的技术特性,从选型建议到方案设计,为客户提供专业的一站式服务,助力客户高效完成自动化设备的升级与改造。公司采用先进的库存管理系统,实时监控产品动态,与信捷建立快速响应机制,为客户提供可靠的产品保障。常州三禾工自动化科技有限公司技术团队能够给客户提供有力的技术支持。
2)点动操作(F1-00)进入点动模式前请先确认在电机空轴时的试运行动作正常,以确定伺服接线是正确的。点动模式需要驱动器处于bb空闲状态!点动功能为速度模式,P3-09和P3-10控制加减速时间!
电流采样校零(F1-02)当伺服驱动器自更新完毕,或长时间后电机运转不平稳时,建议用户进行电流检测偏移量自动调整。按下 STA/ESC 键退出此功能。
强制使能(F1-05)参数信号名称设定意义修改生效P0-03使能模式0不使能伺服OFF即时1I/O使能/S-0N2软件使能(F1-05或者通讯)3(默认)总线使能(支持运动总线的型号)将P0-03设为2。F1-05=0:取消使能,恢复到bb空闲状态。F1-05=1:强制使能,伺服处于RUN运行状态。在重新上电后通过F1-05设置的强制使能失效。 不断探索创新,挖掘信捷产品新应用,为企业提供智能化节能控制、高精度运动控制等前沿方案。信捷DS5K2-45P5-PTA选型支持
Profinet 总线型伺服驱动器 5 输入 3 输出。信捷MS6G-130CM25B(Z)2-41P0厂家直供
按键操作通过对面板操作器的基本状态进行切换,可进行运行状态的显示、参数的设定、辅助功能运行、报警状态等操作。按STA/ESC键后,各状态按下图显示的顺序依次切换。状态:bb表示伺服系统处于空闲状态;run表示伺服系统处于运行状态,rst表示伺服需要重新上电。
参数设定Px-xx:一个x表示组号,后面两个x表示该组下的参数序号。监视状态Ux-xx:一个x表示组号,后面两个x表示该组下的参数序号。辅助功能Fx-xx:一个x表示组号,后面两个x表示该组下的参数序号。报警状态E-xxx:前两个x表示报警大类,后面一个x表示大类下的小类。 信捷MS6G-130CM25B(Z)2-41P0厂家直供






