伺服OFF以及报警停机关联参数参数含义出厂设定单位设定范围修改生效P0-30停止超时时间200001ms0~65535伺服bb即时P0-27伺服关使能停机模式0-0~5伺服bb即时P0-29报警停止方式2-0~5伺服bb即时参数数值意义P0-270自由运行停止,停止后保持自由运行状态。1自由运行停止,停止后保持DB状态。2减速制动停止,停止后保持自由运行状态。3减速制动停止,停止后保持DB状态。4DB停止,停止后保持自由运行状态。5DB停止,停止后保持DB状态。P0-29关使能属性报警0自由运行停止,停止后保持自由运行状态。1自由运行停止,停止后保持DB状态。2/4DB停止,停止后保持自由状态。3/5DB停止,停止后保持DB状态。不关使能属性报警0自由运行停止,停止后保持自由运行状态。1自由运行停止,停止后保持DB状态。2减速制动停止,停止后保持自由运行状态。3减速制动停止,停止后保持DB状态。4DB停止,停止后保持自由运行状态。5DB停止,停止后保持DB状态。不*美观,还提升了电机在实际使用中的散热性能。信捷MS6G-130TL20B(Z)2-41P5优惠报价
惯量与成本关系:一般来说,高惯量电机因设计和制造工艺要求,成本相对较高。在满足设备性能前提下,若预算有限,可优先考虑中惯量或低惯量电机。例如在一些对成本敏感的小型竹木加工企业,若设备负载特性允许,选择中惯量的 MS6G 系列电机既能满足加工精度与效率要求,又可降低设备采购成本;而对于对设备性能要求较高且预算充足的企业,如数控机床制造商,为追求的加工精度与稳定性,可选择高惯量的 MS6H 系列电机。选择常州三禾工!重庆信捷伺服正规代理适配 0.4KW 电机;额定输出电流 2.5A;重载矢量型,每隔 300S 支持 1.5 倍 1 分钟过载。
15kW驱动器的SI1SI2SI3三路低速SI输入,响应时间小于等于2ms,支持NPN和PNP接法;SI4SI5两路是高速SI输入,响应速度小于等于2μs,支持NPN接法;典型电压DC24V,小不低于DC18V,最大允许电压不高于DC28V。
7.5kW及以下驱动器SO1、SO2、SO3只支持NPN接法;15kW驱动器SO1、SO2、SO3、SO4带+、-标识,SO1-、SO2-、SO3-、SO4-使用共同的COM时可连在一起;最大负载电流:400W及以下:SO1DC500mA(比较大),SO(其他)DC50mA(比较大),由干抱闸所需电流较大,通过SO直接控制抱闸电机时,请使用SO1端子控制,并设置抱闻参数P5-44=n.0001;750W及以上:SO(全部)DC50mA(比较大),支持24VDC,比较高不超过30VDC,由于抱闸所需电流较大,通过SO控制抱闸电机时,请使用中间继电器。
四、定位精细高效该系列电机提供 17 位、19 位、23 位三种绝对值编码器可选,最高分辨率达 8388608 脉冲 / 转。采用高精度磁编码器芯片与误差补偿算法,定位精度可达 ±0.01°。在多线切割机应用中,配合 23 位编码器的 MS6 电机可实现 ±5μm 的切割精度,较传统伺服系统提升 30%。其动态响应特性优异,速度环带宽达 1.6kHz,位置环响应时间<1ms,在高速点胶设备中,重复定位精度偏差<±0.05mm,有效提升产品一致性。可满足对位置精度要求较高的应用场景,助力高效稳定生产。CANopen 总线型伺服驱动器 3 输入 3 输出。
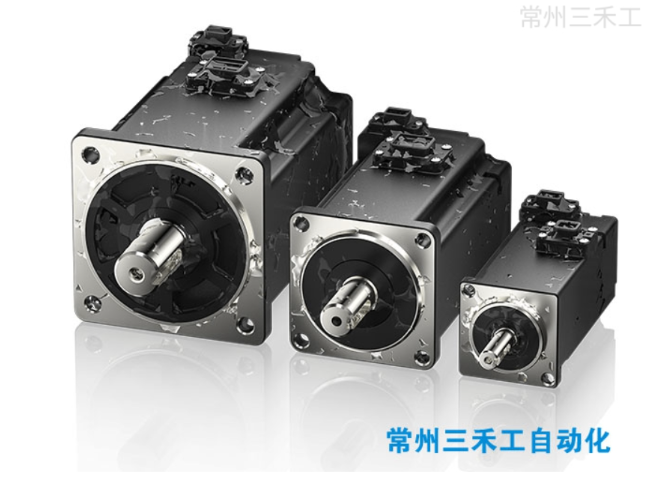
七、多种惯量可选该系列提供中惯量(MS6G)与高惯量(MS6H)两个子系列,中惯量机型机身长度较同功率高惯量机型缩短 10%,转动惯量降低 30%,响应速度提升 20%,适用于频繁启停的搬运设备。高惯量机型则具备更强的负载适应能力,在机床主轴驱动中,可抑制负载波动引起的速度变化,速度波动率<±0.1%。在某汽车零部件加工中心,通过匹配不同惯量电机,使换刀时间缩短至 0.8 秒,加工效率提升 15%。拥有中惯量、高惯量等不同惯量类型的产品,如 MS6G 系列中惯量电机机身相比高惯量的 MS6H 系列约缩短 10%。兼容配置便捷:标配单 / 多圈一体编码器。河南信捷伺服代理联系方式
项目版图拓展至印尼、印度、孟加拉、俄罗斯、白俄罗斯及国内各省市,市场布局广阔。信捷MS6G-130TL20B(Z)2-41P5优惠报价
情况2:在轴减速停止完成之前,触碰正向限位开关初始移动方向为左,触碰到反向限位开关上升沿,面板显示由RUN变为NOT,触发反向超程减速停止。在轴没停下来之前,触碰到了正向限位开关,伺服会报E-261,必须取消正向限位开关,才将E-261报警消除,否则报警不能消除,再使轴正向运动,触碰到反向限位开关下降沿,面板显示才能由NOT变为RUN,解除反向超程禁止。
情况3:在轴停在负向限位开关上,触碰正向限位开关初始移动方向为左,触碰到反向限位开关上升沿,面板显示由RUN变为NOT,触发反向超程减速停止。在轴停在反向限位开关上,伺服会报E-260,此时触碰到了正向限位开关,伺服会报E-261,必须取消正向限位开关,才将E-261报警消除,否则报警不能消除,再使轴正向运动,触碰到反向限位开关下降沿,面板显示才能由NOT变为RUN,解除反向超程禁止。 信捷MS6G-130TL20B(Z)2-41P5优惠报价






