情况3:在越位的情况下,在轴停下来时,触碰正向限位开关初始移动方向为左,触碰到反向限位开关上升沿,面板显示由RUN变为NOT,触发反向超程减速停止,但轴越过了反限位开关,又触发了反向限位开关的下降沿。在轴停下来时,伺服会报E-260,此时触碰到了正向限位开关,伺服会报E-261,必须取消正向限位开关,才将E-261报警消除,否则报警不能消除,再使轴正向运动,再次触碰到反向限位开关上升沿和下降沿,面板显示才能由NOT变为RUN,解除反向超程禁止。支持位置控制、速度控制、转矩控制三种控制方式,详情请下载DS5E系列驱动说明书。信捷MS6H-60CM30B(Z)4-20P4选型支持
旋转圈数上限设定值旋转圈数上限值可用于转台等回旋体的位置控制。例如,假设有一种机器,其转台只作单向运动,如下图所示。由于只能朝一个方向旋转,因此经过一定时间后,其旋转圈数总会超过绝对值编码器所能计数的上限值。伺服电机系列分辨率(单圈数据)旋转圈数串行数据的输出范围超限时的操作CN19-32768~32767高于正转方向上限值(+32767*219)时:旋转量串行数据=32767*219低于反转方向下限值(-32768*219)时:旋转量串行数据=-32768*21信捷MS6G-180TH15B(Z)2-44P4批发价格常州三禾工自动化科技有限公司是信捷战略级代理商。
(2)异常状态抱闸时序报警/供电中断发生时,电机迅速变为非通电状态。由于重力或惯性等原因到制动器动作为止的时间内,机械会发生移动。为避免出现这种情况,电机旋转中的/BK信号由ON转为OFF的条件如下(二者之中任意条件生效):①伺服OFF后,电机的转速为P5-08的设定值以下时;②伺服OFF后,超过了P5-09的设定时间时。由于伺服电机的制动器被设计作为位置保持用,所以当电机停止时,必须在恰当的时间启用。一边察看机械的动作,一边调整该用户参数。
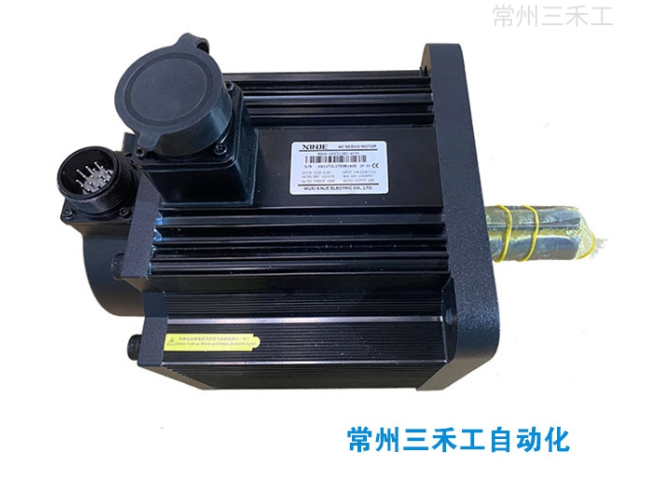
物流自动化行业某电商巨头的大型分拣中心使用搭载信捷MS5系列伺服电机的AGV小车。在复杂的仓库环境中,MS5系列的绝对值编码器支持断电位置记忆功能,AGV小车重启后无需繁琐回零操作即可精细定位,很大程度上提高工作效率。同时,其IP65防护等级使其能适应仓库多尘环境,稳定运行。应用后,AGV定位误差从±5mm降至±1mm,分拣效率提升30%,有力保障了电商高峰期的订单分拣与配送时效。激光加工设备领域一家厨具制造企业在金属薄板激光切割设备中采用信捷MS5系列伺服电机。在X/Y轴联动进行复杂图形切割时,MS5系列动态跟随误差<,配合多轴同步控制算法,实现高速且精细的切割。实际应用效果明显,切割轨迹精度从±提升至±,边角废料减少20%。企业不*降低了材料成本,还因切割质量提升,产品在市场上更具竞争力,获得更多客户青睐。 适配广:适用于光伏、锂电、3C、纺织、肉食、机床、机械手、金属加工。

五、运行稳定可靠MS6 系列通过多重结构优化提升可靠性:端盖与机身一体化设计增强抗振能力,可承受 5G 加速度振动;航插采用螺纹锁固结构,在持续振动环境下松动概率降低 95%;定子采用真空灌胶工艺,散热效率提升 40%,绕组温度降低 15℃;优化转子轴承固定方式,轴向窜动<0.02mm,延长轴承寿命至 30000 小时。在金属加工机床应用中,连续 1000 小时高速运转无故障,相比同类产品维修频次降低 70%。通过端盖机身一体化、改进航插固定结构、定子灌胶、优化转子轴承固定方式等措施,提高了整体强度与抗振能力,运行时低温升、低噪音。且电机口为安普接头,能完美兼容 MS6 - B1 系列电机适配线缆,方便用户灵活配置。信捷DS5K2-41P0-PTA正规代理
常州三禾工公司分销售、技术、售后、仓库、维修等多个部门。信捷MS6H-60CM30B(Z)4-20P4选型支持
参数设置状态信号/POT、端子输入状态超程信号(/POT、/NOT)端子逻辑P5-22/P5-23=n.0000无需外接端子输入无效P5-22/P5-23=n.000□SI□端子无信号输入P5-22/P5-23=n.001□SI□端子有信号输入P5-22/P5-23=n.0010无需外接输入端子有效P5-22/P5-23=n.000□SI□端子有信号输入P5-22/P5-23=n.001□SI□端子无信号输入正转限位信号/POT、反转限位信号/NOT内参数设置不能同时设置为同一个端子输入。运行方向遇到限位运行状态正转正限位有效POT,按P0-28设置伺服超程停止模式停车反限位有效报警E-261反转正限位有效报警E-261反限位有效NOT,按P0-28设置伺服超程停止模式停车参数数值意义P0-280减速停止1,停止后超程方向力矩为0,接收指令。1自由停止,停止后超程方向力矩为0,接收指令。2减速停止2,停止后超程方向不接收指令。3报警(E-260)信捷MS6H-60CM30B(Z)4-20P4选型支持