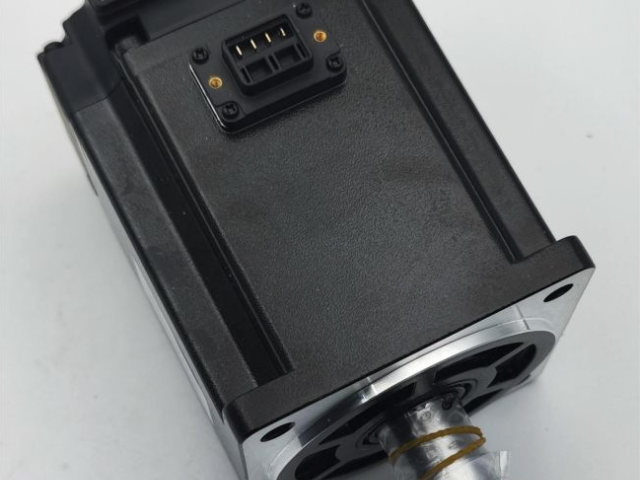
二、高防护等级MS6 系列电机通过全密封结构设计与特殊材料应用,达到 IP67 防护等级。其端盖与机身采用一体化压铸工艺,配合高精度密封圈,可完全抵御灰尘侵入并耐受短暂浸泡。在锂电行业的电解液涂布机应用中,该电机连续运行 6 个月无故障,相比传统 IP54 防护等级电机,故障率降低 92%。此外,电机内部采用防潮涂层处理,在相对湿度 95% 的环境中仍能保持绝缘电阻>100MΩ,确保在印染、食品加工等潮湿场景稳定工作。选择三禾工!擦还能整改后三禾工!例如 400W 非抱闸电机机身长度 80.2mm,在同类产品中更为小巧,能适配对空间要求严苛的设备。信捷MS6G-130CM20B(Z)2-21P5选型支持

工业机器人的灵活运动依赖于伺服系统的精确驱动,信捷伺服系统为此提供了可靠的技术支持。在六轴工业机器人中,信捷伺服系统通过多轴协同控制算法,实现了各关节电机的同步运行。在汽车零部件焊接工序中,工业机器人需要在复杂的空间轨迹上完成焊接动作,信捷伺服系统能够根据焊接程序快速计算各关节电机的运动参数,驱动机器人手臂以流畅的轨迹完成焊接操作。实际应用显示,在某汽车制造车间,采用信捷伺服系统的焊接机器人,在完成车门焊接任务时,每个焊点的位置偏差控制在0.5毫米以内,且焊接速度均匀稳定,有效保证了焊接质量,同时提高了焊接效率,降低了人工成本。信捷DS5C2-47P5-PTA选型支持具备出色的防尘防水性能,可在多尘、潮湿甚至存在油污水汽等恶劣环境中稳定运行。
物流自动化领域对设备的快速响应能力要求突出,常州三禾工自动化科技有限公司将信捷伺服系统应用于仓储分拣设备。在电商物流分拣中心,信捷伺服驱动搬运机器人实现快速启停与准确定位,即使在货物流量高峰时段,也能保持高效运转。实际应用数据显示,采用该方案的物流企业,货物分拣效率提升 45%,有效降低了运营成本,体现了信捷伺服在高速搬运场景中的成熟应用。方案满足了物流行业对设备响应速度与效率的要求,为企业降低成本的同时提升了分拣效率。
理想惯量比范围:通常,为保证伺服系统良好性能,电机转子惯量JM与负载惯量JL之比(JL/JM)应在一定范围。信捷 MS6 系列电机推荐转子惯量比一般为 3 - 30 。当惯量比过大,如超过 10,电机加速时需更大转矩维持转速,减速时易过冲,导致转速波动,影响设备运行精度与稳定性;惯量比过小,虽系统响应快,但电机可能无法充分发挥其性能,造成资源浪费。实际应用调整:以多线切割设备为例,若负载惯量较大,可通过增加减速机来降低等效到电机轴上的负载惯量,从而优化惯量比。假设原负载惯量JL=8A~10−4kgA^⋅m2,所选 MS6 电机转子惯量JM=2A~10−4kgA^⋅m2,惯量比为 4,若增加减速比为 5 的减速机,根据JLc\cæ=JL/i2(i为减速比),则等效负载惯量变为3.2A~10−5kgA^⋅m2,惯量比优化为 0.16,更符合理想范围,能提升电机运行稳定性与切割精度。CANopen 总线型伺服驱动器 3 输入 3 输出。

U0-24输出信号2分配段码说明段码说明11报警(/ALM)12速度达到(/V-RDY)13自定义输出114自定义输出215/Z相16/MRUN17保留18保留19保留20保留注:通过通讯读取状态时,读取的二进制数从右向左依次与/ALM、/V-RDY位置对应,0表示该位置信号没有输入,1表示该位置信号有输入。例:0x0001表示/ALM有输出,0x0011表示/ALM和/Z相有输出。
F0组操作功能代码说明功能代码说明F0-00消除报警F0-08面板外部指令自整定F0-01参数恢复出厂F0-09面板内部指令自整定F0-02消除位置偏差F0-10面板振动抑制1F0-04消除历史报警记录F0-11面板振动抑制2F0-07面板惯量辨识F0-12面板振动抑制(快速FFT) 定位高效:可选 17 位、19 位或 23 位绝对值编码器。山东信捷伺服哪里买
支持位置控制、速度控制、转矩控制三种控制方式,详情请下载DS5E系列驱动说明书。信捷MS6G-130CM20B(Z)2-21P5选型支持
绝对值编码器消除多圈编码器消除圈数需要在伺服bb状态完成,消除圈数可通过伺服面板消除和SDO通讯消除。F1-06写入1,多圈***值当前圈数U0-91将被置零,绝对值编码器当前位置反馈U0-57~U0-60、U0-94~97中的多圈圈数也会被消除,保留单圈以内的位置。1)伺服驱动面板消除通过F1-06可以面板消除绝对值编码器位置的圈数。伺服处于bb状态下,进入参数F1-06显示:按【INC】键加至1并长按【ENT】确认退出:)EtherCAT总线通讯消除在伺服bb状态下,通过EtherCAT总线SDO通讯对#0x4106写1即可消除圈数;给D0写1即可消除圈数。信捷MS6G-130CM20B(Z)2-21P5选型支持




