工业机器人的灵活运动依赖于伺服系统的精确驱动,信捷伺服系统为此提供了可靠的技术支持。在六轴工业机器人中,信捷伺服系统通过多轴协同控制算法,实现了各关节电机的同步运行。在汽车零部件焊接工序中,工业机器人需要在复杂的空间轨迹上完成焊接动作,信捷伺服系统能够根据焊接程序快速计算各关节电机的运动参数,驱动机器人手臂以流畅的轨迹完成焊接操作。实际应用显示,在某汽车制造车间,采用信捷伺服系统的焊接机器人,在完成车门焊接任务时,每个焊点的位置偏差控制在0.5毫米以内,且焊接速度均匀稳定,有效保证了焊接质量,同时提高了焊接效率,降低了人工成本。兼容配置便捷:标配单 / 多圈一体编码器。信捷MS6S-60CM30B(Z)4-20P4厂家直供
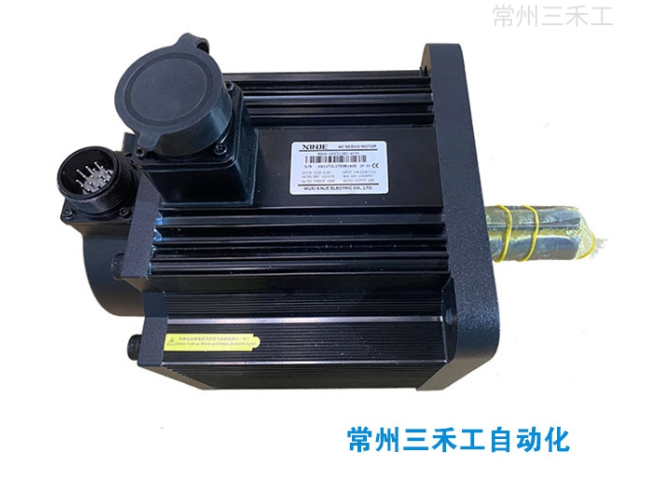
包装机械行业某大型食品企业的方便面生产线对包装环节进行升级,选用信捷 MS5 系列伺服电机。在食品包装机的薄膜牵引和封切机构中,MS5 系列的 32 位 DSP 处理器可实现 0.1ms 级的超快速速度切换,配合增量式编码器的实时反馈,将包装长度误差严格控制在 ±0.5mm 内。这使得包装尺寸精细统一,包装效果更佳。改造后,生产线包装速度从 150 包 / 分钟提升至 200 包 / 分钟,效率大幅提高;同时,能耗降低 12%,为企业节省了大量运营成本。纺织机械系统某面料生产厂在高速剑杆织机中应用信捷 MS5 系列伺服电机。织机的引纬和卷取机构对电机性能要求较高,MS5 系列低转矩脉动特性发挥关键作用,有效减少纱线拉伸波动,保障纱线质量。其 4 线串行通信具备快速调试能力,使织物克重偏差从 ±2g/㎡缩小至 ±0.8g/㎡,且成功解决了提花织物的花纹错位问题,产品一等品率提升 18%。企业借此提高了产品附加值,在面料市场占据更有利地位。信捷DS5K2-22P3-PTA正规代理温度变动率 20±25℃:±0.1%以下(额定转速时)。
防护等级需求:若设备运行环境恶劣,如多尘、潮湿、有腐蚀性物质,需关注电机防护等级。MS6 系列中,部分优化结构设计的电机防护等级可达 IP67,如在锂电行业电芯生产工序,电解液具有腐蚀性,高防护等级的 MS6 电机可有效抵御侵蚀,保证电机稳定运行。在此类环境下,若选择防护等级低的电机,即使惯量匹配,也易因环境因素缩短电机寿命,影响设备正常生产。温度、振动等因素:高温环境会影响电机性能,若设备运行环境温度较高,需考虑电机的散热与耐高温性能。如在金属加工车间,环境温度常达 40℃以上,此时应选择散热良好的 MS6 电机,并结合环境温度对惯量选择进行综合评估,确保电机在高温下能稳定输出转矩。同时,对于振动较大的设备,如振动筛等,高惯量电机因其质量较大,在一定程度上可缓冲振动,减少振动对电机和设备的影响,但也需结合设备具体工况与安装条件确定是否合适。
安全注意事项
在使用本产品之前,请务必仔细阅读这一部分的内容,并在充分了解产品的使用、安全、注意事项等内容后操作。请在非常注意安全的前提下,正确进行产品接线。在产品使用过程中可能引发的问题基本载入了安全注意事项,并且全部以注意和危险两个等级来注明,其他未竟事项,请遵守基本的电气操作规程。注意错误使用时,可能会产生危险,有可能受到中度的伤害或受轻伤的情况下,以及有可能造成财产损失的情况下。危险错误使用时,可能会产生危险,引发人身伤亡或者受到严重伤害,以及有可能造成严重的财产损失的情况下 EtherCAT 总线型伺服驱动器 3 输入 3 输出。
负载惯量计算:设备负载惯量由连接在电机轴上的所有部件决定,比如机床的工作台、夹具、丝杠以及工件等。需将这些线性和旋转运动部件的惯量等效到电机轴上,计算出总的负载惯量JL。例如,已知某机床工作台质量m=100kg,丝杠导程p=10mm,丝杠转动惯量Ja¨¸æ =5A~10−5kgA^⋅m2,根据公式JLa˚⋅¥a¨½a˚°=4I¨2mA~p2,可得工作台等效到电机轴上的惯量约为2.53A~10−4kgA^⋅m2,加上丝杠惯量,总负载惯量JL=3.03A~10−4kgA^⋅m2 。负载运动状态:若设备需频繁启停、快速加减速,宜选低惯量或中惯量电机。如 3C 产品组装设备中的机械手臂,运动频繁,MS6 系列的中惯量机型(如 MS6G 系列)可快速响应指令,缩短动作周期,提高生产效率;若负载较大且运行平稳,高惯量电机(如 MS6H 系列)更合适,像机床主轴驱动,高惯量电机能更好地维持稳定运行,抑制负载波动引起的速度变化。线切割、竹木加工等众多行业,覆盖了对电机尺寸、防护、性能等有不同要求的应用领域。信捷DS5C1-21P5-PTA优惠报价
不断探索创新,挖掘信捷产品新应用,为企业提供智能化节能控制、高精度运动控制等前沿方案。信捷MS6S-60CM30B(Z)4-20P4厂家直供
2)伺服报警停车方式(P0-29)(1)关使能属性报警当P0-29=0时,若发生伺服报警后,电机开始自由停车;当P0-29=1时,若发生伺服报警后,电机开始自由停车,停止后保持DB状态;当P0-29=2时,若发生伺服报警后,电机DB停车,停止后保持自由运行状态;当P0-29=3时,若发生伺服报警后,电机DB停车,停止后保持DB状态;当P0-29=4时,若发生伺服报警后,电机DB停车,停止后保持自由运行状态;当P0-29=5时,若发生伺服报警后,电机DB停车,停止后保持DB状态。信捷MS6S-60CM30B(Z)4-20P4厂家直供






