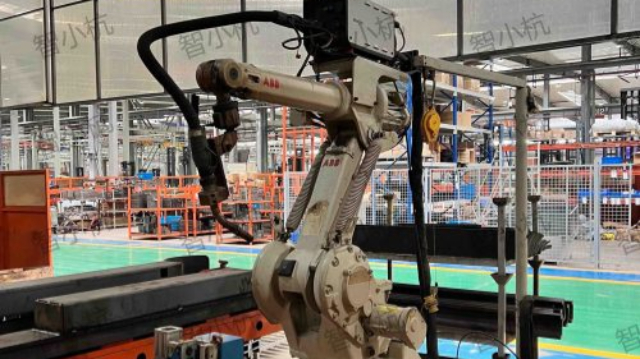
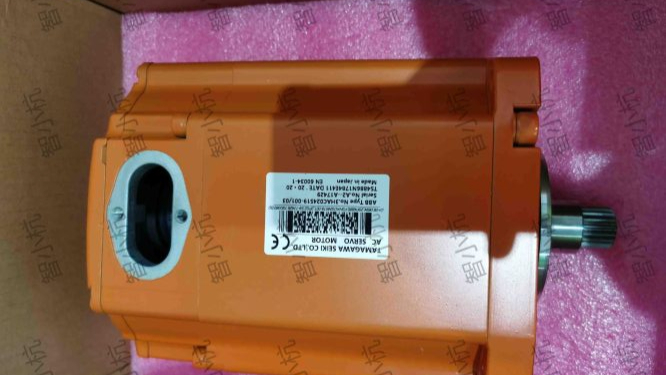
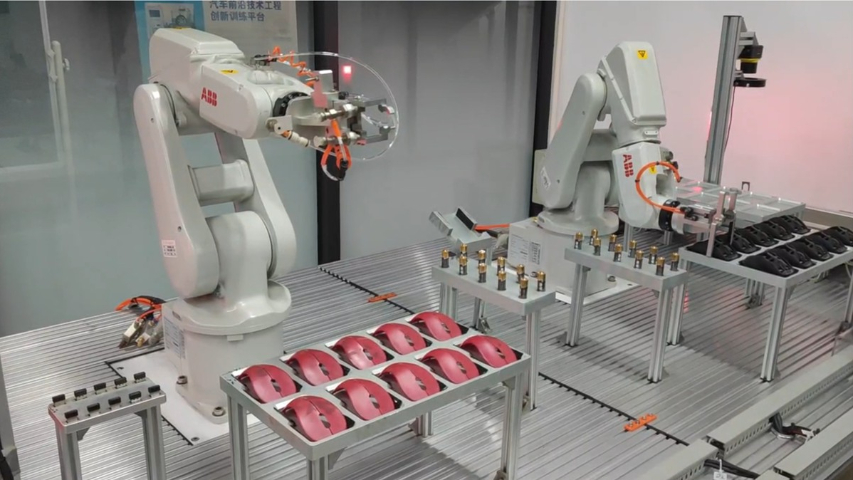
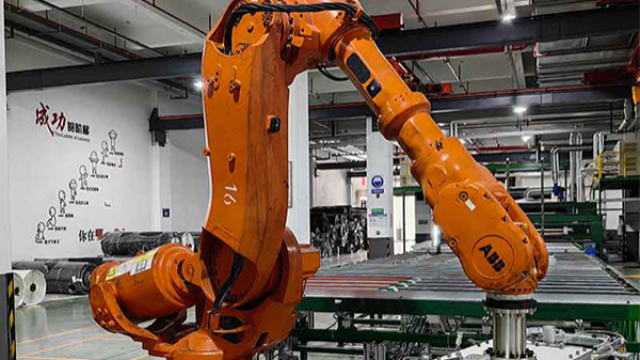
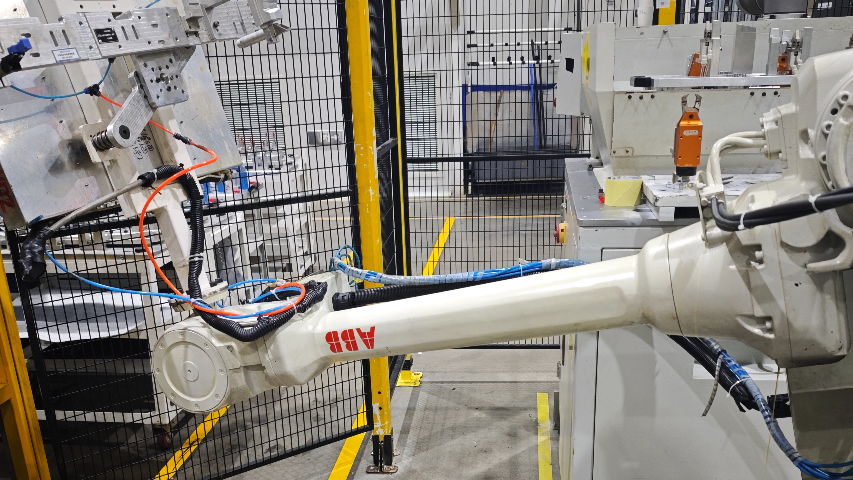
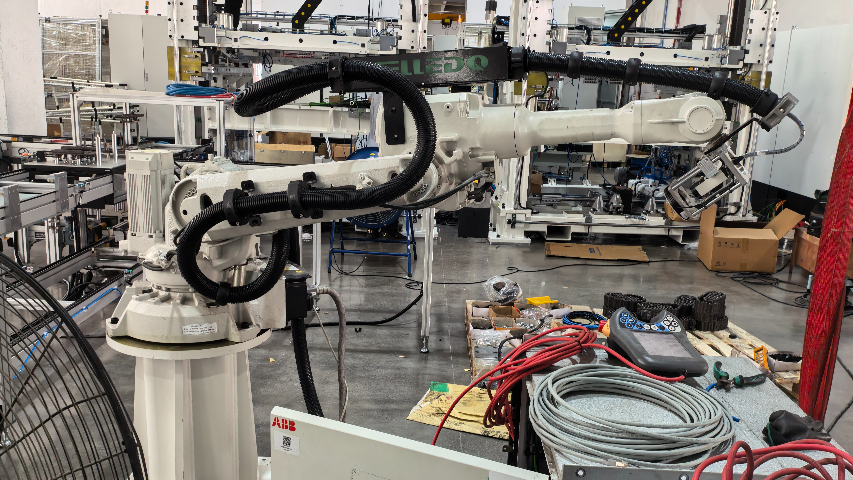
1.浙江展杭自动化科技具有多品牌服务,我们拥有经验丰富的机器人维护团队,熟悉各类机器人品牌和系统,能够多方位检查、保养和维修机器人设备,严格按照厂商要求操作。2.定制方案根据客户的需求和设备使用频率,我们提供定制化的保养计划,定期巡检机器人设备,检查关键部件的磨损和故障情况,及时进行维护和更换,更大限度地减少故障率,确保机器人的正常运行,提高生产线的稳定性和可靠性。3。结合工艺我们的技术团队与客户紧密合作,了解其生产流程和需求,定制专业的机器人技术方案。我们注重细节,严格按照客户需求进行方案设计和调试工作。4.专业技术技术工程师拥有多领域机器人工作经验,包括码垛、焊接、喷涂等,能够快速、准确地进行生产线调试,确保设备的稳定性和可靠性,提高生产效率和产品质量。5.品质售后提供多方位的售后服务,包括设备维护、故障排除和培训等。6.专业技术支持我们的技术工程师将随时为您提供技术支持和解决方案,确保您的生产线始终保持高效运行。7.经验丰富团队拥有丰富的现场服务经验,并且配备了专业的工具,可以提供机器人机械臂、电机、减速机、平衡缸以及电气维修和机器人系统维护等项目的技术支持和抢修服务。 检查机械臂的 PLC 控制系统,避免因程序错误影响运行,浙江展杭调试优化,保障系统稳定运行。合肥ABB2600机器人
3C 产品上下料生产线的工业机器人,需要在高速、高精度的要求下完成微小零部件的取放,其视觉识别系统和微小传动部件容易出现故障和磨损。某 3C 企业的上下料机器人运行 18 个月后,出现识别错误、取放不准的问题。智小航维护人员对视觉识别系统进行清洁和校准,更换老化的镜头和光源。对微小传动部件进行精密检测和维护,使用高精度润滑脂进行保养。同时,优化机器人的控制程序,提高取放精度和速度。经过维护,机器人使用寿命从 3 年延长至 5 年,产品不良率降低 60%。厦门ABB4600机器人维护保养本体螺栓扭矩校验能防止高频振动导致的连接件松动,保障结构稳定性。
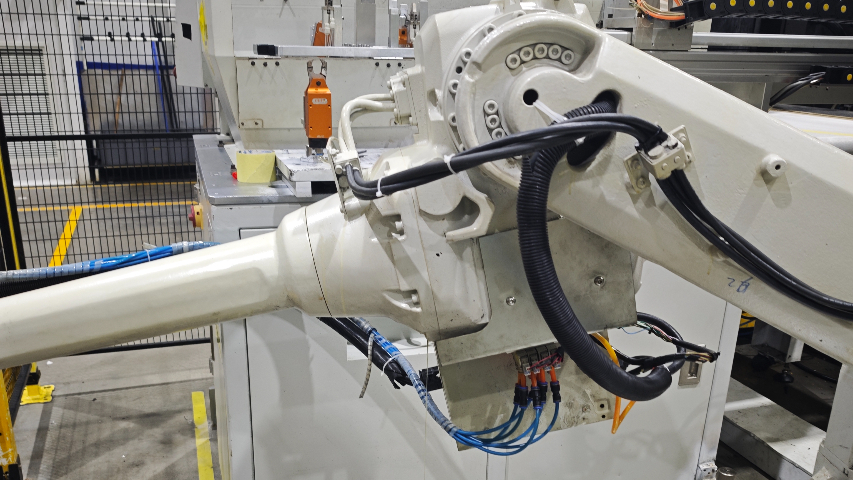
家具板材码垛生产线,工业机器人需搬运大尺寸、重质量的木板、人造板,液压驱动系统和机械臂关节承受较大负载。某家具厂的码垛机器人运行 2 年后,出现液压系统压力不足、关节摆动异响问题。智小航维护团队对液压泵、液压缸进行拆检,更换磨损的柱塞和密封件,清洗液压管路并更换抗磨液压油。使用超声波探伤仪检测关节轴承,更换老化的圆锥滚子轴承,对机械臂进行应力集中部位加固。经过维护,机器人使用寿命从 4 年延长至 7 年,搬运效率提升 25%。
ABBIRB910INV倒装型机器人作为工业机器人精度**,其±定位精度通过三项**技术实现:机械结构优化采用碳纤维增强臂体,热膨胀系数<μm/℃谐波减速器+直驱电机组合,传动背隙<°环境控制系统气浮隔振底座消除地面振动(隔振频率>50Hz)恒温油冷循环系统维持关节温度波动±℃闭环反馈体系激光干涉仪实时校准(采样率1kHz)六维力传感器补偿装配接触力(分辨率)典型应用案例:光刻机透镜组装∎通过纳米级运动轨迹规划,实现透镜组间距误差<10nm∎配合白光干涉仪进行在线检测,良率提升至MEMS传感器封装∎压电陶瓷驱动轴实现μm步进分辨率∎视觉-力觉混合控制完成5μm焊球精细植球该机型在半导体领域实测显示:■晶圆搬运碎片率从■MEMS器件贴装周期缩短40%。对机械臂的润滑脂进行更换,可防止部件锈蚀,浙江展杭专业保养,延长部件使用寿命。
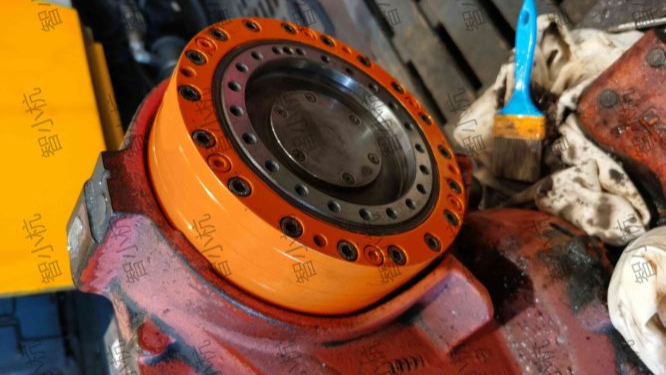
食品加工上下料生产线的机器人,需要在潮湿、酸碱环境下搬运食品原料和成品,其机械结构易被腐蚀,密封部件老化速度快。某食品企业的上下料机器人运行 2 年后,出现部件生锈、动作不灵活的问题。智小航维护人员对机器人进行多方面拆解,更换耐腐蚀的不锈钢零部件,使用食品级密封胶对密封部位进行重新处理。针对潮湿环境,对电气控制系统进行防潮改造,加装防水接线盒。每季度进行深度清洁和防腐保养,使机器人使用寿命从 4 年延长至 7 年,设备稳定性大幅提升。对机械臂的电缆线进行维保,可避免因老化破皮引发漏电,有问题找浙江展杭,让维修更安心。安庆ABB机器人售后电话
维保机械臂的力传感器,可确保力反馈准确,浙江展杭校准调试,保障作业安全与质量。合肥ABB2600机器人
监控确保物料在不同环节间顺畅流转;以及各类传感器,用于实时监测机器人、车床及物料的状态,为整个系统的安全稳定运行提供保障。工作原理物料识别与定位:在料仓处设置先进的视觉识别系统,对放置其中的开关元器件坯料进行精确识别与定位。利用先进的图像算法,快速获取坯料的形状、尺寸及位置信息,并将这些数据传输至机器人控制系统。机器人取料与上料:机器人1600依据视觉系统反馈的信息,规划便捷运动路径,移动至料仓抓取坯料。其末端执行器根据坯料的形状和尺寸,自动调整抓取力度与方式,确保抓取牢固。随后,机器人迅速将坯料运送至机加工车床的装夹位置,精确完成上料操作。车床加工:机加工车床在接收到上料完成信号后,立即启动加工流程。依据预先设定的程序,对坯料进行高精度的切削、钻孔等加工操作,将坯料转化为符合要求的开关元器件成品。机器人下料与卸料:加工完成后,车床发出信号,机器人1600再次动作,准确抓取成品并将其放置到指定的传输轨道或成品料仓。在整个过程中,机器人的动作与车床的加工节奏紧密配合,实现高效、连续的自动上下料作业。项目优势明显提升生产效率:机器人1600的高速运行与精确动作,大幅缩短了上下料时间。合肥ABB2600机器人
工业机器人在家电制造的注塑车间,能高效完成塑料件成型任务。随着生产规模扩大,设备使用频率增加,注塑机...
【详情】工艺品打磨生产线,机器人需对各类材质的工艺品进行精细打磨,对设备的灵活性和精度要求较高。某工艺品厂的...
【详情】六轴工业机器人在汽车焊装车间的技术集成与应用在现代化汽车焊装车间中,六轴工业机器人通过高精度激光视...
【详情】防爆工业机器人化工原料的自动化输送环节,在易燃易爆环境中安全作业,对设备的安全性和稳定性要求较高。为...
【详情】ABBIRB2600四轴机器人凭借其高速稳定性与紧凑结构设计,在简单重复作业场景中展现出**...
【详情】工业机器人作为现代智能制造的机械设备,其工作效率直接影响生产线产能。然而机器人长期高度运行会导致零部...
【详情】在家电制造的注塑车间,工业机器人能高效完成塑料件成型任务。随着生产规模扩大,设备使用频率增加,注塑机...
【详情】电子元器件打磨生产线,小型精密打磨机器人对芯片、电路板等进行精细加工,对定位精度和稳定性要求较高。某...
【详情】工业机器人保养规范工业机器人的关节减速器需每2000工作小时更换润滑脂。清洗旧油脂时应使用无纺布配合...
【详情】医药行业的药品码垛生产线,机器人在洁净车间内作业,既要保证高精度码垛,又需符合 GMP 规范。某药企...
【详情】为高效服务提供人才支撑。依托在浙江地区着力打造的“4小时服务圈”,当机器人出现紧急故障时,技术...
【详情】浙江展杭自动化科技基于ABB的RobotStudio软件平台,构建了完整的智能制造解决方案体系。该平...
【详情】