情况2:在越位的情况下,在轴减速停止完成之前,触碰正向限位开关初始移动方向为左,触碰到反向限位开关上升沿,面板显示由RUN变为NOT,触发反向超程减速停止,但轴越过了反限位开关,又触发了反向限位开关的下降沿。在轴没停下来之前,触碰到了正向限位开关,伺服会报E-261,必须取消正向限位开关,才将E-261报警消除,否则报警不能消除,再使轴正向运动,再次触碰到反向限位开关上升沿和下降沿,面板显示才能由NOT变为RUN,解除反向超程禁止。负载变动率 0~100%负载时:±0.01%以下(额定转速时)。信捷MS6G-130CM15B(Z)2-40P8优惠报价
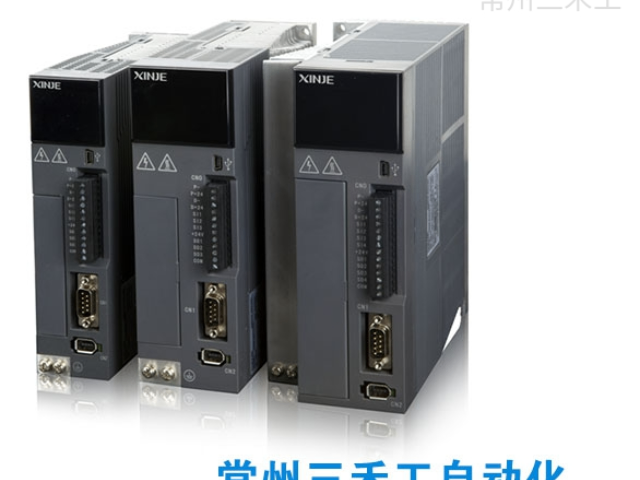
情况3:在越位的情况下,在轴停下来时,触碰正向限位开关初始移动方向为左,触碰到反向限位开关上升沿,面板显示由RUN变为NOT,触发反向超程减速停止,但轴越过了反限位开关,又触发了反向限位开关的下降沿。在轴停下来时,伺服会报E-260,此时触碰到了正向限位开关,伺服会报E-261,必须取消正向限位开关,才将E-261报警消除,否则报警不能消除,再使轴正向运动,再次触碰到反向限位开关上升沿和下降沿,面板显示才能由NOT变为RUN,解除反向超程禁止。信捷MS6H-40CM30B(Z)4-20P1批发价格常州三禾工自动化科技有限公司是信捷代理商中少有的体系完善的公司。
说明:1)伺服关使能停机模式(P0-27)当P0-27=0时,若发生伺服OFF后,电机开始自由停车,无报警;当P0-27=1时,若发生伺服OFF后,电机开始自由停车,停止后保持DB状态;当P0-27=2时,若发生伺服OFF后,电机开始依靠减速停车,直到速度小于P5-03后转为自由停车,同时伺服会对自由停止阶段计时。在自由停止过程中如果计时时间已经大于P0-30,电机转速还没有降到P5-03以下,则报警E-262;当P0-27=3时,若发生伺服OFF后,电机开始依靠减速停车,直到速度小于50rpm后转为自由停车,同时伺服会对减速停止阶段计时。在减速停止过程中如果计时时间已经大于P0-30,电机转速还没有降到50rpm以下,则报警E-262;停止后保持DB状态;当P0-27=4时,若发生伺服OFF后,电机DB停车,停止后保持自由运行状态;当P0-27=5时,若发生伺服OFF后,电机DB停车,停止后保持DB状态。
生产对电机散热要求较高,电机过热可能导致设备停机,影响生产进度。信捷伺服电机的散热设计优良,在连续长时间生产的工厂车间,电机长时间运转产生大量热量,伺服电机的散热系统能够有效散发热量,确保电机在适宜温度下运行。制造业企业采用该系统后,设备能够长时间连续工作,减少了因电机过热导致的停机故障,提高了生产效率,降低了维护成本。这为企业生产提供了有力支持,使企业能够满足市场对产品的大量需求,在市场竞争中占据优势,推动制造业不断提高生产效率和产能。常州三禾工自动化科技有限公司技术团队能够给客户提供有力的技术支持。
安全注意事项
在使用本产品之前,请务必仔细阅读这一部分的内容,并在充分了解产品的使用、安全、注意事项等内容后操作。请在非常注意安全的前提下,正确进行产品接线。在产品使用过程中可能引发的问题基本载入了安全注意事项,并且全部以注意和危险两个等级来注明,其他未竟事项,请遵守基本的电气操作规程。注意错误使用时,可能会产生危险,有可能受到中度的伤害或受轻伤的情况下,以及有可能造成财产损失的情况下。危险错误使用时,可能会产生危险,引发人身伤亡或者受到严重伤害,以及有可能造成严重的财产损失的情况下 兼容配置便捷:标配单 / 多圈一体编码器。信捷DS5K2-42P3-PTA正规代理
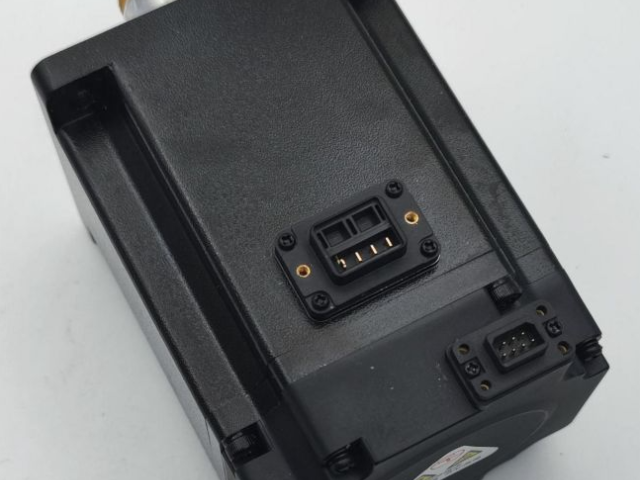
高分辨率编码器让电机拥有更高定位精度,可满足对位置精度要求较高的应用场景,助力高效稳定生产。信捷MS6G-130CM15B(Z)2-40P8优惠报价
请不要将动力线和信号线从同一管道内穿过,也不要将其绑扎在一起。进行配线时,请保持动力线和信号线相隔30cm以上。对于信号线、编码器反馈线,请使用多股绞合线以及多芯绞合整体屏蔽线。对于配线长度,指令输入线长为3m,编码器差分反馈线长为20m。即使断开驱动器供电,面板显示OFF,但伺服单元内部电容仍然会滞留有高电压,请暂时(10分钟内)不要触摸电源端子。请勿频繁开关驱动器电源。在需要反复地连续开关电源时,务必使电源开关频率大于2分钟/次。伺服驱动器的内部有大电容,所以在打开电源时,驱动器内部电路会流过较大的充电电流(充电时间0.2秒)。因此,如果频繁地开关电源,则会造成伺服驱动器内部主电路元件性能下降,影响驱动器使用寿命。信捷MS6G-130CM15B(Z)2-40P8优惠报价






