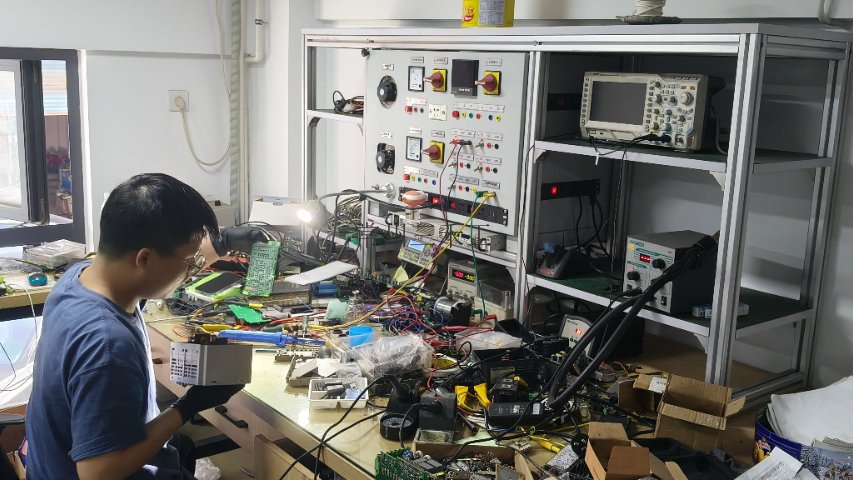
工业机器人的灵活运动依赖于伺服系统的精确驱动,信捷伺服系统为此提供了可靠的技术支持。在六轴工业机器人中,信捷伺服系统通过多轴协同控制算法,实现了各关节电机的同步运行。在汽车零部件焊接工序中,工业机器人需要在复杂的空间轨迹上完成焊接动作,信捷伺服系统能够根据焊接程序快速计算各关节电机的运动参数,驱动机器人手臂以流畅的轨迹完成焊接操作。实际应用显示,在某汽车制造车间,采用信捷伺服系统的焊接机器人,在完成车门焊接任务时,每个焊点的位置偏差控制在0.5毫米以内,且焊接速度均匀稳定,有效保证了焊接质量,同时提高了焊接效率,降低了人工成本。常州三禾工自动化科技有限公司具有完善的公司体系。信捷MS6H-40CM30B(Z)4-20A5厂家直供
旋转圈数上限设定值旋转圈数上限值可用于转台等回旋体的位置控制。例如,假设有一种机器,其转台只作单向运动,如下图所示。由于只能朝一个方向旋转,因此经过一定时间后,其旋转圈数总会超过绝对值编码器所能计数的上限值。伺服电机系列分辨率(单圈数据)旋转圈数串行数据的输出范围超限时的操作CN19-32768~32767高于正转方向上限值(+32767*219)时:旋转量串行数据=32767*219低于反转方向下限值(-32768*219)时:旋转量串行数据=-32768*21信捷DS5K2-42P3-PTA正规代理电压变动率 额定电压±10%:0.01%(额定转速时)。
P0-28=0/2时,电机接收到超程停止信号后开始减速停止,同时超程处理过程中停止超时时间也起作用。位置控制时,用超程信号使电机停止运行时,可能会有位置偏差脉冲,要消除位置偏移脉冲,必须输入消除信号/CLR。如果伺服单元仍然接收到脉冲,这些脉冲将会累积直至伺服单元报警。转矩控制时,伺服驱动SO端子分配了抱闸功能,无法通过超程信号端子P5-22,P5-23分配端子。伺服驱动SO端子分配了抱闸功能,P0-28自动设置成2。
买信捷就选择常州三禾工
电机处于禁止状态情况1:伺服在使能不运动或不使能状态,触碰到了反向限位开关,面板会显示NOT,取消反向限位信号,面板会恢复到之前的状态。DS5C2系列伺服驱动器用户手册5基本功能的设定情况2:伺服在使能不运动或不使能状态,触碰到了正向限位开关,面板会显示POT,取消正向限位信号,面板会恢复到之前的状态。情况3:伺服在使能不运动或不使能状态,同时触碰到了正向限位开关和反向限位开关,伺服会报E-261。如果取消俩个限位信号,面板会恢复到之前的状态;如果取消任一个限位信号,面板会显示另个限位信号,需取消另一个限位信号,面板才能会恢复到之前状态。温度变动率 20±25℃:±0.1%以下(额定转速时)。

在 3C 产品组装领域,常州三禾工自动化科技有限公司利用信捷伺服的高精度定位功能,开发出适用于微小元件贴装的自动化方案。在手机主板元件贴装过程中,信捷伺服驱动贴装头快速准确地放置电阻、电容等微小元件,配合视觉识别系统实现微米级精度控制。多家 3C 制造企业采用该方案后,组装精度提升 50%,不良品率明显降低,有效满足了电子元件贴装的高精密要求。方案结合视觉识别与准确控制,解决了 3C 产品组装中的高精度需求,为企业提升了产品质量与生产效率。常州三禾工自动化科技有限公司是信捷代理商中的佼佼者。信捷MS6G-130TH15B(Z)2-21P5选型支持
提高了整体强度与抗振能力,运行时低温升、低噪音。信捷MS6H-40CM30B(Z)4-20A5厂家直供
信捷伺服系统的定位精度自动补偿功能,有效提升了设备的长期运行精度。系统通过内置的传感器实时监测机械传动部件的磨损情况和环境因素对精度的影响,并根据监测数据自动调整电机的运行参数,对定位误差进行补偿。在精密坐标磨床中,随着使用时间的增加,机床的丝杠和导轨会出现一定程度的磨损,导致加工精度下降。信捷伺服系统的定位精度自动补偿功能能够及时检测到这种变化,并通过调整电机的转角,使磨床的定位精度始终保持在±1um以内。经过长期使用跟踪发现,采用该功能后,磨床在连续工作1000小时后,其定位精度依然稳定,无需频繁进行人工校准,减少了设备维护工作量,提高了生产效率。信捷MS6H-40CM30B(Z)4-20A5厂家直供