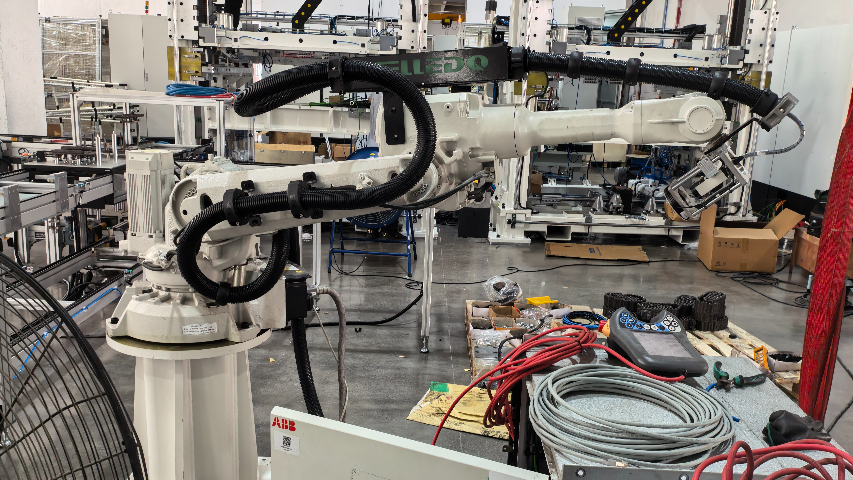
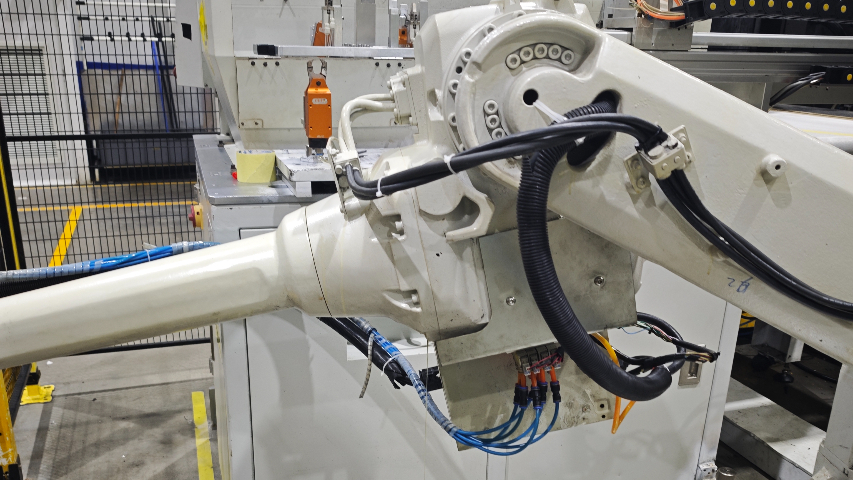
ABBFlexPendant示教器采用图形化交互设计,配备8英寸高灵敏度触摸屏,支持多种编程模式:轨迹编程通过可视化界面直接绘制线性/圆弧路径,系统自动生成RAPID代码集成"单步执行"调试功能,可逐指令检查运动轨迹与IO信号状态拖拽示教(Lead-throughTeaching)在力控模式下(<50N启动力),操作人员可直接拖动机器人末端至目标位姿系统以100Hz采样率记录关节角度,自动优化为平滑运动指令快速应用模板预置焊接、码垛等20+行业工艺包,支持参数化快速配置该方案使非专业人员也能在30分钟内完成基础编程,在汽车零部件柔性产线实测显示:新程序平均创建时间从4小时缩短至2小时轨迹修正效率提升80%(传统点动模式需重复定位)特别适合医疗器材、航空航天等领域的小批量(<50件)定制化生产系统符合ISO10218安全标准,所有操作数据实时同步至ABBAbility™云端备份。维保机械臂的视觉系统,可确保图像识别精确,有问题找浙江展杭,调试优化提升性能。ABB2600机器人保养
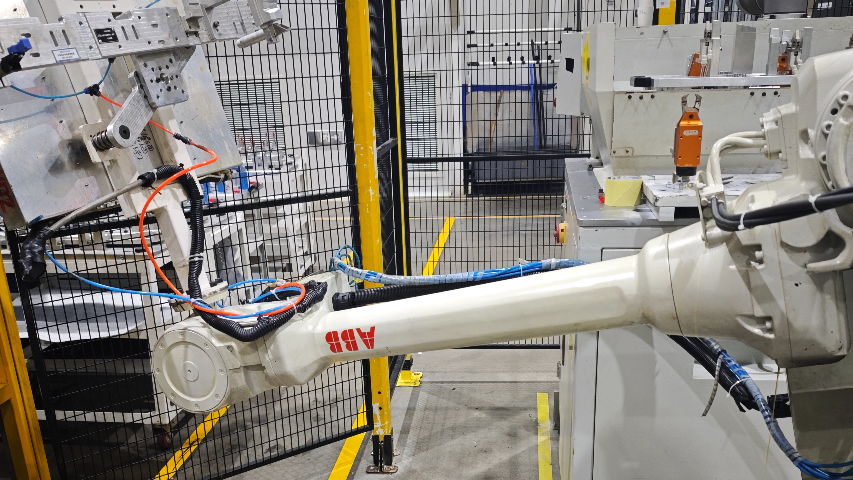
ABBIRB2600四轴机器人凭借其高速稳定性与紧凑结构设计,在简单重复作业场景中展现出***优势:1.食品分拣应用采用伺服电机直驱技术,实现150次/分钟的高速抓取(加速度达15m/s²)集成TrueVision视觉系统,通过RGB+近红外双光谱检测饼干颜色/缺损,分拣准确率(误检率<)柔性夹爪设计可适应5-100mm规格包装盒,更换夹具时间≤30秒2.注塑自动化耐高温版本(IP67防护)直接接触180℃模具取件,循环时间控制在±预编程轨迹实现取件-去水口-摆盘全流程,定位精度±,自动补偿塑料件收缩变形(补偿量)该机型负载覆盖8-20kg,重复定位精度±,特别适合食品、电子、日化等行业的高节拍生产(>120件/分钟)。经实测,较六轴机器人方案可降低25%能耗,投资回收期<12个月。黄山ABB2600机器人对机械臂的示教器进行维护,可确保操作灵敏,浙江展杭维修调试,方便操作人员使用。
在CNC加工智能化升级中,桁架机器人通过双夹爪协同抓取技术实现工件快速装卸,其伺服驱动系统采用齿轮齿条传动方式5,X轴与Z轴重复定位精度达±0.05mm,单次作业循环时间压缩至12秒6。该系统集成RFID工艺数据库,通过扫描工件芯片可自动匹配300种加工程序参数(含切削速度、进给量、刀具补偿值等)3,兼容直径φ50-250mm的轮毂、连杆等汽车零部件加工需求7。某汽车零部件工厂部署该方案后,通过优化夹具快速切换模块(换型时间<15秒),实现多品种混合生产,机床有效利用率从65%提升至90%,日均加工量突破5000件
注塑机上下料生产线的工业机器人,在高温注塑件的抓取过程中,其耐高温抓取机构和隔热部件容易损坏。某塑料制品厂的上下料机器人运行 18 个月后,出现抓取机构变形、隔热效果下降的情况。智小航维护团队采用耐高温陶瓷材料对抓取机构进行强化,更换老化的隔热棉和隔热板。对机器人的运动轨迹进行优化,减少高温部件的接触时间。同时,建立温度监测系统,实时监控抓取机构的温度变化。经过维护,机器人使用寿命从 3 年延长至 5 年,抓取成功率提高至 99.5%。预防性维护记录有助于建立设备健康档案,为后续维修提供数据支持。
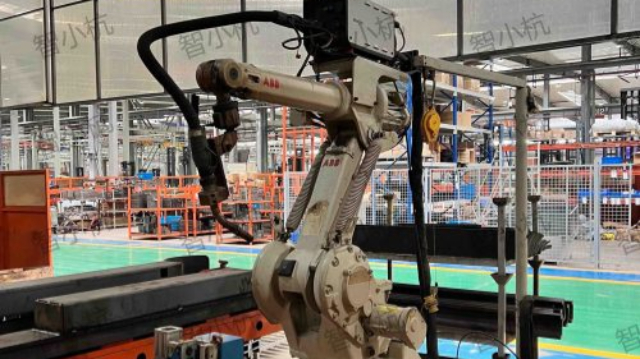
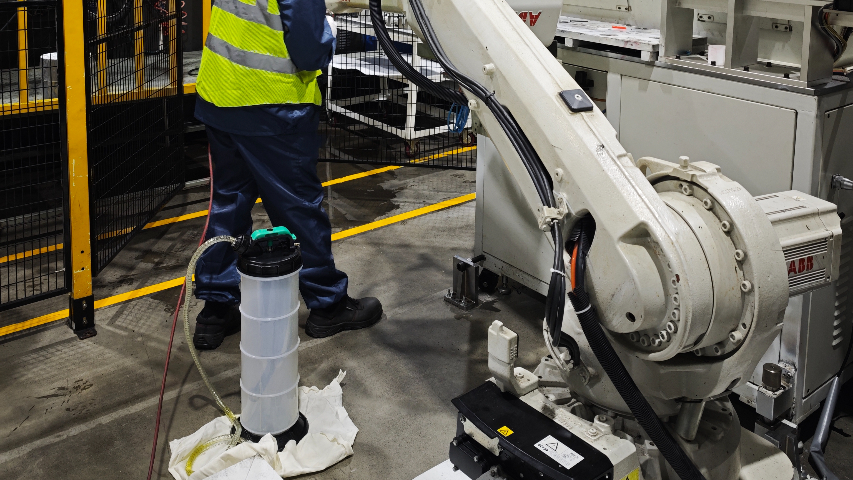
家具板材码垛生产线,工业机器人需搬运大尺寸、重质量的木板、人造板,液压驱动系统和机械臂关节承受较大负载。某家具厂的码垛机器人运行 2 年后,出现液压系统压力不足、关节摆动异响问题。智小航维护团队对液压泵、液压缸进行拆检,更换磨损的柱塞和密封件,清洗液压管路并更换抗磨液压油。使用超声波探伤仪检测关节轴承,更换老化的圆锥滚子轴承,对机械臂进行应力集中部位加固。经过维护,机器人使用寿命从 4 年延长至 7 年,搬运效率提升 25%。维保机械臂的润滑系统,可减少部件摩擦,延长使用寿命,有问题找浙江展杭,提供原厂润滑服务。黄山ABB6700机器人维修
检查机械臂传动皮带松紧度,防止打滑影响运行效率,浙江展杭提供精确维保服务,保障设备稳定运行。ABB2600机器人保养
在3C产品精密制造领域,SCARA机器人凭借2m/s高速运动与±0.01mm重复定位精度,成为微型元件贴装的 设备。以手机摄像头模组装配为例,机器人通过真空吸嘴抓取镜片时,智小杭提供的“微米级气密性维保服务”确保吸嘴真空度稳定在-90kPa以上,配合自主开发的视觉补偿算法,可实时修正0.2mm级位置偏移,使装配良率长期维持在99.95%以上。针对高频率作业导致的机械臂精度衰减,智小杭工程师每季度使用激光干涉仪进行全行程校准,并升级谐波减速器预紧力参数,将反向间隙控制在0.003mm以内。ABB2600机器人保养
工业机器人在家电制造的注塑车间,能高效完成塑料件成型任务。随着生产规模扩大,设备使用频率增加,注塑机...
【详情】工艺品打磨生产线,机器人需对各类材质的工艺品进行精细打磨,对设备的灵活性和精度要求较高。某工艺品厂的...
【详情】六轴工业机器人在汽车焊装车间的技术集成与应用在现代化汽车焊装车间中,六轴工业机器人通过高精度激光视...
【详情】防爆工业机器人化工原料的自动化输送环节,在易燃易爆环境中安全作业,对设备的安全性和稳定性要求较高。为...
【详情】ABBIRB2600四轴机器人凭借其高速稳定性与紧凑结构设计,在简单重复作业场景中展现出**...
【详情】工业机器人作为现代智能制造的机械设备,其工作效率直接影响生产线产能。然而机器人长期高度运行会导致零部...
【详情】在家电制造的注塑车间,工业机器人能高效完成塑料件成型任务。随着生产规模扩大,设备使用频率增加,注塑机...
【详情】电子元器件打磨生产线,小型精密打磨机器人对芯片、电路板等进行精细加工,对定位精度和稳定性要求较高。某...
【详情】工业机器人保养规范工业机器人的关节减速器需每2000工作小时更换润滑脂。清洗旧油脂时应使用无纺布配合...
【详情】医药行业的药品码垛生产线,机器人在洁净车间内作业,既要保证高精度码垛,又需符合 GMP 规范。某药企...
【详情】为高效服务提供人才支撑。依托在浙江地区着力打造的“4小时服务圈”,当机器人出现紧急故障时,技术...
【详情】浙江展杭自动化科技基于ABB的RobotStudio软件平台,构建了完整的智能制造解决方案体系。该平...
【详情】