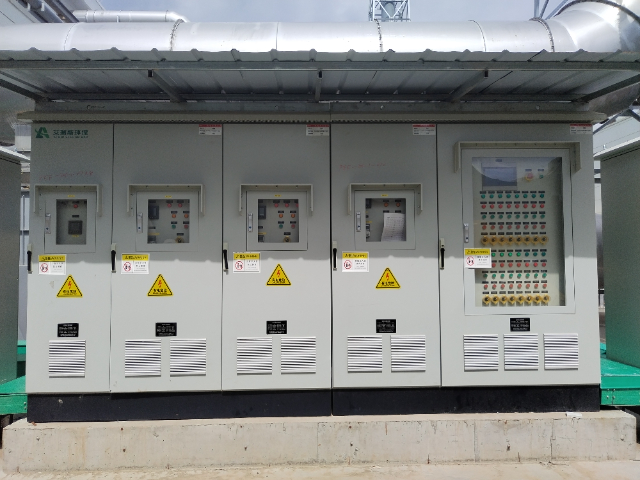
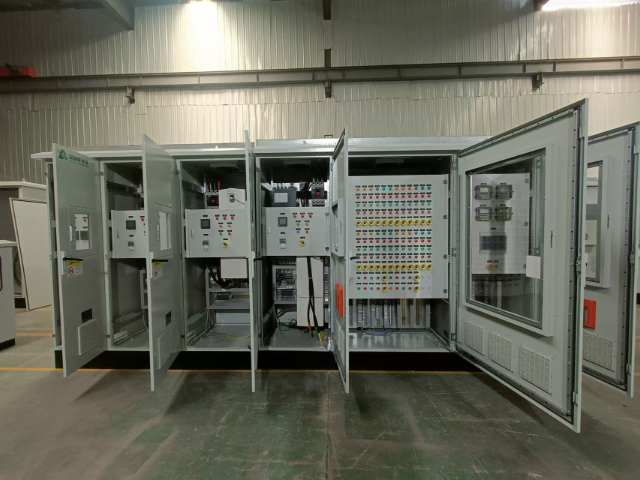
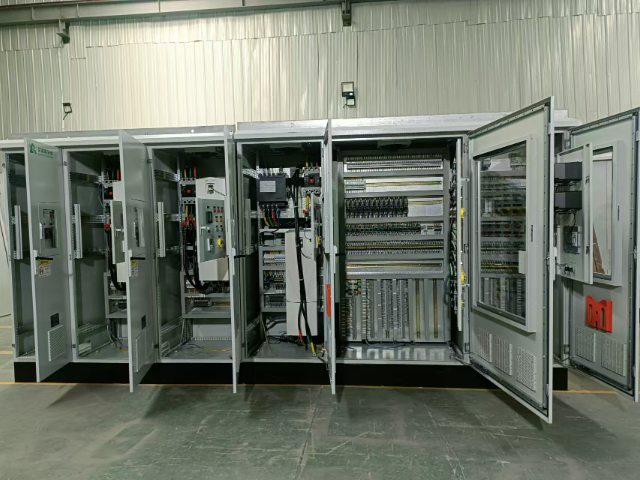
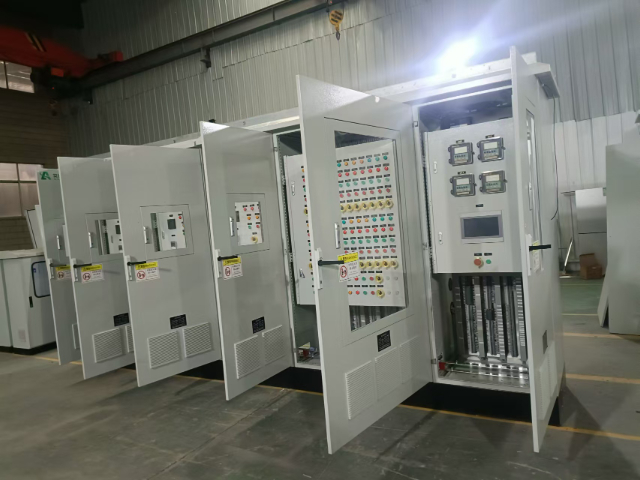
稳定性是自控系统的首要要求,常用分析方法包括劳斯判据(Routh-Hurwitz)、奈奎斯特判据(Nyquist Criterion)和李雅普诺夫理论(Lyapunov Theory)。劳斯判据通过特征方程系数判断线性系统稳定性;奈奎斯特判据利用开环频率响应分析闭环稳定性;李雅普诺夫方法则通过构造能量函数处理非线性系统。在实际设计中,需权衡响应速度与稳定性:例如,增大PID比例系数可加快响应,但可能导致振荡。相位裕度、增益裕度等指标常用于评估系统鲁棒性。此外,仿真工具(如MATLAB/Simulink)大幅简化了稳定性验证过程。使用PLC自控系统,生产线灵活性增强。浙江PLC自控系统怎么样
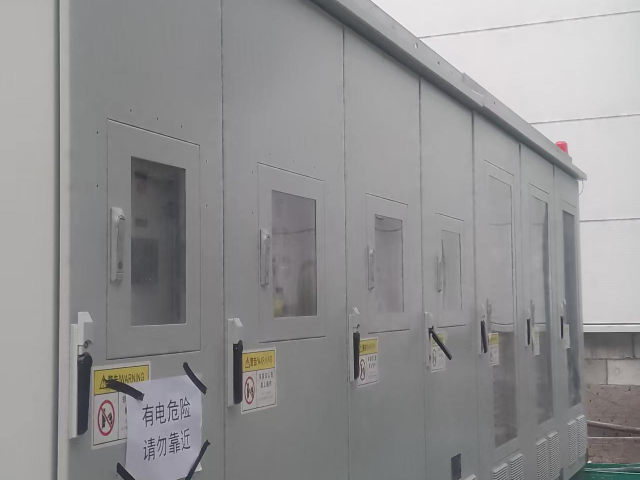
随着自控系统应用场景复杂化,标准化和互操作性成为关键。国际电工委员会(IEC)制定了IEC 61131标准,统一了可编程逻辑控制器(PLC)的编程语言,降低开发成本;OPC UA标准则解决了不同厂商设备间的数据通信问题,实现跨平台互联。在工业互联网中,Modbus、Profinet等协议支持传感器、控制器和云平台的无缝对接,例如西门子的MindSphere平台通过标准化接口集成全球设备数据。标准化还促进了模块化设计,用户可像搭积木一样组合自控系统组件,快速构建定制化解决方案。然而,新兴技术(如5G、时间敏感网络TSN)对现有标准提出挑战,需持续更新以适应低时延、高可靠的需求。中国澳门哪里自控系统哪家便宜通过PLC自控系统,生产线自动化程度提升。
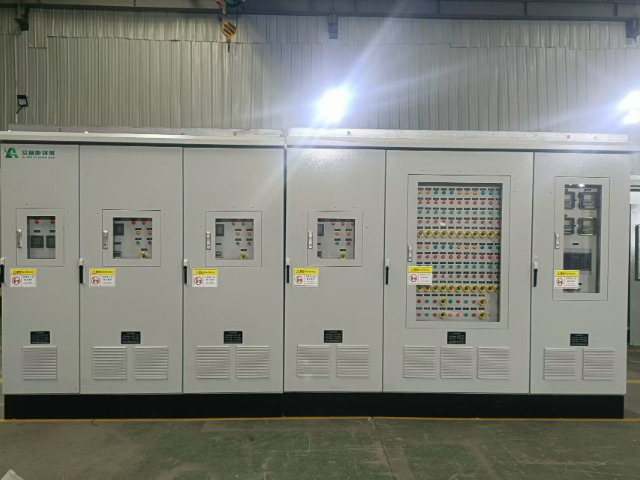
神经网络控制是一种基于人工神经网络的智能控制方法,它通过模拟人脑神经元的连接方式,能够学习和适应复杂非线性系统的动态特性。神经网络控制器通过训练数据学习输入输出之间的映射关系,无需建立精确的数学模型,因此特别适用于模型未知或难以建模的系统。例如,在机器人路径规划中,神经网络能够根据环境信息实时调整路径,避免障碍物并优化行程时间。随着深度学习技术的兴起,神经网络控制在图像识别、语音识别等领域也取得了突破性进展,为智能控制的发展开辟了新方向。
人机界面(HMI)是操作人员与自动控制系统进行信息交互的桥梁和窗口。它通常以触摸屏或工业计算机屏幕的形式出现,运行着专门使用的图形化软件。HMI将控制器(如PLC)中抽象的二进制数据和寄存器值,转换为直观易懂的图形动画(如泵的转动、液位的升降、流程的走向)、数字显示、趋势曲线和报警列表。操作员可以通过点击屏幕上的按钮来下达指令(如启动、停止、修改设定值),而无需直接面对复杂的电气柜和线路。一个设计优良的HMI不*能极大地提升操作效率和便捷性,更能通过清晰的报警管理和状态指示,帮助操作员快速识别和诊断故障,保障生产安全,是提升整个系统可用性和用户体验的关键环节。工业4.0推动自控系统向智能化、网络化方向发展。
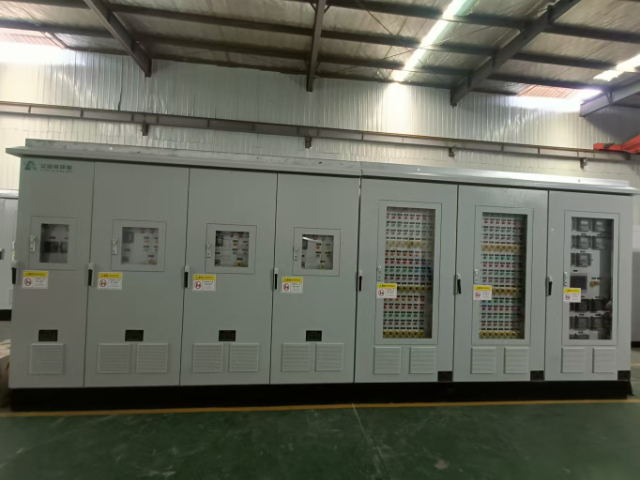
未来自控系统将呈现以下趋势:一是边缘智能化的普及,通过在终端设备部署轻量级AI模型(如TinyML),实现低延迟的本地决策;二是数字孪生技术的深入应用,通过虚拟模型实时映射物理系统,支持预测性维护;三是跨学科融合,如生物启发控制(模仿生物神经系统)与量子控制(利用量子效应)。此外,伦理与安全问题日益重要,例如自动驾驶的“责任归属”需通过法规与技术共同解决。随着5G、6G通信的发展,远程控制与协作控制(如多机器人系统)也将迎来突破。自控系统的演进将持续推动人类社会向更高程度的自动化迈进。自控系统的安全联锁功能防止误操作导致事故。浙江PLC自控系统怎么样
边缘计算技术提升自控系统的数据处理能力,减少云端依赖。浙江PLC自控系统怎么样
完整的自控系统通常由被控对象、传感器、控制器和执行器四个基本部分组成。被控对象是需要进行控制的设备或过程,如温度、压力、速度等物理量;传感器负责实时采集被控对象的状态信息,并将其转换为电信号等可处理的形式;控制器作为系统的 “大脑”,接收传感器传来的信号,与预设的目标值进行对比分析,根据控制算法生成控制指令;执行器则根据控制器的指令,对被控对象施加调节作用,如调节阀门开度、改变电机转速等。整个工作流程形成一个闭环:传感器监测状态→控制器分析决策→执行器执行调节→被控对象状态变化→传感器再次监测,如此循环往复,确保系统稳定在目标状态。浙江PLC自控系统怎么样