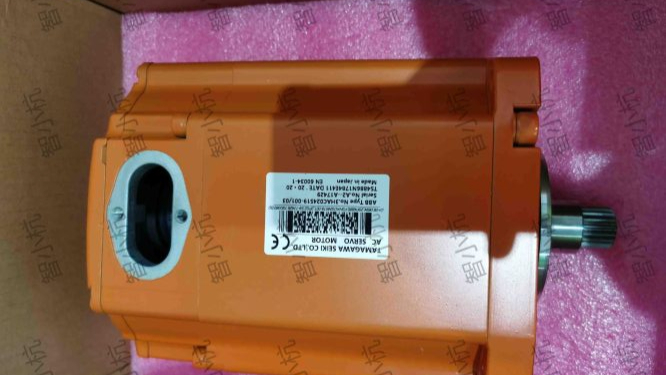
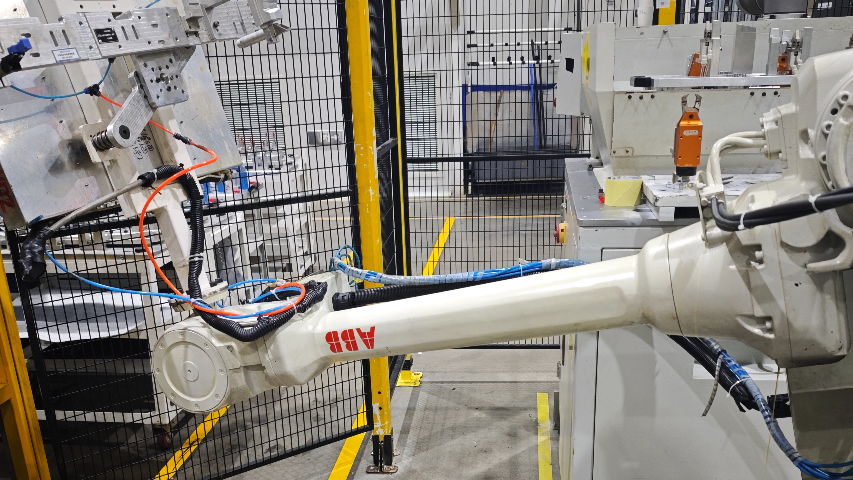
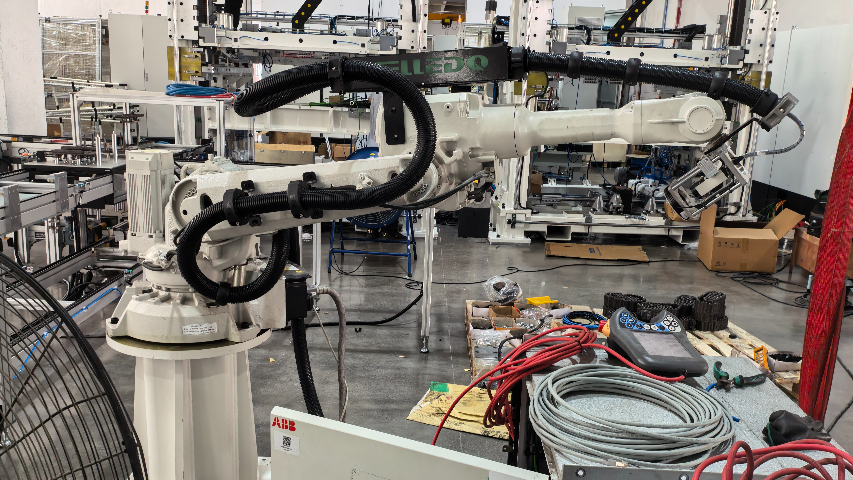
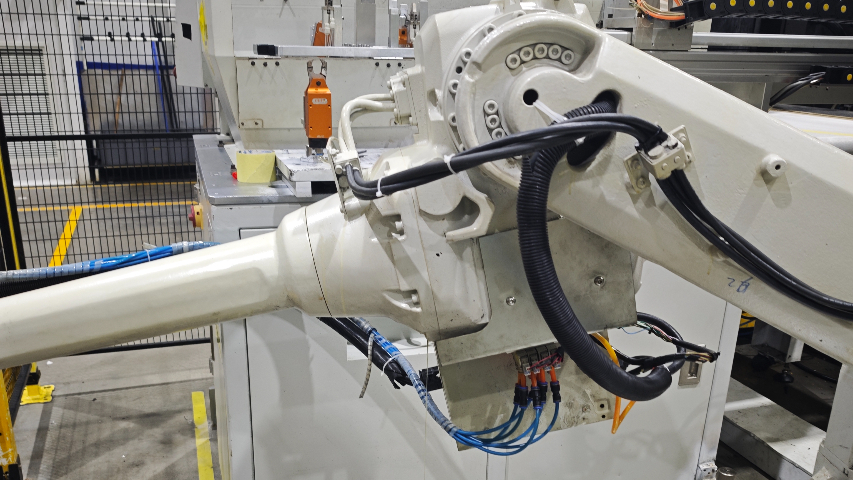
浙江展杭ABB机器人保养机器人维修品牌:ABB型号:IRB系列(包括但不限于:IRB120,IRB1200,IRB140,IRB1410,IRB1520,IRB2400,IRB2600,IRB260,IRB4400,IRB4600,IRB460,IRB6620,IRB6640,IRB6650,IRB6660,IRB660,IRB6700,IRB7600,IRB760,IRB36等)用途:工业机器人浙江展杭ABB机器人保养机器人维修(简称:浙江展杭)是一家致力于ABB工业机器人维修、保养、销售、研发、改造等技术服务的高科技企业。公司以的技术团队和服务网络服务客户。公司主要业务与优势专注ABB工业机器人:深耕ABB工业机器人维修与保养领域多年,拥有丰富经验。技术团队:汇聚多名经验丰富工业机器人维修电子工程师与保养工程师。因为专注,所以,值得信赖。配件储备充足:投入巨资配备大批ABB工业机器人原厂及通用配件,保障维修效率。维修能力:精修ABB机器人主机、示教器、电源、驱动器、变频器、I/O模块、CPU板、伺服放大器、伺服电机等部件。从事工业机器人模块配件及全球品牌伺服驱动器、电机、模块的进出口业务,并为客户提供全球工业设备服务。对产品质量严格把关,负责到底。 定期检查机械臂的应急停止按钮,防止因故障无法紧急制动,有问题找浙江展杭,保障按钮灵敏可靠。三明ABB4600机器人维护保养
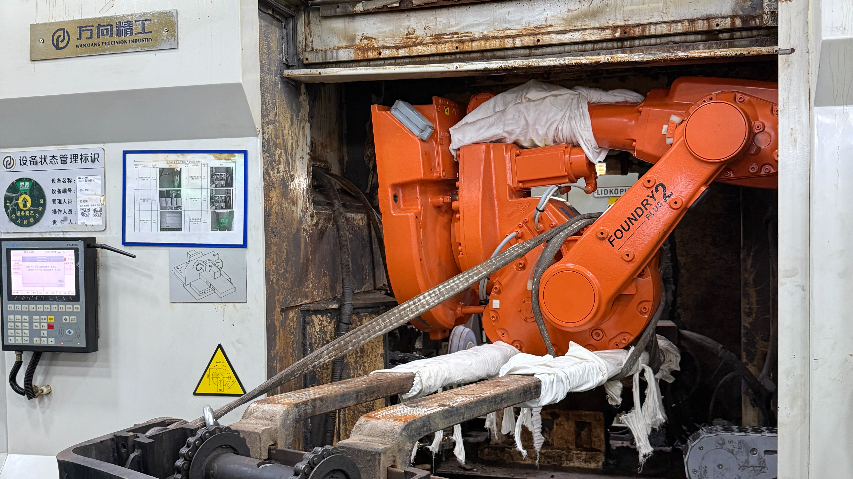
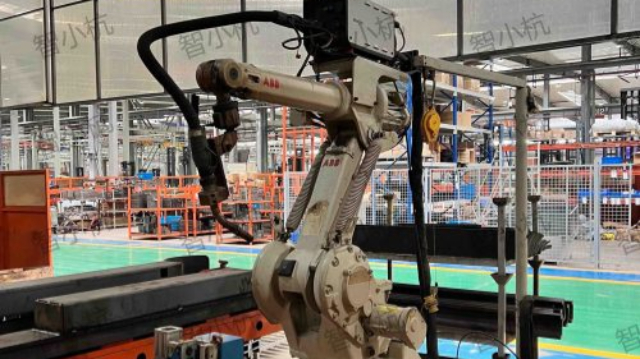
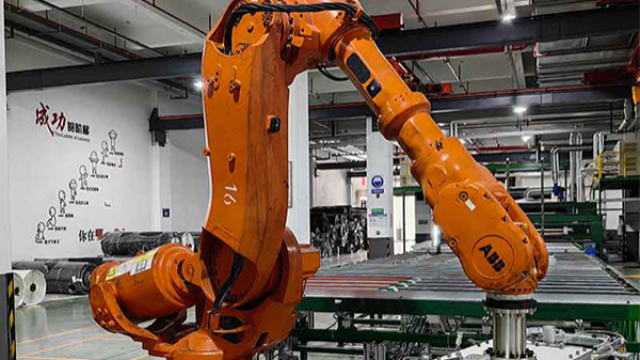
机器人型号:4600配合康耐视3D视觉对小车内的产品进行有序抓取放置到输送线上。工作原理视觉识别:康耐视3D视觉系统首先对小车内的印钞产品进行扫描,获取产品的三维图像数据。然后通过图像处理算法,对图像进行分析和处理,识别出产品的位置、形状、姿态等信息,并将这些信息传输给机器人控制器。路径规划:机器人控制器根据视觉系统提供的产品信息,结合机器人的当前位置和姿态,规划出便捷的抓取路径和动作序列。在规划路径时,会考虑机器人的运动学和动力学约束,以及避免与周围环境和设备发生碰撞等因素。抓取操作:机器人按照规划好的路径和动作序列,运动到产品上方,通过末端执行器(如夹具)对产品进行抓取。在抓取过程中,机器人会根据视觉系统实时反馈的产品位置信息,对抓取动作进行微调,确保抓取的准确性和稳定性。放置输送:机器人抓取产品后,按照预设的路径将产品放置到输送线上。输送线将产品输送到下一个生产环节,完成整个拆垛和输送过程。黄山ABB660机器人保养维保机械臂的力传感器,可确保力反馈准确,浙江展杭校准调试,保障作业安全与质量。
食品饮料的包装生产线上,工业机器人以每分钟 300 瓶的速度完成贴标、装箱作业。考虑到食品行业卫生要求高,设备需定期深度清洁维护,且不能影响正常生产进度。智小杭的售后团队掌握食品级设备维护规范,制定了科学的维护方案。在每次设备维护时,严格按照卫生标准进行拆卸、清洁、消毒,确保设备符合食品安全要求。例如,对于灌装机的管路系统,采用 清洗剂进行循环清洗,并进行微生物检测,保证食品不受污染。同时,智小杭还提供设备操作培训服务,帮助企业员工掌握基础故障排查技能,减少因误操作导致的设备故障。此外,为了满足食品企业在生产旺季的特殊需求,智小杭推出了 “快速维护通道”,在接到维护需求后,能在 2 小时内安排工程师上门服务,保障食品生产安全稳定。
金属板材上下料生产线的搬运机器人,在高温、粉尘环境下工作,其电机、减速机和导轨容易受到污染和磨损。某企业的板材搬运机器人运行 3 年后,出现电机过热、导轨卡顿的现象。智小航维护团队为机器人加装高效防尘罩,定期清理电机和减速机内部的粉尘。对磨损的导轨进行研磨修复,更换高精度滑块,并使用抗高温润滑脂进行保养。此外,安装温度传感器实时监测电机温度,当温度过高时自动启动散热装置。经过维护,该机器人使用寿命从 5 年延长至 8 年,故障率降低 70%。库卡机器人导轨滑块更换,消除运动异响问题,有问题找浙江展杭,延长设备使用寿命。
在汽车零部件上下料生产线,负责机床物料搬运的工业机器人需频繁抓取、搬运重达几十公斤的工件,其机械臂关节和末端执行器承受巨大压力。某企业的搬运机器人运行 2 年后,出现关节转动迟缓、抓取不稳的情况。智小航维护团队采用振动分析仪检测关节轴承状态,发现多个轴承存在磨损和润滑不足问题。团队更换高精度轴承,注入 的高负荷润滑脂,并对机械臂进行应力测试和校准。针对末端执行器,更换磨损的夹爪和密封件,优化抓取力度参数。通过系统化维护,该机器人使用寿命从 4 年延长至 7 年,抓取精度提高 30%,有效保障了生产线的稳定运行。发那科机器人气动元件维护,保证气压稳定,有问题找浙江展杭,延长设备使用寿命。安庆ABB机器人
维保机械臂的视觉系统,可确保图像识别精确,有问题找浙江展杭,调试优化提升性能。三明ABB4600机器人维护保养
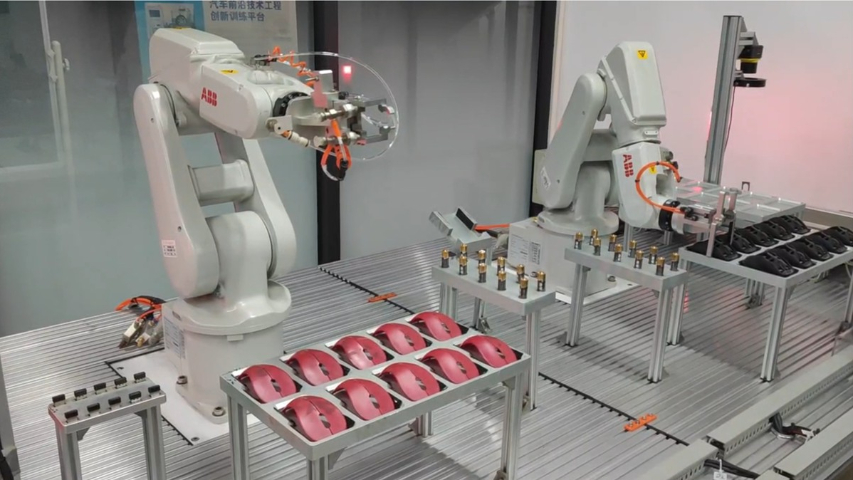
一旦有人体不慎闯入危险区域,机器人会瞬间响应,即刻停止运行,多方位保障学生的人身安全。实训台上对工作区域进行了清晰明了的划分,涵盖零部件存放区、组装操作区、成品暂存区等,学生可依照既定流程,有条不紊地开展组装工作。工作原理零部件准备:将鼠标的外壳、电路板、按键、滚轮等各类零部件,依据不同类别,有序放置在实训台的零部件存放区。每个零部件均有专属的固定位置,并配备醒目标识,方便机器人通过内置的视觉识别系统快速捕捉、精确识别,进而实现精确抓取。机器人协作组装:台机器人主要承担抓取鼠标外壳的任务。它借助内置的**视觉识别系统,能够在瞬间精确定位外壳的空间位置与姿态,随后凭借机械手臂,以较高的精度将外壳稳稳放置在组装操作区的**点位。第二台机器人则专注于抓取电路板、按键等内部零部件,依据预设的精密程序,精确调控力度与角度,将这些零部件逐一牢固安装到鼠标外壳内部。两台机器人依托实时通信技术与精妙的协同算法,实现动作的无缝衔接与紧密配合。例如,当***台机器人完成外壳放置动作后,会即刻向第二台机器人发送信号,第二台机器人接收到信号后,迅速启动零部件安装操作,有效规避了相互等待与动作相冲。三明ABB4600机器人维护保养
工业机器人在家电制造的注塑车间,能高效完成塑料件成型任务。随着生产规模扩大,设备使用频率增加,注塑机...
【详情】工艺品打磨生产线,机器人需对各类材质的工艺品进行精细打磨,对设备的灵活性和精度要求较高。某工艺品厂的...
【详情】六轴工业机器人在汽车焊装车间的技术集成与应用在现代化汽车焊装车间中,六轴工业机器人通过高精度激光视...
【详情】防爆工业机器人化工原料的自动化输送环节,在易燃易爆环境中安全作业,对设备的安全性和稳定性要求较高。为...
【详情】ABBIRB2600四轴机器人凭借其高速稳定性与紧凑结构设计,在简单重复作业场景中展现出**...
【详情】工业机器人作为现代智能制造的机械设备,其工作效率直接影响生产线产能。然而机器人长期高度运行会导致零部...
【详情】在家电制造的注塑车间,工业机器人能高效完成塑料件成型任务。随着生产规模扩大,设备使用频率增加,注塑机...
【详情】电子元器件打磨生产线,小型精密打磨机器人对芯片、电路板等进行精细加工,对定位精度和稳定性要求较高。某...
【详情】工业机器人保养规范工业机器人的关节减速器需每2000工作小时更换润滑脂。清洗旧油脂时应使用无纺布配合...
【详情】医药行业的药品码垛生产线,机器人在洁净车间内作业,既要保证高精度码垛,又需符合 GMP 规范。某药企...
【详情】为高效服务提供人才支撑。依托在浙江地区着力打造的“4小时服务圈”,当机器人出现紧急故障时,技术...
【详情】浙江展杭自动化科技基于ABB的RobotStudio软件平台,构建了完整的智能制造解决方案体系。该平...
【详情】