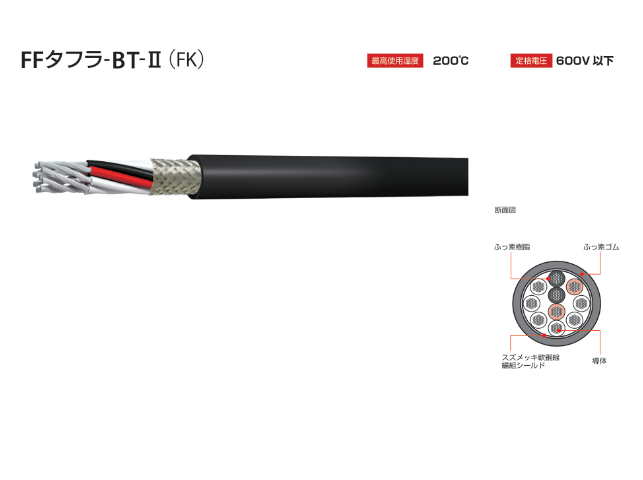
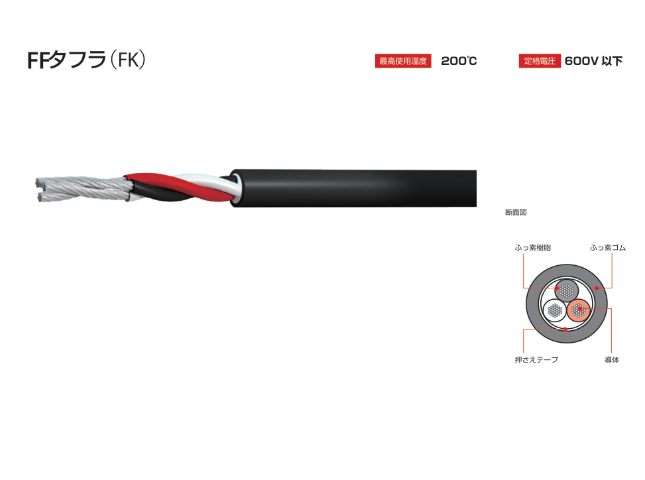
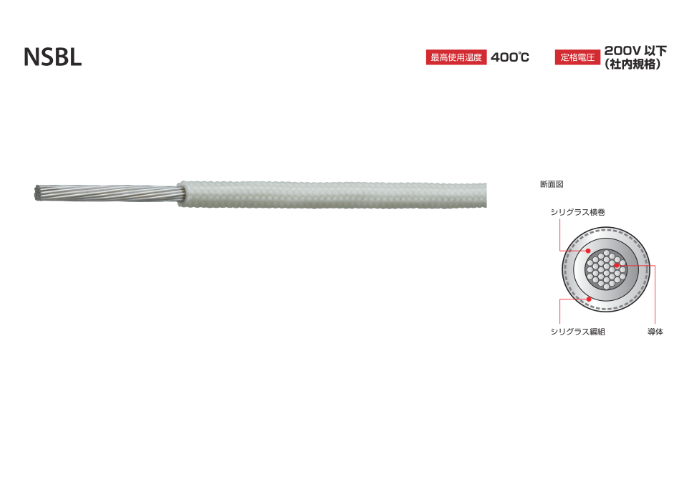
机器人电缆除了电性能、耐候性,以及其他基本要求能够与设备匹配外,较主要的基本特征就是:可以经受长时间弯曲运动、大角度扭绞运动而能够保障正常工作,这点与拖链电缆等是有所不同的. 由于机器人设备的运行通常为机械臂上,抗扭绞和耐强力弯折而始终缆芯与护套紧贴不分离是较主要的标准,采用工艺不当和选材有误,此电缆因弯折等断裂是很普遍的现象.机器人电缆的设计、制造,绝大多数原理与常规电缆接近,不同的是:导体材料的柔韧性、绝缘材料的耐拉伸老化、线芯的组合、辅助材料的搭配、缠绕或内护套的保护、屏蔽的要求和外护套的材料和要求,这些与常规电缆是有区别的,加上因高速运动电缆的整体性要求也是相当严格的.机器人电缆在机器人技术中不可或缺。长期销售机器人高柔性电缆

机器人电缆使用要满足以下要求: 1、使用寿命长机器人电缆使用的寿命要长,只有使用寿命长的电缆,才能节省资源,提高工作效率.使用寿命长的电缆对于企业来说是选择.如果企业需要机器人电缆,选择使用寿命长的电缆是关键,这样才能满足使用需求.2、满足柔性要求然后机器人电缆对柔性也是一定的要求,多种类型的机器人大小不一,并且使用场合都不一样,有的机器人工作时幅度比较大,操作较为频繁,假如电缆的柔性不足,不能顺着机器人的动作耐扭曲的,那么会造成电缆严重性的损坏.因此,选择机器人电缆柔性也是必要条件.智能工业机器人**电缆机器人电缆在设计时会考虑到减少机器人运动时的噪音。

机器人电缆行业仍处于导入期:机器人电缆(机器人线缆)是指机器人本体、供电、信号、控制以及机器人周边用线,统称机器人电缆.机器人电缆主要应用于机器人自动化系统及工业设备、汽车生产流水线、物流搬运设备、喷涂设备、机器人手臂等要求较高的耐弯曲性、耐扭转性、耐滑动性的机器人、自动化机床等移动部位.机器人电缆根据不同应用场景可分为机器人拖地动力线、机器人本体线(机内线)、机器人编码器线、机器人伺服电机线、机器人拖链线.一般工业机器人电缆主要由7个部分构成,分别为:导体结构、芯线绝缘、抗拉元件、绞线结构、内护套、屏蔽编织层、外护套.
机器人电缆和机械手电缆有什么区别:机器人电缆可以分成两种:一种是动力电缆 一种是编码器电缆机械手电缆的范围有点大,主要用与机械手控制,动力、电源等方面.其实机械手电缆跟机器人电缆的都具有一定的相同点,它们都具备柔性电缆的柔软特性、耐磨性,都属于运动拖链电缆.机械手的工序比较简单,只需要一前一后的抓取动作,机器人电缆相比之下要求就要高一点,在运动的基础上面还要有耐扭转,耐弯折等特性,这样才能很好的灵活运动.上次已经介绍过了《机器人电缆-四轴机器手臂和六轴机器手臂有什么不同?》两种电缆都要具备高柔耐磨,耐压,有了这些要求,它们的使用寿命才会长.总的来说,机器人电缆要求高一点,不存在说那个更好吧,看你要用在哪里,价格也不一样的.电阻测试能判断机器人电缆的导电性能是否正常。

机器人用电缆的制作方法:为了克服现有技术中存在的不足,提供一种耐弯曲程度高、柔软性好、耐氧化、安全性高、使用寿命长、维修成本低的机器人用电缆.技术方案:为实现上述目的,本实用新型提供一种机器人用电缆,包括由内向外依次设置的线芯层、填充层、内屏蔽层、外屏蔽层、内护套层、外护套层和防氧化层,所述线芯层由控制电缆线束、信号传输电缆线束和避雷线束组成,所述控制电缆线束、信号传输电缆线束和避雷线束的外表面形状均为正六边形,所述控制电缆线束、信号传输电缆线束和避雷线束的外表面两两之间紧密贴合,所述控制电缆线束由控制电缆线芯和包覆控制电缆线芯的开始绝缘层构成,所述控制电缆线芯由若干根开始单线和若干根芳纶绞合而成,所述信号传输电缆线束由对绞线和包覆对绞线的第二绝缘层构成,所述避雷线束由避雷股线和包覆避雷股线的第三绝缘层构成.合理的电缆选型和设计能提升机器人系统的整体效率。日本机器人电缆设备
机器人电缆性能随技术发展而提升,支持更普遍应用。长期销售机器人高柔性电缆
电缆跟随:电缆跟随具有挑战性,原因有二.首先,它需要控制“抓紧力”(使滑动平稳)和“抓紧姿势”(以防止电缆从抓手的手指上掉下). 在连续操作期间,很难从常规视觉系统中捕获此信息,因为该信息通常被遮挡,解释昂贵且有时不准确. 而且,视觉传感器无法直接观察到此信息,因此该团队使用了触觉传感器.抓手的关节也很灵活可以保护它们免受潜在冲击. 该算法还可以推广到具有各种物理特性(例如材料,刚度和直径)的不同电缆,也可以推广到不同速度的电缆. 当比较应用于团队抓爪的不同控制器时,他们的控制策略可以将电缆保持在手的距离比其他三个更长.例如,“开环”控制器遵循总长度的36%,抓手在弯曲时很容易丢失电缆,并且需要多次重新抓紧才能完成任务.长期销售机器人高柔性电缆