- 品牌
- 深圳市万控科技开发有限公司
- 型号
- 型号齐全
在闭环步进电机的扭矩-速度曲线中,通常可以观察到以下几个特性:1. 高转矩区域:在低速运行时,闭环步进电机通常具有较高的转矩输出。这是因为在低速运行时,电机的转子可以更好地跟随控制信号,从而产生更大的转矩。2. 饱和区域:随着速度的增加,闭环步进电机的转矩输出会逐渐饱和。这是因为在高速运行时,电机的转子惯性会导致转矩输出的减小。同时,电机的电磁特性也会限制其转矩输出。3. 转矩下降区域:当速度进一步增加时,闭环步进电机的转矩输出会逐渐下降。这是因为在高速运行时,电机的转子惯性和电磁特性会导致转矩输出的减小。4. 零转矩区域:在一定的速度范围内,闭环步进电机的转矩输出会趋近于零。这是因为在这个速度范围内,电机的转子无法跟随控制信号,无法产生有效的转矩输出。需要注意的是,闭环步进电机的扭矩-速度曲线特性受到多种因素的影响,包括电机的设计参数、控制系统的性能以及负载的特性等。因此,在实际应用中,需要根据具体情况进行电机的选择和控制参数的调整,以实现较佳的性能和效果。闭环步进电机的控制算法可以根据实际需求进行定制,以实现较优的运动控制效果。天津T型曲线闭环步进电机维修
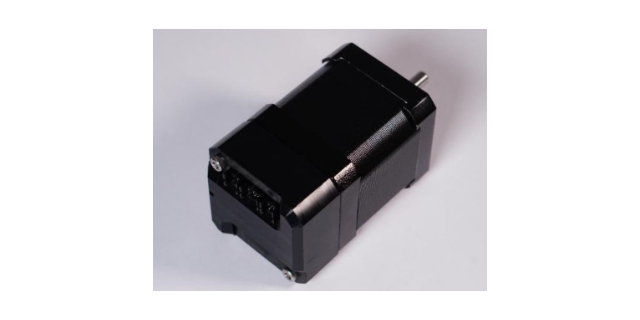
闭环步进电机的调试过程通常包括以下几个步骤:1. 硬件连接:首先,需要将闭环步进电机与控制器进行正确的硬件连接。这包括连接电源、连接控制器和电机之间的信号线,以及连接编码器和传感器等。2. 驱动器参数设置:接下来,需要根据具体的驱动器型号和规格,设置驱动器的参数。这些参数包括步进电机的步距角、电流限制、加速度和速度等。通过正确设置这些参数,可以确保电机的运动性能和稳定性。3. 编码器校准:闭环步进电机通常配备有编码器,用于反馈电机的位置信息。在调试过程中,需要对编码器进行校准,以确保其准确性和稳定性。校准的过程包括设置编码器的分辨率、检查编码器的信号输出和电机的实际位置是否一致等。4. 控制器参数设置:在驱动器参数设置完成后,需要对控制器进行参数设置。这些参数包括闭环控制的增益、速度环和位置环的参数等。通过合理设置这些参数,可以实现电机的精确控制和稳定运动。5. 运动测试:完成参数设置后,可以进行运动测试。通过发送指令控制电机运动,观察电机的实际运动情况,并与期望的运动进行比较。如果发现运动不准确或不稳定,可以调整控制器参数,再次进行测试,直到达到预期的运动效果。广州位置闭环步进电机销售闭环步进电机的精度可达到亚微米级,适用于高级制造领域。
闭环步进电机的启动和停止过程中的扭矩波动情况是一个比较复杂的问题,涉及到多个因素的影响。首先,闭环步进电机的扭矩波动情况与电机本身的设计和质量有关。电机的设计和制造质量直接影响了电机的性能,包括扭矩输出的平稳性。一般来说,高质量的闭环步进电机在启动和停止过程中的扭矩波动会比较小,而低质量的电机则可能存在较大的扭矩波动。其次,闭环步进电机的驱动方式也会对扭矩波动产生影响。闭环步进电机通常采用的驱动方式有两种,一种是直流电流驱动方式,另一种是脉冲驱动方式。直流电流驱动方式通过控制电流的大小和方向来控制电机的转动,可以实现较为平稳的启动和停止过程,扭矩波动较小。而脉冲驱动方式则是通过控制脉冲信号的频率和宽度来控制电机的转动,由于脉冲信号的特性,可能会导致启动和停止过程中的扭矩波动较大。此外,闭环步进电机的负载情况也会对扭矩波动产生影响。负载的大小和性质会影响电机的转动惯量和摩擦力,从而影响启动和停止过程中的扭矩波动。如果负载较大或者负载的性质不均匀,可能会导致启动和停止过程中的扭矩波动较大。
闭环步进电机在连续旋转应用中的性能稳定性是相对较高的。闭环步进电机是一种结合了步进电机和位置反馈系统的驱动器,它能够实现高精度的位置控制和运动控制。相比于传统的开环步进电机,闭环步进电机具有更好的性能稳定性和抗干扰能力。闭环步进电机通过在电机轴上安装位置传感器,如编码器或霍尔传感器,实时监测电机的位置信息,并将其反馈给驱动器。驱动器根据反馈信息进行闭环控制,调整电机的驱动信号,以实现精确的位置控制。这种闭环控制可以提高电机的性能稳定性。首先,闭环步进电机能够实现高精度的位置控制。传统的开环步进电机在连续旋转应用中容易出现步进丢失或位置误差累积的问题,导致运动不稳定。而闭环步进电机通过实时监测位置信息并进行反馈控制,可以准确地控制电机的位置,避免了这些问题的发生。其次,闭环步进电机具有较高的抗干扰能力。在实际应用中,电机可能会受到外界干扰,如负载变化、摩擦力变化等。传统的开环步进电机很难对这些干扰进行有效的补偿,导致运动不稳定。而闭环步进电机通过实时监测位置信息并进行反馈控制,可以及时调整驱动信号,对干扰进行补偿,从而保持运动的稳定性。在复杂的运动控制任务中,闭环步进电机展现出了杰出的稳定性和可靠性。
闭环步进电机是一种能够实现精确位置控制的电机。它结合了步进电机和闭环控制系统的特点,通过反馈机制来实现位置的准确控制。首先,闭环步进电机的基本原理是通过控制电机的步进角度来实现位置控制。步进电机是一种将电脉冲信号转换为旋转运动的电机,它的旋转角度是固定的,每次接收到一个电脉冲信号就会转动一个固定的步进角度。但是,由于步进电机本身存在一些不确定性和误差,单纯的步进电机无法实现精确的位置控制。为了解决这个问题,闭环步进电机引入了闭环控制系统。闭环控制系统通过在电机上添加位置传感器,如编码器或霍尔传感器,来实时监测电机的位置。传感器会将电机的实际位置反馈给控制系统,控制系统会根据设定的目标位置和实际位置之间的差异来调整电机的步进角度,从而实现精确的位置控制。闭环控制系统通常由控制器、编码器和驱动器组成。控制器负责接收用户输入的目标位置,并将其转换为电脉冲信号发送给驱动器。编码器负责实时监测电机的位置,并将其反馈给控制器。驱动器负责接收控制器发送的电脉冲信号,并根据编码器的反馈信号来调整电机的步进角度。闭环步进电机的驱动器需要具备较高的计算能力以处理编码器数据。广州位置闭环步进电机销售
闭环步进电机的控制精度可以通过调整驱动器参数来实现,以适应不同的应用场景。天津T型曲线闭环步进电机维修
闭环步进电机在运行过程中的噪音水平是一个相对复杂的问题,受到多种因素的影响。噪音水平主要取决于电机的设计和制造质量、驱动方式、工作环境以及负载条件等因素。首先,闭环步进电机的设计和制造质量对噪音水平有着重要的影响。电机的结构设计、材料选择、加工工艺等都会对噪音产生影响。高质量的电机通常采用好品质的材料和精密的加工工艺,能够减少噪音的产生。其次,驱动方式也是影响噪音水平的重要因素。闭环步进电机通常采用电流控制驱动方式,通过控制电流的大小和方向来控制电机的运动。不同的驱动方式对噪音的产生有不同的影响。一般来说,闭环控制方式相对于开环控制方式能够更好地控制电机的运动,减少噪音的产生。此外,工作环境也会对噪音水平产生影响。如果电机在噪音较大的环境中工作,如机械设备密集的车间,噪音会被放大。相反,如果电机在相对安静的环境中工作,噪音会相对较低。负载条件也会对噪音水平产生影响。负载过大或者不均匀的情况下,电机可能会产生较大的振动和噪音。因此,在设计和使用闭环步进电机时,需要合理选择负载条件,以减少噪音的产生。天津T型曲线闭环步进电机维修


- 苏州S型曲线闭环步进电机选购 2025-09-09
- 重庆丝杆闭环步进电机供应商 2025-09-09
- 西安双通道闭环步进电机生产 2025-09-09
- 南京双通道闭环步进电机服务电话 2025-09-09
- 厦门经济型闭环步进电机 2025-09-09
- 成都光轴闭环步进电机哪里找 2025-09-07
- 天津光轴闭环步进电机销售 2025-09-06
- 重庆闭环步进电机厂商 2025-09-06