- 品牌
- 深圳市万控科技开发有限公司
- 型号
- 型号齐全
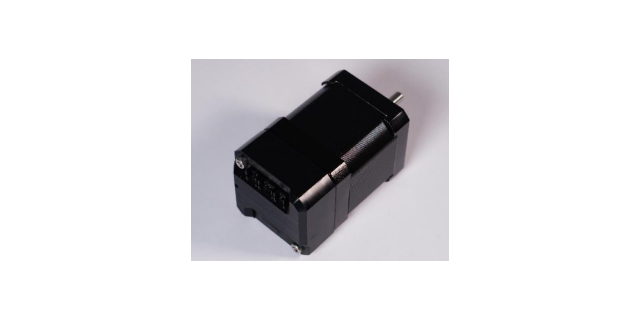
闭环控制系统是一种通过反馈信号来调整输出信号的控制系统,它可以提高步进电机的定位精度。闭环控制系统由步进电机、编码器、控制器和驱动器组成。首先,步进电机是一种精密的定位设备,但由于其特性,存在一定的定位误差。闭环控制系统通过编码器来获取步进电机的实际位置信息,并将其与期望位置进行比较,从而实现对步进电机的精确控制。编码器可以实时测量步进电机的转动角度或线性位移,并将其转换为数字信号,反馈给控制器。其次,控制器是闭环控制系统的中心部分,它根据编码器的反馈信号来计算误差,并通过调整输出信号来纠正误差。控制器可以采用PID控制算法,根据误差的大小和变化率来调整输出信号,使步进电机逐渐接近期望位置。PID控制算法可以根据实际需求进行参数调整,以获得更好的控制效果。驱动器是将控制器输出的信号转换为步进电机驱动信号的设备。驱动器根据控制器的输出信号来控制步进电机的转动,使其按照期望位置进行精确定位。驱动器通常具有高分辨率的微步细分功能,可以将步进电机的运动细分为更小的步进角度或线性位移,从而提高定位精度。光轴闭环步进电机的闭环系统能有效减少步进失步现象,提高运行稳定性。扬州T型曲线闭环步进电机厂商
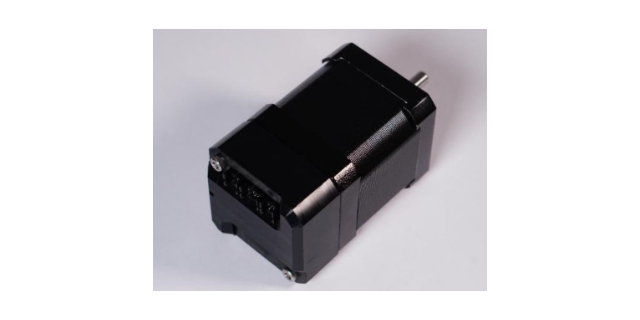
在使用闭环步进电机时,可以选择连续旋转模式或间歇旋转模式,这两种模式在效率方面有一些差异。首先,在连续旋转模式下,闭环步进电机可以以连续的方式旋转,类似于传统的直流电机。在这种模式下,闭环步进电机的效率主要受到电机本身的设计和驱动器的控制方式的影响。闭环步进电机通常采用磁性材料制成,具有较高的磁导率和低的磁滞损耗,因此在连续旋转模式下,闭环步进电机的效率较高。此外,闭环步进电机的驱动器通常采用先进的控制算法,可以实时监测电机的位置和速度,并根据需要进行调整,从而进一步提高效率。其次,在间歇旋转模式下,闭环步进电机在旋转一定角度后停止,然后再次旋转一定角度。这种模式通常用于需要精确定位和控制的应用,例如机器人、自动化设备等。在间歇旋转模式下,闭环步进电机的效率主要受到两个因素的影响:电机的加速和减速过程以及停止和重新启动的能量损耗。由于闭环步进电机在每次旋转后需要停止和重新启动,因此会产生一定的能量损耗,从而降低效率。此外,加速和减速过程中也会产生能量损耗,进一步降低效率。因此,在间歇旋转模式下,闭环步进电机的效率相对较低。扬州T型曲线闭环步进电机厂商闭环步进电机的驱动器具有过流、过压、过热等多种保护功能,确保系统安全可靠。
闭环步进电机的启动和停止过程通常是相对平稳的。闭环步进电机是一种具有高精度和高可靠性的电机,它结合了步进电机和伺服电机的优点。它通过在电机驱动器中添加位置反馈系统来实现闭环控制,从而提高了电机的控制精度和性能。在启动过程中,闭环步进电机会根据控制信号逐渐增加电机的转速,以达到设定的目标速度。启动过程中的加速度通常是可调的,可以根据实际需求进行调整。闭环控制系统会根据位置反馈信号实时调整电机的转速和位置,以确保电机的运动平稳且准确。停止过程中,闭环步进电机会逐渐减小电机的转速,直到完全停止。停止过程中的减速度也是可调的,可以根据需要进行调整。闭环控制系统会根据位置反馈信号实时调整电机的转速和位置,以确保电机的停止位置准确。闭环步进电机的启动和停止过程的平稳性主要取决于控制系统的设计和参数设置。合理的控制系统设计和参数设置可以确保电机的启动和停止过程平稳,减少震动和冲击,提高电机的运动精度和稳定性。
闭环步进电机在运行过程中的噪音水平是一个相对复杂的问题,受到多种因素的影响。噪音水平主要取决于电机的设计和制造质量、驱动方式、工作环境以及负载条件等因素。首先,闭环步进电机的设计和制造质量对噪音水平有着重要的影响。电机的结构设计、材料选择、加工工艺等都会对噪音产生影响。高质量的电机通常采用好品质的材料和精密的加工工艺,能够减少噪音的产生。其次,驱动方式也是影响噪音水平的重要因素。闭环步进电机通常采用电流控制驱动方式,通过控制电流的大小和方向来控制电机的运动。不同的驱动方式对噪音的产生有不同的影响。一般来说,闭环控制方式相对于开环控制方式能够更好地控制电机的运动,减少噪音的产生。此外,工作环境也会对噪音水平产生影响。如果电机在噪音较大的环境中工作,如机械设备密集的车间,噪音会被放大。相反,如果电机在相对安静的环境中工作,噪音会相对较低。负载条件也会对噪音水平产生影响。负载过大或者不均匀的情况下,电机可能会产生较大的振动和噪音。因此,在设计和使用闭环步进电机时,需要合理选择负载条件,以减少噪音的产生。光轴闭环步进电机具备杰出的动态响应特性,能够快速准确地追踪复杂路径。
闭环步进电机的抗干扰能力是指在外部干扰的情况下,电机能够保持稳定运行的能力。干扰可以是来自电源波动、电磁干扰、机械振动等各种因素。闭环步进电机通过反馈系统来实现位置控制,相比于开环步进电机,具有更好的抗干扰能力。首先,闭环步进电机采用编码器或位置传感器等反馈装置,可以实时监测电机的位置信息。当外部干扰引起电机位置偏差时,反馈系统能够及时检测到,并通过控制器进行修正。这种反馈机制可以有效抵抗外部干扰对电机运动的影响,提高系统的稳定性和精度。其次,闭环步进电机通常采用PID控制算法来实现位置控制。PID控制算法可以根据反馈信号和设定值之间的差异,自动调整电机的驱动信号,使电机能够快速响应和稳定运行。PID控制算法具有良好的抗干扰能力,能够抑制外部干扰对电机运动的影响,提高系统的鲁棒性。此外,闭环步进电机还可以通过滤波器等技术手段来抑制电源波动和电磁干扰对电机的影响。滤波器可以滤除高频噪声和干扰信号,保证电机驱动信号的稳定性和准确性。同时,闭环步进电机的驱动器通常具有过流保护和过压保护等功能,可以有效防止外部干扰对电机的损坏。光轴闭环步进电机的转矩波动小,保证了运动过程中的平稳性和一致性。扬州T型曲线闭环步进电机厂商
闭环步进电机在自动化设备和机器人技术中扮演着关键角色。扬州T型曲线闭环步进电机厂商
闭环步进电机的定制化服务可以包括以下几个方面:1. 功率和尺寸定制:根据客户的需求,可以定制不同功率和尺寸的闭环步进电机。这样可以确保电机的输出功率和尺寸适配于特定的应用场景,提高系统的效率和性能。2. 编码器定制:闭环步进电机通常配备编码器,用于提供位置反馈和闭环控制。定制化服务可以根据客户的要求选择合适的编码器类型和分辨率,以满足不同应用的精度和速度要求。3. 控制器定制:闭环步进电机的控制器是实现闭环控制的关键部分。定制化服务可以根据客户的需求设计和开发特用的控制器,以满足特定应用的控制要求。这包括控制器的输入输出接口、通信协议、控制算法等方面的定制。4. 驱动器定制:闭环步进电机的驱动器是将控制信号转换为电机驱动信号的关键组件。定制化服务可以根据客户的需求选择合适的驱动器类型和参数,以满足不同应用的驱动要求。这包括驱动器的电流、电压、保护功能等方面的定制。5. 机械结构定制:闭环步进电机通常与机械结构紧密结合,用于实现特定的运动控制。定制化服务可以根据客户的需求设计和制造特定的机械结构,以满足不同应用的运动要求。这包括轴承、传动装置、连接方式等方面的定制。扬州T型曲线闭环步进电机厂商


- 苏州S型曲线闭环步进电机选购 2025-09-09
- 重庆丝杆闭环步进电机供应商 2025-09-09
- 西安双通道闭环步进电机生产 2025-09-09
- 南京双通道闭环步进电机服务电话 2025-09-09
- 厦门经济型闭环步进电机 2025-09-09
- 成都光轴闭环步进电机哪里找 2025-09-07
- 天津光轴闭环步进电机销售 2025-09-06
- 重庆闭环步进电机厂商 2025-09-06