- 品牌
- 深圳市万控科技开发有限公司
- 型号
- 型号齐全
闭环步进电机在高频振动环境下的表现取决于多个因素,包括电机的设计和质量、控制系统的稳定性以及振动环境的特点。首先,闭环步进电机的设计和质量对其在高频振动环境下的表现起着关键作用。闭环步进电机通常由电机本体、编码器和控制器组成。电机本体的设计应考虑到高频振动环境的要求,包括结构的刚性和抗震性能。同时,电机的质量也应符合相关标准,以确保其在振动环境下的可靠性和稳定性。其次,控制系统的稳定性对闭环步进电机在高频振动环境下的表现至关重要。闭环步进电机通过编码器反馈信号实现位置闭环控制,控制系统的稳定性直接影响电机的响应速度和精度。在高频振动环境下,控制系统需要具备较高的抗干扰能力和快速响应能力,以确保电机能够准确地跟随指令并保持稳定的运行。另外,振动环境的特点也会对闭环步进电机的表现产生影响。高频振动环境通常伴随着较大的振动力和频率,这对电机的机械结构和控制系统都提出了更高的要求。电机的机械结构需要具备较高的刚性和抗震性能,以抵抗外界振动力的影响。控制系统需要具备较高的抗干扰能力和快速响应能力,以确保电机能够稳定地运行并保持较高的精度。闭环步进电机普遍应用于高精度定位和速度控制场合。宁波闭环步进电机服务电话
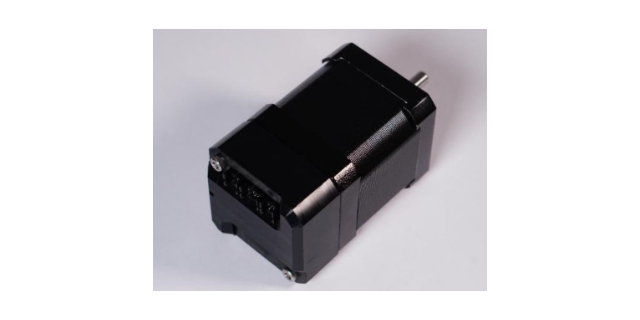
相比传统的开环步进电机,光轴闭环步进电机具有以下几个优点:1. 提高了定位精度:传统的开环步进电机在运动过程中容易受到负载变化、共振等因素的影响,导致定位精度下降。而光轴闭环步进电机通过实时检测位置信息并进行修正,可以有效地减小位置误差,提高定位精度。2. 提高了动态响应性能:光轴闭环步进电机的闭环控制可以根据实际负载情况调整驱动信号,使电机能够更好地适应负载变化,提高了动态响应性能。在快速加速、减速和频繁启停等应用场景中,光轴闭环步进电机能够更加稳定地运行。3. 提高了负载能力:传统的开环步进电机在承载大负载时容易失步,而光轴闭环步进电机通过闭环控制可以实时调整驱动信号,提高了电机的负载能力。在需要承载较大负载或有较高要求的应用中,光轴闭环步进电机能够更加可靠地工作。4. 简化了系统调试:光轴闭环步进电机具有自动校准功能,可以自动识别电机的参数并进行校准,简化了系统调试的过程。用户只需要进行简单的设置和调试,就可以快速地将光轴闭环步进电机应用到实际系统中。长沙S型曲线闭环步进电机选购光轴闭环步进电机具备杰出的动态响应特性,能够快速准确地追踪复杂路径。
光轴闭环步进电机是一种高精度、高性能的电机,普遍应用于自动化设备和机械系统中。在安装过程中,有一些关键步骤需要注意,以确保电机能够正常运行并发挥较佳性能。以下是光轴闭环步进电机安装的关键步骤:1. 确定安装位置:首先需要确定电机的安装位置,通常应选择在机械系统中能够提供稳定支撑和合适空间的位置。同时,还需要考虑电机与其他设备之间的连接方式和布局。2. 安装支架:根据电机的尺寸和重量,选择合适的支架进行安装。支架应具有足够的强度和稳定性,以确保电机能够牢固地固定在机械系统中。3. 连接电源和控制器:将电机的电源线和控制器进行正确连接。确保电源线和控制器的连接稳固可靠,并遵循正确的接线方法和标准。4. 安装驱动器:将驱动器安装在合适的位置,并与电机进行连接。驱动器是控制电机运行的关键设备,因此需要确保驱动器的安装正确无误。5. 连接编码器:光轴闭环步进电机通常配备有编码器,用于提供位置反馈和闭环控制。将编码器正确连接到电机和控制器,确保信号传输正常。6. 进行电机参数设置:根据具体的应用需求,对电机进行参数设置。这包括设置步进角、电流、速度和加速度等参数,以确保电机能够按照预期的方式运行。
闭环步进电机的尺寸规格选择是根据具体应用需求和系统要求来确定的。以下是一些常见的考虑因素:1. 载荷要求:首先需要确定电机需要驱动的载荷类型和重量。根据载荷的大小和惯性矩,可以选择合适的电机尺寸和扭矩。2. 运动速度和加速度:根据应用的要求,确定电机需要达到的较大速度和加速度。这些参数将影响电机的尺寸和功率需求。3. 精度要求:如果应用需要高精度的位置控制,需要选择具有较高分辨率的编码器和较低的步进角度的电机。4. 环境条件:考虑电机将被安装在何种环境中,例如温度、湿度、震动等。根据环境条件选择合适的电机外壳和防护等级。5. 电源和驱动器:确定电机的电源电压和驱动器的类型。根据电源电压选择合适的电机型号,并确保驱动器与电机兼容。6. 空间限制:考虑电机安装的空间限制,包括长度、宽度和高度。选择适合空间的电机尺寸,以确保安装和布线的便利性。7. 寿命和可靠性:根据应用的寿命要求选择电机。一些应用可能需要长时间运行,因此需要选择具有较高可靠性和寿命的电机。闭环步进电机的编码器通常采用光学或磁性传感技术来检测位置。
在闭环步进电机的扭矩-速度曲线中,通常可以观察到以下几个特性:1. 高转矩区域:在低速运行时,闭环步进电机通常具有较高的转矩输出。这是因为在低速运行时,电机的转子可以更好地跟随控制信号,从而产生更大的转矩。2. 饱和区域:随着速度的增加,闭环步进电机的转矩输出会逐渐饱和。这是因为在高速运行时,电机的转子惯性会导致转矩输出的减小。同时,电机的电磁特性也会限制其转矩输出。3. 转矩下降区域:当速度进一步增加时,闭环步进电机的转矩输出会逐渐下降。这是因为在高速运行时,电机的转子惯性和电磁特性会导致转矩输出的减小。4. 零转矩区域:在一定的速度范围内,闭环步进电机的转矩输出会趋近于零。这是因为在这个速度范围内,电机的转子无法跟随控制信号,无法产生有效的转矩输出。需要注意的是,闭环步进电机的扭矩-速度曲线特性受到多种因素的影响,包括电机的设计参数、控制系统的性能以及负载的特性等。因此,在实际应用中,需要根据具体情况进行电机的选择和控制参数的调整,以实现较佳的性能和效果。闭环步进电机的编码器可以检测电机的过载情况,从而保护电机免受损坏。深圳调速闭环步进电机生产厂商
闭环步进电机的编码器能够实时监测电机的转速和加速度,确保精确控制。宁波闭环步进电机服务电话
闭环步进电机的安全性设计考虑因素有以下几个方面:1. 电机驱动器的过流保护:闭环步进电机在工作过程中可能会出现过载情况,导致电机驱动器过流。为了保护电机和驱动器的安全,需要设计过流保护功能,当电流超过设定阈值时,及时切断电源或降低电流,以避免电机和驱动器的损坏。2. 温度保护:闭环步进电机在长时间高负载工作时,可能会产生较高的温度,过高的温度会对电机和驱动器造成损害。因此,需要设计温度保护功能,当温度超过设定阈值时,及时降低负载或停止工作,以保护电机和驱动器的安全。3. 电机过压保护:闭环步进电机在工作时,可能会受到过高的电压冲击,导致电机和驱动器的损坏。为了防止这种情况发生,需要设计过压保护功能,当电压超过设定阈值时,及时切断电源或降低电压,以保护电机和驱动器的安全。4. 电机失步检测:闭环步进电机在工作时,可能会出现失步现象,导致位置控制的误差。为了及时发现失步并采取措施修正,需要设计失步检测功能,当检测到失步时,及时停止电机运动或采取其他措施,以保证位置控制的准确性和安全性。宁波闭环步进电机服务电话


- 苏州S型曲线闭环步进电机选购 2025-09-09
- 重庆丝杆闭环步进电机供应商 2025-09-09
- 西安双通道闭环步进电机生产 2025-09-09
- 南京双通道闭环步进电机服务电话 2025-09-09
- 厦门经济型闭环步进电机 2025-09-09
- 成都光轴闭环步进电机哪里找 2025-09-07
- 天津光轴闭环步进电机销售 2025-09-06
- 重庆闭环步进电机厂商 2025-09-06