- 品牌
- 深圳市万控科技开发有限公司
- 型号
- 型号齐全
闭环步进电机是一种结合了步进电机和编码器的驱动系统,它可以实现高精度的位置控制和运动控制。在闭环步进电机中,编码器起着关键的作用,用于反馈电机的位置信息。下面是一些常见的闭环步进电机中使用的编码器类型:1. 光电编码器:光电编码器是一种使用光电传感器来检测位置的编码器。它通常由光源、光栅和光电传感器组成。光栅是一个具有固定间距的透明和不透明条纹,当光栅旋转时,光电传感器会检测到光栅上的光线变化,从而确定电机的位置。2. 磁性编码器:磁性编码器使用磁场传感器来检测位置。它通常由磁性标记和磁场传感器组成。磁性标记可以是磁性条纹或磁性环,当磁性标记移动时,磁场传感器会检测到磁场的变化,从而确定电机的位置。3. 光栅编码器:光栅编码器是一种高精度的编码器,它使用光栅来将位置信息转换为光信号。光栅通常由透明和不透明的条纹组成,当光栅旋转时,光信号的变化可以被检测到,并用于确定电机的位置。4. 旋转变压器编码器:旋转变压器编码器使用变压器来检测位置。它通常由一个旋转的铁芯和一个固定的线圈组成。当电机旋转时,铁芯的位置会改变,从而改变线圈中的电感值,通过测量电感值的变化可以确定电机的位置。闭环步进电机通过编码器实时监测位置,以提供精确的运动控制。扬州低噪声闭环步进电机销售
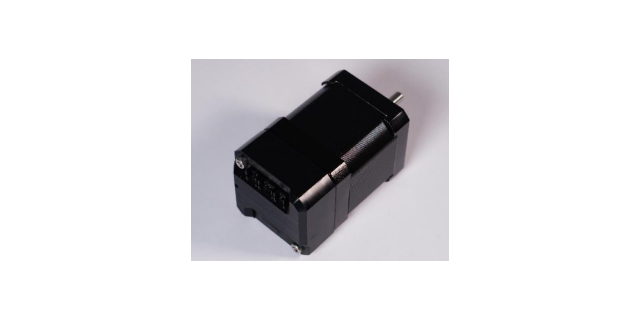
闭环步进电机在一定程度上能够抗电磁干扰,但具体的抗干扰能力取决于电机的设计和制造质量,以及系统中采取的抗干扰措施。首先,闭环步进电机采用了编码器或位置传感器来实时监测电机的位置和速度,从而实现闭环控制。这种闭环控制可以提高电机的定位精度和运动平滑性,并且能够在一定程度上抵抗外部干扰。当电机受到电磁干扰时,编码器或位置传感器可以及时检测到位置误差,并通过反馈控制来修正误差,从而保证电机的运动精度。其次,闭环步进电机通常采用了一些抗干扰设计和措施,以提高其抗电磁干扰能力。例如,电机的电源线和信号线通常会采用屏蔽线或者扭绞线,以减少外部电磁场对电机的影响。此外,电机驱动器也会采用一些抗干扰技术,如滤波器、隔离器等,来降低外部干扰对电机驱动信号的影响。厦门一体化闭环步进电机生产光轴闭环步进电机的外壳设计紧凑,便于集成到各种复杂的自动化设备中。
选择闭环步进电机的驱动器需要考虑多个因素,包括电机的规格要求、应用场景、性能需求以及成本等。首先,了解电机的规格要求是非常重要的。这包括电机的额定电流、额定电压、步距角、转矩等参数。驱动器的额定电流应该与电机的额定电流匹配,以确保电机能够正常工作。此外,驱动器的额定电压应该与电机的额定电压相匹配,以避免电机受到过高或过低的电压影响。其次,考虑应用场景和性能需求。闭环步进电机的驱动器通常具有位置反馈功能,可以实现更高的精度和稳定性。因此,在需要高精度定位和运动控制的应用中,闭环步进电机驱动器是一个不错的选择。此外,一些驱动器还具有多种控制模式和通信接口,可以满足不同应用场景的需求。第三,成本也是选择驱动器的重要考虑因素之一。闭环步进电机的驱动器通常比传统的开环步进电机驱动器更昂贵。因此,在预算有限的情况下,需要权衡性能和成本之间的平衡。可以根据具体应用需求,选择性能和价格适中的驱动器。
调速闭环步进电机在长时间运行过程中需要进行以下维护:1. 清洁和除尘:长时间运行后,电机表面可能会积累灰尘和污垢,这些污垢可能会影响电机的散热效果和运行稳定性。因此,定期清洁电机表面是必要的。可以使用软布或刷子轻轻擦拭电机表面,注意不要使用含有腐蚀性物质的清洁剂。2. 润滑:调速闭环步进电机通常采用轴承来支撑转子,因此在长时间运行后,轴承可能会磨损。为了保持电机的正常运行,需要定期给轴承加油或润滑。使用适当的润滑剂,按照电机制造商的建议进行润滑。3. 散热:长时间运行会产生大量的热量,如果电机无法有效散热,可能会导致电机过热而损坏。因此,确保电机周围的通风良好,避免堵塞散热口。如果电机运行在高温环境中,可以考虑安装散热器或风扇来增强散热效果。4. 定期检查连接:长时间运行后,电机的连接部分可能会松动或脱落,这可能会导致电机运行不稳定或发生故障。因此,定期检查电机的连接部分,确保其紧固可靠。5. 定期校准:调速闭环步进电机通常配备有编码器或传感器来实现闭环控制,这些传感器可能会因为长时间运行而出现误差。因此,定期校准传感器是必要的,以确保电机的运行精度和稳定性。光轴闭环步进电机采用精密编码器实现位置反馈,确保高精度运动控制。
在闭环步进电机的扭矩-速度曲线中,通常可以观察到以下几个特性:1. 高转矩区域:在低速运行时,闭环步进电机通常具有较高的转矩输出。这是因为在低速运行时,电机的转子可以更好地跟随控制信号,从而产生更大的转矩。2. 饱和区域:随着速度的增加,闭环步进电机的转矩输出会逐渐饱和。这是因为在高速运行时,电机的转子惯性会导致转矩输出的减小。同时,电机的电磁特性也会限制其转矩输出。3. 转矩下降区域:当速度进一步增加时,闭环步进电机的转矩输出会逐渐下降。这是因为在高速运行时,电机的转子惯性和电磁特性会导致转矩输出的减小。4. 零转矩区域:在一定的速度范围内,闭环步进电机的转矩输出会趋近于零。这是因为在这个速度范围内,电机的转子无法跟随控制信号,无法产生有效的转矩输出。需要注意的是,闭环步进电机的扭矩-速度曲线特性受到多种因素的影响,包括电机的设计参数、控制系统的性能以及负载的特性等。因此,在实际应用中,需要根据具体情况进行电机的选择和控制参数的调整,以实现较佳的性能和效果。闭环步进电机的驱动器需要具备较高的计算能力以处理编码器数据。绍兴S型曲线闭环步进电机维修
闭环控制使得步进电机可以在负载变化的情况下维持稳定的输出。扬州低噪声闭环步进电机销售
闭环步进电机的过热问题是一个常见的挑战,但可以通过一些方法来解决。以下是一些可能的解决方案:1. 优化电机驱动器:选择高效的电机驱动器可以减少能量损耗和热量产生。一些先进的闭环步进电机驱动器具有高效的电流控制和热保护功能,可以有效地管理电机的温度。2. 散热设计:良好的散热设计可以帮助将电机产生的热量迅速散发出去,防止过热。这可以包括使用散热片、散热风扇或散热器等散热设备,以增加表面积和空气流动。3. 控制电流:通过控制电机的电流,可以减少电机的功耗和热量产生。可以使用电流控制器或闭环控制系统来监测和调整电机的电流,以确保在适当的范围内运行。4. 降低负载:过大的负载会导致电机过热。因此,可以通过减少负载或增加电机的功率来解决这个问题。如果负载过大,可以考虑使用更大功率的电机或分担负载到多个电机上。5. 温度监测和保护:安装温度传感器来监测电机的温度,并设置保护机制,当温度超过安全范围时自动停止电机运行。这可以防止电机过热并保护其寿命。扬州低噪声闭环步进电机销售


- 苏州S型曲线闭环步进电机选购 2025-09-09
- 重庆丝杆闭环步进电机供应商 2025-09-09
- 西安双通道闭环步进电机生产 2025-09-09
- 南京双通道闭环步进电机服务电话 2025-09-09
- 厦门经济型闭环步进电机 2025-09-09
- 成都光轴闭环步进电机哪里找 2025-09-07
- 天津光轴闭环步进电机销售 2025-09-06
- 重庆闭环步进电机厂商 2025-09-06