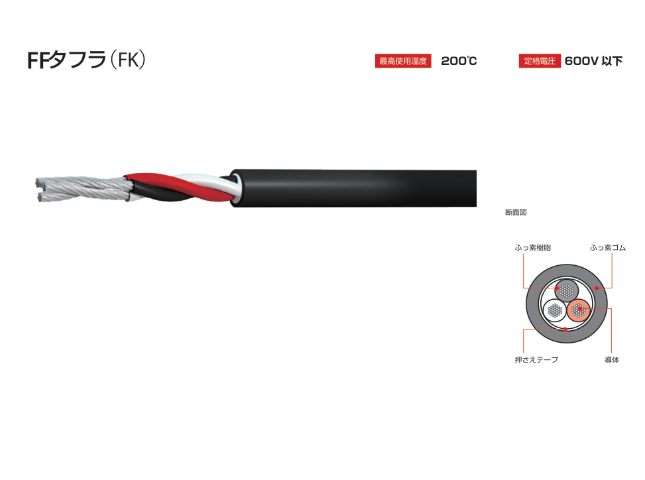
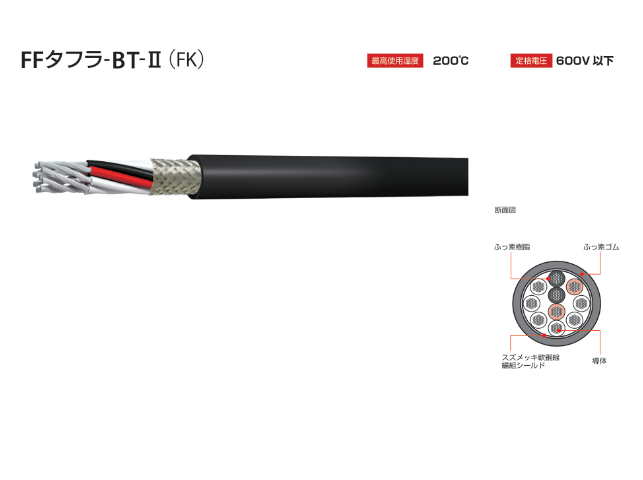
机器人电缆的固定方法:1.电缆槽固定:电缆槽是一种常见的机器人电缆固定方法。电缆槽通常由金属或塑料制成,可以将电缆整齐地放置在槽内,避免电缆杂乱无章地散落在地面上。电缆槽固定方法简单、可靠,适用于电缆数量较少的情况。2.电缆夹固定:电缆夹是一种常见的机器人电缆固定方法。电缆夹通常由金属或塑料制成,可以将电缆固定在机器人或外部设备的框架上。电缆夹固定方法灵活、可靠,适用于电缆数量较多的情况。3.电缆链固定:电缆链是一种常见的机器人电缆固定方法。电缆链通常由金属或塑料制成,可以将电缆整齐地放置在链内,避免电缆杂乱无章地散落在地面上。电缆链固定方法灵活、可靠,适用于电缆长度较长的情况。采用内护套甲胄式挤压成型的内护套取代廉价的填充物,确保机器人电缆的绞线结构不会散乱。屏蔽工业机器人**电缆

机器人电缆的长度会对机器人控制和运动产生什么影响?当电缆长度较长时,信号传输的延迟会增加,从而导致控制指令的响应时间延长。这将降低机器人的控制精度,使其在执行任务时出现误差。因此,为了保证机器人的控制精度,需要合理控制机器人电缆的长度,尽量减少信号传输的延迟。其次,机器人电缆的长度还会对机器人的运动灵活性产生影响。机器人的运动是通过电缆传输电能来驱动执行器实现的,而电缆的长度会影响电能的传输效率和稳定性。当电缆长度较长时,电能传输的损耗会增加,从而导致机器人的运动能力下降。伊津政专营机器人电缆设备机器人电缆通常采用多芯线结构,因为多芯线的表面积大,具有更长的使用寿命。

机器人电缆的功能主要包括电力传输、信号传输和数据传输。电力传输是机器人电缆较基本的功能之一,它通过电线将电能从电源传输到机器人的各个部件,以供其正常运行。信号传输是指机器人电缆通过电线传输各种控制信号,如运动指令、传感器信号等,以实现机器人的各种功能。数据传输是指机器人电缆通过电线传输数据,如图像数据、声音数据等,以支持机器人的感知和决策能力。与机器人电缆相比,电源线的结构相对简单。电源线通常由一根或多根电线组成,用于将电能从电源传输到机器人系统中的电源模块。电源线的外层通常由绝缘材料制成,以防止电能泄漏和触电事故的发生。电源线的功能主要是提供电力供应,以满足机器人系统的能量需求。总结起来,机器人电缆和电源线在结构、功能和用途上存在一些区别。机器人电缆是一种专门设计用于机器人系统的电缆,具有耐磨、耐油、耐高温等特点,主要用于电力传输、信号传输和数据传输。而电源线相对简单,主要用于将电能从电源传输到机器人系统中的电源模块,以提供电力供应。机器人电缆和电源线的合理选择和使用,对于机器人系统的正常运行和功能发挥起着至关重要的作用。
机器人电缆是机器人系统中至关重要的组成部分。它们负责传输电力、信号和数据,以确保机器人的正常运行。然而,由于现代工作环境中存在大量的电磁干扰源,机器人电缆很容易受到干扰,从而影响机器人的性能和稳定性。因此,抗干扰和防止电磁波干扰是机器人电缆设计中的重要考虑因素。首先,为了提高机器人电缆的抗干扰能力,可以采取一系列的措施。首先,选择合适的电缆材料是至关重要的。一些材料具有良好的抗干扰性能,如铜箔屏蔽和铝箔屏蔽。这些屏蔽层可以有效地阻挡外部电磁波的干扰,保护电缆内部的信号传输。通过观察和测量重量,可以判断机器人电缆的质量是否达到标准。

机器人电缆的常见故障:1.电缆断裂:机器人电缆经常需要在复杂的环境中移动,长时间的使用可能导致电缆的断裂。这种故障通常是由于电缆受到过度拉伸、弯曲或外力撞击等原因引起的。2.电缆磨损:机器人电缆在运动过程中,可能会与其他物体摩擦,导致电缆外皮磨损。这种故障可能会导致电缆内部的导线暴露,从而引发短路或断路。3.电缆接头松动:机器人电缆的接头连接处可能会松动,导致电缆信号传输不稳定或中断。4.电缆绝缘老化:机器人电缆长时间使用后,绝缘材料可能会老化,导致电缆绝缘性能下降,容易引发漏电或短路等故障。机器人电缆不能被扭曲或困在一起,应该松散地铺设在柔性拖链中,以避免损坏或故障。屏蔽工业机器人**电缆
机器人电缆在长期使用后,应注意保持发热和散热的平衡,以避免发生过热情况。屏蔽工业机器人**电缆
机器人电缆与控制系统的通讯方式机器人电缆与控制系统之间的通讯方式主要有两种:串行通讯和并行通讯。串行通讯是指将信息按照顺序逐位传输,一次只传输一个位,传输速度相对较慢。而并行通讯则是将信息同时传输多个位,传输速度相对较快。在机器人应用中,常见的串行通讯协议有RS-232、RS-485和CAN等。RS-232是一种常用的串行通讯协议,适用于短距离通讯。RS-485是一种多点通讯协议,适用于长距离通讯。CAN是一种用于工业控制领域的串行通讯协议,具有高可靠性和抗干扰能力。并行通讯在机器人应用中较少使用,因为并行通讯需要较多的导线,增加了电缆的复杂度和成本。但在一些对通讯速度要求较高的应用中,如高速运动控制,仍然会采用并行通讯方式。屏蔽工业机器人**电缆