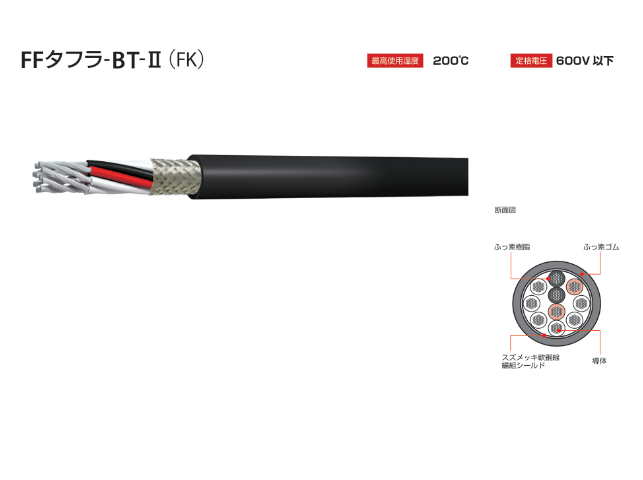
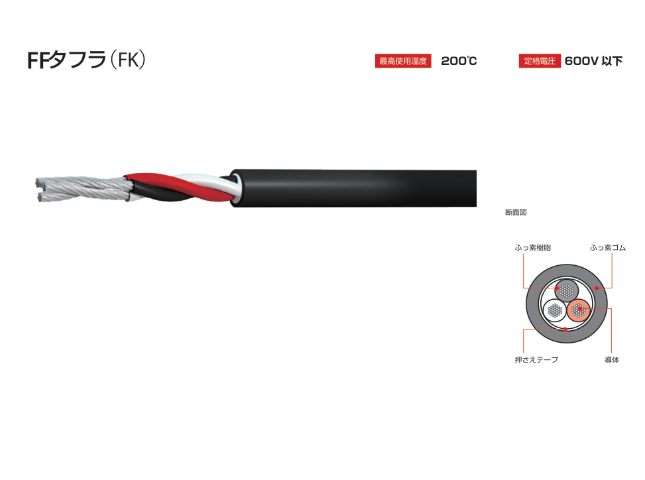
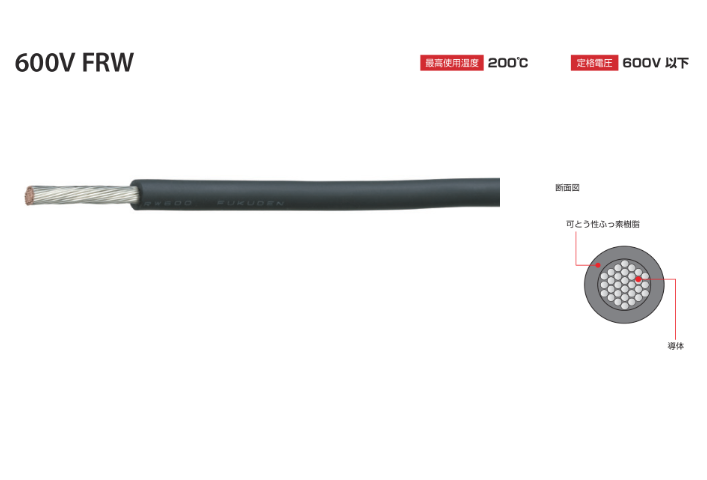
机器人电缆的长度会对机器人控制和运动产生什么影响?当电缆长度较长时,信号传输的延迟会增加,从而导致控制指令的响应时间延长。这将降低机器人的控制精度,使其在执行任务时出现误差。因此,为了保证机器人的控制精度,需要合理控制机器人电缆的长度,尽量减少信号传输的延迟。其次,机器人电缆的长度还会对机器人的运动灵活性产生影响。机器人的运动是通过电缆传输电能来驱动执行器实现的,而电缆的长度会影响电能的传输效率和稳定性。当电缆长度较长时,电能传输的损耗会增加,从而导致机器人的运动能力下降。选择合适的机器人电缆,能够提高整体使用效果,特别是在直流电阻和温度范围方面。日本行田机器人电缆

机器人电缆需要具备高温和低温的耐受能力。在某些应用中,机器人系统可能需要在极端的温度条件下工作,例如高温炉和低温环境。因此,电缆必须能够在这些极端条件下保持正常的工作和传输能力。此外,机器人电缆还需要具备良好的抗干扰能力。机器人系统通常会受到来自其他电子设备和电磁场的干扰,这可能会导致电缆传输信号的失真和干扰。因此,电缆必须具备良好的屏蔽和抗干扰能力,以确保信号的稳定传输。另一个重要的特殊性能要求是机器人电缆的灵活性和可弯曲性。机器人系统中的电缆通常需要在狭小的空间中弯曲和移动,因此电缆必须具备足够的灵活性和可弯曲性,以适应各种复杂的运动和操作。探测机器人耐扭转电缆机器人电缆采用特殊结构设计,具有长寿命和高效率的特点。

机器人电缆的连接方式:1.插头连接:机器人电缆通常采用插头连接的方式。插头连接具有简单、方便、可靠的特点。插头连接通常分为直插式和旋转式两种。直插式插头连接适用于电缆数量较少的情况,而旋转式插头连接适用于电缆数量较多的情况。2.快速连接器:为了提高机器人电缆的连接速度和可靠性,快速连接器被普遍应用于机器人系统中。快速连接器通常采用插销或磁吸的方式进行连接,可以快速插拔,减少了连接时间,提高了生产效率。3.焊接连接:在某些特殊情况下,机器人电缆也可以采用焊接连接的方式。焊接连接具有连接牢固、电阻小的特点,适用于对连接可靠性要求较高的场合。
机器人电缆的信号传输原理机器人电缆是机器人与控制系统之间进行信号传输的重要媒介。机器人电缆通常由多根导线组成,每根导线负责传输不同的信号。常见的机器人电缆包括电源线、编码器信号线、传感器信号线等。在机器人电缆中,信号传输的原理主要有两种:模拟信号传输和数字信号传输。模拟信号传输是通过改变电流或电压的大小来传输信息,适用于一些需要连续变化的信号,如电机的速度控制。数字信号传输则是将信息转换为二进制码,通过高低电平的变化来传输信息,适用于一些需要离散状态的信号,如开关信号。机器人电缆的小弯曲半径需要特别注意,以确保其正常运行。

机器人电缆的使用寿命受到多种因素的影响。首先是电缆的材料选择。常见的机器人电缆材料有聚氯乙烯(PVC)、聚氨酯(PUR)、硅胶等。不同的材料具有不同的耐磨损性、耐油性、耐高温性等特点,因此在选择电缆材料时需要根据具体的应用环境和需求进行选择。其次是电缆的设计和制造工艺。电缆的设计应考虑到机器人的运动范围、速度、频率等因素,以确保电缆在动态运动和弯曲情况下不易受损。制造工艺的好坏也会影响电缆的使用寿命,如导体的焊接、绝缘层的厚度均匀性等。较后是机器人的使用和维护。正确的使用和维护可以延长电缆的使用寿命,如避免过度拉伸、扭曲电缆,定期检查电缆的磨损程度等。然而,即使在考虑了上述因素的情况下,机器人电缆的使用寿命仍然是一个复杂的问题。因为机器人的动态运动和弯曲操作是多变的,电缆在不同的工作环境和工作条件下会受到不同的力的作用,从而导致电缆的磨损程度不同。机器人电缆的导体直流电阻直接影响其在运行中的温度和安全性。特种机器人电缆
机器人电缆不能被扭曲或困在一起,应该松散地铺设在柔性拖链中,以避免损坏或故障。日本行田机器人电缆
机器人电缆的固定方法:电缆束固定:电缆束是一种常见的机器人电缆固定方法。电缆束通常由绑带或绳索制成,可以将电缆捆绑在一起,避免电缆杂乱无章地散落在地面上。电缆束固定方法简单、方便,适用于电缆数量较多的情况。总结起来,机器人电缆与外部设备的连接和固定是机器人系统正常运行的关键。插头连接、快速连接器和焊接连接是常见的机器人电缆连接方式,而电缆槽固定、电缆夹固定、电缆链固定和电缆束固定是常见的机器人电缆固定方法。通过合理选择连接方式和固定方法,可以确保机器人电缆与外部设备之间的连接可靠,提高机器人系统的稳定性和生产效率。日本行田机器人电缆