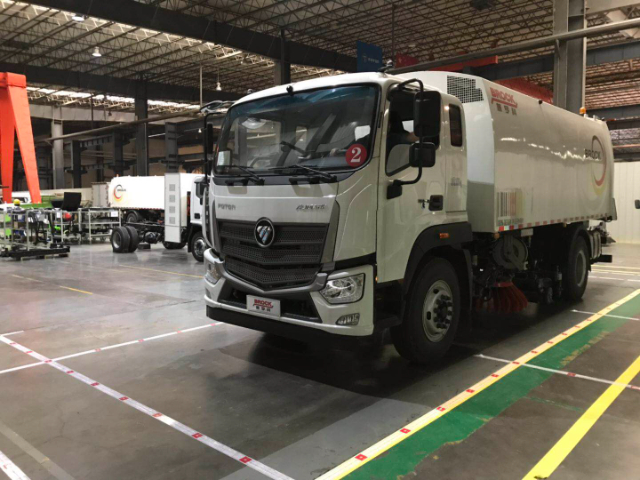
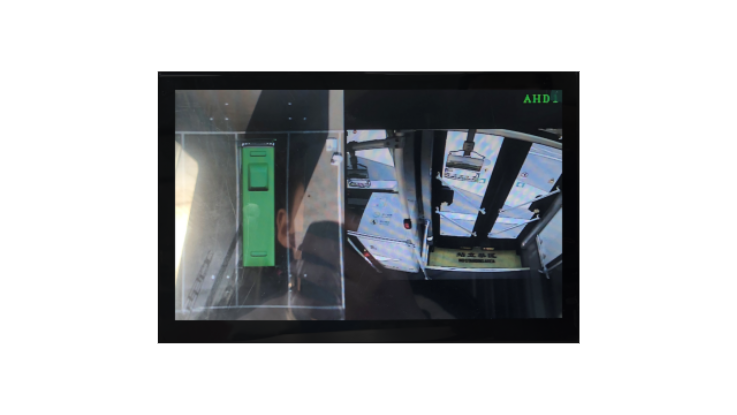
(第5篇)云台实时监控管理的核X意义在定制AI360全景解决方案中的重要价值
二、工程车应用领域云台实时监控管理的操作方法、功能与价值
(一)操作方法
1. 硬件连接与基础配置
天线安装:将4G天线(紫色)和GPS天线(蓝色,优先接内侧接口)按颜色对应插入主机接口,GPS天线安装在车辆顶部无遮挡位置,保证卫星信号接收(卫星数≥9可实现实时定位)。
物联卡安装:芯片朝下、缺口朝外插入卡槽,注意物联卡与设备IMEI号绑定,更换设备需联系服务商解锁。
通电测试:实车接线按车辆电路规范连接,非实车测试时红线(+)与信号线并接电源正极,黑线(-)接负极,使用18V-26V稳压电源供电,避免烧毁设备。
2. 终端身份与平台配置
获取11位设备编码:从主机外壳标签或系统设置→关于本机→序列号中获取,按规则生成11位编码作为设备唯Y标识。
平台参数配置:通过专Y密码进入“系统设置→国标平台设置”,填入云平台IP地址和端口号(如192.168.1.1:8080);登录参数的所有字段统一使用11位编码,便于管理。
连接验证:进入“系统→网络状态”,显示“PING通云台IP”代B通信正常;查看卫星数量,若不足9颗需调整GPS天线位置。
4路AI360全景影像系统提供标准的RJ45以太网接口,支持通过网络进行数据传输和远程通信.北京工程车360度全景摄像头
(第1篇)驾驶员状态监测预警DSM与AI360全景影像系统集成的定制解决方案具体应用
1.商用车全场景安全管控应用
长途干线货运车辆
集成后,DSM驾驶员行为状态监测预警的驾驶员状态数据与360全景影像的车辆周边环境数据、雷达的障碍物数据通过CAN总线汇聚至车规T5处理器的全景主机。当DSM检测到驾驶员闭眼超2秒触发报警时,360全景影像系统可自动切换至前方高清影像,同时雷达系统增强对前方障碍物的监测,多系统协同提醒驾驶员。若驾驶员未及时响应,车载智能终端可通过总线控制车辆进行轻微制动预警。
数据层面,全景主机将DSM的报警数据、全景影像的环境数据融合后,通过4G模块上传至云端管理平台,车队管理者可在平台同时查看驾驶员状态和车辆周边环境,实现远程全场景监控。
危化品运输车辆
硬件上,DSM系统与360全景影像、雷达系统深度互联,当DSM检测到驾驶员离岗、分神等高危状态时,360全景影像系统立即启动全方W录像,雷达系统实时监测车辆前后方动态,同时系统通过语音、屏幕报警,并将危险瞬间的DSM监测画面和360全景影像视频同步上传至云端。
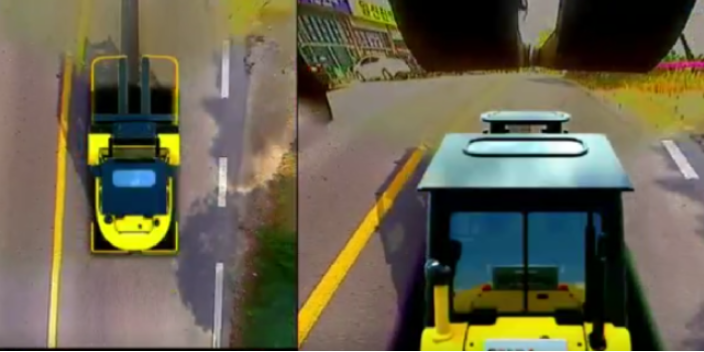
杭州挖掘机360全车可视系统瑞芯微RK3588适用高D车型全景影像系统,智能座舱,自动驾驶辅助系统,对高性能,高清晰度和复杂AI功能的需求.
(第1篇)AI360全景影像集成系统的定制为什么都选择云台的实时监控管理
一、AI360全景影像集成系统定制的核X需求
1.全场景安全覆盖:需兼顾车辆周边盲区监测、驾驶员行为监控、防碰撞预警等多场景安全需求,要求监控视角无死角、状态可实时追踪。
2.远程化管理:通过4G模块实现数据云端上传,需支持后台对多车辆、多终端的集中管控,满足企业车队、物流运输等场景的远程调度需求。
3.数据联动与合规性:需符合道路运输卫星定位相关标准,实现视频、行驶数据、预警信息的联动上传,满足监管和溯源需求。
4.定制化适配:需适配不同车型、不同应用场景(如矿用、物流、客运)的特殊要求,比如摄像头安装方式、预警规则、数据存储策略的调整。
二、云台实时监控管理在定制系统中的优越性
(一)技术层面的独特优势
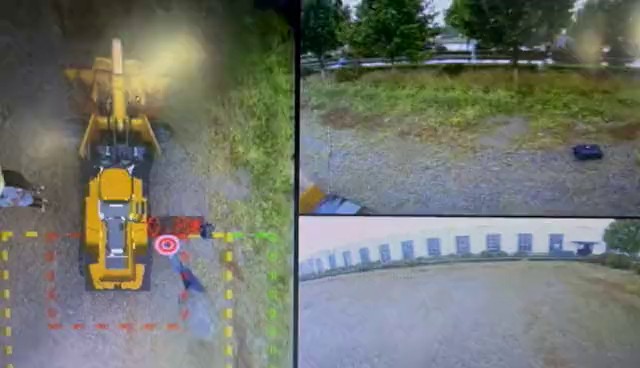
1.全景视野与动态追踪的结合系统本身通过4-8路摄像头拼接实现360°鸟瞰视角,云台可对特定摄像头进行远程旋转、变焦控制,弥补固定全景视角的局限性:当触发人员靠近、盲区预警时,云台可自动转向预警区域,推送特写画面,配合人员靠近报警、BSD盲区预警功能,实现从全景概览到局部细节的无缝切换。
(第6篇)云台实时监控管理的核X意义在定制AI360全景解决方案中的重要价值
3. 云平台配置与功能设置
设备注册:使用厂商提供的账号密码登录云平台(如精拓车侣云),进入“管理中心→车辆管理→新增”,填写车牌号、终端标识(必须与11位设备编码一致)等必填信息,完成设备注册。
视频与云台规则配置:视频类型选“部标”,通道数按工程车实际摄像头数量(如4路全景摄像头+1路驾驶员监控摄像头)填写,音频编码选“G771U”;定制工程车专属云台联动规则,如“车辆转弯触发BSD盲区预警→云台转向侧方盲区+播放‘车辆转弯,请注意安全’语音”“人员靠近触发预警→云台自动追踪目标+三级声光报警器启动”。
权限设置:设置多级管理权限,如一X调度员JIN能查看实时画面,安全管理人员可操作云台控制、查看预警记录,系统管理员可修改预警规则、配置设备参数。
(二)实现的核X功能
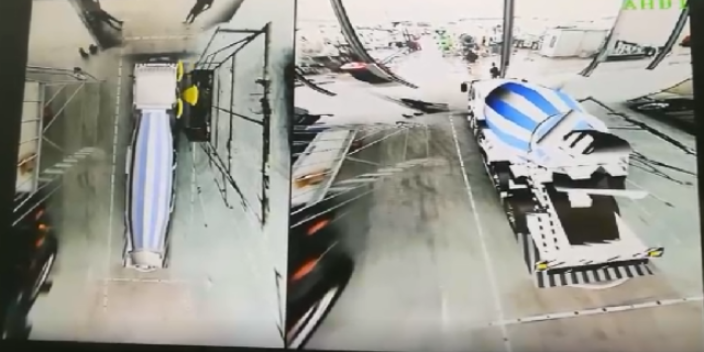
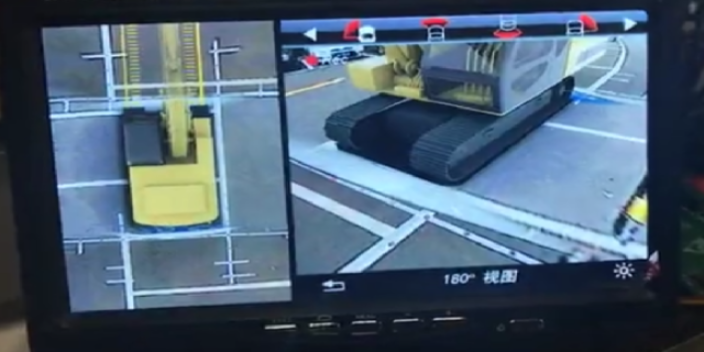
360°全景+云台特写联动监控 工程车作业时,系统默认显示360°鸟瞰全景画面,覆盖车辆四周盲区;当触发人员靠近、BSD盲区预警时,云台自动转向预警区域推送高清特写画面,管理人员可在全景概览和局部细节间无缝切换,全M掌握车辆周边环境。 360全景主机提供标准的USB接口,支持USB设备数据传输和充电功能,方便连接外部存储设备,摄像头或其他USB设备.
(第1篇) AI360全景+BSD+超声波雷达集成方案,在工程车领域解决的核X安全预警问题
一、先明确AI360全景影像在集成方案中的基础核X作用
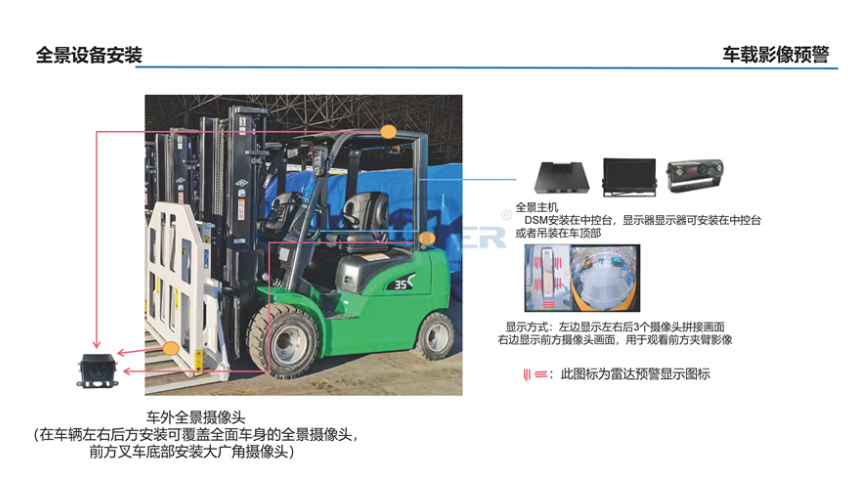
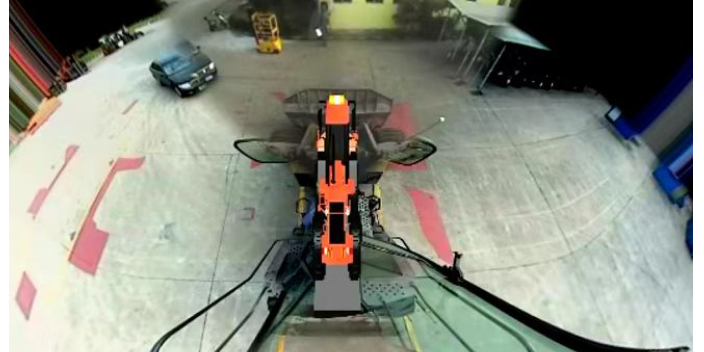
AI360全景影像并非是BSD与超声波雷达的“附属载体”,而是整个系统的视觉感知底座: 它通过车身四周布置的4-8个高清广角摄像头,实时采集360°无死角的环境画面,一方面为驾驶员提供整车四周的全景俯视视角,消除物理视野盲区;另一方面,它是BSD盲区监测预警的核心数据源提供者——BSD的AI算法完全依赖360全景摄像头采集的高清视频流,才能完成动态目标识别、运动轨迹预判等核X功能,没有360全景的摄像头输入,BSD系统就失去了感知基础。
二、AI360全景+BSD+超声波雷达集成方案,在工程车领域解决的核X安全预警问题
1. 解决单一传感器的“感知盲区”问题,360全景作为基础载体实现双重补位
(1)视觉失效场景的盲区补位
360全景摄像头一旦被泥水、树叶遮挡,或遇到强光逆光、大雾暴雨等恶劣环境,BSD的动态识别能力会完全失效;此时超声波雷达可不受环境干扰,继续精细探测0.15-5米范围内的路沿石、低矮钢筋、车底儿童等静态障碍物,同时360全景会在画面中同步标注雷达探测到的“未知障碍物+距离”,避免因视觉失效导致的刮蹭、碾压事故。
系统能够实时上传车辆的运行状态,位置信息以及视频数据等至后台管理平台进行集中管理与分析.北京推土车360度全景摄像头
通过大数据分析与挖掘技术,可以揭示车辆运行规律,识别潜在安全隐患,优化车辆调度策略等.北京工程车360度全景摄像头
(第5篇)定制AI360全景集成系统:工程车领域主动安全升级核X方案
3. 智能算法能力
驾驶员状态识别算法:精Z识别闭眼(时长超1.5-2秒)、打哈欠、分神(视线偏离作业区域)、接打电话、抽烟等危险状态,误判率低;
BSD盲区监测算法:支持4路盲区监测,根据物体距离划分一级、二级报警,人员靠近时自动播报预警语音;
全景影像拼接算法:实现车辆四周画面无缝拼接,形成无盲区鸟瞰全景,辅助驾驶员实时掌握周边环境。
四、服务支持:全周期保障AI360全景集成系统定制解决方案落地
1. 定制化服务响应
需求评估与方案设计:专业团队深入调研企业作业场景、设备情况、预算需求,1-3个工作日内出具针对性AI360全景集成系统定制解决方案;
硬件灵活调整:支持按需选择硬件配置(如有无4G模块、处理器等级),特殊车型可定制硬件安装位置与角度;功能模块化组合:根据企业需求自由组合DSM、全景影像、雷达、云端管理等功能模块,避免功能冗余。
2. 全周期技术支持
安装调试:根据客户需求,提供现场安装指导与系统调试,确保设备适配工程车驾驶舱与作业环境;
故障排查与维护:系统具备自检功能,提前发现摄像头遮挡、设备故障等问题,专业技术团队7*24小时响应故障报修,远程或现场快速解决;
北京工程车360度全景摄像头