(第5篇)工程车360定制多模态主动安全预警集成方案
BSD系统实时监测侧方、后方移动物体,辅助驾驶员完成倒车、转向等复杂操作,同时全景影像的人员靠近报警功能,避免作业时误伤行人。
三、技术与定制化优势:保障方案落地价值
(一)技术硬核支撑
本地化算法:数据本地处理降低延迟,在网络不稳定场景下仍能保障监测与预警的实时性。
模块化架构:DSM、AI360全景影像、BSD、超声波雷达等模块可灵活拆分组合,适配不同车型的预算与功能需求。
车规级可靠性:采用工业级芯片,支持8-36V宽电压输入,具备欠压、短路、反接保护,内置超级电容防止异常断电数据丢失,SD卡坏道检测技术保障录像连续性与设备寿命。
(二)定制化价值比较大化
客户可根据场景特性与成本投入灵活选择模块组合:
低成本需求:可JIN保留DSM基础预警+AI360全景影像核X功能,满足基础的疲劳监测与盲区视觉防护;
复杂场景需求:叠加BSD盲区预警、超声波雷达、热成像系统,实现从驾驶员状态到车周环境的全维度防护;
车队管理需求:增加4G云端管理模块,实现远程监控与数据追溯。
通过定制化组合,方案精细匹配矿山、危化运输、物流、市政等不同场景的安全需求,控制投入成本,实现主动安全预警、防患于未然的核X目标。 360全景符合ONVIF(开放网络视频接口论坛)标准,实现网络视频设备之间的互操作性,便于设备的集成和统一管理.杭州推土车多路360全景影像
(第1篇)云台实时监控管理的核X意义在定制AI360全景解决方案中的重要价值
一、定制AI360全景集成解决方案中云台实时监控管理的核X意义
(一)安全层面:从被动预警升级为主动防控
事故预防闭环管理 传统AI360全景系统JIN能提供静态视野,云台管理则构建了“预警触发→云台追踪→人工干预→事件记录”的完整主动防控链条。比如当DMS系统检测到驾驶员闭眼、打哈欠等疲劳状态时,云台可自动转向驾驶员区域捕捉特写画面,后台管理人员确认状态后可远程发送语音预警指令,从单纯的设备预警升级为人工介入的主动干预,有效避免事故发生。同时对于接打电话、分神等无预警的危险驾驶行为,云台也能实时追踪记录,既支持事后溯源,也可通过后台提醒实现事前干预。
特殊场景安全保障 针对矿用、工程车等复杂作业场景,云台管理可解决极端环境下的安全痛点:
矿用场景:作业环境粉尘多、视线受阻,云台可远程调整摄像头角度,避开遮挡物,配合IP67防护等级的摄像头,保证监控连续性;当触发人员靠近预警时,云台自动追踪目标并推送特写画面,结合三级声光报警器,在低照度环境下也能实现有效安全管控。
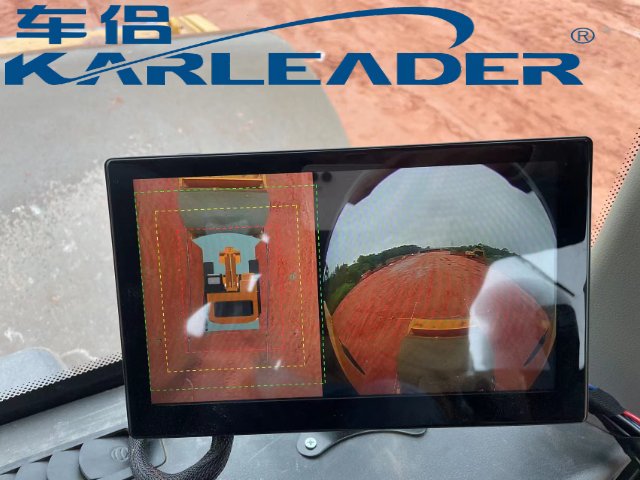
杭州推土车多路360全景影像4路AI 360全景系统通过多模态感知(视觉+雷达)与AI决策,将事故预防从“被动响应”升级为"主动防御".
(第2篇) AI360全景影像集成系统定制功能模块解决方案的灵活性与优越性
(三)性能与可靠性的优越性
车规级硬件保障长期稳定
全系统采用车规级T5芯片(ARMCortex-A53四核,主频≥1.5GHz),宽电压设计适应不同车辆电源环境,通过IP67防护、电磁抗扰、极端温度测试,满足复杂工况下的长期稳定运行。
全流程功能闭环验证
从硬件适配、安装防护到功能调试,形成标准化验证流程,确保全景拼接误差≤10像素、BSD预警准确率≥95%、4G上传成功率≥99%;断网重连、数据补传功能保障数据不丢失,满足行业监管要求。
(第6篇)定制AI360全景集成系统:工程车领域主动安全升级核X方案
系统升级:支持通过USB或远程升级算法与系统功能,适配企业新增设备、行业监管政策变化等需求。
3.案例验证与数据服务落地
案例背书:AI360全景集成系统定制解决方案已在矿区、大型工程集团等场景实现规模化应用,累计帮助企业降低30%以上安全事故发生率;
数据增值服务:基于云端积累的驾驶员行为数据,为企业提供疲劳规律分析、排班优化建议,输出安全培训案例素材,提升企业安全管理水平。
收尾总结
AI360全景集成系统定制解决方案针对工程车领域的复杂作业场景、差异化企业需求,构建了从驾驶员状态监测到环境感知、远程管理的全流程主动安全防护体系。通过分层定制的产品体系、硬核的技术支撑与全周期服务支持,方案既精Z解决了工程车企业当下的安全管理痛点,又适配了企业长期发展的功能拓展需求。
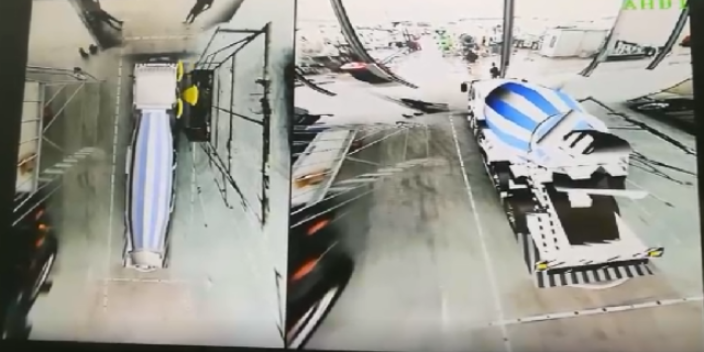
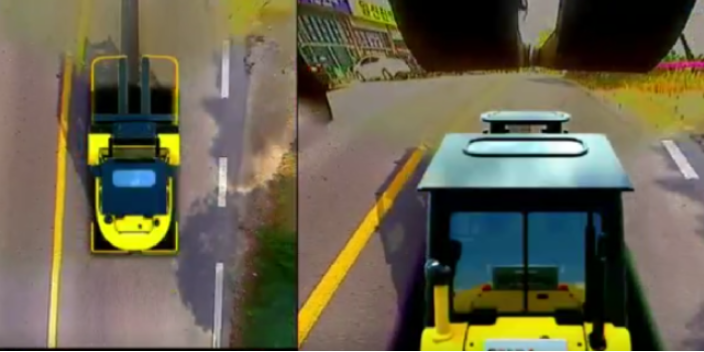
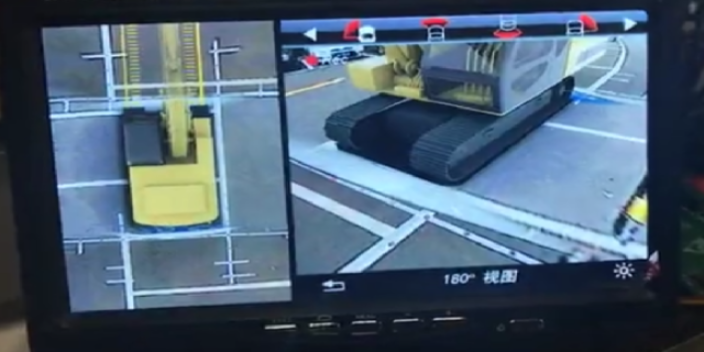
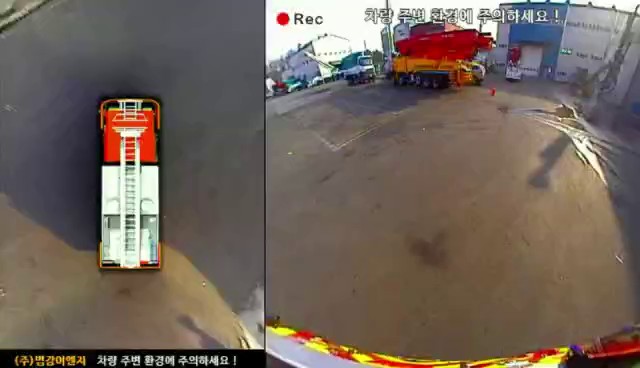
360度全景影像和直观的操作界面,让驾驶员可以更加轻松,安全地操控车辆,提高了客户的使用体验.

(第2篇) 8路AI360全景影像系统功能应用调试
航空插头涂防水胶并固定,测试电磁干扰下的视频稳定性,确保通过GB/T18655抗扰度测试。
(三)核X功能专项调试
全景拼接与低照度验证
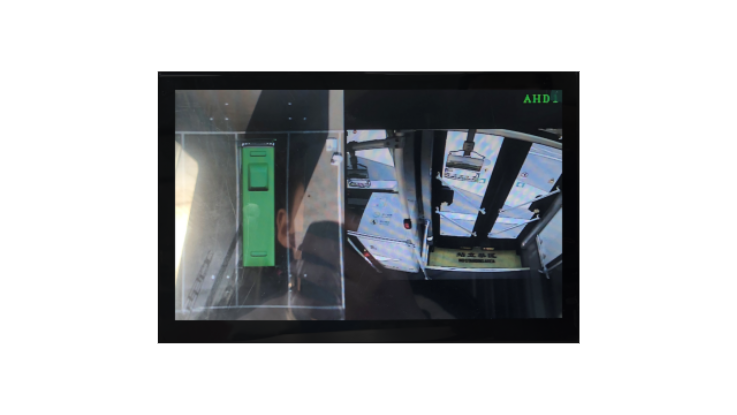
完成棋盘格标定后,测试拼接画面无接缝、夜间低照度(≤0.1Lux)下画质清晰;验证360°鸟瞰全景实时传输,人员靠近时声光报警功能正常触发。
BSD盲区预警调试
设置前向3米、侧/后向2米的报警距离,测试障碍物识别准确率≥95%,声光报警联动响应时间≤300ms;对应报警语音可自定义编程,如“人员靠近请注意安全”等指令。
DSM疲劳驾驶预警调试
验证闭眼、打哈欠、分神、抽烟等异常状态的监测准确率,触发预警时同步输出屏幕+语音+高电平信号;测试内视摄像头遮挡报警、接打电话/不系安全带检测功能(无预警JIN记录)。
(四)环境与稳定性测试极
端环境适配验证测试设备在-30℃~70℃(摄像头)、-30℃~85℃(主机)环境下的连续工作稳定性,高温环境预留散热空间,振动测试符合GB/T28046.3标准。
电源与存储可靠性
验证电源适应DC9V~36V宽电压范围,欠压、短路、反接保护功能正常;测试内置超级电容的异常断电数据保护效果,SD卡最大支持256G存储,确保24小时录像无丢帧。 通过云端下发指令,系统可对车端进行远程交互控制,监控实时作业情况,提高管理效率.360全景影像方案
后台管理平台能够实时接收并显示车辆上传的视频数据与运行状态信息.用户通过平台界面查看车辆实时作业情况.杭州推土车多路360全景影像
(第1篇)AI360全景影像集成毫米波+激光雷达定制方案在工程机械车辆领域的具体应用
该定制方案通过多传感器融合、AI算法赋能、云平台联动,从操作安全、管理效率、环境适应、智能化升级四大维度,为工程机械车辆在施工现场的作业提供全方W支撑,以下是具体应用细节:
一、操作安全维度:全场景事故预防
1. 360°无盲区视野覆盖
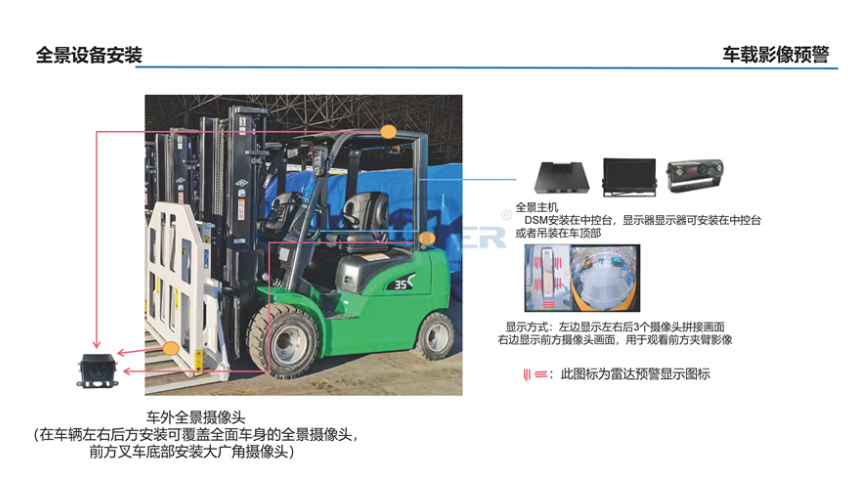
硬件配置:搭配前后左右4个摄像头+毫米波雷达+激光雷达,通过多传感器融合技术生成360°全景视图,彻底消除工程车辆因体积庞大产生的四大方位视野盲区。
作业场景应用:在施工现场车辆转弯、倒车、会车、狭窄空间作业等场景中,驾驶员可通过中控屏幕清晰掌握车辆周围360°范围内的人员、障碍物、其他工程机械等所有动态,避免因视野死角引发碰撞事故。
2. 毫秒级智能预警与避障
技术机制:AI算法实时分析摄像头的视觉数据、毫米波雷达(200m探测范围)的测距数据、激光雷达(0.1°角分辨率)的高精度点云数据,实现行人、车辆、障碍物的实时监测。
响应能力:障碍物识别响应时间≤0.3秒,一旦检测到危险因素靠近,立即触发声光警报+避让建议,为驾驶员预留充足反应时间,有效预防碰撞、碾压等安全事故。
杭州推土车多路360全景影像