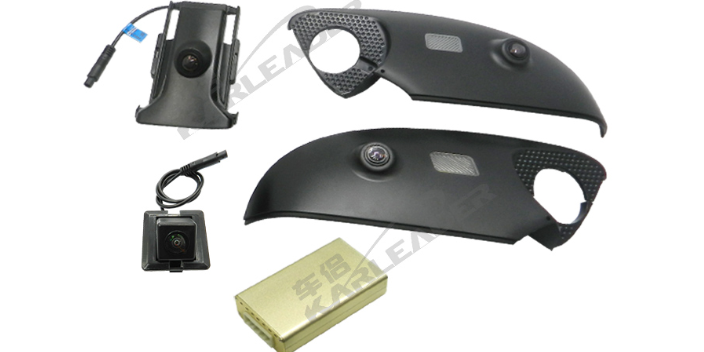
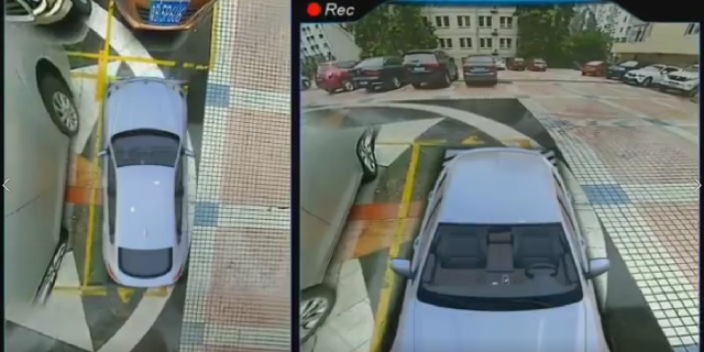
(下篇)车侣全志T5主控搭配定制AI360全景影像防爆系统,通过多维度技术创新与功能优化,为特种车辆构建了全方W的安全保障与智能化管理体系,具体分析如下:
四、技术认证与场景覆盖:构建特种车辆安全新标G
1,权W认证背书
系统通过IP67防水防尘与Ex防爆双认证,证明其在极端环境下的稳定性与安全性,满足油罐车、矿山机械等高危场景的严苛要求。
2,全场景适配能力
从油罐车到工矿车,系统通过模块化设计与算法优化,实现跨领域深度适配。例如,在物流场景中,系统可通过8路4G视频输出实现远程监控,提升管理效率;在港口场景中,BSD盲区监测可减少集装箱吊装过程中的碰撞风险。
结论:车侣全志T5主控与定制AI360全景影像防爆系统通过高精度感知、主动防护、场景优化三大核X能力,重新定义了特种车辆的安全边界。其技术优势不*体现在硬件性能与算法精度上,更通过全领域适配与权W认证,成为高危作业场景中不可或缺的“智能安全卫士”。 精拓智能AI360全景影像集成系统通过4G模块实现车辆状态,预警数据的实时上传.360鸟瞰全景影像厂家供应
(第3篇)360全景对称与非对称拼接融合的技术方案
建筑物局部作业监控:针对建筑物的施工区域或局部维修场景,提供高精度的全景监控,确保作业安全。
远距离非对称拼接技术实现方案
1.硬件布局与选型
非对称摄像头布局:针对不规则结构的目标物体,采用差异化的摄像头配置,如船舶的驾驶舱5路覆盖前向及侧前方、船尾2路聚焦盲区;建筑物的高点布置变焦摄像头,重点覆盖关键区域。
摄像头参数:选择支持变焦功能的监控级摄像头,分辨率≥4K,长焦端视场角≥30°,支持远距离细节捕捉(如1000米外的船舶标识)。
拼接主机性能:选用集成多目芯片内拼技术的主机,支持至少8路视频输入,采用国内自主研发的多路视觉拼接ASIC芯片,实现多路图像一次拼接成像,减少90%传输带宽占用。
2.算法优化与拼接流程
多传感器数据融合:融合摄像头、雷达、AIS等多传感器数据,利用激光雷达的点云数据进行远距离高精度测距,毫米波雷达捕捉动态目标速度,摄像头提供视觉细节,环境感知准确率≥98%。
动态目标识别与跟踪:采用AI算法对远距离目标进行识别和跟踪,如船舶的DCPA(ZUI近会遇距离)和TCPA(ZUI近会遇时间)计算,结合国际避碰规则给出转向建议。
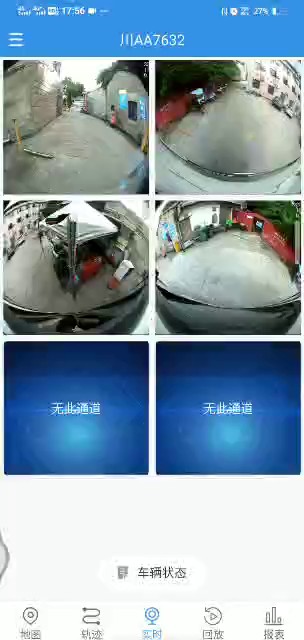
挂车多路360拼接算法360全景影像集成系统定制化云台管理方案可实现全量数据云端汇总分析,为运营决策提供数据支撑.

(第3篇)精拓智能4G-AI360全景影像系统对接云平台管理指南
4.确认对接成功·点击“实时视频”,若显示与终端一致的画面,代BIAO云平台与设备已打通,可远程监控和管理。
关键注意事项
·物联卡锁卡:更换设备需联系服务商解锁,避免自行操作导致锁卡。
·编码一致性:终端编码、云平台终端标识、手机号/车架号建议统一为11位编码,减少管理混乱。
·信号与电压:安装时确保GPS天线无遮挡(卫星数≥9),供电电压严格控制在18V-26V。
按以上步骤操作,即可完成4G-AI360全景影像系统与云平台的对接,实现远程监控、数据管理等功能。
(第2篇)车侣智能AI360全景影像系统定制解决方案:破J视觉盲区的场景化方案
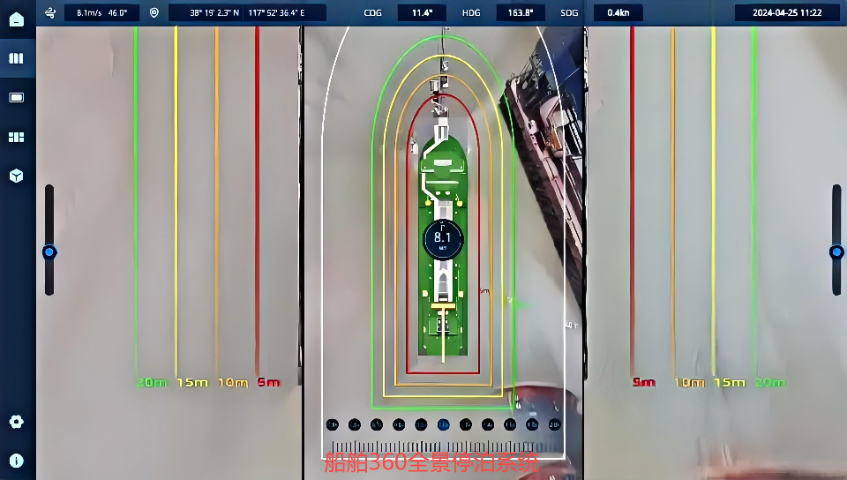
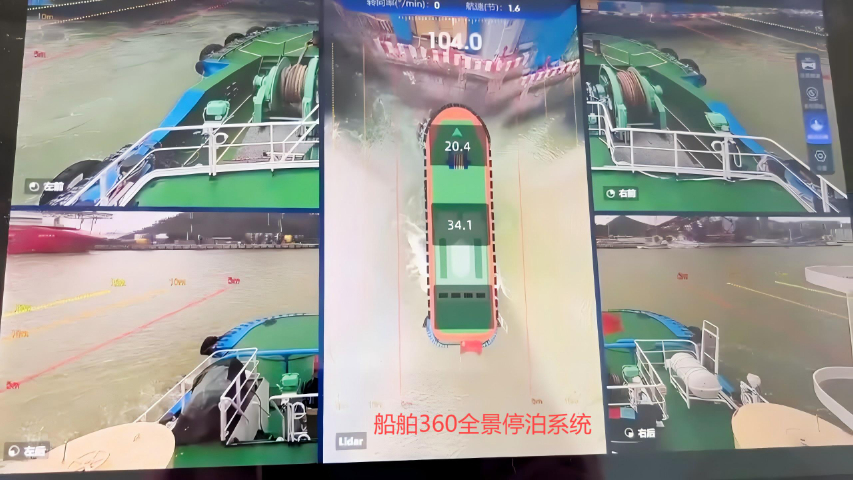
船舶离靠泊场景:激光雷达+视觉融合测距(精度0.5m),定制环视警戒线,当靠泊速度/距离异常时触发声光报警;支持DCPA/TCPA碰撞风险计算(船舶会遇距离/时间),自动生成避障路径建议,避免码头、桥墩等盲区碰撞。工程车作业场景:数字孪生构建物理空间镜像,98.7%识别半径10米内人员/障碍物,拐弯、倒车时通过声光双预警提醒司机;纳秒级传感器时空同步(冷启动0.8秒),结合物流港口数字孪生优化路径,提升装卸效率15%-20%。三、低成本部署:模块化设计让定制更简单客户无需担心适配复杂场景的技术门槛,系统通过标准化复用与轻量化开发降低成本:
跨场景复用:提供KTC300E控制器、鱼眼摄像头等标准化零部件,支持RS485/CAN协议定制接口,可快速从船舶场景迁移至工程车、物流机械。
简易调试:开放UI定制接口(如船舶导航地图标的个性化),提供平整地面标定流程等环境参考方案,现场调试时间缩短50%。
四、全生命周期保障:让客户“放心用”的服务体系
主动安全一体机定制解决方案以车辆安全痛点为核X,融合360°全景影像+精Z距离显示,AI盲区监测,车队管理.
(第1篇)360全景对称与非对称拼接融合的技术方案
360全景对称与非对称拼接融合的技术方案,重点突出“近距离对称拼接+远距离非对称拼接”的实现逻辑和技术细节,内容兼顾专业深度和实操性。
核心技术逻辑:双模式动态切换与场景适配
1.核X融合思路
场景划分:根据目标物体的作业需求,将观测范围划分为近距离区域(如船舶靠泊时的0-10米、建筑物周围的0-20米)和远距离区域(如船舶航行时的10-1000米、建筑物周围的20-100米)。
技术选择:近距离区域采用对称拼接技术,确保高精度盲区覆盖;远距离区域采用非对称拼接技术,实现大范围监控和细节捕捉。
动态切换:通过场景识别算法,自动判断当前作业场景,实时切换拼接模式,确保在任何场景下都能提供Z佳的视觉体验。
2.场景识别算法
船舶场景:结合GPS定位数据、AIS系统信息和船舶速度数据,自动判断船舶处于靠泊(低速、近距离)还是航行(高速、远距离)状态,切换相应的拼接模式。
建筑物/桥梁场景:通过人员/车辆的移动轨迹和停留时间,判断是局部作业还是全局监控,切换近距离或远距离拼接模式。
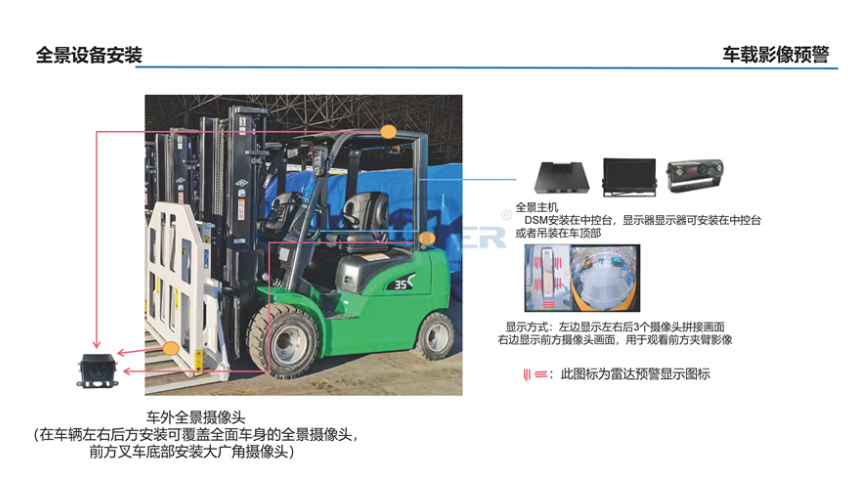
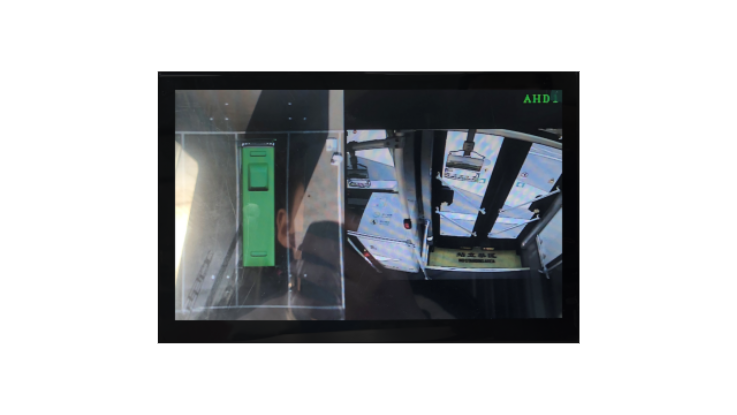
工程车场景:根据车辆速度、转向灯状态和雷达数据,判断车辆是低速作业(如倒车、转弯)还是高速行驶,切换拼接模式。 传统360全景JIN提供环境影像,融合DSM后,车载显示屏可实现“环境画面+驾驶员状态数据”的同屏展示.商用车360全景环视设备厂家
通过360°全景消除机械臂,集装箱等遮挡导致的盲区,结合AI障碍物检测,降低碰撞事故率.360鸟瞰全景影像厂家供应
(上篇)车侣全志T5主控搭配定制AI360全景影像防爆系统,通过多维度技术创新与功能优化,为特种车辆构建了全方W的安全保障与智能化管理体系,具体分析如下:
一、多传感器融合感知:厘米级环境建模,消除盲区隐患
系统采用多种传感器+8目200万鱼眼摄像头的硬件组合,结合北斗纳秒级授时与FPGA协同算法,实现以下核X能力:
1,高精度环境建
模构建厘米级3D环境模型,可精细识别低矮障碍物(误差<±2cm)与动态行人,盲区控制范围缩小至1米内,侧向覆盖达15米。即使在强光、逆光等极端光照条件下,画面清晰度仍保持稳定,为驾驶员提供无死角的视野支持。
2,动态风险预警
通过实时数据融合,系统能提前预警潜在危险,例如近距离行人或车辆接近时触发分级提醒,为驾驶员争取充足的反应时间。
二、多重防护机制:主动干预危险行为,事故率直降40%
系统集成二级声光报警+DSM疲劳监测功能,形成覆盖“人-车-环境”的三重防护体系:
1,驾驶员状态监控
DSM疲劳监测可实时检测驾驶员的抽烟、未系安全带等危险行为,并通过声光报警主动干预,减少因人为疏忽导致的事故。
2,模块化扩展能力
支持按需定制限高防撞、BSD盲区监测等功能,并配备8路4G视频输出,满足港口、物流等全场景远程监控需求。
360鸟瞰全景影像厂家供应