(第4篇)360全景对称与非对称拼接融合的技术方案
非对称布局算法:针对不规则结构,采用特征点匹配和动态补偿算法,消除桅杆、吊臂等遮挡物导致的画面断裂,确保全景画面的完整性。
3.功能拓展与应用场景
船舶航行监控:实现远距离海面和航道的监控,实时识别障碍物和其他船舶,计算碰撞风险,提供转向建议。
建筑物全局监控:对建筑物的整体及周边环境进行大范围监控,识别人员异常行为和车辆违规停放。
桥梁结构监测:通过非对称布局的摄像头,对桥梁的整体结构进行监测,结合结构传感器数据,及时发现结构变形和裂缝。
双模式切换与融合关键技术
1.实时拼接与切换技术
低延迟处理:采用硬件加速拼接算法,实现多路图像一次拼接成像,延迟低至20毫秒,确保画面实时更新。
无缝切换:通过缓存预加载技术,提前处理不同模式下的拼接画面,确保在切换时无卡顿、无黑屏,切换时间≤0.1秒。
画面融合:在切换过程中,采用渐变融合算法,使画面过渡自然,避免出现明显的切换痕迹。
2.多传感器协同技术
时间同步:通过PTP协议实现多传感器的时间同步,确保数据采集的一致性,时间误差≤1毫秒。
数据校准:对摄像头、雷达和AIS的数据进行校准,消除系统误差,确保数据的准确性和可靠性。
AI360全景影像多路视频拼接通过多源信号采集→预处理与校准→时空同步→图像融合拼接→智能分析与输出实现.汽车360全车影像系统
(第2篇)定制AI360全景影像集成雷达解决方案:功能应用与核X优势解析
(2)动态风险预判:基于AIS系统(船舶自动识别系统)、GPS定位数据,计算障碍物轨迹、ZUI小会遇点(DCPA)及到达时间(TCPA),结合国际避碰规则(COLREG)给出转向建议,响应时间≤0.3秒。
3. 作业流程智能化与远程管控
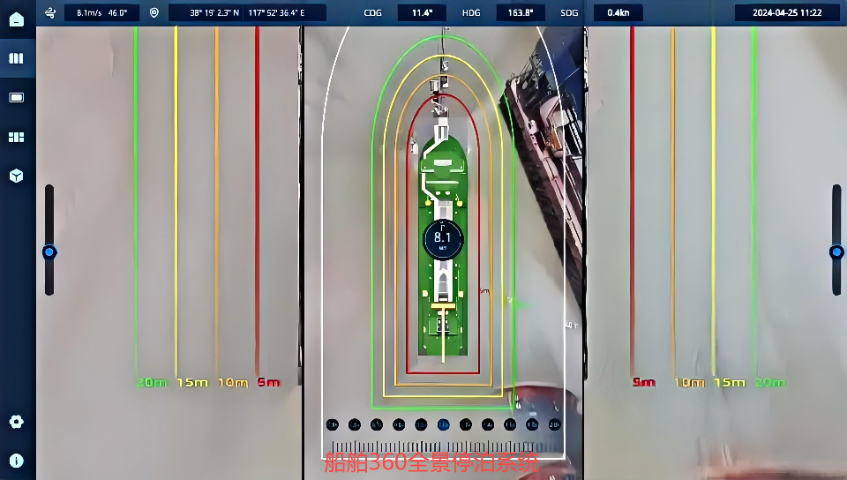
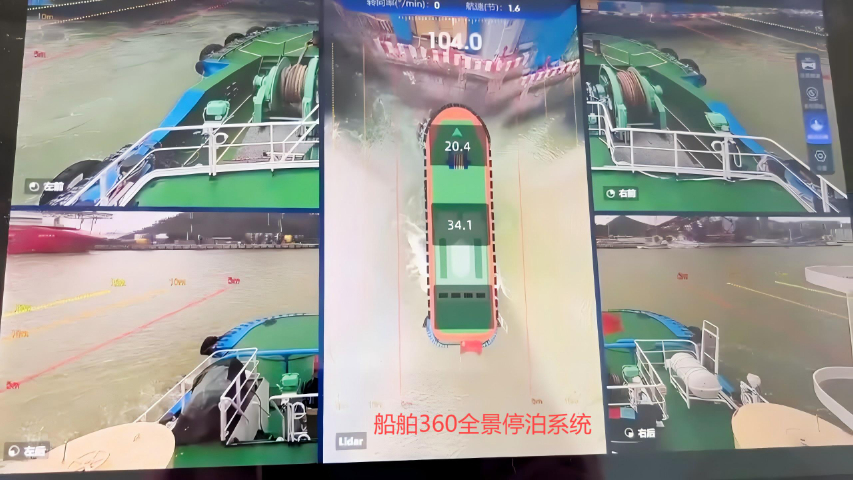
(1)离靠泊辅助:提供靠岸距离实时显示(如0~7m近场监控),速度过快或距离过近时自动告警,辅助船员精细操控;支持历史轨迹回放(米级精度),用于作业复盘与安全审查。
(2)云端协同管理:通过4G/以太网接口接入智慧云平台,管理人员可远程监控船舶状态(航速、航向、设备故障),并下发调度指令,存储视频数据支持30天循环覆盖。
二、核X优势:技术融合驱动安全与效率升级
相比单一影像或雷达方案,该系统通过“软硬协同+算法优化”实现三大突破:
1. 感知精度与可靠性双提升
(1)多传感器数据融合:激光雷达(点云数据)负责远距离高精度测距,毫米波雷达(抗干扰强)捕捉动态目标速度,摄像头提供视觉细节,三者数据通过智驾域控制器(如KTC300E) 实时融合,环境感知准确率>98%。
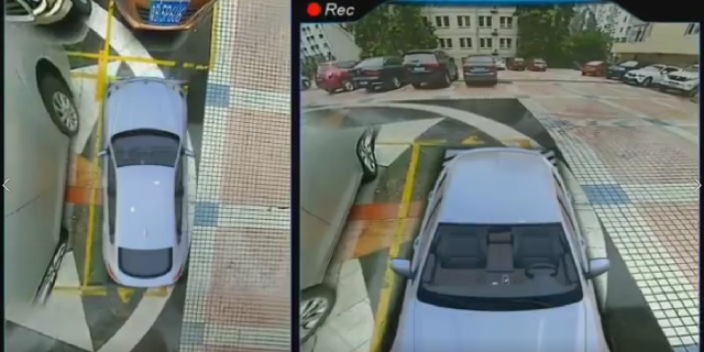
汽车360全车影像系统精拓智能AI360全景影像集成系统后台可进行车辆定位追踪,历史轨迹回放,预警统计分析.

(第5篇)非对称全景拼接方案的架构特征及其在船舶领域的应用价值
3.2实际效益验证靠泊效率:某铁矿船队应用案例显示靠泊效率提升15%
事故减少:碰撞事故率下降60%
操作简化:从多画面监控转为单一全景画面,减轻驾驶员负担
4.系统管理优化
4.1数据追溯能力
高精度记录:米级精度的轨迹记录长期存储:30天循环存储满足监管要求
回溯分析:为事故调查提供完整视频证据链
4.2监管兼容性
平台接入:可接入海事监管平台实现远程监控
标准协议支持:兼容行业标准协议,便于系统集成
集中管理:支持多船队、多船只的统一管理
(第2篇)精拓智能4G-AI360全景影像系统对接云平台管理指南
3.登录参数设置·必填项:登录账号、密码及带红五星的参数(如终端编码),建议手机号、车架号统一使用11位编码(便于管理)。
4.验证连接状态·网络查询:进入“系统→网络状态”,显示“PING通云台IP”代BIAO通信正常(如图6)。·定位确认:状态栏显示卫星数量≥9颗时,平台地图实时更新位置;<9颗时显示初始测试地址。
三、云平台设置:在电脑上“添加设备”目标:在云平台注册设备,完成视频参数配置并验证对接。
1.登录云平台·使用厂商提供的测试账号密码登录云平台网页(如“精拓车侣云”)。
2.新增车辆信息·进入**“管理中心→车辆管理→新增”**,填写车牌号、终端标识(必须与设备11位编码一致),带红五星项为必填。
3.配置视频参数·基础设置:视频类型选“部标”,通道数按摄像头数量填写(如4路/8路),音频编码选“G771U”。·保存后刷新:左侧“监控中心”出现车辆编号,说明设备已录入平台。
精拓智能AI360全景影像集成系统通过4G模块实现车辆状态,预警数据的实时上传.

(第1篇)360全景对称与非对称拼接融合的技术方案
360全景对称与非对称拼接融合的技术方案,重点突出“近距离对称拼接+远距离非对称拼接”的实现逻辑和技术细节,内容兼顾专业深度和实操性。
核心技术逻辑:双模式动态切换与场景适配
1.核X融合思路
场景划分:根据目标物体的作业需求,将观测范围划分为近距离区域(如船舶靠泊时的0-10米、建筑物周围的0-20米)和远距离区域(如船舶航行时的10-1000米、建筑物周围的20-100米)。
技术选择:近距离区域采用对称拼接技术,确保高精度盲区覆盖;远距离区域采用非对称拼接技术,实现大范围监控和细节捕捉。
动态切换:通过场景识别算法,自动判断当前作业场景,实时切换拼接模式,确保在任何场景下都能提供Z佳的视觉体验。
2.场景识别算法
船舶场景:结合GPS定位数据、AIS系统信息和船舶速度数据,自动判断船舶处于靠泊(低速、近距离)还是航行(高速、远距离)状态,切换相应的拼接模式。
建筑物/桥梁场景:通过人员/车辆的移动轨迹和停留时间,判断是局部作业还是全局监控,切换近距离或远距离拼接模式。
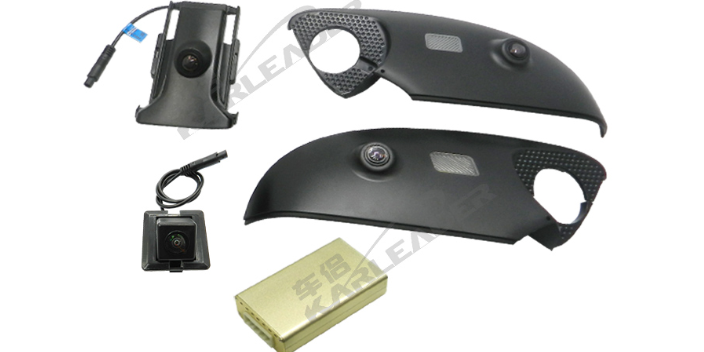
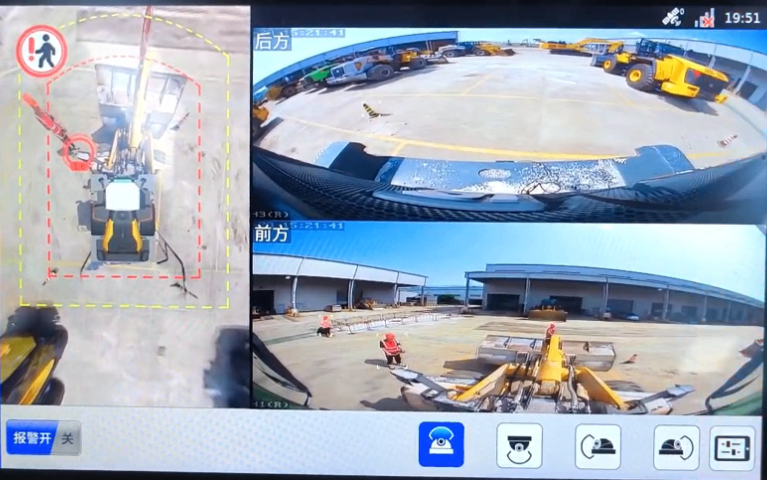
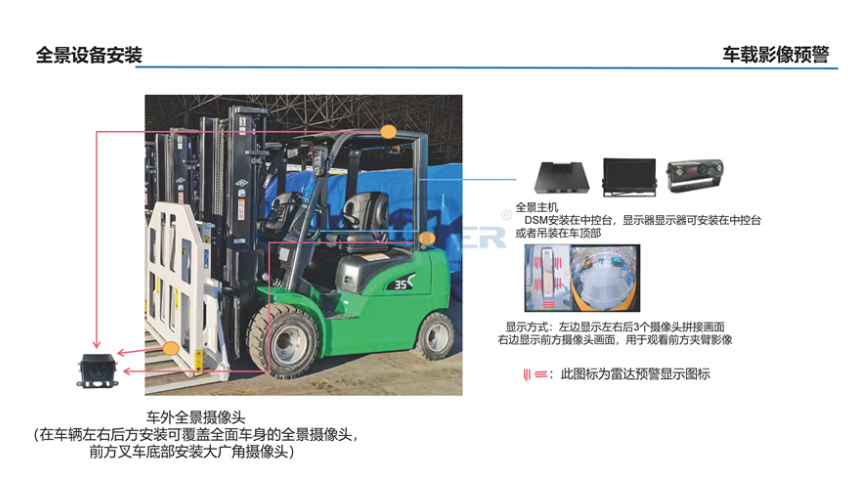
工程车场景:根据车辆速度、转向灯状态和雷达数据,判断车辆是低速作业(如倒车、转弯)还是高速行驶,切换拼接模式。 360全景增值模块扩展:支持加装DSM疲劳驾驶预警模块,BSD盲区预警模块,雷达防碰撞模块,适配不同应用场景.公交车360全景影像设备品牌
通过360全景与DSM的融合算法,系统可根据驾驶员状态动态优化预警策略.汽车360全车影像系统
(第6篇)360全景对称与非对称拼接融合的技术方案
2.建筑物场景应用
案例详情:某大型商业建筑采用对称+非对称拼接融合方案,局部维修时使用对称拼接模式,监控施工区域的人员和设备;日常运营时使用非对称拼接模式,对建筑整体及周边环境进行全局监控。
应用效果:施工事故率降低90%,日常监控覆盖率提升至100%,支持智能识别人员异常行为和车辆违规停放,触发预警提醒。
3.工程车场景应用
案例详情:某渣土车队采用对称+非对称拼接融合方案,倒车和转弯时使用对称拼接模式,消除近距离盲区;高速行驶时使用非对称拼接模式,监测远距离道路和车辆。
应用效果:碰撞事故率下降60%,驾驶员操作效率提升30%,支持远程监控和驾驶员状态分析,减少疲劳驾驶和分心行为。 汽车360全车影像系统