(第1篇)叉车防水智能预警设备:筑牢叉车安全运营的智能防线
引言
在物流仓储、港口码头等场景中,叉车是物料搬运的核X设备,但频繁的作业使其成为安全事故高发的重灾区。据行业统计,叉车事故中约30%源于视野盲区,25%与设备适配性差、故障频发相关,还有40%因风险处置不及时导致后果升级。面对这一现状,一款兼具防水性能与智能预警能力的专业设备成为行业刚需。叉车防水智能预警设备正是为解决此类痛点而生,它集车载视频监控、驾驶员状态分析、盲区监控等多功能于一体,以IP67级防水性能适配叉车复杂作业环境,通过AI技术实现主动安全防控,为叉车安全运营提供全方W智能解决方案。
一、需求洞察:精Z锚定行业共性痛点
1.视野覆盖短板:作业盲区暗藏安全隐患叉车在狭窄通道、密集货区作业时,存在大量视觉盲区,驾驶员难以全M感知周围人员、障碍物动态,极易引发碰撞、碾压事故。驾驶员疲劳驾驶、分神驾驶等行为也无法被及时察觉,进一步放大安全风险。
2.设备适配低效:复杂环境下设备可靠性不足叉车作业场景多涉及潮湿、粉尘、颠簸等恶劣环境,普通车载设备易因防水防尘性能差出现故障,多数设备无法适配叉车的电源、安装空间等特殊要求,安装调试流程繁琐,维护成本高。 远程实时视频查看,拍照功能,通过平台远程控制车载球机360度旋转,上下130度旋转及图像缩放,实现远程指挥.江西机车主动安全预警系统技术解决方案
(第1篇)定制360全景影像集成系统-融合驾驶员行为监测预警的应用
一、系统核X功能
(一)驾驶状态与车周环境实时联动
驾驶行为异常即时响应
1,监测内容:DSM系统借助摄像头和AI算法,实时监测驾驶员的疲劳状态(如闭眼、点头)、分心行为(如低头看手机、转头)以及违规操作(如未系安全带)等。
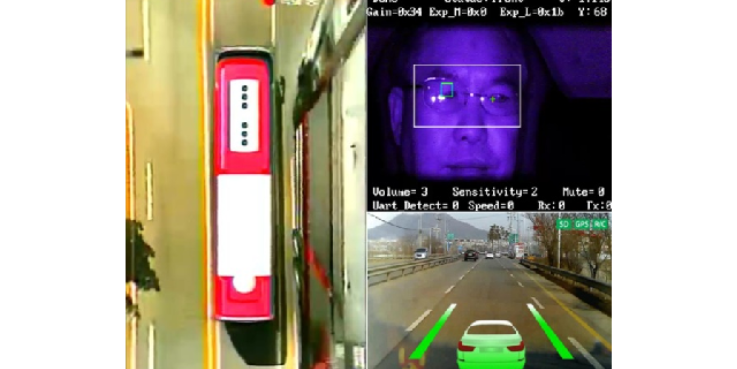
2,预警方式:当检测到危险行为时,系统触发声光警报,并在360全景画面中叠加预警图标,如“疲劳驾驶”“分心驾驶”提示,同时全景画面可自动切换至车辆前方主视角,并高亮显示车道线,辅助驾驶员纠正方向偏差,将驾驶员注意力快速拉回驾驶场景。
车内外风险协同预警
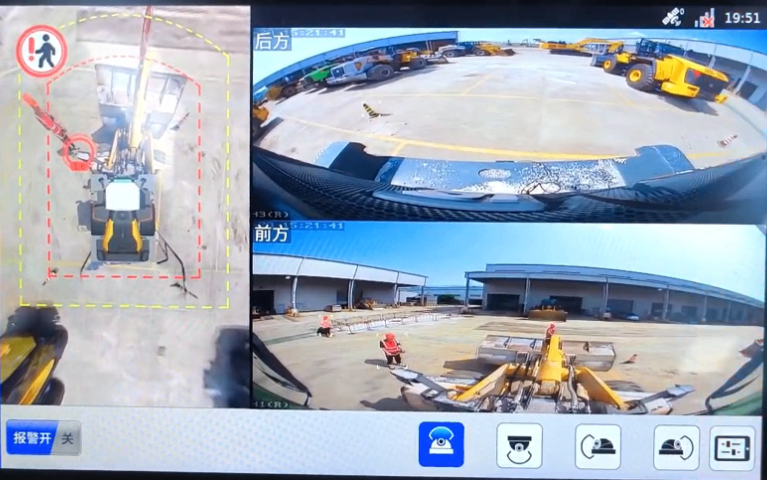
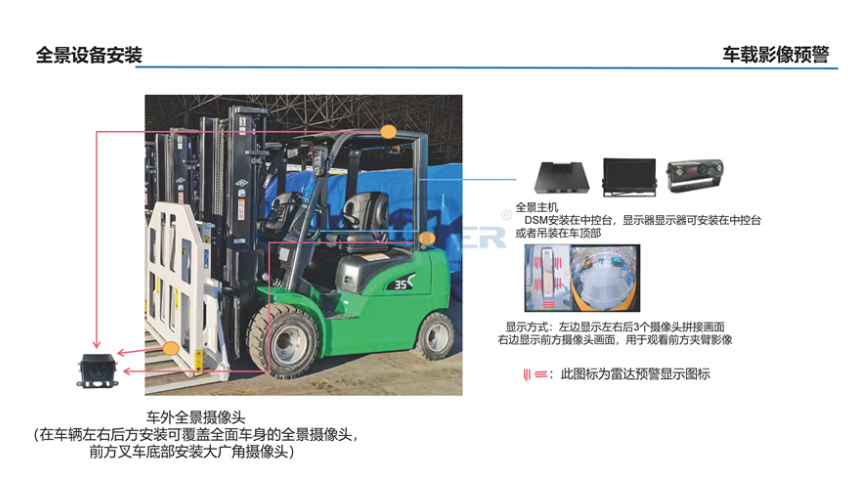
1,360全景功能:提供车辆周边360度无死角的环境影像,包括行人、障碍物、盲区来车等。
2,DSM功能:聚焦驾驶员自身状态。
协同预警场景
1,若DSM检测到驾驶员视线偏离前方(如低头操作),同时360全景识别到前方有行人横穿,系统立即触发高频警报,并在全景画面中用红色框标注行人位置。
2,倒车时,全景画面显示车后障碍物,若DSM发现驾驶员转头观察盲区导致前方视野缺失,系统自动切换至前视摄像头画面,防止前方剐蹭。 四川叉车主动安全预警系统方案商大车主动安全行车辅助系统构建了涵盖主动监测,智能影像,远程管理,车辆安防的完整功能体系.

(第2篇)叉车智能监控系统规格特征及应用场景优势详解
2.2 音视频采集与存储能力
视频输入:支持4路1080PAHD/TVI/CVI/CVBS模拟高清+1路IPC网络摄像头;
视频输出:VGA+CVBS双输出,兼容外接显示器或中控屏;
音频输入:4路麦克风输入+1路独LMIC接口,支持对讲与环境拾音;
音频输出:2路模拟音频输出,驱动喇叭或报警器;
编码格式:H.265/H.264双编码,H.265压缩比提升约40%,节省存储空间;
录像分辨率:可选1080P/720P/960H/D1/CIF,灵活适应带宽与存储需求;
录像质量:1~6级可调,平衡清晰度与资源占用;
存储介质:双SD卡插槽,单卡最大支持512GB,支持循环覆盖录制;
典型存储消耗:H.265@1080P:约622MB/小时/通道;H.264@1080P:约1.2GB/小时/通道。
2.3 通信与定位能力
GPS/北斗双模定位:内置高灵敏度GNSS模块,支持快速定位与轨迹追踪。
4G全网通模块:支持LTE/HSPA/WCDMA,兼容三大运营商网络,保障实时上传。
无线接口:GNSS天线、4G天线独L接入,抗干扰能力强。
APN/VPN支持:可配置专Y网络通道,增强数据安全性和稳定性。
2.4 安全预警与智能感知系统
(1)DSM驾驶员状态监测系统(标配)
(第1篇)多模态主动安全定制解决方案-AI360全景影像集成系统
AI360全景影像集成系统是一个综合性的车载安全解决方案,集成了360度全景环视、驾驶员状态监测(DSM)、热成像检测和车载智能终端四大核X功能模块。系统通过多传感器融合和智能算法,为驾驶员提供全方W的安全保障和驾驶辅助。
一、AI360全景影像集成系统技术要求
1.硬件配置要求
处理器:ARMCortex-A53四核处理器,主频≥1.5GHz
视频编码:支持H.264/H.265编码,高压缩比
视频输入:支持4-8路模拟高清和2路AHD实时预览及存储
网络传输:全网通4G网络传输能力
视频标准:支持AHD720P视频输入/输出
电源系统:8-36V直流宽电压输入,具备欠压、短路、反接保护
存储系统:ZUI大支持256GSD卡存储内置超级电容防止异常断电数据丢失专有SD卡坏道检测技术
2.协议与接口要求
支持标准ONVIF协议传输
使用RTSP视频流传输
支持USB远程升级程序
二、AI360全景影像集成系统核X功能模块详解
1.360度无盲区全景环视系统
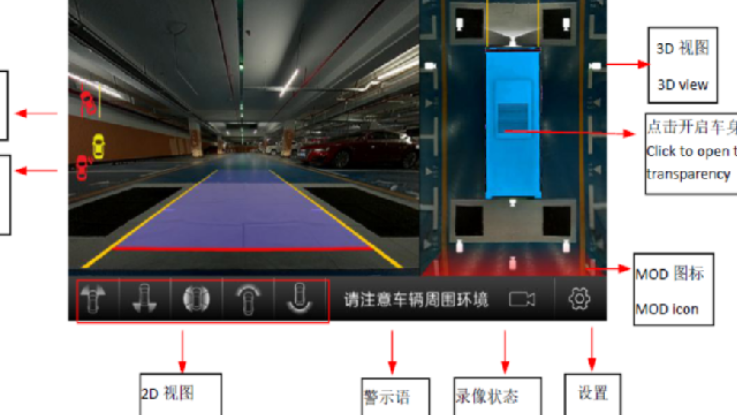
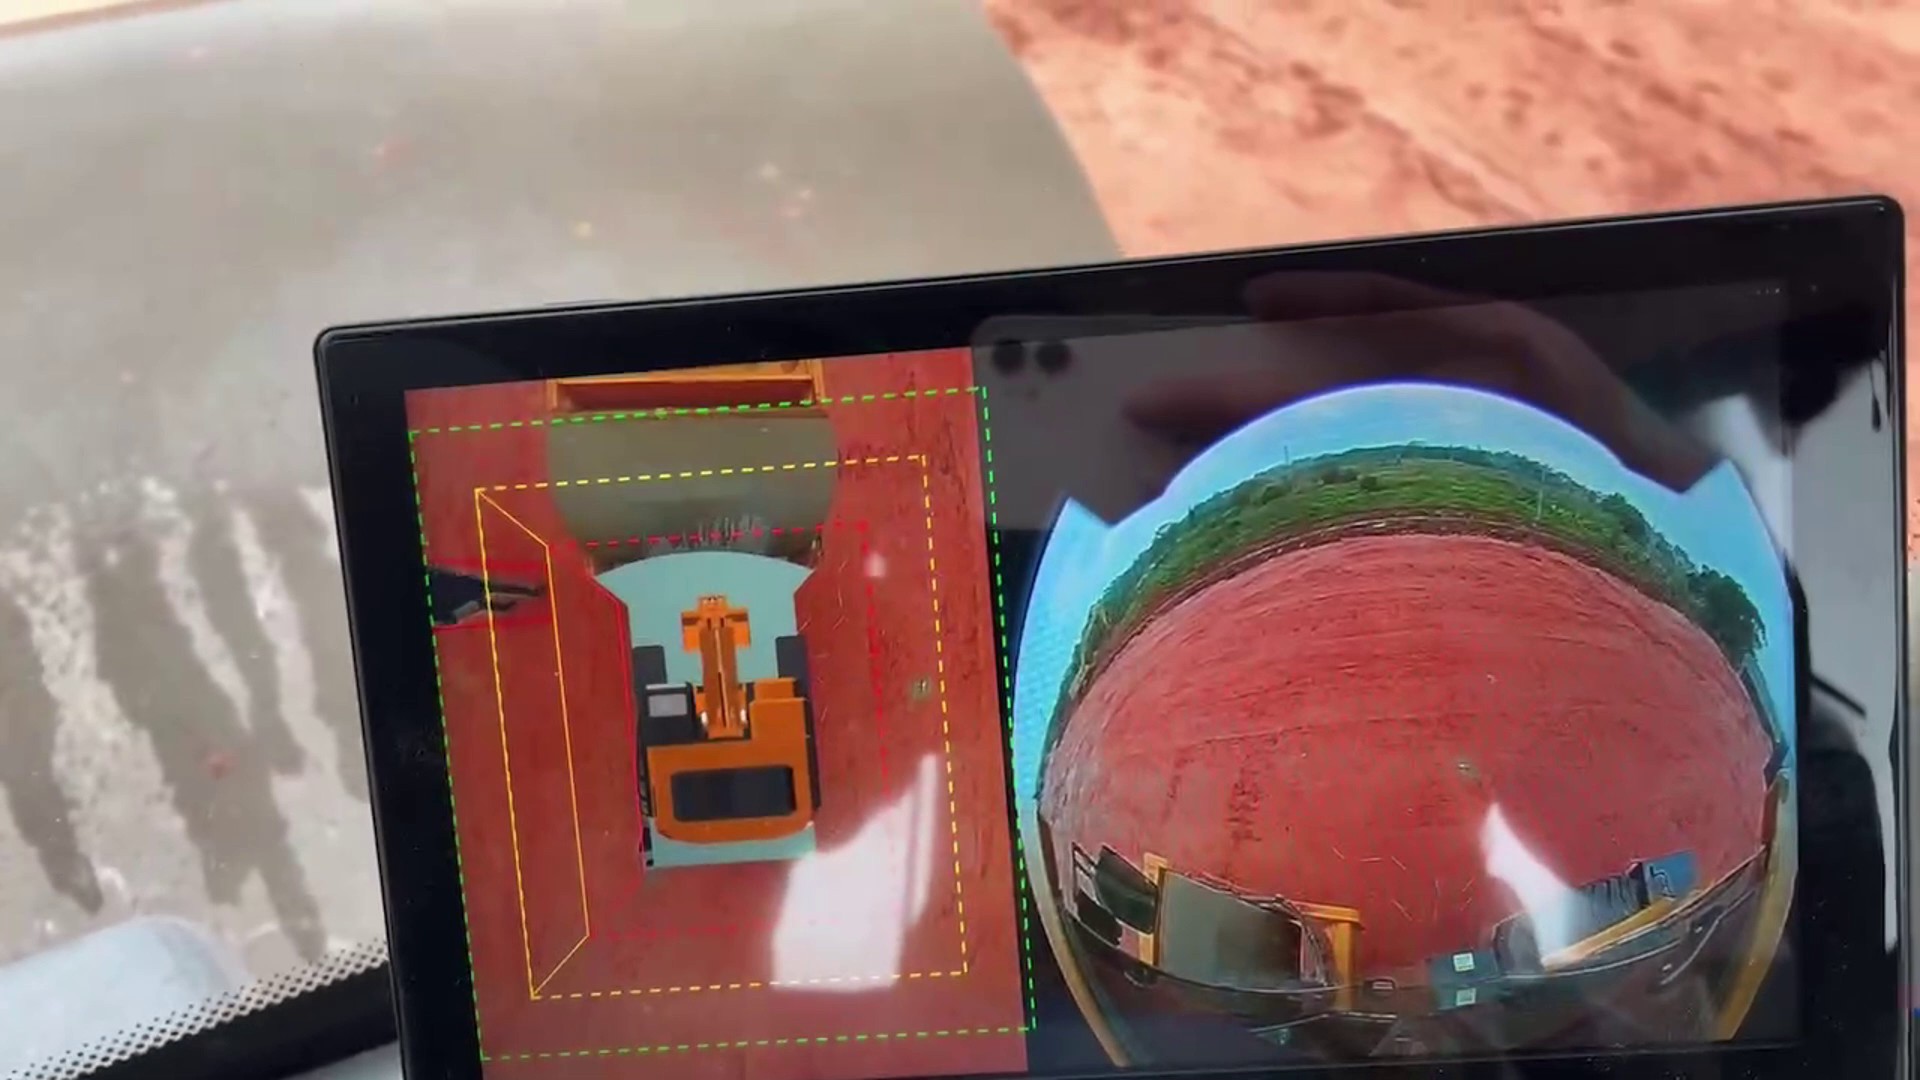
全景成像:通过多摄像头采集车辆四周画面,拼接成无盲区鸟瞰全景影像
实时传输:将360度视频实时传输至人机交互界面
环境适应:支持夜视和低照度环境监控
安全预警:人员靠近时自动报警
安装特性:
摄像头可180度旋转
支持水平、垂直镜像调整
安装简便灵活
通过感知层,处理层,应用层的深度协同,解决了船舶靠泊与出港环节的安全盲区,信息不对称,效率低下等痛点.
(第2篇)激光雷达是如何集成到360全景影像系统?
三数据层面:三类融合架构
前融合(EarlyFusion)原理:在原始数据层面进行融合,将激光雷达点云投影到图像坐标系,与图像像素进行一一匹配,生成带深度信息的增强图像优势:保留ZUI原始的传感器数据,信息损失ZUI少劣势:计算量大,对硬件性能要求高,易受噪声干扰。
中融合(MidFusion)原理:在特征提取层面进行融合,分别对激光雷达和摄像机的数据提取特征(如激光点云的几何特征、图像的视觉特征),再将特征进行融合优势:兼顾信息保留与计算效率,是当前主流方案劣势:对特征提取算法的准确性依赖较高。
后融合(LateFusion)原理:在决策层面进行融合,两类传感器分别独L完成目标检测、识别,再通过算法对结果进行加权融合优势:计算量小,系统鲁棒性高,单个传感器故障不影响整体运行劣势:信息利用率低,可能出现决策冲T。
四算法层面:核X融合方法
基于投影的融合:将激光点云投影到图像上,利用图像的语义信息对点云进行分类和标注。
基于特征匹配的融合:提取图像的SIFT、HOG等特征与点云的几何特征进行匹配,实现目标的三维定位与识别。
叉车防水智能预警设备构建了覆盖驾驶员管理,作业环境监控,驾驶行为分析的全维度安全防控体系.山西4G通信主动安全预警系统方案商
车载安全视频监控平台是保障车辆运行安全,提升运营管理效率的工具.不同场景对平台的功能,架构有差异化需求.江西机车主动安全预警系统技术解决方案
(第4篇)显控一体高度集成主动安全一体机定制解决方案
环境适应性:工作电压覆盖DC 9V~32V,默认DC24V,适用于各类工业车辆;工作温度范围-20℃~70℃,满足低温冷库、高温户外等复杂作业场景需求;功耗控制:不带摄像头时功耗≤10W,带摄像头时功耗≤16W,避免对车辆电源造成额外负载。
四、落地验证:场景化价值体现
在仓储物流、港口装卸、矿山运输等工业车辆高频作业场景中,该解决方案已实现规模化落地:在大型仓储园区,通过6路环视拼接+BSD盲区监测,叉车碰撞事故率降低72%,货物刮蹭损失减少65%;在港口集装箱堆场,高配版一体机的4G+GPS功能实现了车队实时定位与视频远程监控,管理人员可及时干预违规操作,安全运营效率提升40%;在矿山运输场景中,限速开关输出功能有效避免了车辆在狭窄巷道因行人闯入引发的恶性事故,安全合规性达到国家标准要求。 江西机车主动安全预警系统技术解决方案