(第5篇)定制AI360全景集成系统:工程车领域主动安全升级核X方案
3. 智能算法能力
驾驶员状态识别算法:精Z识别闭眼(时长超1.5-2秒)、打哈欠、分神(视线偏离作业区域)、接打电话、抽烟等危险状态,误判率低;
BSD盲区监测算法:支持4路盲区监测,根据物体距离划分一级、二级报警,人员靠近时自动播报预警语音;
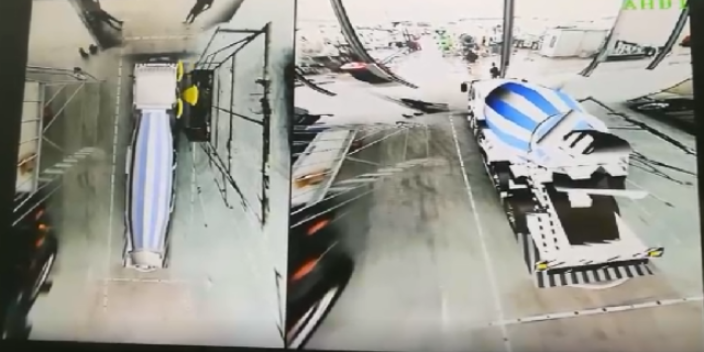
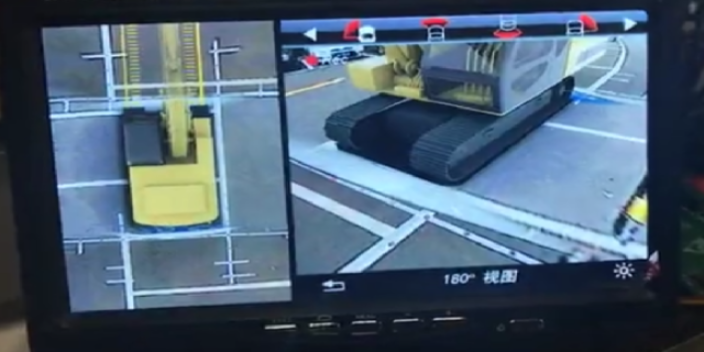
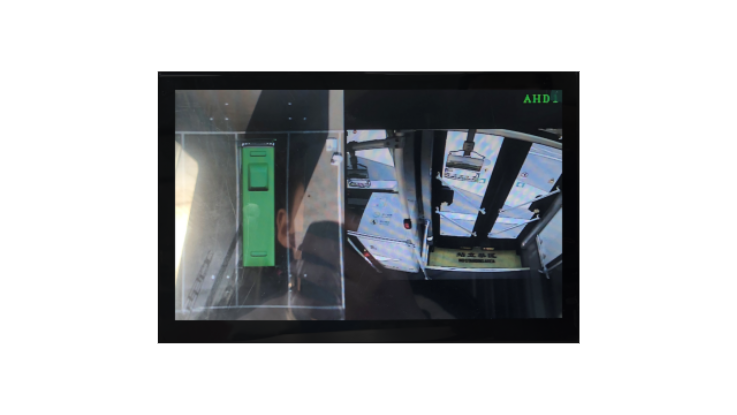
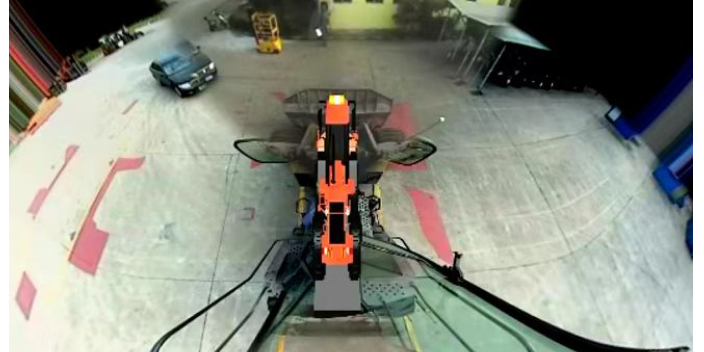
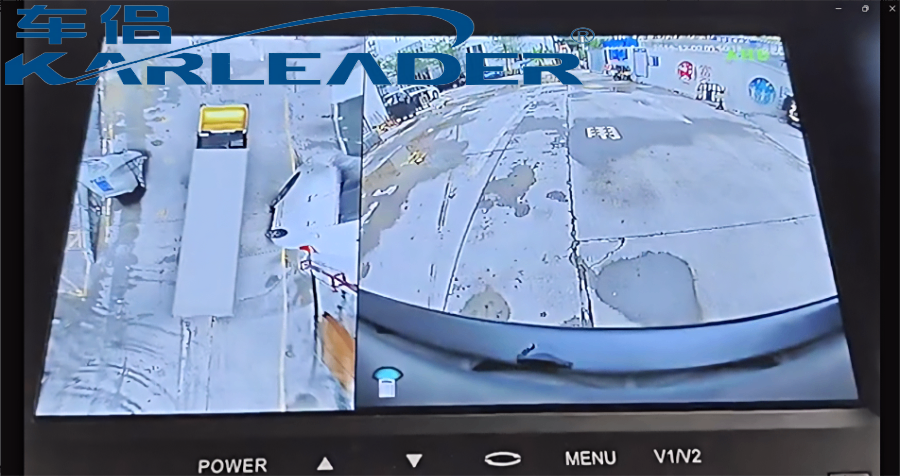
全景影像拼接算法:实现车辆四周画面无缝拼接,形成无盲区鸟瞰全景,辅助驾驶员实时掌握周边环境。
四、服务支持:全周期保障AI360全景集成系统定制解决方案落地
1. 定制化服务响应
需求评估与方案设计:专业团队深入调研企业作业场景、设备情况、预算需求,1-3个工作日内出具针对性AI360全景集成系统定制解决方案;
硬件灵活调整:支持按需选择硬件配置(如有无4G模块、处理器等级),特殊车型可定制硬件安装位置与角度;功能模块化组合:根据企业需求自由组合DSM、全景影像、雷达、云端管理等功能模块,避免功能冗余。
2. 全周期技术支持
安装调试:根据客户需求,提供现场安装指导与系统调试,确保设备适配工程车驾驶舱与作业环境;
故障排查与维护:系统具备自检功能,提前发现摄像头遮挡、设备故障等问题,专业技术团队7*24小时响应故障报修,远程或现场快速解决;
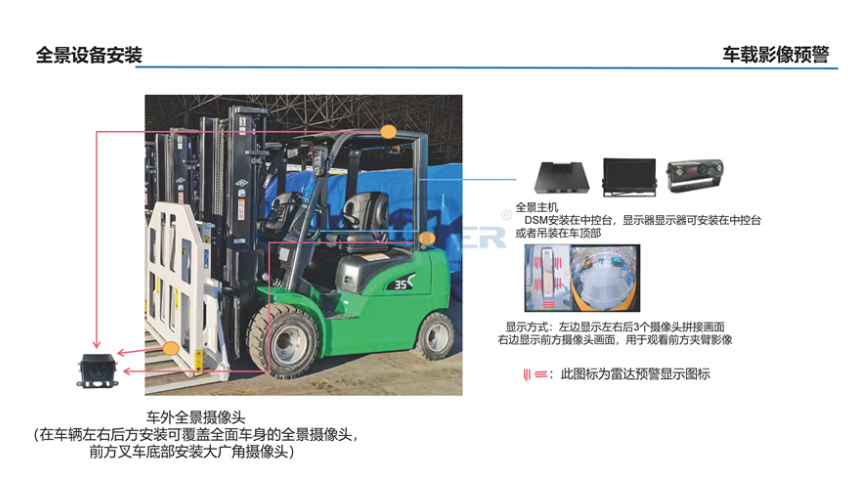
工程车360全景影像系统通过4G网络,可将车辆行驶数据,报警事件及录像文件上传至管理平台.装载机多路360拼接算法定制
(第4篇)AI360全景影像集成毫米波+激光雷达定制方案在工程机械车辆领域的具体应用
2. 多传感器融合的高精度环境感知
技术参数:采用V2.1.3版本的多传感器融合算法,融合视觉、毫米波雷达、激光雷达数据,实现±5cm的定位精度,为工程车辆提供更全M、准确的环境感知能力。
智能化基础:高精度环境感知数据为工程车辆的半自动驾驶、自动泊车、路径规划等智能化功能提供技术支撑,推动工程车辆向无人化、智能化作业方向升级。
五、技术验证与合规保障
为确保方案在工程机械领域的稳定落地,针对核X技术模块设置了严格的验证要求:
毫米波雷达雨雾穿透性能:需通过第三方权W检测,确保在雨雾等恶劣天气下的探测精度。
多传感器时间同步精度:待实验室专业验证,保障视觉、毫米波雷达、激光雷达数据的时间同步性,提升AI分析的准确性。
该定制方案完全适配工程机械车辆施工现场的复杂作业需求,能够明显降低安全事故风险、提升施工管理效率、适应极端作业环境,具备广阔的应用前景与落地价值。 装载机多路360拼接算法定制4路AI 360全景影像系统通过“感知-决策-管理”闭环,从安全保障到效率提升,再到数据驱动决策的完整解决方案.
(第2篇)多模态主动安全解决方案(DSM+AI360全景影像系统)在工程机械车辆领域的应用
恶劣环境适配,保障设备稳定运行工程机械多在矿区、工地等恶劣环境作业,方案的硬件与系统特性可适配场景需求:
宽温适应性:支持-30~70℃的工作温度范围,能在高温暴晒的工地、低温寒冷的矿区正常运行。
抗振设计:文档强调避免剧烈振动,方案针对工程机械的作业振动环境优化了硬件固定与算法稳定性,确保在振动状态下仍能精Z监测驾驶员状态、采集清晰的全景影像。
摄像头异常自检:当内视摄像头被工地灰尘、油污长期遮挡时,系统会触发报警,提醒维护人员清理,避免因设备失效导致安全隐患。
(二)数据与管理价值
本地+云端的报警与数据追溯当检测到危险状态时,系统通过屏幕显示、语音输出高电平报警信号,同时通过内置4G模块将危险瞬间的图片、视频上传至云端管理平台。企业管理人员可通过云端查看作业过程中的危险事件,追溯事故原因。
车队化远程管理适配对于拥有多台工程机械的企业,方案支持云端管理平台的远程监控:
实时查看每台设备的驾驶员状态、报警信息,及时干预危险操作。
积累驾驶员的行为数据,用于分析作业人员的疲劳规律,优化排班制度,同时可作为安全培训的案例素材。
(第3篇) AI360全景+BSD+超声波雷达集成方案,在工程车领域解决的核X安全预警问题
(3)复合场景叠加预警
当360全景摄像头捕捉到动态目标(比如突然闯入的工人),同时超声波雷达探测到近距离静态障碍物(比如后方路沿石)时,360全景会高亮显示目标区域、同步叠加动态轨迹与距离数据,触发“语音+蜂鸣+画面频闪”的叠加预警,比较大化提升驾驶员的警惕性。
3. 强化复杂场景的目标识别与判断能力,360全景+双传感器实现“双重确认”
(1)目标类型+距离的精细风险分级
360全景摄像头采集画面后,BSD算法识别出“行人”目标,同时超声波雷达同步提供“距离1.2米”的精细数据,系统会通过360全景画面高亮标注、比较高等级语音预警,判定为“高危近距离动态目标”,提醒驾驶员紧急制动;若BSD识别出“路沿石”,雷达提供“距离0.3米”数据,360全景则JIN显示动态引导线与距离数字,触发“泊车辅助”级预警,避免过度报警干扰作业。
(2)非视觉特征目标的感知补位
针对深色垃圾桶、玻璃幕墙等360全景+BSD难以识别的静态目标,超声波雷达可精细探测其距离,并在360全景对应位置标注“未知障碍物+距离”,弥补视觉识别的缺陷,避免刮蹭事故。 根据客户设备类型,作业场景需求,针对性调整算法模块与参数,提供专属360全景拼接摄像头算法适配方案及应用.
(第1篇)驾驶员状态监测预警DSM与AI360全景影像系统集成的定制解决方案具体应用
1.商用车全场景安全管控应用
长途干线货运车辆
集成后,DSM驾驶员行为状态监测预警的驾驶员状态数据与360全景影像的车辆周边环境数据、雷达的障碍物数据通过CAN总线汇聚至车规T5处理器的全景主机。当DSM检测到驾驶员闭眼超2秒触发报警时,360全景影像系统可自动切换至前方高清影像,同时雷达系统增强对前方障碍物的监测,多系统协同提醒驾驶员。若驾驶员未及时响应,车载智能终端可通过总线控制车辆进行轻微制动预警。
数据层面,全景主机将DSM的报警数据、全景影像的环境数据融合后,通过4G模块上传至云端管理平台,车队管理者可在平台同时查看驾驶员状态和车辆周边环境,实现远程全场景监控。
危化品运输车辆
硬件上,DSM系统与360全景影像、雷达系统深度互联,当DSM检测到驾驶员离岗、分神等高危状态时,360全景影像系统立即启动全方W录像,雷达系统实时监测车辆前后方动态,同时系统通过语音、屏幕报警,并将危险瞬间的DSM监测画面和360全景影像视频同步上传至云端。
8路AI360全景影像系统适用于货车,客车,工程车等商用车,通过8路摄像头覆盖车辆盲区,减少刮擦与碰撞事故.推土车360全景影像设备厂家
360全景环视摄像头采集的实时视频结合AI技术进行实时分析,对车辆周围的人,物进行检测,识别,跟踪和位置探测.装载机多路360拼接算法定制
(第6篇)模块化定制AI360全景影像集成方案在工程车领域的应用优势
(三)智能管理型(预算充足,面向工程车队)
配置组合:全M安全型模块+4G车载智能终端模块+云平台管理系统
适用场景:拥有10台以上工程车的车队,需要统一管理、远程监控的企业。
核X价值:实现车队的可视化远程管理、驾驶行为分析、设备运维监控,提升车队整体运营效率与安全水平。
根据客户具体的应用场景需求,结合客户计划投入核算定制适配的功能模块组合,实现比较大价值化的解决方案。 装载机多路360拼接算法定制