(第4篇) AI360全景+BSD+超声波雷达集成方案,在工程车领域解决的核X安全预警问题
三、给客户的定制化建议
根据工程车作业场景的差异,可针对性选择360全景+双传感器的配置:
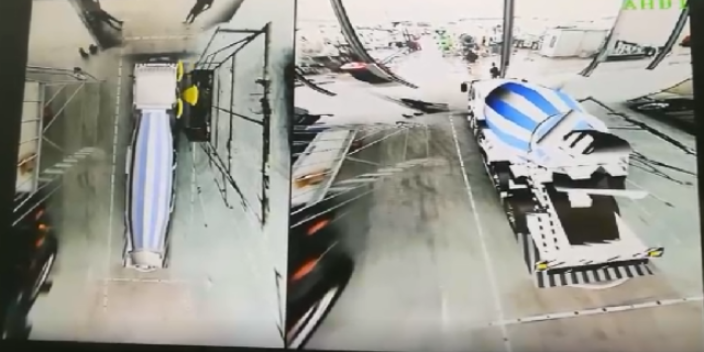
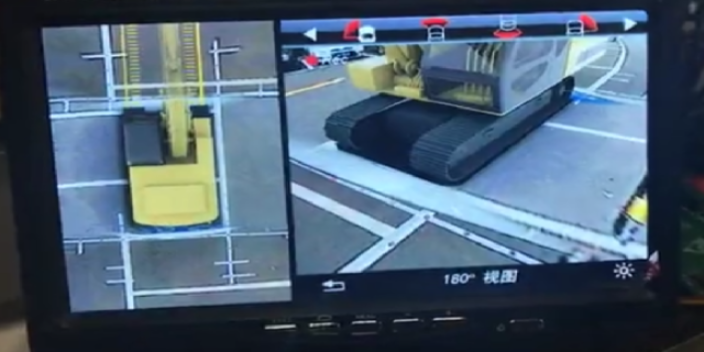
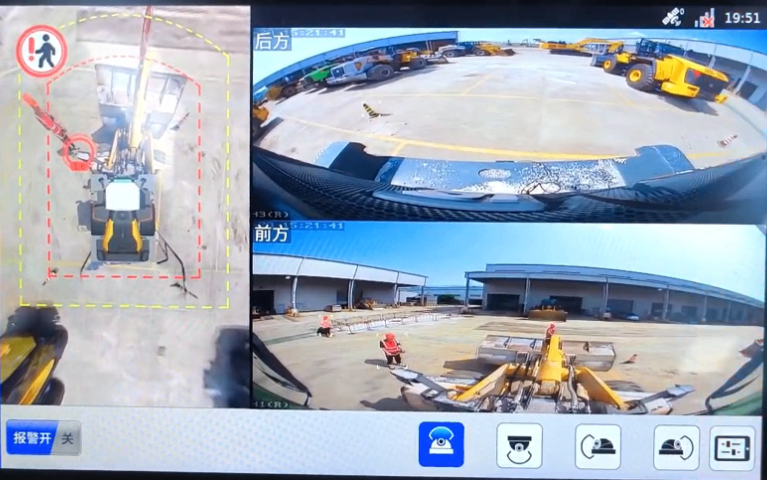
开阔工地作业车型(装载机、挖掘机):选择高清夜视360全景摄像头+BSD长距离动态监测模块,核X通过360全景提供的无死角画面,让BSD精细捕捉25米范围内的横穿工人、往来叉车,解决动态碰撞风险。
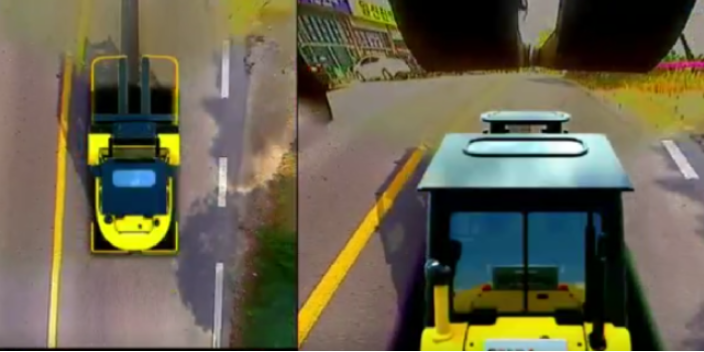
狭窄通道/泊车作业车型(推土机、压路机):选择大广角360全景摄像头+超声波雷达密距探测模块,核X通过360全景的俯视视角,结合雷达的厘米级测距,辅助驾驶员精细控制车辆与路沿石、低矮钢筋的间距,解决静态刮蹭风险。
恶劣环境作业车型(矿山自卸车):选择防雾防水360全景摄像头+全融合双传感器模块,360全景摄像头可抵御扬尘、暴雨,BSD通过算法优化减少粉尘对识别的影响,雷达完全不受环境干扰,适配极端作业条件。 4路AI360全景影像系统提供标准的RJ45以太网接口,支持通过网络进行数据传输和远程通信.江苏挖掘机360拼接算法
(第1篇)工程车360定制多模态主动安全预警集成方案
工程车的复杂运营场景中,驾驶员疲劳驾驶、视线盲区、环境复杂等问题始终是安全事故的高发诱因。集成疲劳驾驶预警(DSM)、AI360全景影像、BSD盲区预警、超声波雷达等功能的多模态主动安全解决方案,通过多传感器融合与智能算法,构建全维度主动安全预警体系,将事故隐患消灭在萌芽阶段。同时,客户可根据具体的应用场景和投入成本控制选择适配的功能模块组合来定制,实现比较大价值化解决方案,达到主动安全预警,防患于未然。
一、核X功能矩阵:全维度主动安全预警支撑
(一)疲劳驾驶智能识别与预警作为方案的核X功能之一,基于独有的本地化算法,该系统实现了高精度的驾驶员状态监测:
极Z监测精度:疲劳驾驶、粗心驾驶行为预警准确率高达99%,通过精细的面部特征锁定分析,预判疲劳状态准确率达95%;同时具备抗干扰能力,独特图像识别系统可避免外界光源干扰,支持全天候巡航监测。
多维度预警与交互:实时监测驾驶员面部、嘴巴、眼睛及头部运动,识别闭眼、打哈欠、分神、接打电话、抽烟等危险行为,根据危险程度逐步加强预警声音;支持1-3级预警灵敏度和音量调节,适配不同驾驶习惯与环境; 江苏铲车360全景环视系统360全景影像系统可选配RS232串口通信接口,用于与串口设备进行数据交换.
(第3篇)定制AI360全景集成系统:工程车领域主动安全升级核X方案
2. 全功能集成方案:适配大型集团/矿区
核X配置:全功能DSM+AI360全景影像+雷达监测+云端深度管理平台;
核X功能:驾驶员状态全监测:覆盖闭眼、打哈欠、分神、接打电话、抽烟等多种危险状态;
360°无盲区环境感知:全景影像拼接+雷达障碍物预警,人机交互界面实时显示周边情况,人员靠近自动报警;
云端远程管理:实时监控多台设备状态、报警信息,危险数据云端存储追溯,支持驾驶员行为数据分析优化排班;应用场景:大型矿区、规模化工程集团,实现从驾驶员监测到环境感知再到远程管理的全流程安全覆盖。
3. 存量设备升级方案:适配已有硬件的企业
核X配置:JIN集成DSM模块,通过CAN总线与现有360°全景影像系统互联;
核X功能:复用现有全景硬件,新增驾驶员状态监测与预警功能,同步融合全景影像与雷达数据实现双重安全提示;
应用场景:已有全景影像系统的工程车企业,降低设备升级成本,快速提升安全防护能力。此外,针对矿用自卸车等特殊车型,AI360全景集成系统定制解决方案可定制化调整雷达安装位置、DSM摄像头角度,适配特殊驾驶舱布局与作业环境。
(第2篇) 8路AI360全景影像系统功能应用调试
航空插头涂防水胶并固定,测试电磁干扰下的视频稳定性,确保通过GB/T18655抗扰度测试。
(三)核X功能专项调试
全景拼接与低照度验证
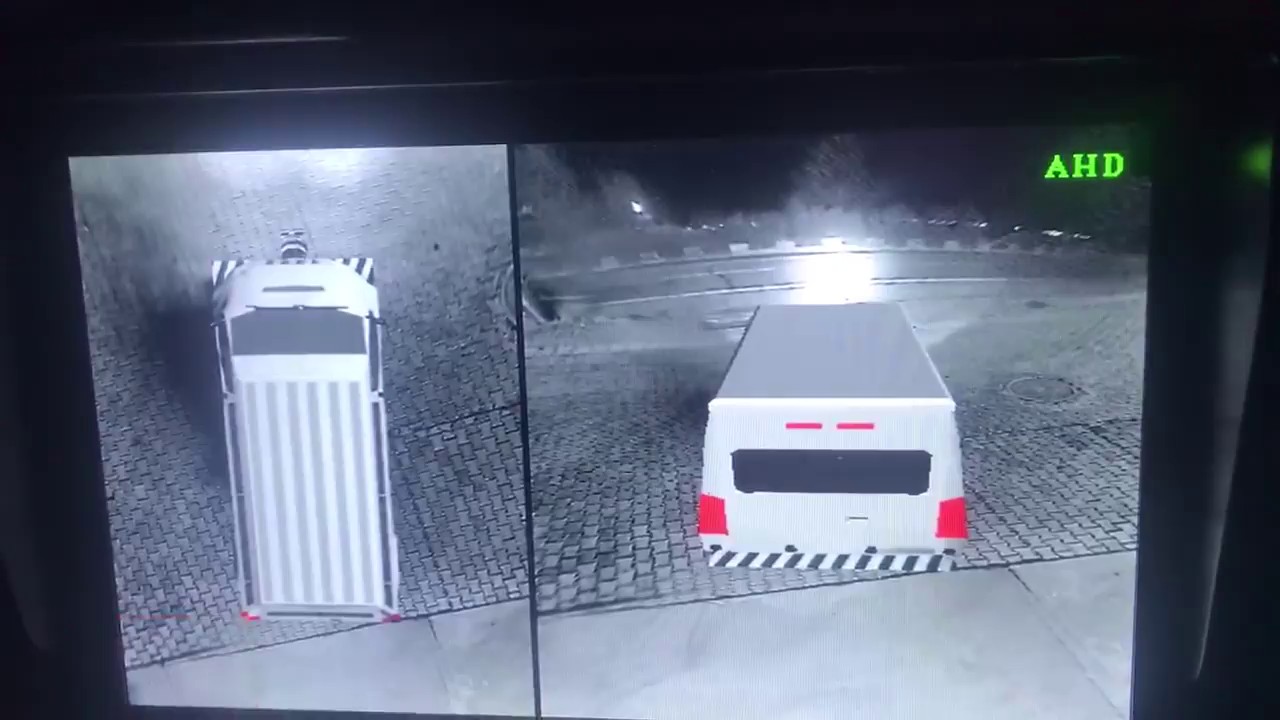
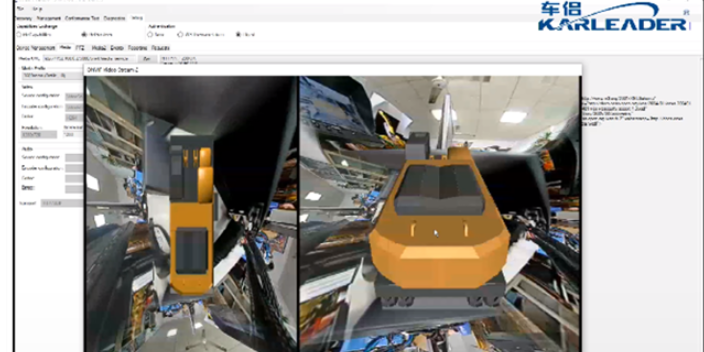
完成棋盘格标定后,测试拼接画面无接缝、夜间低照度(≤0.1Lux)下画质清晰;验证360°鸟瞰全景实时传输,人员靠近时声光报警功能正常触发。
BSD盲区预警调试
设置前向3米、侧/后向2米的报警距离,测试障碍物识别准确率≥95%,声光报警联动响应时间≤300ms;对应报警语音可自定义编程,如“人员靠近请注意安全”等指令。
DSM疲劳驾驶预警调试
验证闭眼、打哈欠、分神、抽烟等异常状态的监测准确率,触发预警时同步输出屏幕+语音+高电平信号;测试内视摄像头遮挡报警、接打电话/不系安全带检测功能(无预警JIN记录)。
(四)环境与稳定性测试极
端环境适配验证测试设备在-30℃~70℃(摄像头)、-30℃~85℃(主机)环境下的连续工作稳定性,高温环境预留散热空间,振动测试符合GB/T28046.3标准。
电源与存储可靠性
验证电源适应DC9V~36V宽电压范围,欠压、短路、反接保护功能正常;测试内置超级电容的异常断电数据保护效果,SD卡最大支持256G存储,确保24小时录像无丢帧。 全志T507适用于对成本敏感,对性能要求不高的入门级全景影像系统,经济型车型后装市场或简单的安防监控场景.

(第3篇)模块化定制AI360全景影像集成方案在工程车领域的应用优势
设备采用锌合金外壳,具备抗振动、抗冲击能力(需避免剧烈振动),适配工程车作业时的颠簸、振动工况。
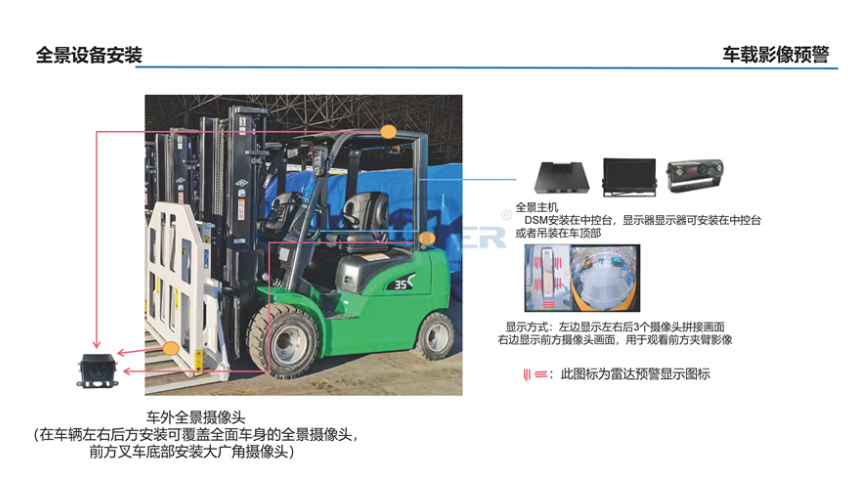
功能模块:360°全景环视模块;核X配置:全景摄像头×4、全景主机、显示屏;适配场景:所有工程车,解决视觉盲区问题。
功能模块:DSM疲劳驾驶预警模块;核X配置:疲劳驾驶主机、驾驶员监控摄像头;适配场景:长途转场、长时间作业的工程车,预防疲劳驾驶。
功能模块:盲区雷达预警模块;核X配置:雷达主机、雷达探头×4、声光报警器;适配场景:工地复杂人流、车流环境下的工程车。
功能模块:4G车载智能终端模块;核X配置:4G模块、ONVIF模块;适配场景:需要远程管理的工程车队。
二、工程车队管理的效率提升优势
(一)远程可视化管理
方案支持4G网络数据传输与ONVIF协议对接,配合专网部署的云平台,可实现工程车队的远程集中管理:
实时监控与报警推送:云平台可实时查看单台或多台工程车的全景画面、驾驶员状态、车辆位置,当发生疲劳驾驶、碰撞预警、设备异常等情况时,报警信息会同步推送至管理后台,管理人员可第Y时间干预。
云边协同技术:打通边缘端算力与云端平台,支持远程指挥,智能调度等功能,实现工程机械的远程智能化管控.江苏挖掘机360拼接算法
通过云端下发指令,系统可对车端进行远程交互控制,监控实时作业情况,提高管理效率.江苏挖掘机360拼接算法
(第1篇) 8路AI360全景影像系统功能应用调试
8路AI360全景影像系统功能应用调试需从硬件适配、安装防护、功能验证、环境稳定性四大维度开展,核X要点如下:
(一)硬件适配与信号传输调试
摄像头与传输链路验证
确认8路摄像头均满足720P(1280×720)AHD输出、帧率≥25fps、IP67防护等级要求,通过标定测试低照度(≤0.1Lux)下夜视画质清晰度。
测试AHD信号传输:双屏蔽同轴电缆单路传输距离≤30米,超距需加装信号放大器;网口输出需符合ONVIF协议,配置百兆/千兆以太网模块,验证总带宽≥40Mbps,保障8路视频流无卡顿。
4G通讯可靠性测试
采用全网通模块,确保SIM卡安装正确,测试信号强度≥-85dBm,弱信号环境外接高增益天线后复测。
验证断网重连、数据补传功能,同时测试DSM预警事件(闭眼、打哈欠等)触发时,危险画面/视频通过4G模块上传云端的及时性。
(二)安装布局与抗干扰调试
摄像头布局校准
按照前、后、侧视(左右各2路)及特殊区域的8路全覆盖布局安装,使用防震支架固定,通过水平校准避免拼接错位;采用棋盘格标定法校准全景拼接,确保拼接误差≤10像素、畸变率≤5%。抗干扰验证检查视频线、电源线、通讯线是否分开布线,与高压线缆间距≥50cm;
江苏挖掘机360拼接算法