(第4篇)非对称全景拼接方案的架构特征及其在船舶领域的应用价值
某铁矿船队应用案例显示,该方案使靠泊效率提升15%,碰撞事故率下降60%。
二、非对称全景拼接方案在船舶领域的应用效果
1.监控覆盖效果提升
1.1盲区消除
船首盲区控制:将船首盲区缩小至<2米船
周盲区优化:Z大盲区<1米,实现接近无死角覆盖
特写监控能力:船尾特写摄像头解决码头设施、小型船只的近距离监控难题
1.2动态场景适应
船舶颠簸补偿:在6级海况下保持画面稳定
移动物体跟踪:确保航行中动态障碍物(如漂浮物、渔船)无拖影或分割错误
2.航行安全增强
2.1智能预警系统
障碍物识别分类:准确识别行船、浮标、渔网等不同类型障碍物
碰撞风险计算:支持DCPA(ZUI近会遇距离)/TCPA(ZUI近会遇时间)动态计算
高准确率预警:碰撞风险预警准确率达92%
2.2靠泊辅助
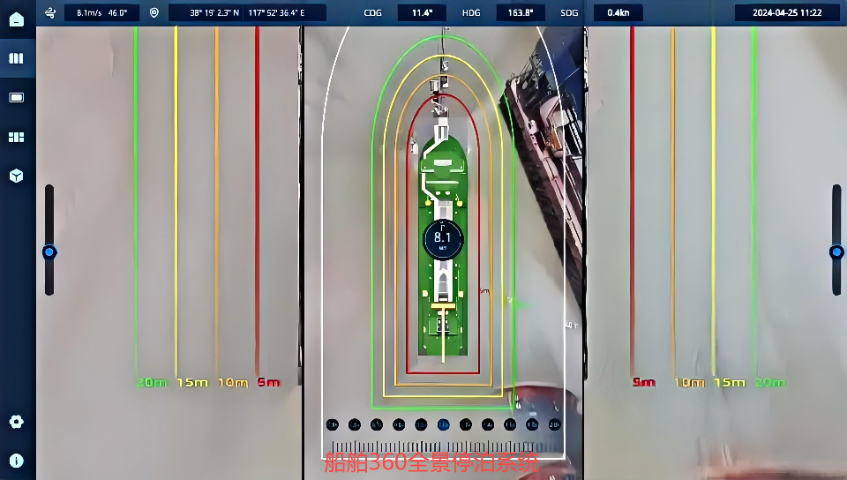
距离精Z显示:实时显示船舶与码头的相对距离(精度±0.5m)
环视警戒线:提供离靠泊环视警戒线标识
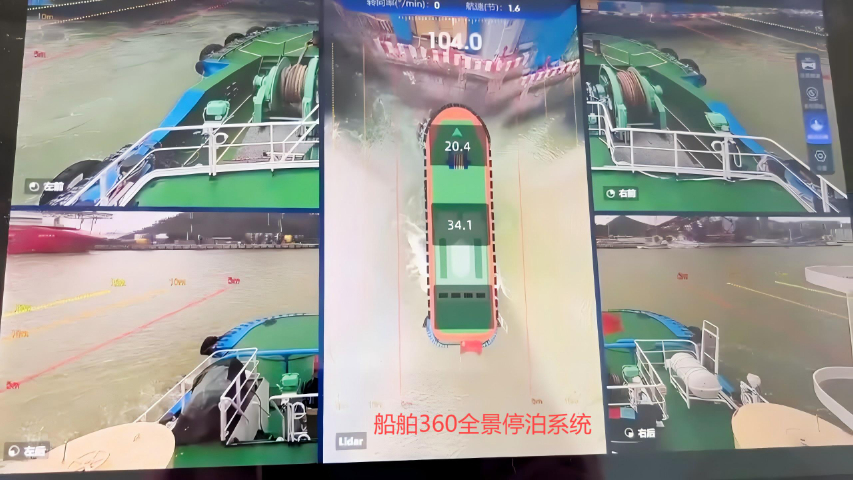
特写聚焦:船头密集摄像头专门聚焦缆桩、护舷等关键部位
3.操作效率提升
3.1视觉辅助决策
双模式切换:根据场景需求在真实视野和俯视全景模式间智能切换
信息叠加显示:在画面上叠加关键导航和安全信息
透S感保留:在需要深度判断的场景保留原始透S感
360全景网口输出:符合ONVIF协议,配置百兆/千兆以太网模块,总带宽≥40Mbps,保障8路视频流稳定同步传输.汽车多路360全景影像品牌
(第2篇)360全景对称与非对称拼接融合的技术方案
近距离对称拼接技术实现方案
1.硬件布局与选型
对称摄像头布局:针对规则结构的目标物体,采用等数量摄像头对称分布,如船舶的前后左右各1路、建筑物的东南西北各1路,确保每个方向的视角覆盖一致。
摄像头参数:选择水平视场角≥170°的超广角鱼眼摄像头,分辨率≥1080P,支持低延迟采集(≤0.1秒),夜间红外补光距离≥50米。
拼接主机性能:选用集成高性能图像处理芯片的主机,支持至少4路视频输入,具备球面投影对称融合算法,拼接缝≤2像素,直线畸变率降低30%。
2.算法优化与拼接流程
畸变矫正:使用棋盘格标定板校正摄像头的鱼眼畸变,确保不同摄像头的焦距和像素偏移量统一,空间映射J度≤±2cm。
特征点匹配:采用SIFT或SURF算法进行特征点匹配,实现多画面的二维对齐,对齐误差≤1像素。
球面投影融合:将校正后的图像通过球面投影转换为鸟瞰视角,利用颜色校正和融合技术,消除拼接缝,生成完整的360°全景俯视图。
3.功能拓展与应用场景
船舶靠泊辅助:实时显示船岸距离(如0-10米),速度过快或距离过近时自动告警,辅助船员精细操控。
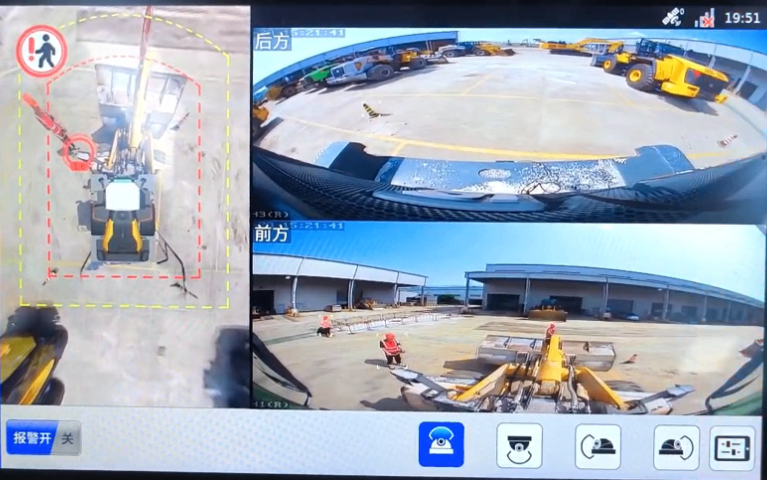
工程车作业监控:消除车辆周围的近距离盲区,实时识别行人和障碍物,避免碰撞事故。 龙门架360全景可视系统厂家直销云台实时管理-AI360全景影像集成系统及主动安全预警系统定制解决方案采用模块化架构,根据场景需求灵活组合.
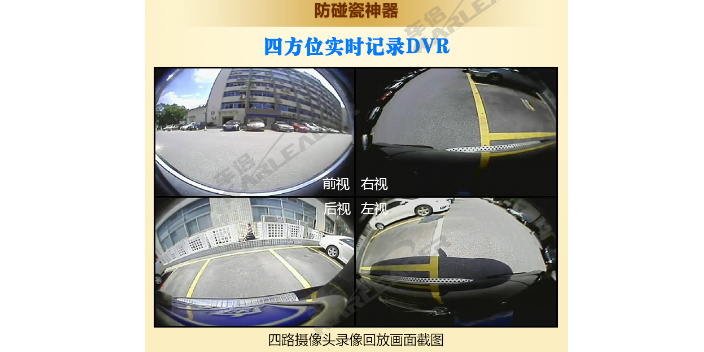
(第4篇)360全景对称与非对称拼接融合的技术方案
非对称布局算法:针对不规则结构,采用特征点匹配和动态补偿算法,消除桅杆、吊臂等遮挡物导致的画面断裂,确保全景画面的完整性。
3.功能拓展与应用场景
船舶航行监控:实现远距离海面和航道的监控,实时识别障碍物和其他船舶,计算碰撞风险,提供转向建议。
建筑物全局监控:对建筑物的整体及周边环境进行大范围监控,识别人员异常行为和车辆违规停放。
桥梁结构监测:通过非对称布局的摄像头,对桥梁的整体结构进行监测,结合结构传感器数据,及时发现结构变形和裂缝。
双模式切换与融合关键技术
1.实时拼接与切换技术
低延迟处理:采用硬件加速拼接算法,实现多路图像一次拼接成像,延迟低至20毫秒,确保画面实时更新。
无缝切换:通过缓存预加载技术,提前处理不同模式下的拼接画面,确保在切换时无卡顿、无黑屏,切换时间≤0.1秒。
画面融合:在切换过程中,采用渐变融合算法,使画面过渡自然,避免出现明显的切换痕迹。
2.多传感器协同技术
时间同步:通过PTP协议实现多传感器的时间同步,确保数据采集的一致性,时间误差≤1毫秒。
数据校准:对摄像头、雷达和AIS的数据进行校准,消除系统误差,确保数据的准确性和可靠性。
(上篇)定制高配版支持4G、GPS定位功能及接入车辆运营平台的优势
1.远程监控与管理智能化
-实时数据传输:4G模块实现高清视频流、车辆状态数据(如速度、位置、预警信息)的远程上传,管理人员通过运营平台随时随地监控车辆动态,及时发现异常并干预。
-GPS定位与轨迹追踪:结合GPS定位功能,平台可记录车辆行驶轨迹、停留时间,实现精细化调度;在车辆偏离预设路线或进入禁行区域时,系统自动报警,提升运输安全性。
2.安全预警与应急响应升级
-主动安全数据联动:4G网络将BSD盲区预警、碰撞预警等信息实时同步至平台,结合GPS位置数据,管理人员可远程指导驾驶员规避风险;若发生事故,平台能快速定位车辆位置并调度救援。
-疲劳驾驶与违规监管:通过4G传输驾驶员状态数据(如集成的疲劳驾驶预警系统信息),平台可对持续驾驶超时、超速等违规行为发出警报,督促规范驾驶。
3.运营效率与成本优化
-车队集中管理:接入车辆运营平台后,可实现多车状态统一监控、任务分配及路线优化,减少空驶率;GPS定位数据辅助计算里程油耗,优化运营成本。
通过360全景与DSM的融合算法,系统可根据驾驶员状态动态优化预警策略.
4路360全景拼接+网口输出支持RTSP视频流+BSD盲区监测预警系统的主要应用场景
1.商用车辆安全辅助
-工程车(挖掘机、压路机、渣土车等):通过4路全景拼接消除作业时的视觉盲区,结合BSD盲区监测预警,实时识别车辆周边行人、障碍物,避免转向、倒车或作业时的碰撞事故;RTSP视频流通过网口输出至监控中心,支持远程实时监控作业状态。
-公交/客运车辆:全景影像辅助驾驶员在狭窄路段或站点停靠时观察周边环境,BSD系统预警侧方及后方盲区来车或行人,提升乘客上下车及行驶过程中的安全性。
2.特种车辆风险管控
-油罐车/危化品运输车:360全景覆盖车身周围,BSD监测盲区隐患,防止因车身长、盲区大导致的侧碰或追尾事故;RTSP视频流实时上传至管理平台,实现运输过程的全程可视化监管,降低危险品泄漏风险。
-物流货车/半挂车:拼接后的全景画面帮助驾驶员判断车辆位置,BSD系统在变道、转弯时预警相邻车道车辆,减少高速行驶中的盲区事故;网口输出视频流作为行车记录证据,辅助事故责任判定。
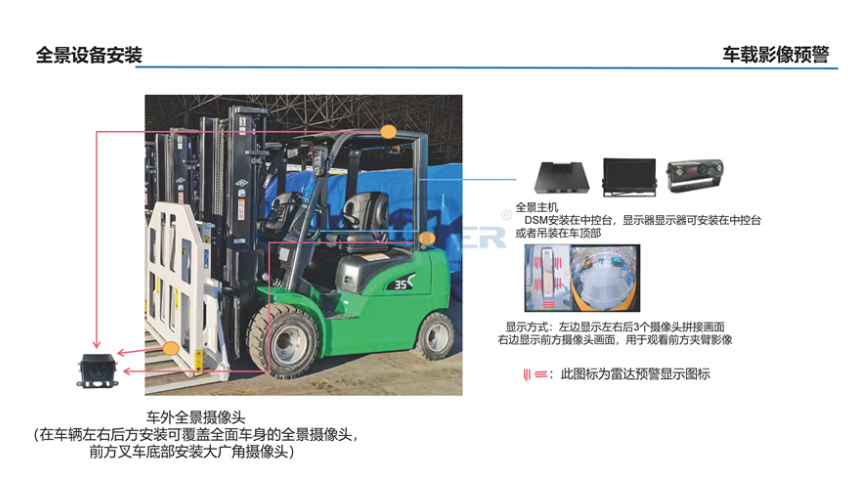
3.港口/工矿等封闭场景作业-码头/厂区内作业车辆:全景影像与BSD系统结合,实时监测车辆周边人员、设备,避免作业碰撞;RTSP流接入本地监控系统,实现对多车协同作业的集中调度与安全管理。 360全景拼接技术在安防监控与车辆辅助驾驶场景的差异,由核X需求决定.叉车360全景环视设备生产厂家
360全景定制模块配置组合:360°全景环视模块+三级声光报警器.汽车多路360全景影像品牌
(第1篇)AI360全景影像系统双光融合定制解决方案
一、产品功能介绍(按模块分类)
AI360全景双光融合定制设备是一款集热成像视觉、可见光AI视觉、车联网技术于一体的智能车载安全监控系统,专为商用车辆在复杂环境下的行车安全设计。其核X功能涵盖多模态感知、智能预警、远程运维和高精度定位等,全M满足现代智能交通对安全性、智能化与可扩展性的需求。
热成像多光谱AI视觉安全监控系统采用高性能的图像处理芯片,它的NPU算力为0.8T, 并基于LINUX操作系统开发,符合国标808/1078等协议标准,能实时跟踪故障情况,支持远程参数查询、设置等智能运维功能,集卫星定位、热成像与可见光视频监控、AI智能算法和车辆网技术应用为一体的高性价可适应弱光、强光等恶劣场景的视觉智能终端系统。
1. 可见光AI视觉功能
可见光AI视觉功能:包含人脸识别、ADAS预警、DMS驾驶员监控、BSD行人/车辆盲区检测和360°AVM全景,对车辆周边环境和盲区进行覆盖。BSD预警系统的行人检测视觉算法,当车辆周边报警区有行人、障碍物时,主动进行语音报警提醒;设备支持6路摄像头输入;⽀持IO信号/以太网/RS485/RS232/USB/CAN通讯接口,可接外设雷达障碍物检测,可针对不同客户的不同需求不断优化升级。
汽车多路360全景影像品牌