(第5篇)非对称全景拼接方案的架构特征及其在船舶领域的应用价值
3.2实际效益验证靠泊效率:某铁矿船队应用案例显示靠泊效率提升15%
事故减少:碰撞事故率下降60%
操作简化:从多画面监控转为单一全景画面,减轻驾驶员负担
4.系统管理优化
4.1数据追溯能力
高精度记录:米级精度的轨迹记录长期存储:30天循环存储满足监管要求
回溯分析:为事故调查提供完整视频证据链
4.2监管兼容性
平台接入:可接入海事监管平台实现远程监控
标准协议支持:兼容行业标准协议,便于系统集成
集中管理:支持多船队、多船只的统一管理
定制360全景模块配置组合:全M安全型模块+4G车载智能终端模块+云平台管理系统.油罐车360全景影像哪个牌子好
(第5篇)360全景对称与非对称拼接融合的技术方案
智能决策:结合多传感器数据和拼接画面,进行智能决策,如船舶的自动避障、工程车的自动预警。
3.系统集成与接口兼容
开放接口:提供标准的API接口,支持与第三方系统(如船舶管理系统、建筑安防平台)无缝对接,实现数据共享和功能拓展。
云端协同:通过4G/5G网络接入智慧云平台,实现远程监控、数据分析和算法升级,提升系统的智能化水平。
定制开发:支持根据客户需求进行定制开发,如特定场景的识别算法、个性化的拼接模式切换逻辑。
行业案例与效果验证
1.船舶场景应用
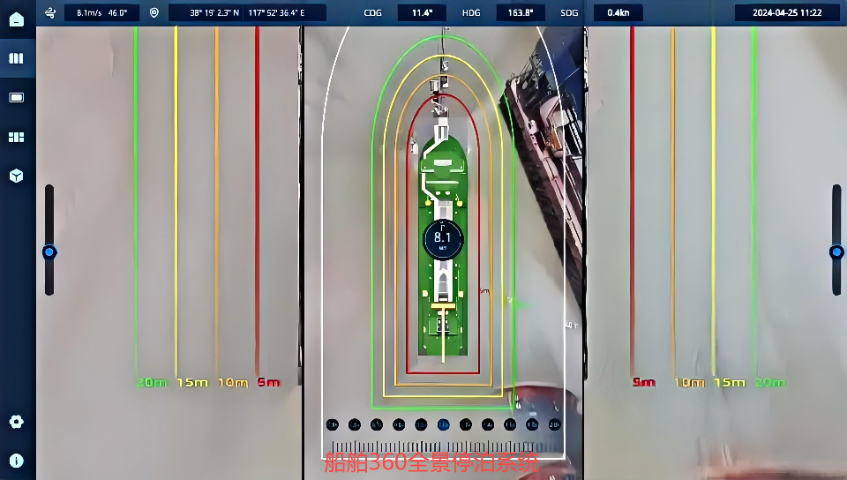
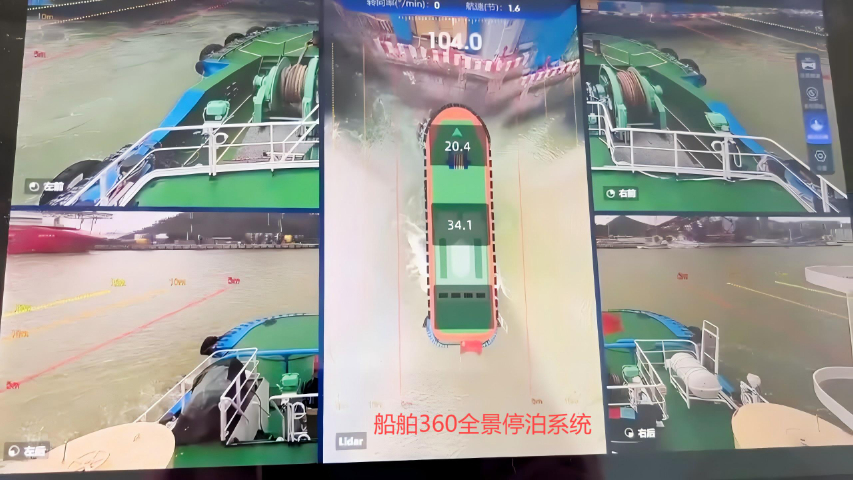
案例详情:某海洋工程船采用对称+非对称拼接融合方案,靠泊时使用对称拼接模式,实现船岸距离实时显示和盲区消除;航行时使用非对称拼接模式,监测远距离海面和航道,计算碰撞风险。
应用效果:靠泊碰撞事故率下降80%,航行安全预警响应时间≤0.3秒,满足海事监管协议要求,支持远程监控和轨迹记录。
多路360拼接算法价格360全景主机通过IP67防护,电磁抗扰,极端温度测试,满足复杂工况下的长期稳定运行.
(第1篇)精拓智能AI360全景影像系统定制方案:工作原理与应用优越性
一、系统工作原理
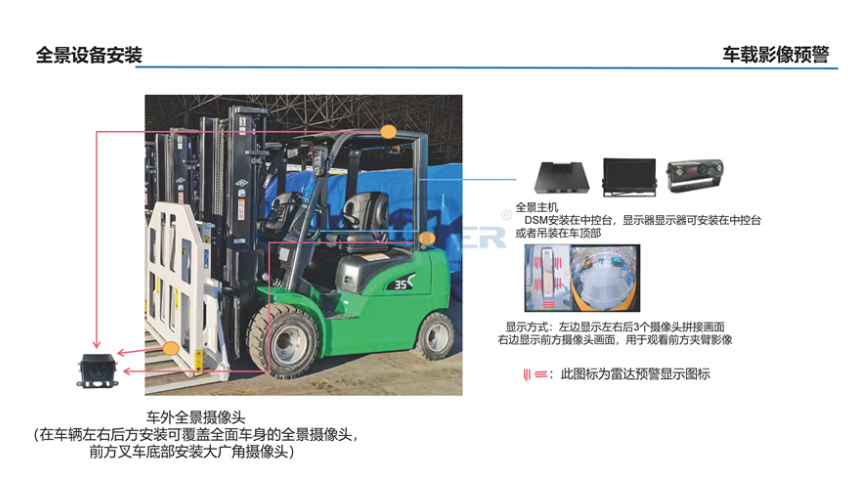
1.核X功能模块集成该定制AI360全景影像系统以4路360全景拼接和BSD盲区预警为核X,融合8路AHD视频输出、网口传输、4G通讯及云端远程控制功能,形成"感知-处理-传输-交互"全链路解决方案。
(1)4路360全景拼接技术
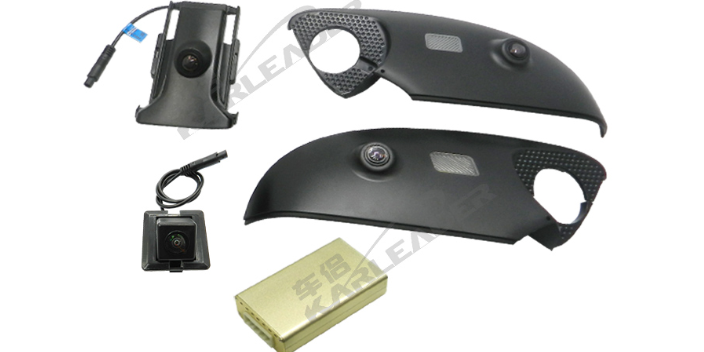
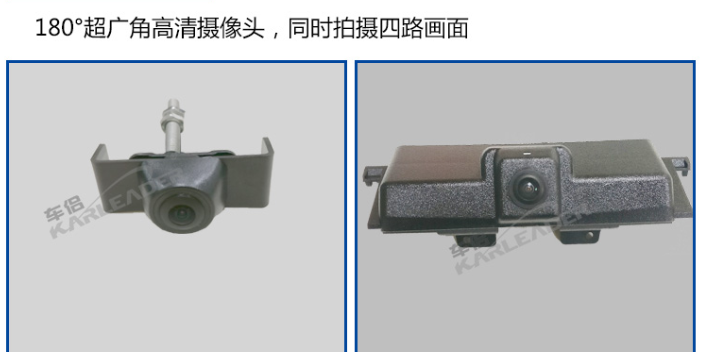
-摄像头布局:通过车身前、后、左、右4个超广角高清摄像头(如170度广角镜头)同步采集周围环境影像,覆盖车辆周边360度无死角视野。
-图像处理流程:
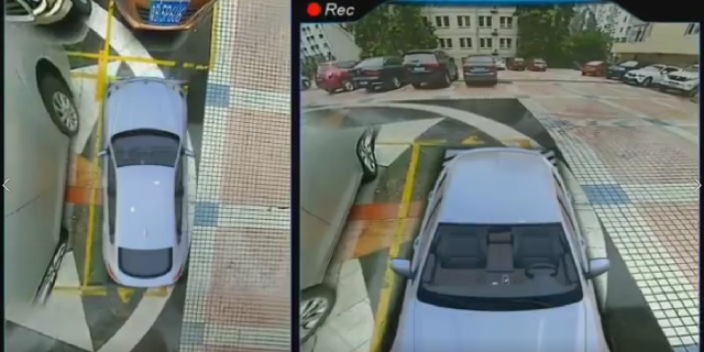
图像矫正与拼接:摄像头采集的原始图像经图像处理单元(内置双AI核X,算力达2TOPS)进行畸变矫正(消除透S/径向畸变)和无缝拼接,生成实时全景俯视图,清晰还原车身周围物体相对位置与距离。
8路AHD视频输出:拼接后的全景画面与4路原始摄像头画面通过AHD接口输出至车载显示器,支持多视角同显(如全景图+侧视特写),满足驾驶员对细节场景的监控需求。
(2)BSD盲区监测预警(BlindSpotDetection)
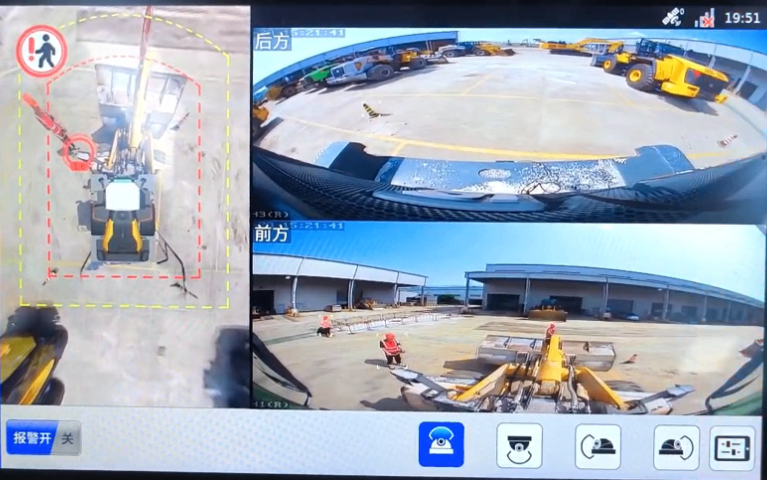
-AI智能识别:复用全景摄像头采集的视频流,通过AI视觉算法实时分析车辆两侧及前后盲区(如副驾驶前方10米、后方35米范围),精细识别行人、非机动车、障碍物等目标。
-分级预警机制:
(第4篇)售后篇——AI360全景影像系统实现ONVIF网络传输时,影响成像显示速度的因素有哪些?
百兆网口在多路高清视频并发传输时可能成为瓶颈,需优先采用千兆网口设计。
三、系统配置与外部干扰——实际部署中的“隐形杀S”
1.网络拓扑与设备负载
复杂网络拓扑(如多级交换机转发)会增加路由延迟,而多设备同时接入ONVIF网络(如车队管理场景中的多车并发传输)可能导致带宽竞争,尤其在云端协同管理时,服务器处理压力过大会进一步加剧显示延迟。
2.环境与电磁干扰(EMI)
工业应用场景(如自动驾驶电动挖掘机,矿山机械、港口AGV、电力巡检机器人)普遍存在强电磁场、振动、高低温等恶劣条件。
强电磁环境可能干扰以太网信号,导致数据传输错误率上升。尽管网口传输抗干扰能力优于模拟信号,但极端工况下仍需通过PoE供电、双网口冗余设计等方式优化稳定性。
四、系统级优化方向与技术应对策略
为全M提升AI360全景影像系统的ONVIF网络传输性能,应采取“端-边-云协同优化”的整体思路。
1.传输层优化
采用H.265+智能预编码技术降低带宽占用,结合QoS优先级调度确保视频流优先传输[;在边缘端部署轻量级AI模型预处理图像(如目标检测),减少无效数据上传。
精拓智能AI360全景影像集成系统通过4G模块实现车辆状态,预警数据的实时上传.
(中篇)T5 360°全景影像系统的功能及应用场景的优势:
4,多接口与通信支持:丰富的接口:提供USB、RS232、CAN等多种接口,支持程序升级、标定、数据通信等功能。通信功能:支持4G通信(满足GPS定位)和百兆以太网,未来还将支持5G通信(在研中),便于实现远程监控和数据分析。5,环境适应性强:气候环境适应:系统能在-40℃至95℃的极端温度条件下正常工作,满足各种气候环境下的使用需求。电磁兼容性:通过多项电磁兼容性试验,确保在复杂电磁环境下的稳定性和可靠性。
二、应用场景的优势T5360°全景影像系统在多种应用场景下展现出明显的优势,具体包括:
1,城市拥堵路段:减少刮蹭:在城市拥堵路段,车辆间距小,容易发生刮蹭事故。系统提供的360°全景视图让驾驶员能够更准确地判断周围车辆和行人的位置,有效减少刮蹭事故的发生。提高通过性:面对狭窄的通道或路口,系统能帮助驾驶员更好地规划行驶路线,提高车辆的通过性。
2,停车场泊车:精细泊车:在停车场泊车时,系统提供的全景视图和泊车引导线能帮助驾驶员更精细地控制车辆位置和角度,避免碰撞障碍物。时间节省:快速准确地完成泊车动作,节省驾驶员的时间和精力。
360全景拼接技术在安防监控场景以“全域覆盖,事件追溯”为核X,技术侧重画面质量,细节捕捉与智能分析.车用360全景影像设备定制
360全景主机采用车规级T5芯片(ARM Cortex-A53四核,主频≥1.5GHz),宽电压设计适应不同车辆电源环境.油罐车360全景影像哪个牌子好
(第3篇)AI360全景影像系统双光融合定制解决方案
2. 热成像AI视觉功能
热成像AI视觉功能:设计一路前视AI热成像相机,内置3T高算力AI模块,配套640*512高分辨率热成像相机,可在无光、强光、粉尘、雾霾等恶劣场景ZUI远可识别40m外行人,通过与可见光360°的结合,可大D提高商用车在不同场景下的行车安全。
采用640×512高分辨率红外热成像相机 + 内置3T算力AI模块,突破传统可见光成像局限,适用于无光、强光、雾霾、粉尘等恶劣环境。
(1)目标识别能力ZUI远可识别40米外行人ZUI远可识别100米外机动车输出识别目标类型(人/车)及其距离信息至主机
(2)双光融合优势热成像与可见光图像数据融合分析提升低能见度场景下目标检测准确率昼夜无缝切换,全天候运行稳定可靠
(3)输出方式RS485接口传输目标信息(类型+距离)AHD模拟视频输出供本地查看支持与主机联动进行声光报警典型价值:特别适用于夜间运输、山区道路、沙尘天气等高风险作业场景。
3. 车联网与车辆数据采集功能
车联网功能:支持车辆CAN信息采集与处理, 获取车辆GPS定位、速度、称重数据,作业里程统计、时长统计、状态信息统计。集成北斗/GPS双模定位与CAN总线通信,实现车辆运行状态实时监控与数据上传。
油罐车360全景影像哪个牌子好