(中篇)T5 360°全景影像系统的功能及应用场景的优势:
4,多接口与通信支持:丰富的接口:提供USB、RS232、CAN等多种接口,支持程序升级、标定、数据通信等功能。通信功能:支持4G通信(满足GPS定位)和百兆以太网,未来还将支持5G通信(在研中),便于实现远程监控和数据分析。5,环境适应性强:气候环境适应:系统能在-40℃至95℃的极端温度条件下正常工作,满足各种气候环境下的使用需求。电磁兼容性:通过多项电磁兼容性试验,确保在复杂电磁环境下的稳定性和可靠性。
二、应用场景的优势T5360°全景影像系统在多种应用场景下展现出明显的优势,具体包括:
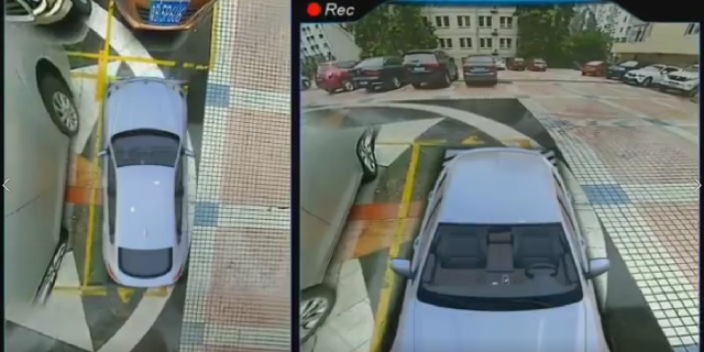
1,城市拥堵路段:减少刮蹭:在城市拥堵路段,车辆间距小,容易发生刮蹭事故。系统提供的360°全景视图让驾驶员能够更准确地判断周围车辆和行人的位置,有效减少刮蹭事故的发生。提高通过性:面对狭窄的通道或路口,系统能帮助驾驶员更好地规划行驶路线,提高车辆的通过性。
2,停车场泊车:精细泊车:在停车场泊车时,系统提供的全景视图和泊车引导线能帮助驾驶员更精细地控制车辆位置和角度,避免碰撞障碍物。时间节省:快速准确地完成泊车动作,节省驾驶员的时间和精力。
精拓智能AI360全景影像集成系统定制方案:定制化=精Z解决痛点.定制方案同时满足功能需求与监管要求.广东360盲区侦测系统定制
(第2篇)车侣智能AI360全景影像系统定制解决方案:破J视觉盲区的场景化方案
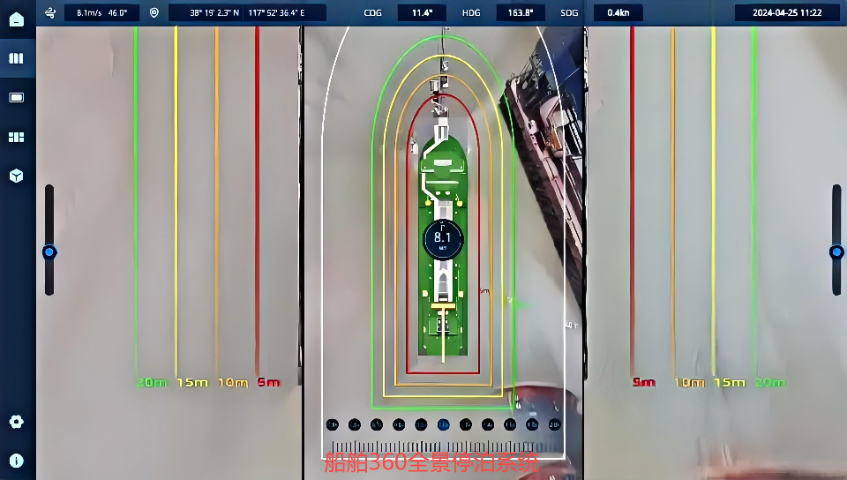
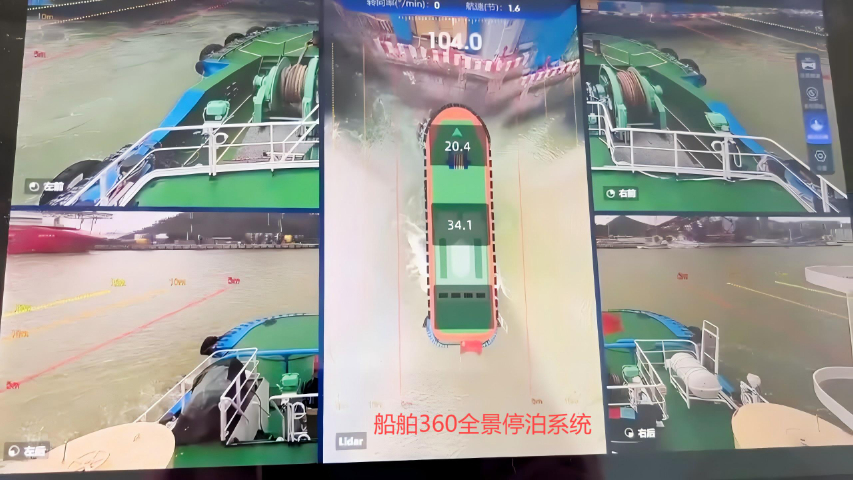
船舶离靠泊场景:激光雷达+视觉融合测距(精度0.5m),定制环视警戒线,当靠泊速度/距离异常时触发声光报警;支持DCPA/TCPA碰撞风险计算(船舶会遇距离/时间),自动生成避障路径建议,避免码头、桥墩等盲区碰撞。工程车作业场景:数字孪生构建物理空间镜像,98.7%识别半径10米内人员/障碍物,拐弯、倒车时通过声光双预警提醒司机;纳秒级传感器时空同步(冷启动0.8秒),结合物流港口数字孪生优化路径,提升装卸效率15%-20%。三、低成本部署:模块化设计让定制更简单客户无需担心适配复杂场景的技术门槛,系统通过标准化复用与轻量化开发降低成本:
跨场景复用:提供KTC300E控制器、鱼眼摄像头等标准化零部件,支持RS485/CAN协议定制接口,可快速从船舶场景迁移至工程车、物流机械。
简易调试:开放UI定制接口(如船舶导航地图标的个性化),提供平整地面标定流程等环境参考方案,现场调试时间缩短50%。
四、全生命周期保障:让客户“放心用”的服务体系
广东360盲区侦测系统定制广州精拓的360全景定制方案,本质上是车载360全景体验与监控级感知技术的跨界融合创新.

(第1篇)360全景对称与非对称拼接融合的技术方案
360全景对称与非对称拼接融合的技术方案,重点突出“近距离对称拼接+远距离非对称拼接”的实现逻辑和技术细节,内容兼顾专业深度和实操性。
核心技术逻辑:双模式动态切换与场景适配
1.核X融合思路
场景划分:根据目标物体的作业需求,将观测范围划分为近距离区域(如船舶靠泊时的0-10米、建筑物周围的0-20米)和远距离区域(如船舶航行时的10-1000米、建筑物周围的20-100米)。
技术选择:近距离区域采用对称拼接技术,确保高精度盲区覆盖;远距离区域采用非对称拼接技术,实现大范围监控和细节捕捉。
动态切换:通过场景识别算法,自动判断当前作业场景,实时切换拼接模式,确保在任何场景下都能提供Z佳的视觉体验。
2.场景识别算法
船舶场景:结合GPS定位数据、AIS系统信息和船舶速度数据,自动判断船舶处于靠泊(低速、近距离)还是航行(高速、远距离)状态,切换相应的拼接模式。
建筑物/桥梁场景:通过人员/车辆的移动轨迹和停留时间,判断是局部作业还是全局监控,切换近距离或远距离拼接模式。
工程车场景:根据车辆速度、转向灯状态和雷达数据,判断车辆是低速作业(如倒车、转弯)还是高速行驶,切换拼接模式。
(第4篇)非对称全景拼接方案的架构特征及其在船舶领域的应用价值
某铁矿船队应用案例显示,该方案使靠泊效率提升15%,碰撞事故率下降60%。
二、非对称全景拼接方案在船舶领域的应用效果
1.监控覆盖效果提升
1.1盲区消除
船首盲区控制:将船首盲区缩小至<2米船
周盲区优化:Z大盲区<1米,实现接近无死角覆盖
特写监控能力:船尾特写摄像头解决码头设施、小型船只的近距离监控难题
1.2动态场景适应
船舶颠簸补偿:在6级海况下保持画面稳定
移动物体跟踪:确保航行中动态障碍物(如漂浮物、渔船)无拖影或分割错误
2.航行安全增强
2.1智能预警系统
障碍物识别分类:准确识别行船、浮标、渔网等不同类型障碍物
碰撞风险计算:支持DCPA(ZUI近会遇距离)/TCPA(ZUI近会遇时间)动态计算
高准确率预警:碰撞风险预警准确率达92%
2.2靠泊辅助
距离精Z显示:实时显示船舶与码头的相对距离(精度±0.5m)
环视警戒线:提供离靠泊环视警戒线标识
特写聚焦:船头密集摄像头专门聚焦缆桩、护舷等关键部位
3.操作效率提升
3.1视觉辅助决策
双模式切换:根据场景需求在真实视野和俯视全景模式间智能切换
信息叠加显示:在画面上叠加关键导航和安全信息
透S感保留:在需要深度判断的场景保留原始透S感
AI360全景影像系统的多路视频拼接技术已在重工机械,商用车队,智能物流,特种作业等场景实现规模化应用.

(第3篇)360全景对称与非对称拼接融合的技术方案
建筑物局部作业监控:针对建筑物的施工区域或局部维修场景,提供高精度的全景监控,确保作业安全。
远距离非对称拼接技术实现方案
1.硬件布局与选型
非对称摄像头布局:针对不规则结构的目标物体,采用差异化的摄像头配置,如船舶的驾驶舱5路覆盖前向及侧前方、船尾2路聚焦盲区;建筑物的高点布置变焦摄像头,重点覆盖关键区域。
摄像头参数:选择支持变焦功能的监控级摄像头,分辨率≥4K,长焦端视场角≥30°,支持远距离细节捕捉(如1000米外的船舶标识)。
拼接主机性能:选用集成多目芯片内拼技术的主机,支持至少8路视频输入,采用国内自主研发的多路视觉拼接ASIC芯片,实现多路图像一次拼接成像,减少90%传输带宽占用。
2.算法优化与拼接流程
多传感器数据融合:融合摄像头、雷达、AIS等多传感器数据,利用激光雷达的点云数据进行远距离高精度测距,毫米波雷达捕捉动态目标速度,摄像头提供视觉细节,环境感知准确率≥98%。
动态目标识别与跟踪:采用AI算法对远距离目标进行识别和跟踪,如船舶的DCPA(ZUI近会遇距离)和TCPA(ZUI近会遇时间)计算,结合国际避碰规则给出转向建议。
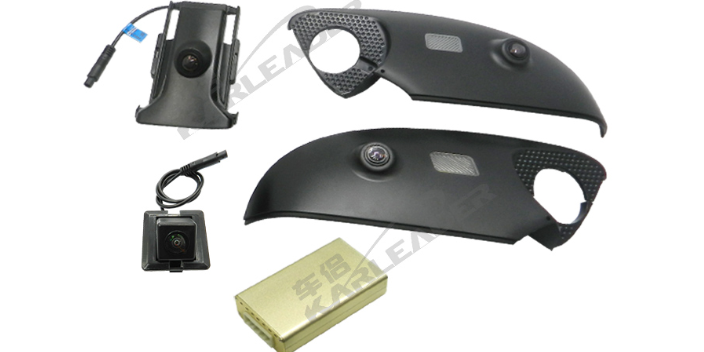
定制方案硬件模块化:系统预留RJ45网口,CAN总线,RS485等接口,可根据需求扩展激光雷达,超声波传感器等设备.广东360盲区侦测系统定制
精拓智能AI360全景影像集成系统可配合甲方进行专网部署,定制中Y监控,远程管理及行驶状态数据分析功能.广东360盲区侦测系统定制
(第5篇)360全景对称与非对称拼接融合的技术方案
智能决策:结合多传感器数据和拼接画面,进行智能决策,如船舶的自动避障、工程车的自动预警。
3.系统集成与接口兼容
开放接口:提供标准的API接口,支持与第三方系统(如船舶管理系统、建筑安防平台)无缝对接,实现数据共享和功能拓展。
云端协同:通过4G/5G网络接入智慧云平台,实现远程监控、数据分析和算法升级,提升系统的智能化水平。
定制开发:支持根据客户需求进行定制开发,如特定场景的识别算法、个性化的拼接模式切换逻辑。
行业案例与效果验证
1.船舶场景应用
案例详情:某海洋工程船采用对称+非对称拼接融合方案,靠泊时使用对称拼接模式,实现船岸距离实时显示和盲区消除;航行时使用非对称拼接模式,监测远距离海面和航道,计算碰撞风险。
应用效果:靠泊碰撞事故率下降80%,航行安全预警响应时间≤0.3秒,满足海事监管协议要求,支持远程监控和轨迹记录。
广东360盲区侦测系统定制