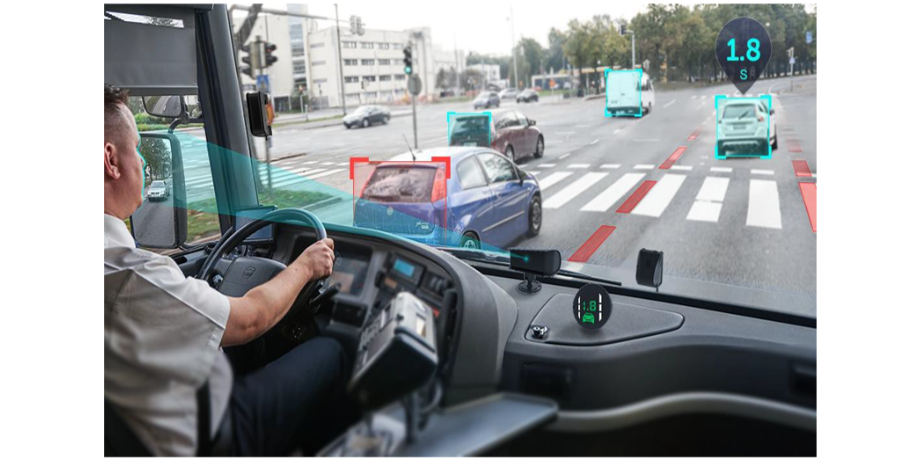
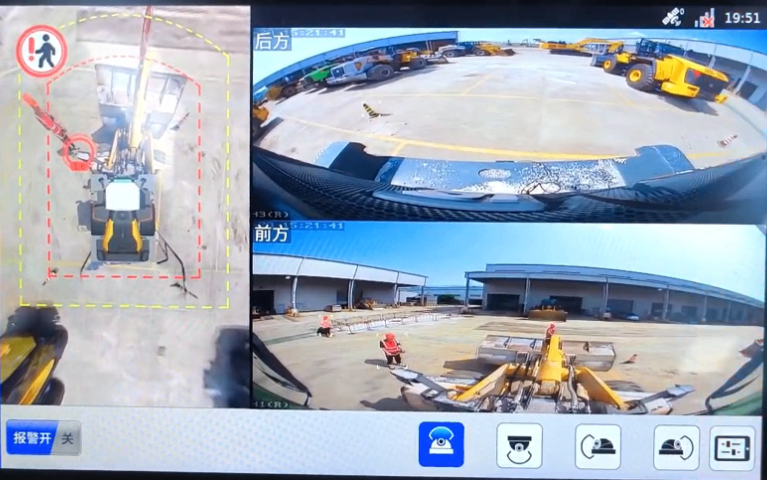
(第3篇)360全景对称与非对称拼接融合的技术方案
建筑物局部作业监控:针对建筑物的施工区域或局部维修场景,提供高精度的全景监控,确保作业安全。
远距离非对称拼接技术实现方案
1.硬件布局与选型
非对称摄像头布局:针对不规则结构的目标物体,采用差异化的摄像头配置,如船舶的驾驶舱5路覆盖前向及侧前方、船尾2路聚焦盲区;建筑物的高点布置变焦摄像头,重点覆盖关键区域。
摄像头参数:选择支持变焦功能的监控级摄像头,分辨率≥4K,长焦端视场角≥30°,支持远距离细节捕捉(如1000米外的船舶标识)。
拼接主机性能:选用集成多目芯片内拼技术的主机,支持至少8路视频输入,采用国内自主研发的多路视觉拼接ASIC芯片,实现多路图像一次拼接成像,减少90%传输带宽占用。
2.算法优化与拼接流程
多传感器数据融合:融合摄像头、雷达、AIS等多传感器数据,利用激光雷达的点云数据进行远距离高精度测距,毫米波雷达捕捉动态目标速度,摄像头提供视觉细节,环境感知准确率≥98%。
动态目标识别与跟踪:采用AI算法对远距离目标进行识别和跟踪,如船舶的DCPA(ZUI近会遇距离)和TCPA(ZUI近会遇时间)计算,结合国际避碰规则给出转向建议。
精拓智能AI360全景影像系统客户的定制方案:硬件模块化+协议标准化+云端协同化.压裂车360盲区侦测系统采购
(第3篇)非对称全景拼接方案的架构特征及其在船舶领域的应用价值
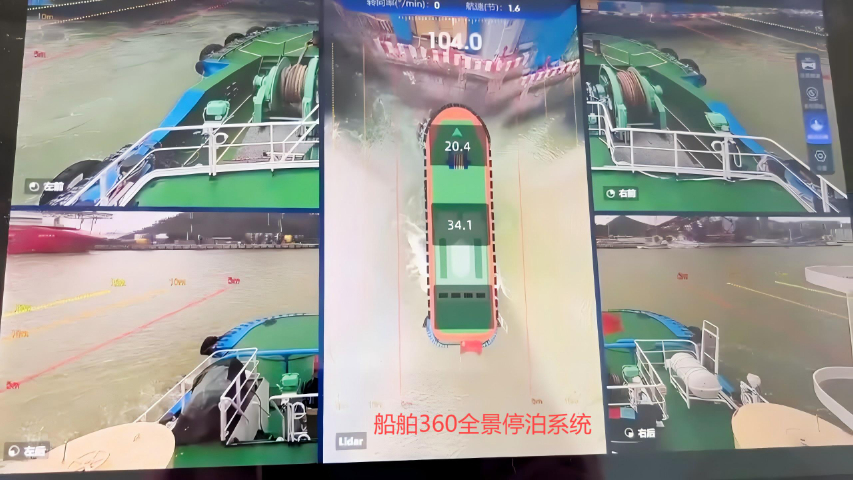
真实视野模式:保留原始透S感,靠泊时船头密集摄像头聚焦缆桩、护舷等近距离障碍,配合多目全景拼接的离靠泊环视警戒线标识,实时显示船舶与码头的相对距离(精度±0.5m)。
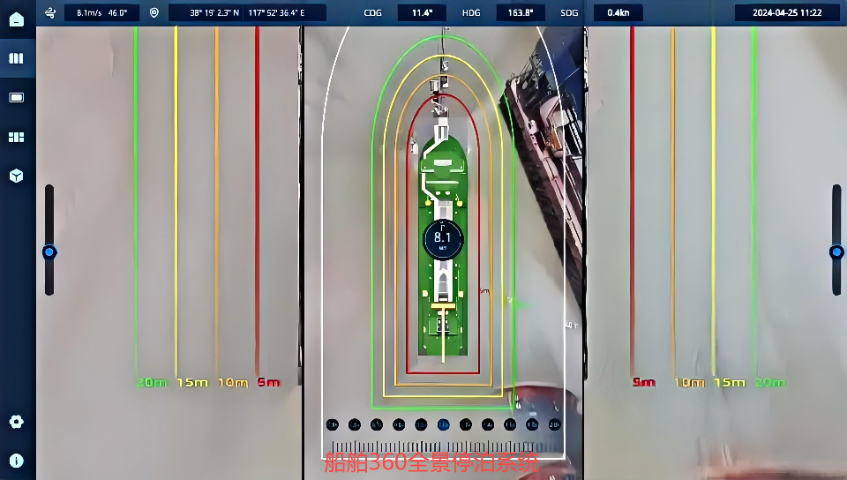
俯视全景模式:提供360°上帝视角,航行时叠加AI障碍物分类识别(行船、浮标、渔网),碰撞风险预警准确率达92%,支持DCPA/TCPA动态计算。
3.环境可靠性特征
3.1工业级防护设计与稳定运行
IP69K认证:防水防尘Z高等级认证
极端环境适应:工作温度范围-40℃~85℃,抗盐雾、霉菌
物理防护:加装遮光罩、防水胶塞等防护措施
3.2系统维护与升级
多样化升级方式:支持U盘本地升级和OTA远程升级
长期稳定运行:适应海上长期不间断工作需求
3.3数据管理兼容性
存储能力:支持DVR录像存储及30天循环存储
轨迹记录:米级精度轨迹记录能力
协议兼容:支持JT808、GB28281等标准协议,可接入海事监管平台
设备通过IP69K防护认证,摄像头加装遮光罩、防水胶塞,适应-40℃~85℃宽温及盐雾、霉菌环境。支持U盘/OTA远程升级保持功能。支持DVR录像存储(米级精度轨迹记录)及30天循环存储,兼容JT808、GB28281等协议,可接入海事监管平台实现远程监控。
车用360环视摄像头价格AI360全景影像网口输出,BSD盲区预警与4G云台集成到机器人身上,适用工业巡检,特种作业,物流运输等场景.

(第2篇)360全景对称与非对称拼接融合的技术方案
近距离对称拼接技术实现方案
1.硬件布局与选型
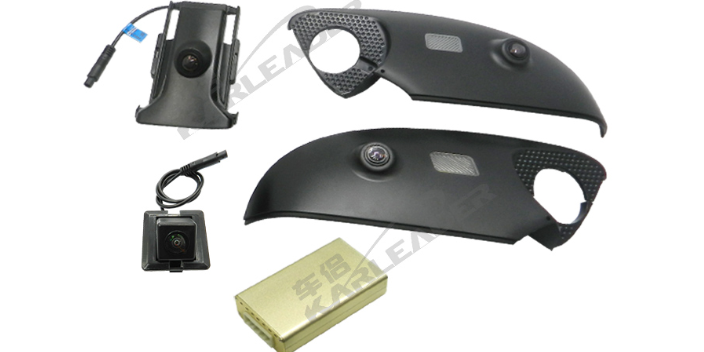
对称摄像头布局:针对规则结构的目标物体,采用等数量摄像头对称分布,如船舶的前后左右各1路、建筑物的东南西北各1路,确保每个方向的视角覆盖一致。
摄像头参数:选择水平视场角≥170°的超广角鱼眼摄像头,分辨率≥1080P,支持低延迟采集(≤0.1秒),夜间红外补光距离≥50米。
拼接主机性能:选用集成高性能图像处理芯片的主机,支持至少4路视频输入,具备球面投影对称融合算法,拼接缝≤2像素,直线畸变率降低30%。
2.算法优化与拼接流程
畸变矫正:使用棋盘格标定板校正摄像头的鱼眼畸变,确保不同摄像头的焦距和像素偏移量统一,空间映射J度≤±2cm。
特征点匹配:采用SIFT或SURF算法进行特征点匹配,实现多画面的二维对齐,对齐误差≤1像素。
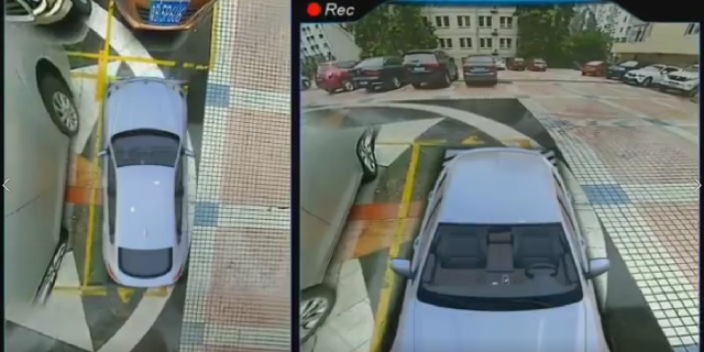
球面投影融合:将校正后的图像通过球面投影转换为鸟瞰视角,利用颜色校正和融合技术,消除拼接缝,生成完整的360°全景俯视图。
3.功能拓展与应用场景
船舶靠泊辅助:实时显示船岸距离(如0-10米),速度过快或距离过近时自动告警,辅助船员精细操控。
工程车作业监控:消除车辆周围的近距离盲区,实时识别行人和障碍物,避免碰撞事故。
(第1篇)精拓智能AI360全景影像系统定制方案:工作原理与应用优越性
一、系统工作原理
1.核X功能模块集成该定制AI360全景影像系统以4路360全景拼接和BSD盲区预警为核X,融合8路AHD视频输出、网口传输、4G通讯及云端远程控制功能,形成"感知-处理-传输-交互"全链路解决方案。
(1)4路360全景拼接技术
-摄像头布局:通过车身前、后、左、右4个超广角高清摄像头(如170度广角镜头)同步采集周围环境影像,覆盖车辆周边360度无死角视野。
-图像处理流程:
图像矫正与拼接:摄像头采集的原始图像经图像处理单元(内置双AI核X,算力达2TOPS)进行畸变矫正(消除透S/径向畸变)和无缝拼接,生成实时全景俯视图,清晰还原车身周围物体相对位置与距离。
8路AHD视频输出:拼接后的全景画面与4路原始摄像头画面通过AHD接口输出至车载显示器,支持多视角同显(如全景图+侧视特写),满足驾驶员对细节场景的监控需求。
(2)BSD盲区监测预警(BlindSpotDetection)
-AI智能识别:复用全景摄像头采集的视频流,通过AI视觉算法实时分析车辆两侧及前后盲区(如副驾驶前方10米、后方35米范围),精细识别行人、非机动车、障碍物等目标。
-分级预警机制:
精拓智能AI360全景影像集成系统定制方案:定制化=精Z解决痛点.定制方案同时满足功能需求与监管要求.
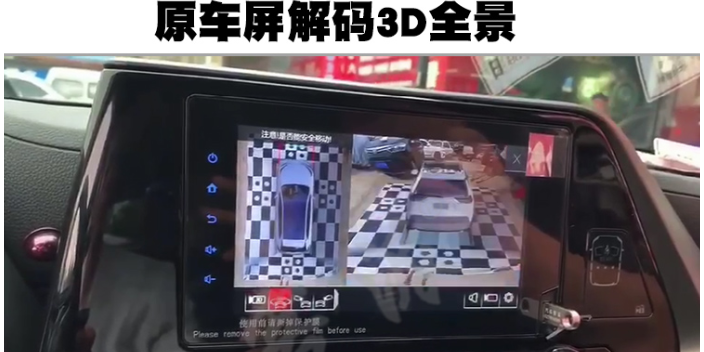
(中篇)车侣正面吊AI360视觉解决方案适用场景及其优越性详述:
2.雨雾/能见度差环境挑战:雨雾天气导致能见度降低,影响作业安全。技术应对方案与优越性:激光雷达穿透雨雾+视觉冗余校验:点云与图像对齐误差<5ms,确保在恶劣天气下也能保持高精度作业,提升作业安全性。
3.极端温湿度环境挑战:极端温湿度条件下,设备易受损,影响使用寿命。技术应对方案与优越性:宽温主机+IP69K防水线束:适应-30℃~85℃温湿度范围,盐雾腐蚀环境通过ISO9227认证,确保设备在各种极端环境下稳定运行。
三、特殊工况定制化场景
1.冷链港口防凝露适用痛点:低温环境下摄像头易冷凝,影响图像质量。方案能力与优越性:摄像头加热膜防雾设计:有效避免低温冷凝,确保镜头清晰,提升作业效率。
2.狭小空间精细停靠适用痛点:狭小空间内停靠难度大,易发生碰撞。方案能力与优越性:双目立体视觉检测:误差±3cm,精细检测限高障碍,预判通行可行性,减少碰撞风险。
3.多设备协同作业区适用痛点:多台正面吊同时作业时,易发生交叉碰撞。方案能力与优越性:云平台远程标注预警区域:通过云平台远程标注预警区域,避免多台正面吊交叉碰撞,提升作业安全性。
根据客户需求AI360全景影像系统定制化集成雷达,红外感应等设备,打造专属解决方案.压裂车360盲区侦测系统采购
船舶360全景对称拼接采用球面投影对称融合算法,实现拼接缝≤2像素,直线畸变率降低30%.压裂车360盲区侦测系统采购
(第1篇)非对称全景拼接方案的架构特征及其在船舶领域的应用价值
一、非对称全景拼接方案的架构特征
1.硬件架构特征
1.1差异化镜头布局设计
非对称摄像头配置:多镜头模组支持多路传感器灵活配置,采用"船头5路高密度+船尾2路特写"的差异化布局策略,实现船首盲区<2米、船周Z大盲区<1米的无死角覆盖;
船头/船尾关键区域:采用高密度部署,T5全景拼接主机,采用超广角镜头(水平视场角≥88°),搭配F1.0D光圈增强低光环境细节捕捉,解决靠泊时码头设施、小型船只的近距离监控难题。确保近距离无死角监控;
甲板/舷侧过渡区域:使用多目全景拼接摄像机,通过稀疏布局覆盖远端区域,避免桅杆、吊臂等设备遮挡导致的画面断裂;
镜头参数优化:超广角镜头(水平视场角≥88°)覆盖更广区域F1.0D光圈设计增强低光环境细节捕捉能力多目全景拼接摄像机:解决桅杆、吊臂等设备导致的画面断裂问题。
1.2多目芯片内拼技术
ASIC专Y芯片集成:采用国内自主研发的多路视觉拼接ASIC芯片
低延迟处理:实现多路图像一次拼接成像,减少90%传输带宽占用
单路视频传输:合并为单路视频传输,简化系统架构
动态场景适应:配合T5全景系统的拼接视频输入,确保人员/物体移动时的连续画面
压裂车360盲区侦测系统采购