(第4篇)360全景对称与非对称拼接融合的技术方案
非对称布局算法:针对不规则结构,采用特征点匹配和动态补偿算法,消除桅杆、吊臂等遮挡物导致的画面断裂,确保全景画面的完整性。
3.功能拓展与应用场景
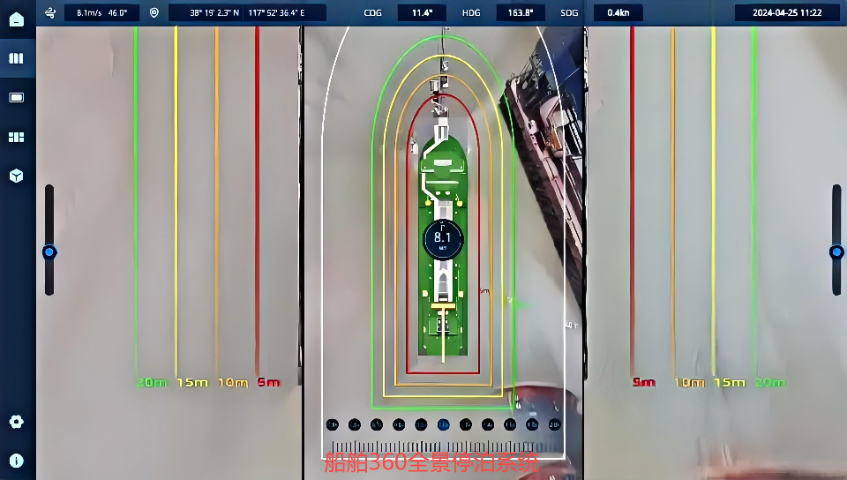
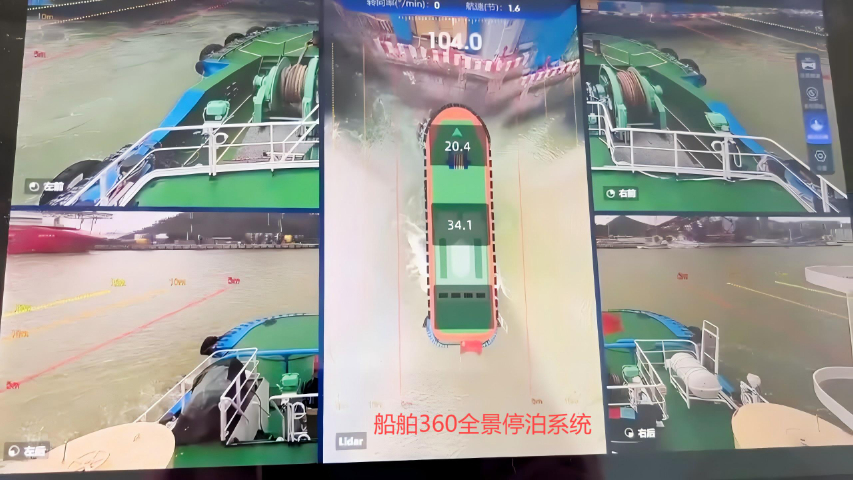
船舶航行监控:实现远距离海面和航道的监控,实时识别障碍物和其他船舶,计算碰撞风险,提供转向建议。
建筑物全局监控:对建筑物的整体及周边环境进行大范围监控,识别人员异常行为和车辆违规停放。
桥梁结构监测:通过非对称布局的摄像头,对桥梁的整体结构进行监测,结合结构传感器数据,及时发现结构变形和裂缝。
双模式切换与融合关键技术
1.实时拼接与切换技术
低延迟处理:采用硬件加速拼接算法,实现多路图像一次拼接成像,延迟低至20毫秒,确保画面实时更新。
无缝切换:通过缓存预加载技术,提前处理不同模式下的拼接画面,确保在切换时无卡顿、无黑屏,切换时间≤0.1秒。
画面融合:在切换过程中,采用渐变融合算法,使画面过渡自然,避免出现明显的切换痕迹。
2.多传感器协同技术
时间同步:通过PTP协议实现多传感器的时间同步,确保数据采集的一致性,时间误差≤1毫秒。
数据校准:对摄像头、雷达和AIS的数据进行校准,消除系统误差,确保数据的准确性和可靠性。
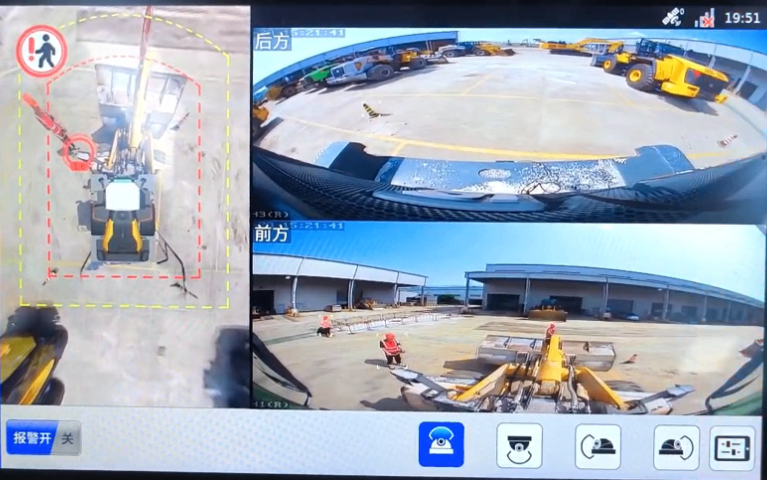
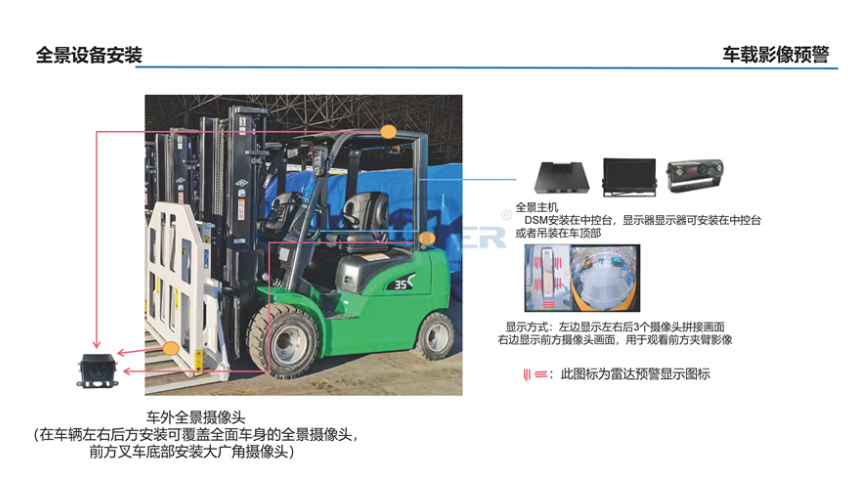
AI360全景影像多路视频拼接通过多源信号采集→预处理与校准→时空同步→图像融合拼接→智能分析与输出实现.正面吊360全景可视系统安装
(第1篇)非对称全景拼接方案的架构特征及其在船舶领域的应用价值
一、非对称全景拼接方案的架构特征
1.硬件架构特征
1.1差异化镜头布局设计
非对称摄像头配置:多镜头模组支持多路传感器灵活配置,采用"船头5路高密度+船尾2路特写"的差异化布局策略,实现船首盲区<2米、船周Z大盲区<1米的无死角覆盖;
船头/船尾关键区域:采用高密度部署,T5全景拼接主机,采用超广角镜头(水平视场角≥88°),搭配F1.0D光圈增强低光环境细节捕捉,解决靠泊时码头设施、小型船只的近距离监控难题。确保近距离无死角监控;
甲板/舷侧过渡区域:使用多目全景拼接摄像机,通过稀疏布局覆盖远端区域,避免桅杆、吊臂等设备遮挡导致的画面断裂;
镜头参数优化:超广角镜头(水平视场角≥88°)覆盖更广区域F1.0D光圈设计增强低光环境细节捕捉能力多目全景拼接摄像机:解决桅杆、吊臂等设备导致的画面断裂问题。
1.2多目芯片内拼技术
ASIC专Y芯片集成:采用国内自主研发的多路视觉拼接ASIC芯片
低延迟处理:实现多路图像一次拼接成像,减少90%传输带宽占用
单路视频传输:合并为单路视频传输,简化系统架构
动态场景适应:配合T5全景系统的拼接视频输入,确保人员/物体移动时的连续画面
车用360盲区侦测系统广州精拓破J了船舶领域不同结构船体的全景拼接难题,更将这一技术逻辑延伸至大型建筑物与桥梁领域.

(第1篇)精拓智能AI360全景影像系统定制方案:工作原理与应用优越性
一、系统工作原理
1.核X功能模块集成该定制AI360全景影像系统以4路360全景拼接和BSD盲区预警为核X,融合8路AHD视频输出、网口传输、4G通讯及云端远程控制功能,形成"感知-处理-传输-交互"全链路解决方案。
(1)4路360全景拼接技术
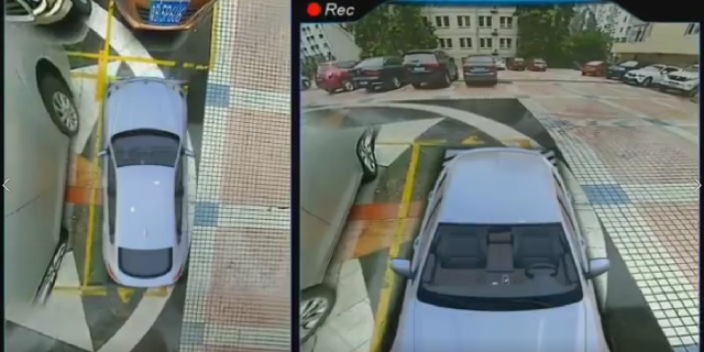
-摄像头布局:通过车身前、后、左、右4个超广角高清摄像头(如170度广角镜头)同步采集周围环境影像,覆盖车辆周边360度无死角视野。
-图像处理流程:
图像矫正与拼接:摄像头采集的原始图像经图像处理单元(内置双AI核X,算力达2TOPS)进行畸变矫正(消除透S/径向畸变)和无缝拼接,生成实时全景俯视图,清晰还原车身周围物体相对位置与距离。
8路AHD视频输出:拼接后的全景画面与4路原始摄像头画面通过AHD接口输出至车载显示器,支持多视角同显(如全景图+侧视特写),满足驾驶员对细节场景的监控需求。
(2)BSD盲区监测预警(BlindSpotDetection)
-AI智能识别:复用全景摄像头采集的视频流,通过AI视觉算法实时分析车辆两侧及前后盲区(如副驾驶前方10米、后方35米范围),精细识别行人、非机动车、障碍物等目标。
-分级预警机制:
(第3篇)精拓智能4G-AI360全景影像系统对接云平台管理指南
4.确认对接成功·点击“实时视频”,若显示与终端一致的画面,代BIAO云平台与设备已打通,可远程监控和管理。
关键注意事项
·物联卡锁卡:更换设备需联系服务商解锁,避免自行操作导致锁卡。
·编码一致性:终端编码、云平台终端标识、手机号/车架号建议统一为11位编码,减少管理混乱。
·信号与电压:安装时确保GPS天线无遮挡(卫星数≥9),供电电压严格控制在18V-26V。
按以上步骤操作,即可完成4G-AI360全景影像系统与云平台的对接,实现远程监控、数据管理等功能。 精拓智能AI360全景影像集成系统后台可进行车辆定位追踪,历史轨迹回放,预警统计分析.

4路360全景拼接+网口输出支持RTSP视频流+BSD盲区监测预警系统的主要应用场景
1.商用车辆安全辅助
-工程车(挖掘机、压路机、渣土车等):通过4路全景拼接消除作业时的视觉盲区,结合BSD盲区监测预警,实时识别车辆周边行人、障碍物,避免转向、倒车或作业时的碰撞事故;RTSP视频流通过网口输出至监控中心,支持远程实时监控作业状态。
-公交/客运车辆:全景影像辅助驾驶员在狭窄路段或站点停靠时观察周边环境,BSD系统预警侧方及后方盲区来车或行人,提升乘客上下车及行驶过程中的安全性。
2.特种车辆风险管控
-油罐车/危化品运输车:360全景覆盖车身周围,BSD监测盲区隐患,防止因车身长、盲区大导致的侧碰或追尾事故;RTSP视频流实时上传至管理平台,实现运输过程的全程可视化监管,降低危险品泄漏风险。
-物流货车/半挂车:拼接后的全景画面帮助驾驶员判断车辆位置,BSD系统在变道、转弯时预警相邻车道车辆,减少高速行驶中的盲区事故;网口输出视频流作为行车记录证据,辅助事故责任判定。
3.港口/工矿等封闭场景作业-码头/厂区内作业车辆:全景影像与BSD系统结合,实时监测车辆周边人员、设备,避免作业碰撞;RTSP流接入本地监控系统,实现对多车协同作业的集中调度与安全管理。 主动安全一体机定制解决方案以车辆安全痛点为核X,融合360°全景影像+精Z距离显示,AI盲区监测,车队管理.正面吊360全景影像系统采购
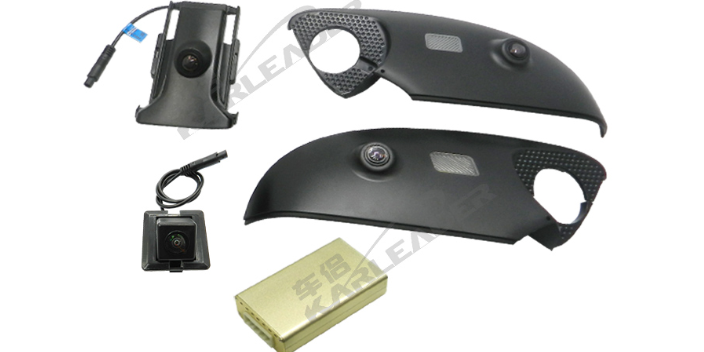
360全景主机采用车规级T5芯片(ARM Cortex-A53四核,主频≥1.5GHz),宽电压设计适应不同车辆电源环境.正面吊360全景可视系统安装
(第1篇)车侣智能AI360全景影像系统定制解决方案:破J视觉盲区的场景化方案
一、硬件适配:极端环境下的盲区监测“眼睛”针对船舶、工程车等复杂场景的物理限制,系统通过高防护硬件与多传感器融合构建基础感知能力:
环境适应性:设备防护等级达IP67/IP68(激光雷达可选IP69K),支持-40℃~85℃宽温工作,抗盐雾、振动、粉尘,可在船舶海上腐蚀、工程车工地颠簸等场景稳定运行。
摄像头与传感器配置:
船舶场景:五目全景摄像头抱杆顶部安装,单次采集覆盖360°无拼接;标配6路广角摄像头+毫米波雷达,可选激光雷达(探测距离0.2m-50m),并支持AIS系统、水质控制器等多接口接入,消除水面及码头周边盲区。
工程车场景:采用“特写+全景”分屏切换模式,通过智驾域控制器(KTC300E)融合激光雷达、摄像头、毫米波雷达,实现±2cm坐标映射J度的360°无死角覆盖,精细识别工地人员、障碍物。
二、算法定制:场景化功能解决“看不见”的隐患基于不同场景的盲区风险特点,系统通过动态感知算法与智能预警机制主动规避危险:
正面吊360全景可视系统安装