(第4篇)AI360全景影像系统双光融合定制解决方案
录像
存储介质:主存储器为micro SD卡,单卡最大支持256G存储。
录像模式:开机录像。
录像回放:支持本地回放及PC端回放。
卫星定位
GPS/北斗:支持单北斗定位、GPS定位、GPS/北斗双模定位。
通讯模块
4G:全网通。
电源/功耗
电源输入:DC 9V~36V低压供电。
电源输出:外部设备供电支持1路12V/200mA、1路5V/500mA。
主机功耗:小于12W。
物理接口
通讯接口:支持3个IO信号输入、3个IO输出;1个RS232、2个RS485;1个百兆以太网;1个USB2.0、1个USB3.0;1个CAN通讯接口;1个速度传感器接口;1个红外信号接口;6路AHD视频输入。
喇叭外置:1个喇叭接口,可外接声光报警器。
使用环境
设备防护:物理防尘。
工作温度:-25℃~65℃。
工作湿度:20%~90%RH。软件升级支持本地U盘/SD卡升级及OTA远程升级。
结论:
AI360全景影像系统双光融合定制设备不*是一款功能强大的车载智能终端,更是面向未来智慧交通的综合性安全解决方案。它将看得清、识得准、连得上、管得住四大能力融为一体,适用于各类对安全性、智能化、合规性有高要求的商用车辆场景,具备较高的市场推广价值和技术领X优势。 定制方案硬件模块化:系统预留RJ45网口,CAN总线,RS485等接口,可根据需求扩展激光雷达,超声波传感器等设备.工程车360全景影像价格
(第2篇)售后篇——AI360全景影像系统实现ONVIF网络传输时,影响成像显示速度的因素有哪些?
AI360全景影像系统需通过RTSP/RTMP协议输出视频流,H.265编码虽能降低带宽占用,但编码/解码过程的计算开销可能增加端到端延迟。若设备端采用低效编码算法或硬件解码能力不足,会导致全景画面合成滞后。
网络抖动与丢包
工业现场常见网络波动(如交换机级联过多、线路老化)引发数据包乱序或丢失;T
CP重传机制虽保证可靠性,但明显增加端到端延迟;
UDP虽低延迟但无纠错能力,需依赖上层协议(如RTP/RTCP)补偿。
网络抖动或丢包会触发重传机制,进一步增加显示延迟,尤其在矿山、工地等电磁干扰复杂场景中更为明显。
二、硬件性能与处理能力——成像处理的“大脑中枢”
1.图像拼接与处理单元
AI360全景影像系统的成像流程为:原始图像采集→鱼眼畸变校正→多视图配准→动态拼接融合→AI增强(去雾/夜视)→编码输出
此过程高度依赖边缘计算平台的处理能力。
核X组件:
FPGA:用于低延迟并行图像处理,适合固定算法流水线;
AI加速芯片(如寒武纪MLU、地平线BPU):执行深度学习-based拼接、目标感知融合;
GPU/NPU协处理器:提升卷积运算效率,缩短拼接时间。
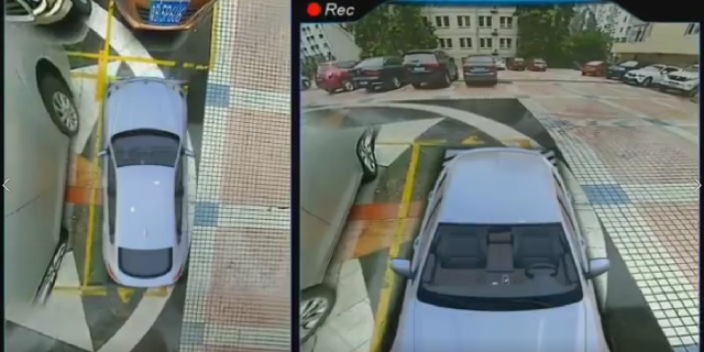
工程车360全景影像价格通过360°全景消除机械臂,集装箱等遮挡导致的盲区,结合AI障碍物检测,降低碰撞事故率.

(第1篇)工程车AI360全景影像系统集成毫米波与激光雷达后,解决了一系列在工程施工现场常见的问题,具体包括:
一,提升操作安全性,消除操作盲区。工程车辆由于体积庞大,驾驶员在操作时常存在视野盲区,容易引发碰撞事故。AI360全景影像系统通过集成多个摄像头,通常前后左右各一个,结合毫米波与激光雷达的扫描数据。可以形成完整的360°全景视图,帮助驾驶员实时掌握车辆周围情况,有效消除盲区。智能预警与避障系统利用AI技术进行图像识别和障碍物检测,结合毫米波与激光雷达的测距功能,可以实时监测潜在的危险因素,如行人、车辆、障碍物等靠近情况。一旦发现异常情况,系统会立即发出警报,提醒驾驶员采取避让措施,从而有效预防事故的发生。二,提高管理效率,远程监控与管理通过将AI360全景影像系统与云平台相结合,管理人员可以远程实时监控工程车辆的运行状态、施工进展以及安全状况。这种远程监控功能不*提高了项目的透明度,还使得管理人员能够迅速响应突发状况。提升整体。管理效率优化作业流程,系统记录的视频数据可以用于后续的安全审查和作业流程优化。管理人员可以通过回顾关键作业过程发现潜在的安全隐患和作业瓶颈,从而调整作业流程,提高施工效率。
(中篇)车侣正面吊AI360视觉解决方案适用场景及其优越性详述:
2.雨雾/能见度差环境挑战:雨雾天气导致能见度降低,影响作业安全。技术应对方案与优越性:激光雷达穿透雨雾+视觉冗余校验:点云与图像对齐误差<5ms,确保在恶劣天气下也能保持高精度作业,提升作业安全性。
3.极端温湿度环境挑战:极端温湿度条件下,设备易受损,影响使用寿命。技术应对方案与优越性:宽温主机+IP69K防水线束:适应-30℃~85℃温湿度范围,盐雾腐蚀环境通过ISO9227认证,确保设备在各种极端环境下稳定运行。
三、特殊工况定制化场景
1.冷链港口防凝露适用痛点:低温环境下摄像头易冷凝,影响图像质量。方案能力与优越性:摄像头加热膜防雾设计:有效避免低温冷凝,确保镜头清晰,提升作业效率。
2.狭小空间精细停靠适用痛点:狭小空间内停靠难度大,易发生碰撞。方案能力与优越性:双目立体视觉检测:误差±3cm,精细检测限高障碍,预判通行可行性,减少碰撞风险。
3.多设备协同作业区适用痛点:多台正面吊同时作业时,易发生交叉碰撞。方案能力与优越性:云平台远程标注预警区域:通过云平台远程标注预警区域,避免多台正面吊交叉碰撞,提升作业安全性。
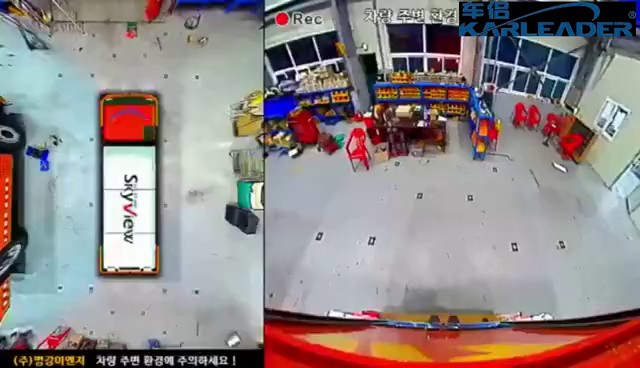
360全景拼接技术通过多摄像头画面拼接实现大范围全域监控,细节捕捉能力,满足实时监测,事件追溯的核X需求.
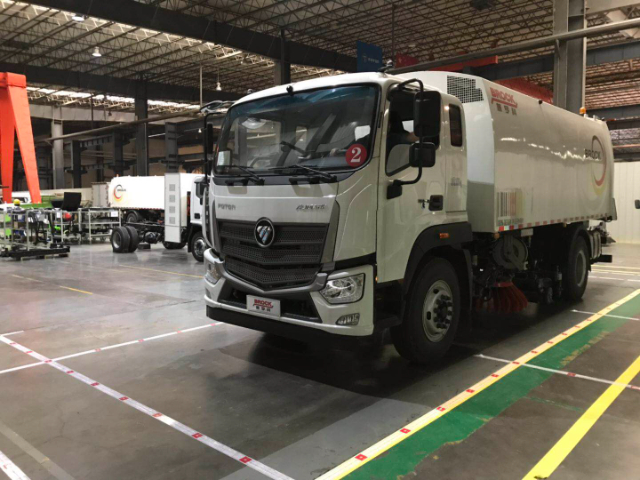
(上篇)车侣全志T5主控搭配定制AI360全景影像防爆系统,通过多维度技术创新与功能优化,为特种车辆构建了全方W的安全保障与智能化管理体系,具体分析如下:
一、多传感器融合感知:厘米级环境建模,消除盲区隐患
系统采用多种传感器+8目200万鱼眼摄像头的硬件组合,结合北斗纳秒级授时与FPGA协同算法,实现以下核X能力:
1,高精度环境建
模构建厘米级3D环境模型,可精细识别低矮障碍物(误差<±2cm)与动态行人,盲区控制范围缩小至1米内,侧向覆盖达15米。即使在强光、逆光等极端光照条件下,画面清晰度仍保持稳定,为驾驶员提供无死角的视野支持。
2,动态风险预警
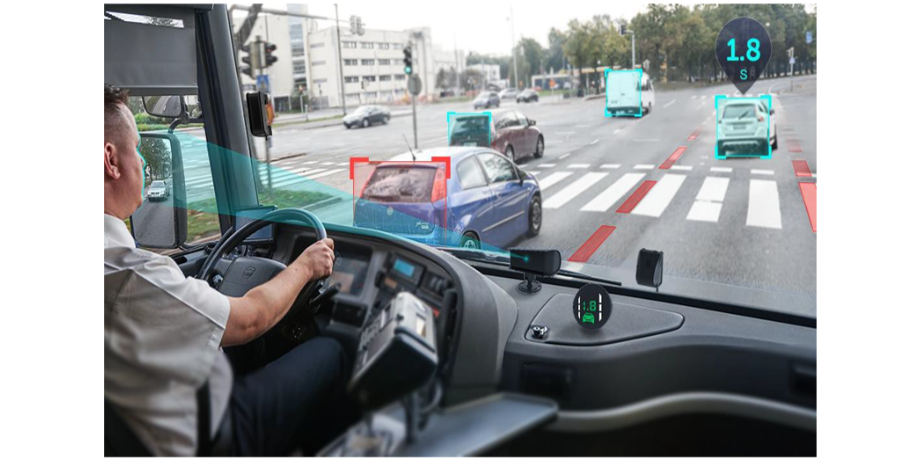
通过实时数据融合,系统能提前预警潜在危险,例如近距离行人或车辆接近时触发分级提醒,为驾驶员争取充足的反应时间。
二、多重防护机制:主动干预危险行为,事故率直降40%
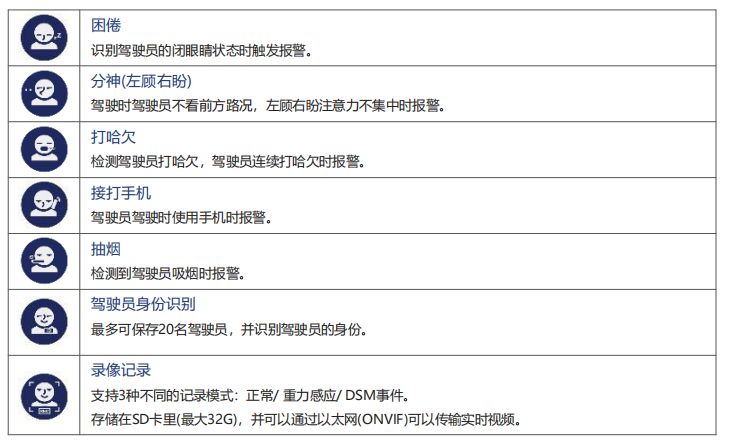
系统集成二级声光报警+DSM疲劳监测功能,形成覆盖“人-车-环境”的三重防护体系:
1,驾驶员状态监控
DSM疲劳监测可实时检测驾驶员的抽烟、未系安全带等危险行为,并通过声光报警主动干预,减少因人为疏忽导致的事故。
2,模块化扩展能力
支持按需定制限高防撞、BSD盲区监测等功能,并配备8路4G视频输出,满足港口、物流等全场景远程监控需求。
当施工现场出现突发状况,管理人员通过远程监控掌握情况,并下达调度,整改指令,大幅缩短应急响应周期.工程车360全景影像价格
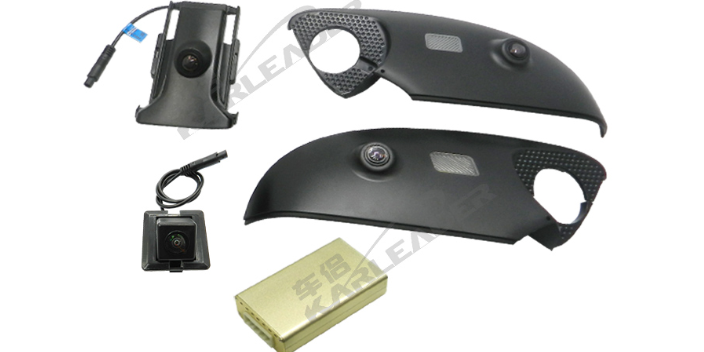
360全景定制模块配置组合:360°全景环视模块+三级声光报警器.工程车360全景影像价格
(第1篇)360全景对称与非对称拼接融合的技术方案
360全景对称与非对称拼接融合的技术方案,重点突出“近距离对称拼接+远距离非对称拼接”的实现逻辑和技术细节,内容兼顾专业深度和实操性。
核心技术逻辑:双模式动态切换与场景适配
1.核X融合思路
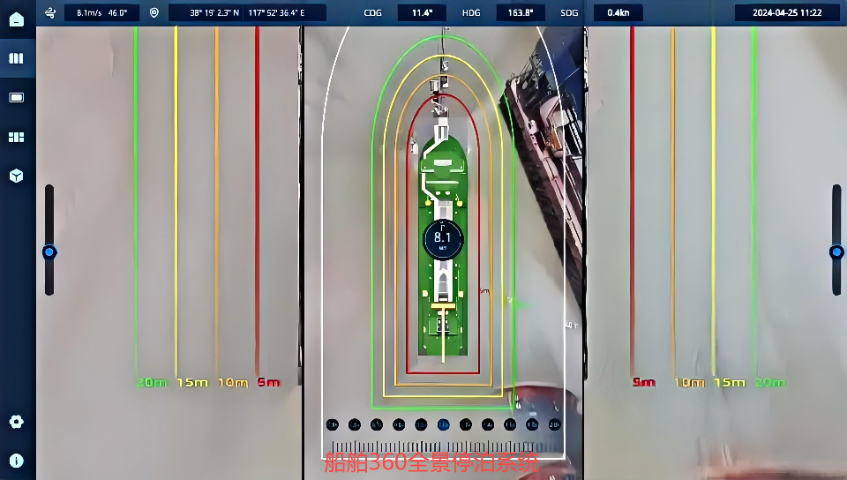
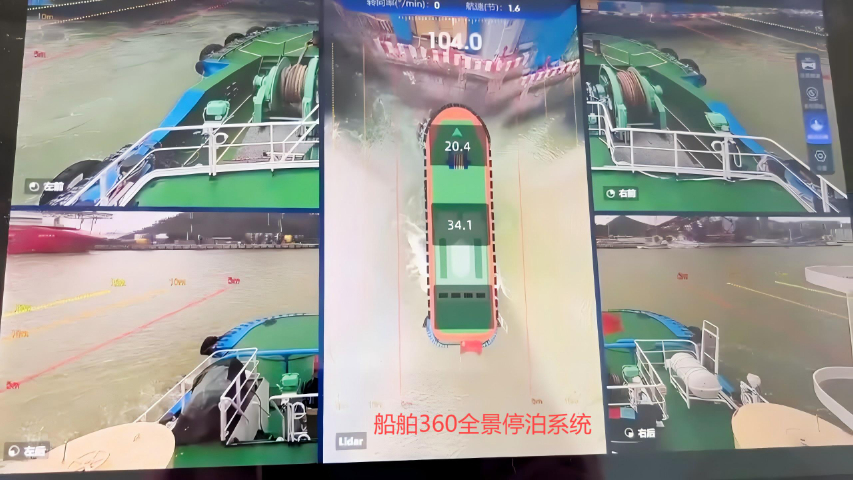
场景划分:根据目标物体的作业需求,将观测范围划分为近距离区域(如船舶靠泊时的0-10米、建筑物周围的0-20米)和远距离区域(如船舶航行时的10-1000米、建筑物周围的20-100米)。
技术选择:近距离区域采用对称拼接技术,确保高精度盲区覆盖;远距离区域采用非对称拼接技术,实现大范围监控和细节捕捉。
动态切换:通过场景识别算法,自动判断当前作业场景,实时切换拼接模式,确保在任何场景下都能提供Z佳的视觉体验。
2.场景识别算法
船舶场景:结合GPS定位数据、AIS系统信息和船舶速度数据,自动判断船舶处于靠泊(低速、近距离)还是航行(高速、远距离)状态,切换相应的拼接模式。
建筑物/桥梁场景:通过人员/车辆的移动轨迹和停留时间,判断是局部作业还是全局监控,切换近距离或远距离拼接模式。
工程车场景:根据车辆速度、转向灯状态和雷达数据,判断车辆是低速作业(如倒车、转弯)还是高速行驶,切换拼接模式。 工程车360全景影像价格