
- 品牌
- 智游者
- 型号
- 齐全
姿态与惯导传感器的重点在于IMU惯性测量单元,它集成了加速度计、陀螺仪和磁力计等传感芯片,能够实时捕捉载体的角速度、加速度及磁场数据。通过这些原始数据的采集,传感器利用融合算法将多源信息进行加权处理,计算出载体的俯仰角、横滚角和航向角等关键姿态参数。融合算法的设计尤为重要,它既要兼顾动态环境下的振动抑制,还需解决磁场干扰带来的航向误差,确保姿态输出的稳定性和连续性。此外,惯导传感器通过结合GPS信号,实现位置、速度和轨迹的导航定位,当卫星信号弱或丢失时,依靠惯性导航继续维持定位输出,保障设备在复杂环境中的自主导航能力。磁联合校准算法能够动态调整磁力计的偏差,减少外部磁场影响,提升航向角的准确度。整体来看,姿态与惯导传感器通过硬件采集与算法融合的紧密结合,实现了对空间姿态和运动状态的实时感知。深圳智游者科技有限公司基于自主研发的IMU硬件和融合算法,打造了涵盖姿态解算、GPS惯导融合及磁联合校准等多项技术的完整解决方案,助力客户在机器人、无人机、运动捕捉等多领域实现精确的姿态测量与导航定位。微型姿态/惯导传感器适合体积受限的智能穿戴设备,实现精确的动作捕捉和姿态识别功能。机器人用姿态/惯导传感器如何选型
随着国内智能制造和机器人技术的快速发展,国产姿态/惯导传感器在性能和适用性方面取得了进展。国产传感器既满足了多样化的工业应用需求,还通过持续优化的融合算法提升了数据的稳定性和准确度。姿态传感器基于IMU惯性测量单元,能够实时输出俯仰角、横滚角和航向角等关键姿态信息,适合用于设备姿态监测、倾斜状态检测及动态动作捕捉。国产传感器在桥梁监测、塔机操作、光伏支架安装等工程领域表现出良好的适配能力,能够在高振动和复杂电磁环境下持续采集有效数据。通过支持OEM和ODM合作,国产传感器可根据客户需求调整量程、精度和通讯协议,满足不同设备的集成要求。尤其是在机器人和无人机领域,国产姿态/惯导传感器通过自研的算法体系实现了导航定位与姿态感知的无缝结合,提升了设备的自主操作能力。深圳智游者科技有限公司依托自研IMU硬件和融合算法,打造了完善的国产姿态/惯导传感器产品线,提供从样机测试到量产的全周期技术支持,助力国内客户实现智能装备的高效感知与精确控制。辽宁机器人用姿态/惯导传感器方案IMU惯导传感器ODM服务强调软硬件协同开发,实现高性能与高可靠性的完美结合。
现代工业和智能装备对惯导传感器的接口多样性提出了更高的要求,设备需要兼容多种通讯协议以适应不同控制平台和数据处理系统。多接口惯导传感器通过集成多种常用工业通讯接口,如CAN、UART、SPI、I2C等,能够灵活连接工控主板、嵌入式控制器、机器人主控甚至上位机系统,满足不同客户的集成需求。在实际应用中,这种多接口设计让设备调试和系统升级更为便捷,用户可以根据现场环境和系统架构选择合适的接口,降低了设备间的兼容难度。传感器输出的数据可配置为原始的角速度、加速度和磁场信息,也可以是经过滤波和融合算法处理后的姿态角、四元数或导航坐标,适应不同层级的数据需求。多接口的惯导传感器特别适合复杂工业环境和多样化的智能装备,支持灵活的数据采集和控制策略调整,提升整体系统的适配能力和运行稳定性。深圳智游者科技有限公司凭借自研的IMU硬件和融合算法,打造了支持多种通讯接口的惯导传感器产品,能够根据客户需求定制参数,帮助客户快速集成惯导功能,推动智能设备实现更高效的姿态感知与导航控制。
六轴惯导传感器集成三轴加速度计和三轴陀螺仪,适合对姿态角度和动态运动状态进行监测的设备需求,广泛应用于工业自动化、智能装备和运动捕捉领域。六轴传感器通过实时采集载体的角速度和加速度数据,配合姿态融合算法,实现对俯仰角、横滚角和航向角的稳定输出,满足设备对姿态感知的基本要求。相比九轴传感器,六轴方案在成本和功耗上具有一定优势,适合对环境磁场干扰不敏感或无需航向校准的应用。供应商提供的六轴惯导传感器通常支持多种通讯接口和定制选项,便于客户根据设备结构和控制需求进行集成。深圳智游者科技有限公司在六轴惯导传感器领域积累了丰富经验,结合自研算法和硬件技术,能够为客户提供标准化和定制化的六轴惯导产品,支持OEM和ODM合作,助力智能装备实现稳定的姿态感知和动作识别功能。姿态/惯导传感器怎么选,应结合设备的安装空间和功耗限制,选择适合的传感器型号和封装形式。
一个成熟的方案既包括硬件传感器,还涵盖算法融合、标定校准和数据接口的整体设计,能够适配客户设备的结构空间、供电条件和通讯方式。通过深度定制,方案可以针对特定工况调整滤波参数和融合策略,提升传感数据的稳定性和准确度。在巡检机器人或外骨骼机器人中,设备对姿态角的实时响应要求较高,方案通过优化姿态融合算法和磁联合校准算法,有效抑制振动和磁场干扰带来的误差,保证导航和姿态数据的连续性。对于无人船或无人车等户外设备,方案还可以实现GPS惯导融合,确保在卫星信号弱或丢失时,依然能够维持定位和航迹追踪。方案的集成设计支持多种工业通讯接口,方便与工控主板、嵌入式控制器等上层系统无缝对接,降低客户二次开发难度。整个方案的交付流程涵盖需求沟通、技术评估、样品测试、现场标定和后期维护,形成闭环服务,帮助客户快速实现产品投产和应用推广。深圳智游者科技有限公司凭借自研的算法库和传感硬件,能够为客户量身打造完整的姿态与惯导方案,支持OEM、ODM合作模式,覆盖从样机到量产的全周期,服务范围覆盖机器人、运动分析、工程监测等多个行业,助力客户实现智能设备的姿态感知与导航能力升级。高稳定性惯导传感器参数中,零偏稳定性和温度漂移是关键指标,直接影响设备的长期测量准确性。机器人用姿态/惯导传感器如何选型
姿态/惯导传感器实现了姿态测量与导航定位的无缝结合,提升设备在复杂环境下的自主作业能力。机器人用姿态/惯导传感器如何选型
低功耗惯导传感器在现代智能设备中扮演着重要角色,尤其是在对续航时间有严格要求的移动机器人、无人机及便携式设备中。其主要原理在于通过优化传感器硬件设计和融合算法实现能耗的有效控制。惯导传感器主要依赖IMU惯性测量单元,集成加速度计、陀螺仪和磁力计等传感芯片,这些芯片在采集角速度、加速度和磁场数据时,功耗通常较高。为了降低整体能耗,设计中采用了多级采样策略和智能休眠机制,根据设备运动状态动态调整数据采集频率,减少不必要的功耗输出。算法层面,通过优化姿态融合算法和数据滤波策略,减少冗余计算,提升运算效率,同时保证姿态和导航数据的稳定输出。传感器还支持多种通讯接口,可以根据应用需求灵活配置数据传输方式,进一步降低通信过程中的能耗负担。低功耗设计既延长了设备的使用时间,也减少了热量产生,提升系统的可靠性和使用体验。在实际应用中,这类传感器适合需要长时间连续运行但电源受限的场景,如户外巡检机器人和便携式运动捕捉设备。深圳智游者科技有限公司依托自主研发的IMU硬件与融合算法,针对低功耗需求做出专项优化,结合软硬件协同设计,为客户提供既节能又稳定的惯导传感方案,助力智能装备实现长时间、高效的姿态与导航感知。机器人用姿态/惯导传感器如何选型
深圳智游者科技有限公司是一家有着雄厚实力背景、信誉可靠、励精图治、展望未来、有梦想有目标,有组织有体系的公司,坚持于带领员工在未来的道路上大放光明,携手共画蓝图,在广东省等地区的电子元器件行业中积累了大批忠诚的客户粉丝源,也收获了良好的用户口碑,为公司的发展奠定的良好的行业基础,也希望未来公司能成为*****,努力为行业领域的发展奉献出自己的一份力量,我们相信精益求精的工作态度和不断的完善创新理念以及自强不息,斗志昂扬的的企业精神将**深圳智游者科技供应和您一起携手步入辉煌,共创佳绩,一直以来,公司贯彻执行科学管理、创新发展、诚实守信的方针,员工精诚努力,协同奋取,以品质、服务来赢得市场,我们一直在路上!


高稳定性是惯导传感器在工业自动化、无人驾驶和工程监测等领域应用的基础保障。稳定性能主要由传感器硬件的品质和融合算法的成熟度共同决定。惯导传感器通过集成加速度计、陀螺仪和磁力计,实时采集载体的运动状态数据,参数如零点漂移、测量噪声和温度漂移等直接影响输出的准确性和可靠性。为提升稳定性,传感器采用多传感器数据融合技术,通过姿态融合算法对多源数据进行加权处理,降低单一传感器误差的影响,保证姿态角度输出的连贯和平滑。GPS惯导融合算法在有卫星信号时辅助校正惯性导航误差,无信号环境下依靠惯导算法维持导航连续性。参数调校过程中,针对不同应用环境的温度变化和振动特性,调试滤波参数和校准方案,确保传感器在各类...
- 广东微型惯导传感器方案 2026-11-07
- 湖北六轴姿态/惯导传感器推荐 2026-11-07
- 安徽机器人用惯导传感器如何选型 2026-11-06
- 江苏九轴姿态/惯导传感器方案 2026-11-06
- 福建惯导传感器定制 2026-11-06
- 山东姿态导航一体化姿态/惯导传感器厂家 2026-11-06
- 浙江工业级惯导传感器厂家 2026-11-06
- 江苏六轴姿态/惯导传感器ODM 2026-11-06
- 上海工业级姿态/惯导传感器技术指标 2026-11-06
- 山东姿态/惯导传感器模组 2026-11-06
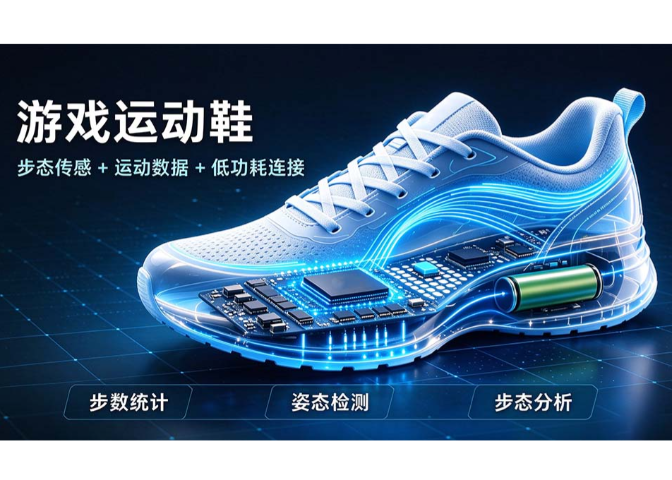
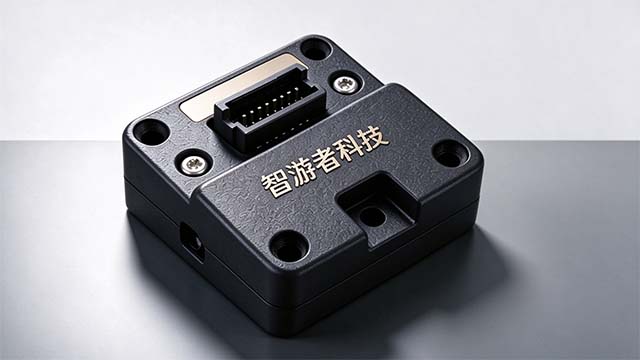
- 山东工业级姿态/惯导传感器供应商 2026-11-05
- 北京MEMS姿态/惯导传感器厂家 2026-11-05
- 江苏抗干扰惯导传感器技术指标 2026-11-05
- 辽宁高精度姿态/惯导传感器方案 2026-11-05
- 安徽微型惯导传感器技术指标 2026-11-05
- 辽宁惯导姿态/惯导传感器模组 2026-11-05

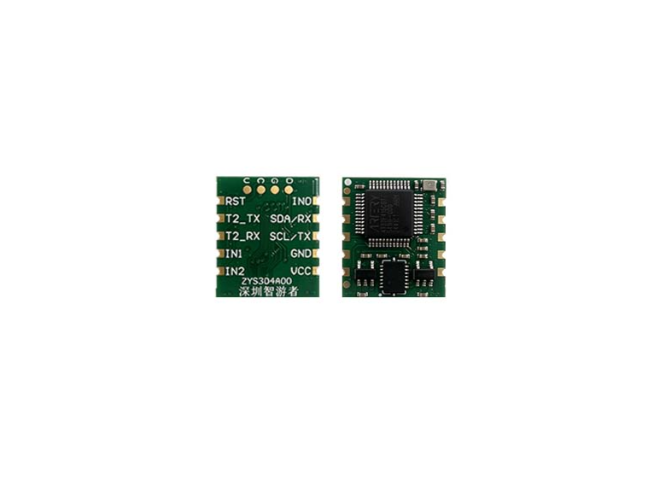
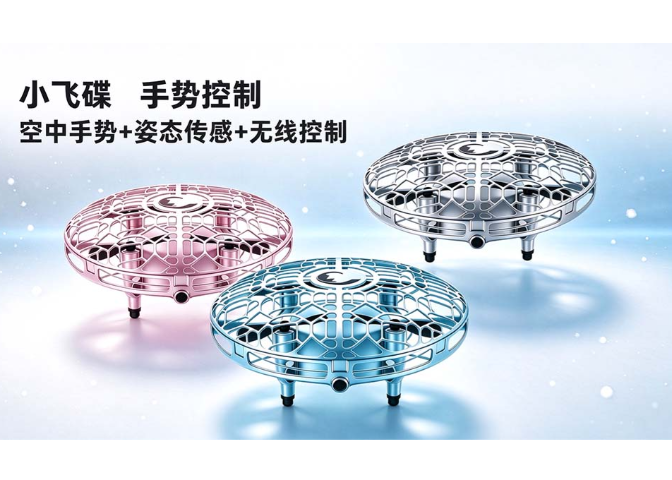
- 福建惯导传感器定制 11-06
- 山东姿态导航一体化姿态/惯导传感器厂家 11-06
- 浙江工业级惯导传感器厂家 11-06
- 江苏六轴姿态/惯导传感器ODM 11-06
- 上海工业级姿态/惯导传感器技术指标 11-06
- 山东姿态/惯导传感器模组 11-06
- 四川抗干扰姿态/惯导传感器推荐 11-06
- 北京高稳定性姿态/惯导传感器OEM 11-06
- 山东高稳定性惯导传感器如何选型 11-06
- 山东IMU姿态/惯导传感器报价 11-06