
- 品牌
- 航师傅,康普拉
- 型号
- 定制
- 加工定制
- 是
- 产地
- 深圳
- 厂家
- 昌鸿鑫
- 最大功率时耗气量
- 590m/min,1200m/min,2.2m/min,200m/min
- 最大功率时扭矩
- 116N/m,4.1N/m,0.31N/m,11.5N/m
- 最大功率
- 0.3Kw,1.1Kw,4.1Kw,0.8Kw,0.075Kw
相比传统的直流有刷电机驱动方案,无刷电机驱动板在工作效率、寿命与维护成本方面有明显优势。从效率角度看,有刷电机依靠碳刷与换向器接触传递能量,接触电阻会导致能量损耗,并且随着刷片磨损,效率还会逐步下降。无刷电机驱动板采用电子换向,消除了摩擦损耗,综合效率通常可达到85%以上,在某些优化较好的方案中甚至可以超过90%。从寿命来看,有刷电机的碳刷在运行数千小时后需要更换,换向器表面也会出现沟槽磨损,而驱动板上的电子开关器件本身没有机械消耗,只要散热与环境条件适当,驱动板的寿命可以与电机轴承相当。从电磁干扰角度分析,有刷电机在换向时会产生明显的电火花,带来电磁辐射,对周边的控制电路造成影响。无刷电机驱动板由于换向过程没有火花,且可以通过调整PWM载频来避开敏感频段,电磁兼容性更容易通过测试。当然,有刷驱动方案也有其适用场景,比如成本较低、控制电路简单——只需一个继电器或H桥加上调速开关即可实现。而无刷驱动板需要相对复杂的控制器与软件算法,初期开发投入稍高。对于要求长寿命、低噪音、高效率的设备,无刷电机驱动板是更合适的选择。无刷电机驱动具备堵转检测与自动重启保护功能。东莞ODM无刷电机驱动方案报价
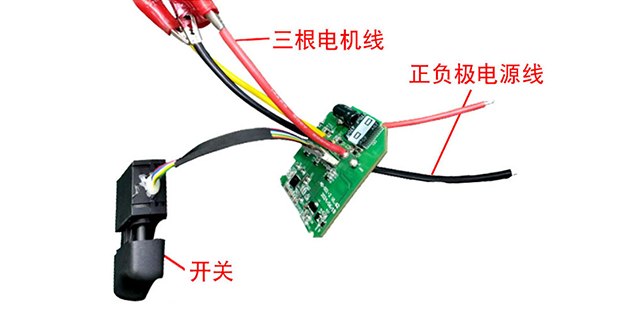
根据应用场景与成本要求,无刷电机驱动板可以按照不同的标准进行分类。按控制方式划分,可分为方波控制(六步换向法)与正弦波控制两大类。方波控制实现相对简单,每60度电角度换向一次,适合对噪音不敏感且负载变化不大的场合,如电动工具、水泵等。正弦波控制又包括SPWM与SVPWM两种调制方式,其电流波形更接近正弦,电机运行噪音低、转矩脉动小,适合风扇、无人机、电动车等对噪声与平滑性有要求的设备。按有无传感器划分,分为有感驱动与无感驱动。有感驱动需要安装霍尔传感器来反馈转子位置,启动平顺且低速扭矩好,但增加了传感器成本与连接线束。无感驱动通过检测反电动势过零点来推算位置,省去了传感器,但启动算法较为复杂,低速性能受到限制。按集成度划分,则有分立器件方案与集成模块方案。分立方案使用单独的MCU、预驱、MOSFET,灵活性高且便于调试,但占用面积较大。集成模块方案将预驱或MOSFET封装在一起,利于缩小体积并简化外围电路,适用于空间紧凑的产品。深圳电动工具无刷电机驱动方案公司电话低成本驱动板适用于风扇与水泵等大批量消费电子场景。
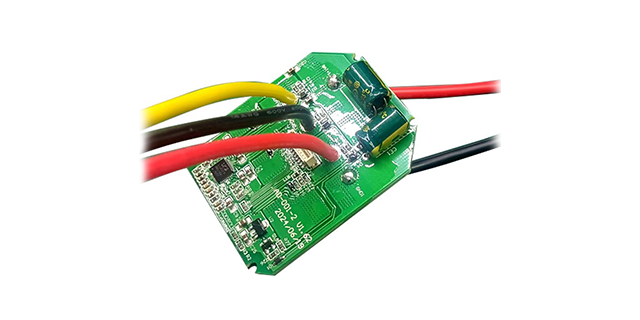
留有余量是保证长期稳定和安全的关键。电机类型:确认是无刷直流电机,并了解其极对数和反电动势常数等关键参数,确保驱动算法兼容。二、关注关键性能指标1.控制算法与调速性能:方波vs.正弦波:方波驱动:成本较低,控制简单,但在低速时可能伴有转矩脉动和噪音。FOC驱动:高性能之选。它能实现全速域的平稳、静音、高效运行,调速线性度较好,动态响应快。对于追求较好性能和静音效果的应用,应优先考虑支持FOC算法的驱动板。调速接口:主流为PWM信号调速,需确认其频率范围和占空比范围是否满足主板或控制器要求。部分高级应用可能需要电压调速或数字通信接口。2.功率与效率:输出功率:驱动板的持续输出功率必须大于风扇电机的最大输入功率。高速风扇启动瞬间电流很大,驱动板的峰值电流承载能力尤为重要。转换效率:高效率意味着更少的能量以热量形式耗散在驱动板上,这不*节能,更能降低驱动板自身温升,提升系统整体可靠性。三、考察可靠性与保护功能高速风扇常年在高负荷下运行,完备的保护机制是“安全卫士”。1.多重保护电路:一块合格的驱动板必须具备:过流保护:防止电机堵转或短路损坏。过温保护:监控驱动芯片温度,超限后降速或停机。
无刷电机驱动板在工作时由于MOSFET的高速开关动作,会产生一定的传导与辐射干扰,因此电磁兼容性设计是驱动板开发中的重要环节。干扰源主要来自三个方面:一是PWM载频及其谐波,通过电源线向外传导;二是MOSFET在导通关断瞬间产生的高频振铃,频带可达数十到数百兆赫兹;三是电机绕组与线缆充当了发射天线,将共模干扰辐射到空间中。针对传导干扰,常用的措施包括在驱动板的电源输入端加装共模电感和X电容,形成EMI滤波器。调整PWM的上升沿斜率——通过增大栅极串联电阻——也可以降低高频分量。对于辐射干扰,则需要从PCB布局入手:缩小功率回路的环路面积,将MOSFET与母线电容紧耦合放置;在电机三相输出线加装磁环或使用屏蔽线缆;驱动板整体放入金属外壳内,并保证外壳接地良好。如果初次测试时某个频点超标,可以通过频谱分析仪或近场探头寻找干扰源位置,再针对性地增加RC吸收电路或在MOSFET漏源之间并联小容量CBB电容。此外,驱动板的MCU时钟频率及其倍频也应避开敏感频段,必要时在MCU电源引脚加装磁珠与去耦电容。软件层面也可以配合调整开关频率——采用抖频技术将能量分散到较宽频带上,降低单个频点的峰值。经过上述措施后。 搭配外部直流母线电容滤波网络,有效抑制电源线引入的纹波电压,确保驱动板稳定运行。

一、无刷电机驱动板PCBA方案定制:按场景匹配硬件与工作逻辑无刷电机驱动板的设计需要根据电机参数和应用场景倒推硬件配置。深圳昌鸿鑫电子在方案定制阶段通常先与客户确认三项基础信息:电机电压平台(如12V、24V、48V)、额定功率范围、以及是否需要霍尔传感器。1.工作方式选择:对于成本敏感且运行环境相对稳定的产品(如风扇、水泵),可采用无感工作方案,通过检测反电动势判断转子位置,减少传感器物料。对于需要频繁启停、正反转或低速大扭矩输出的设备(如电动螺丝刀、机器人关节),则建议选用带霍尔传感器的有感方案,启动更平稳。2.功率器件搭配:驱动板上的MOS管选型直接影响温升和效率。昌鸿鑫在设计中会根据电流峰值留出余量,同时优化PCB走线以降低回路阻抗。对于大功率应用(如园林工具、农机设备),还会额外增加散热结构和过流保护电路。3.软件算法适配:工作算法决定了电机的运行表现。昌鸿鑫的研发团队可提供六步换相、FOC矢量工作等不同层级的算法方案。FOC方案在噪音把控和效率方面表现更突出,适用于对静音和续航有要求的吸尘器、无人机等产品。二、深圳PCBA贴片加工:设备配套与品控流程选定方案后。紧凑型无刷电机驱动板支持PWM调速与方向控制,适用于无人机、电工具及电动车辆。南京PWM无刷电机驱动方案怎么选
该驱动板支持开环速度指令与闭环扭矩调节两种模式,用户可依据负载特性灵活切换控制方式。东莞ODM无刷电机驱动方案报价
一块新设计的无刷电机驱动板在装样后,需要经过参数配置与调试才能达到理想运行效果。调试工作通常借助配套的上位机软件或指定的调试器完成。第一步是设置电机参数,包括极对数、相电阻与相电感、霍尔安装角度等,这些参数可通过实测或电机供应商提供的规格书获得。如果采用无感驱动方案,还需设置反电动势系数与启动开环角度。第二步是配置驱动参数,主要包括PWM频率——常用范围15kHz到25kHz之间,频率过低会产生可听见的噪声,过高则会增加开关损耗。同时需要设置调制深度限制、电流环PID系数、速度环PI参数等。第三步是校准保护阈值,设定过流点、欠压点、过压点以及过温报警值。过流点的设定既要避免正常负载下的误触发,又要在堵转时及时保护,通常取电机额定电流的。第四步是通过实际运行验证波形,使用示波器观察MOSFET的漏源电压与栅极波形,检查是否存在振铃或误导通现象。连接电机后进行空载与带载测试,观察启动是否平滑、加减速响应是否符合预期。若启动出现抖动或反转,需要调整启动算法的初始相位与电流注入量。完成以上步骤后,可进行长时间老化测试,监控驱动板温度与电流曲线,确认各项保护功能按设定值动作。只有经过充分调试的驱动板。 东莞ODM无刷电机驱动方案报价


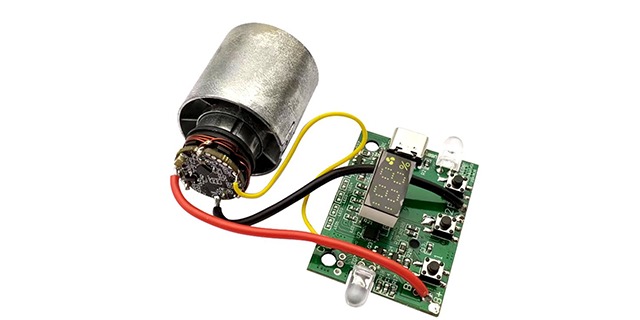
主流技术路线:有感与无感的区分在无刷电机驱动方案中,按照是否配备位置传感器,可以分为有感驱动与无感驱动两种路线。有感驱动方案在电机内部安装霍尔传感器。霍尔效应指的是当电流垂直于外磁场通过导体时,在导体两个端面之间会出现电势差,通过这一现象可以探测磁场变化。对于无刷电机而言,霍尔传感器能够让驱动器从通电瞬间就明确知道转子的磁极方位,直接向对应的线圈供给电流来驱动转子。这种方案在需要从零转速开始平稳输出大扭矩的场景下表现稳定,例如电动车起步、机械臂低速动作等。无感驱动方案则不安装位置传感器,而是通过反电动势法、电感法等间接方式获取转子位置,其中应用较多的是反电动势法。由于缺少直接的位置...
- 合肥智能机器人无刷电机驱动方案哪家好 2026-09-21
- 郑州PWM无刷电机驱动方案研发 2026-09-21
- 佛山STM无刷电机驱动方案多少钱 2026-09-21
- 无锡ODM无刷电机驱动方案报价 2026-09-20
- 温州园林工具无刷电机驱动方案研发 2026-09-19
- 郑州无刷电机驱动方案有哪些 2026-09-19
- 上海三相直流无刷电机驱动方案哪家好 2026-09-19
- 郑州强力风扇无刷电机驱动方案研发 2026-09-18
- 福州大功率无刷电机驱动方案研发 2026-09-18
- 长沙无刷电机驱动方案定制 2026-09-18

- 浙江有感无刷电机驱动方案按需定制 2026-09-16
- 贵阳强力风扇无刷电机驱动方案怎么选 2026-09-16
- 天津国产无刷电机驱动方案开发 2026-09-16
- 嘉兴双相无刷电机驱动方案咨询 2026-09-15
- 贵阳双相无刷电机驱动方案设计 2026-09-15
- 合肥自动化无刷电机驱动方案厂家 2026-09-15




- 合肥智能机器人无刷电机驱动方案哪家好 09-21
- 郑州PWM无刷电机驱动方案研发 09-21
- 佛山STM无刷电机驱动方案多少钱 09-21
- 无锡ODM无刷电机驱动方案报价 09-20
- 成都汽车打火打气泵一体机主板方案有哪些 09-20
- 广东礼品无线充方案定制 09-20
- 深圳非标无线充方案哪家好 09-20
- 沈阳汽车电瓶启动打气泵一体机主板方案费用 09-20
- 南昌手机无线充方案公司电话 09-20
- 广州自动户外移动储能电源方案有哪些 09-20