储能控制器模块是储能系统的重心 “大脑”,如同精密的指挥中枢,负责统筹电池组、逆变器、负载等全系统组件的智能协调与安全运行。它通过动态优化的充放电算法,在电网峰谷时段自动调整充电功率(如谷段以 0.5C 倍率快充储电,峰段以 1C 倍率放电并网),在用户侧根据实时用电负荷分配能量(如工商业厂房优先使...
模块基本参数
- 品牌
- 研图
- 型号
- 研图
模块企业商机
机器人控制模块在机器人运行体系中担当着指令解析与执行调度的关键角色,它如同精密的 “神经中枢”,实时接收来自任务规划层的路径指令(如装配工序的坐标序列)、操作终端的手动控制信号(如摇杆的位移指令),甚至通过 5G 网络传输的远程操控命令,随后通过内置的运动学逆解算法将这些抽象指令分解为各执行单元可识别的动作序列 —— 例如将 “抓取工件” 指令转化为机械臂底座旋转角度(±0.1° 精度)、大臂升降高度(毫米级步进)、指尖开合力度(0.5N 梯度调节)等具体参数,同步下发给伺服电机、驱动器等执行部件。该模块的重心在于其强大的实时反馈处理能力:通过 EtherCAT 总线以 1kHz 频率采集力觉传感器(如腕部六维力传感器的 ±5N 精度数据)、位姿传感器(如 IMU 的角速度与加速度信息)、视觉传感器(如 3D 相机的空间点云)等多模态数据,经卡尔曼滤波算法融合后,在 10 毫秒内完成误差分析 —— 若检测到装配时存在 0.5mm 位置偏差,立即触发动态轨迹修正,通过调整关节电机的脉冲频率实现实时补偿,确保在工件表面反光、机械臂负载变化等复杂环境下仍能保持动作精细性。在食品加工行业,卫生级模块确保设备易清洁,符合严格安全标准。广东嵌入式模块设计
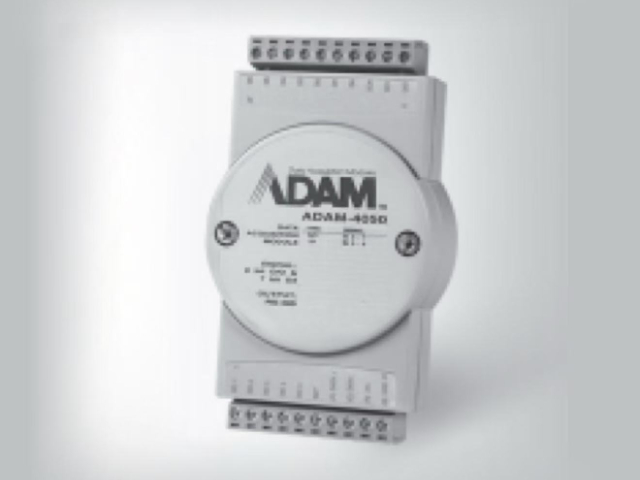
嵌入式模块的重心价值在于其扮演了“技术加速器”的角色。面对日益复杂的终端设备需求与紧迫的开发周期,它通过提供预集成、预验证的硬件平台和基础软件(如BSP、操作系统适配),将开发者的精力从繁琐的底层硬件调试和驱动开发中解放出来。这种高度封装化的形态,不*明显降低了嵌入式系统设计的复杂度和技术门槛,更能有效规避底层开发风险,确保产品稳定性和一致性。它如同一块功能强大的“积木”,使开发者得以专注于产品重心功能的差异化创新与上层应用的快速迭代,成为现代智能设备高效落地的基石支撑。广东嵌入式模块设计工业模块促进资源共享,如标准接口模块可实现设备间的无缝连接。
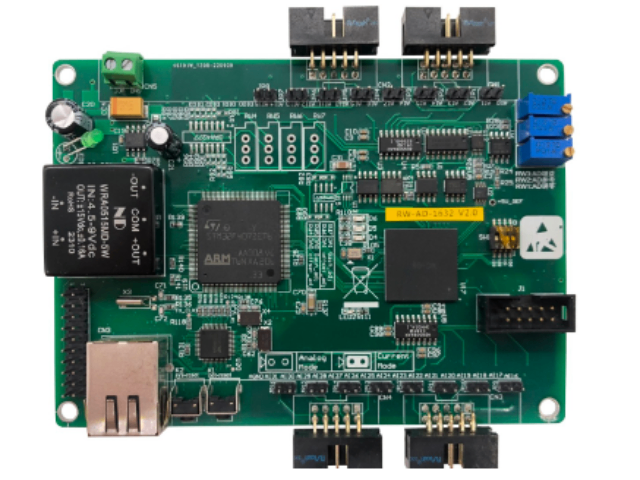
震动采集模块是感知与量化机械振动的重心前端单元,通常集成高灵敏度传感器(如压电式或MEMS加速度计)、精密信号调理电路(放大、滤波)以及模数转换器(ADC)。其重心功能在于实时、准确地捕获目标设备或结构在时域和频域上的振动信号,将微弱的物理振动转化为可供后续分析的高质量数字数据。该模块设计需兼顾宽频响范围、高分辨率、低噪声和优异的抗干扰能力,确保在复杂工业现场或精密实验环境下可靠工作。它是状态监测、故障诊断、结构健康评估、NVH分析及科学研究等领域获取原始振动信息的关键基础。
高精采集模块是感知物理世界细微变化的前列“末梢神经”。它超越了常规数据获取,专注于在复杂电磁环境或极低信噪比条件下,对毫厘之差或瞬息之变的物理量进行无失真捕获与忠实记录。其价值不*体现在超高的量化精度和宽动态范围,更在于其内置的智能预处理、实时校准及强大的抗干扰能力,确保源头数据的纯净与可靠。作为智能系统感知层的关键基础设施,它为后续的大数据分析、人工智能决策及精细执行控制奠定了坚实可信的数据基石,多范围应用于智慧城市、生物医学、较好的制造及前沿科研领域。采用模块化方案,能快速响应客户定制需求,增强市场竞争力。
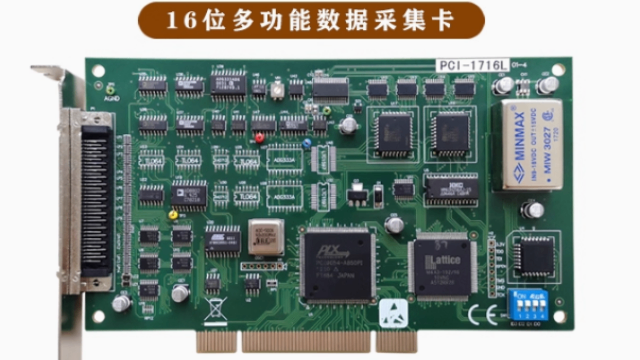
模块的重心价值在于其对复杂性的有效驾驭与抽象封装:就像城市规划中用街区划分替代无序扩张,它将庞杂系统的实现细节 —— 无论是底层算法的迭代逻辑、数据结构的内存分配,还是业务流程的分支处理 —— 统统收敛于特定的逻辑边界内,这种收敛让开发者无需面对混沌的整体,只需聚焦单个模块的功能目标,明显降低了认知负荷。每个模块都成为自洽的认知单元:内部逻辑形成闭环,输入输出规则明确,如同一个 “逻辑黑箱”,开发者不必深究箱内的齿轮如何咬合,只需通过接口理解其能完成的任务,这种简化让复杂系统的认知门槛大幅降低。而通过定义明确的职责与接口,模块强制性地实现了关注点分离 —— 在电商系统中,订单模块专注于状态流转,支付模块聚焦交易安全,库存模块紧盯数量变动,开发者不会被跨模块的细节干扰,认知焦点始终锁定在当前单元的重心目标上。这种结构化的抽象不*让设计更清晰优雅:模块的分层与边界如同系统的 “骨架”,让架构意图一目了然,比如用户认证模块的存在直接凸显了系统对安全访问的重心诉求;更使得关键逻辑免于被次要细节掩盖,开发者能快速识别系统的重心能力与业务脉络。工业模块简化维护,技术人员只需更换故障模块而非整机修理。南京模块销售
智能工厂依赖传感器模块收集数据,驱动预测性维护和优化决策。广东嵌入式模块设计
机器人控制模块作为机器人的 “决策重心”,负责实时接收来自视觉传感器(如 3D 相机的空间坐标)、力反馈传感器(如指尖压力信号)、红外测距传感器(如障碍物距离数据)及上位机(如操作员设定的装配流程、抓取坐标指令)的多元信息,这些信息以每秒数十万次的频率涌入模块后,由内置的高性能处理器(如双核 ARM Cortex-A9 或 FPGA 芯片)依据预设的控制算法 —— 从基础的 PID 闭环控制到复杂的模糊控制、强化学习算法 —— 进行微秒级高速运算与动态决策,即时生成毫米级精度的运动控制指令(含位置、速度、加速度参数)。该模块通过 EtherCAT 或 CANopen 等实时通信接口,协调管理机器人的各个关节执行器:六轴机械臂的伺服电机可在 5 毫秒内响应指令,调整扭矩至 ±0.1N・m 精度,确保在抓取易碎品时力度柔和(力控误差<5%),装配螺栓时路径偏差<0.02mm,移动机器人的驱动轮同步转速误差<1rpm,从而精细完成汽车焊接的连续轨迹运动、电子元件的微装配、物流仓库的避障移动等复杂任务。其内部集成的实时操作系统(如 VxWorks、RTX)保障任务调度的确定性(延迟<10μs),驱动电路支持 10A 电流输出并具备过流保护功能,通信接口兼容 Modbus 与 PROFINET 协议实现跨设备联动。广东嵌入式模块设计
与模块相关的文章
杭州PLC模块
- 新疆物联网模块销售 2026-05-16
- 广东采集卡模块 2026-05-14
- 广西高算力工控模块生产制造 2026-05-14
- 海南采集卡模块 2026-05-14
- 浙江轨道交通控制模块生产制造 2026-05-13
- 江苏AI边缘计算模块开发 2026-05-12
- 新疆高精采集模块开发 2026-05-12
- 海南储能控制器模块设计 2026-05-11
- 广东储能控制器模块 2026-05-09
- 苏州模块销售 2026-05-08
- 江苏AI边缘计算模块定制 2026-05-07
- 广东工业交换机模块定制 2026-05-07
与模块相关的产品
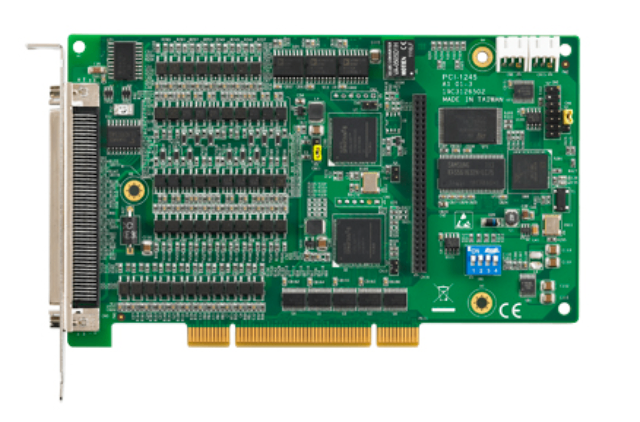
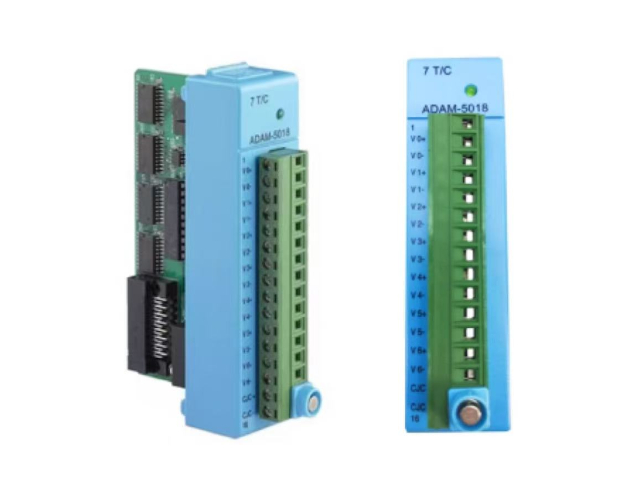
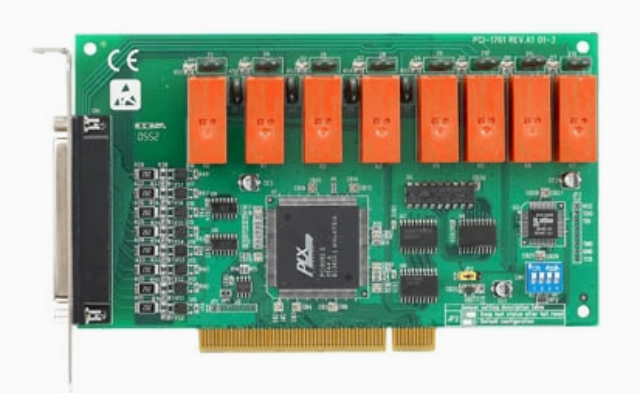
与模块相关的新闻
-
广东研华采集模块定制 2026-05-03 09:07:16物联网模块是嵌入各类终端设备的重心通信组件,负责实现设备与网络、设备与设备间的数据连接与传输。这些高度集成的微型硬件模块,通常内嵌特定通信协议,并集成了处理器、存储器、射频电路和天线接口。它们经过优化设计,具备低功耗、小尺寸、高可靠性和强环境适应性等关键特性,能适应工业自动化、智能家居设备、环境监测...
-
广东物联网模块开发 2026-05-02 14:08:07嵌入式模块的重心价值在于其扮演了“技术加速器”的角色。面对日益复杂的终端设备需求与紧迫的开发周期,它通过提供预集成、预验证的硬件平台和基础软件(如BSP、操作系统适配),将开发者的精力从繁琐的底层硬件调试和驱动开发中解放出来。这种高度封装化的形态,不*明显降低了嵌入式系统设计的复杂度和技术门槛,更能...
-
苏州机器人控制器模块定制 2026-05-01 13:09:12作为物理世界与数字系统间的关键信息枢纽,采集卡模块承担着实时精细采集多源异构信号的重任,它如同连接两个世界的 “神经末梢”,深入工业生产线、实验室、医疗设备等各类场景,高效捕捉从机床振动频率、管道压力波动到化学反应温度变化,从电机转速脉冲到生物电信号等海量原始数据流。其重心价值在于突破物理信号与数字...
-
南京工业交换机模块ODM 2026-05-01 10:09:31作为感知物理世界动态变化的关键环节,震动采集模块致力于将无形的机械振动精细转化为可量化分析的电信号。它直面复杂工况的挑战:既要灵敏捕捉微弱的高频冲击,也需稳定处理强幅的低频晃动。其重心在于传感器单元对振动能量的高效俘获与转换,并辅以低噪声放大、抗混叠滤波等处理环节,确保原始信号的真实性与完整性。输出...
与模块相关的问题
新闻资讯
产品推荐
-
浙江钠离子电池储能电力控制器硬件制造
2026-09-18 -
江西云机器人视觉控制器
2026-09-18 -
福建电网调度控制器源头厂家
2026-09-18 -
江苏园区储能储能管控一体机源头供货
2026-09-18 -
安徽钠离子电池储能通讯管理机集成厂家
2026-09-17 -

江苏机器狗视觉处理单元
2026-09-17 -
上海数字化工厂边缘计算工控机设备集成
2026-09-17 -
福建光储充控制器项目配套
2026-09-17 -
工商业调度终端成套装置
2026-09-16