
- 品牌
- 伯朗特,BORUNTE
- 型号
- 四轴
而这正体现出该款冗余度机器人表现出的扩大可达工作空间、灵活敏捷、精确等种种优良特性。-安川莫托曼SIA日本机器人制造商,“四大家族”之一的安川电机也发布了多款七轴机器人产品。其中SIA系列机器人是轻型敏捷型七轴机器人,该系列机器人能够提供类人的灵活性,并且能够快速加速。该系列机器人采用轻量化和流线型设计,使其非常适合安装在狭小的空间内。SIA系列可提供较高的有效载荷(5千克至50千克)以及较大的工作范围(559毫米至1630毫米),很适合从事装配、注塑、检验等操作。除了轻型七轴机器人产品外,安川还发布了七轴机器人焊接系统,其高自由度能够尽比较大可能保持适合的姿态以实现的焊接效果,特别适合内面的焊接,达到比较好的接近位置。并且该产品能够高密度布局,容易回避其与轴和工件之间的干扰,显示出其优良的避障功能。-那智***越PrestoMR20早在2007年底,那智***越便开发出七自由度的机器人“PrestoMR20”。通过采用七轴设计,使得机器人能够像模仿人类手臂那样执行更加复杂的工作流程,在狭窄的工作区域运动。另外,机器人前端部分(手腕)的扭矩增加到了原来传统六轴机器人的约两倍左右,标准配置的扭矩为20千克,通过设定动作范围。工业四轴机器人可以承接生产线精密零件的组装任务,更可替代人工在喷涂、焊接、装配等不良工作环境中工作。杭州智能工厂四轴机器人厂家直销价格

初次校正四轴机器人不带负荷,校正过程将存储用于每根轴的检测。1、工具学习(偏置学习),机器人带负荷,用于初次校正的检测偏移量将针对这个负荷得出并且存储。2、检查运行(负荷校正),检查安装在机器人上的工具的校正情况,该工具已经被学习过,可以利用该存储的检测偏移量折算成初次校正,并且计算和显示出同当前校正之间的区别。3、工具学习,机器人在初次校正后装上重工具或者携带重工件,为了使机器人能够补偿该偏差,必须学习相应的工具重量。用于初次校正的检测偏移量将针对这个负荷得出并且存储。4、软键学习,将选定待校正的轴,该轴上有颜色标记。按住许可键和程序向前键,选定的机器人轴将在程序控制下由,“+”朝“-“运动。如果成功将显示一个偏差窗口,按数据OK,数值被接受。(但该轴不会从状态窗消失)。5、检查运行,(负荷校正-带偏置),利用这个功能可以检查并且在必要时重建机器人旧的初次校正参数,而不必拆下工具,机器人将在带工具的情况下被校正。如果工具被学习过,那么初次校正的参数将根据得到的偏差被重新计算,并且得到操作者同意情况下被覆盖。例如更换电机机器人零点丢失,但技术参数还在的情况下可以使用。杭州工业四轴机器人供应商家近几年我国工业四轴机器人市场高速增长主要得益于产业政策的引导和我国庞大的工业基础。

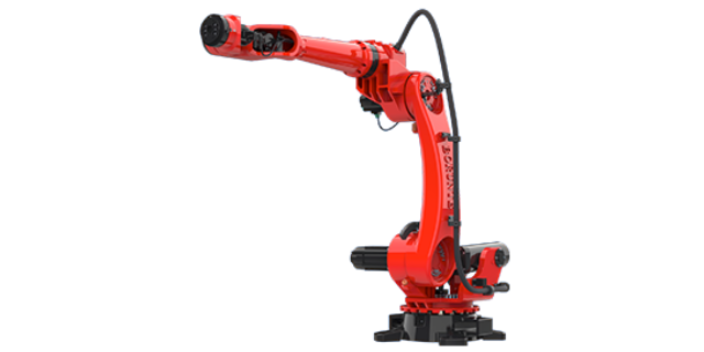
通常,工业机器人由一下部分组成,即:手部:又称末端执行器,是工业机器人直接进行工作的部分,可以是备种来持器。有时人们也常把诸如电焊qiang、油漆喷买等称为机器人的手部。腕部:与手部相连,通常有3个自由度,多为轮系结构主要功用是带动手部完成预定姿态,是操作机中结构更为复杂的部分。臂部:用以连接腰部和腕部,通常由两个臂杆(小臂和天臂)组成,用以带动航部作平面运动。腰部:是连接臂和基座的部件,通常是回转部件,腰部的回转运动再加上臀部的平面运动,既能使胸部作空间运动。腰部是执行机构的关键部件,它的创误差运动精度和平稳性,是机器人的定位精度决定性的影响。基座:是整个机器人的支持部分,部件必须具有足够的刚度和稳定性。
七轴机器人可以避免角速度运动过快,让角速度分配得比较均匀。新松七轴机器人各轴运动范围及比较大角速度第三是工作环境中存在障碍。在工业环境下,很多场合存在各种环境障碍,传统的六轴机器人无法只改变末端机构的姿态,而不改变末端机构的位置。(2)改善动力学特性对于七轴机器人而言,利用其冗余自由度不*可以通过运动轨迹规划达到良好的运动学特性,并且我们可以利用其结构实现比较好的动力学性能。七轴机器人可实现关节力矩的再分配,这里涉及到机器人的静力平衡的问题,也就是说,作用在末端的力,通过一定的算法算出每个关节承受的力有多大。对于传统的六轴机器人来说,其每个关节的力是一定的,它的分配可能很不合理。但是对于七轴机器人来说,我们可以通过控制算法调整各个关节的力矩,让薄弱的环节承受的力矩尽量小,是整个机器人的力矩分配比较均匀,更加合理。(3)容错性机器人在发生故障时,如果有一关节失效,传统六轴机器人便无法继续完成工作,而七轴机器人可以通过重新调整故障关节速度(运动学容错)和故障关节力矩(动力学容错)的再分配实现继续正常工作。国际巨头们的七轴工业机器人产品无论从产品角度,还是从应用角度。使用工业四轴机器人可以降低废品率和产品成本,提高机床的利用率,降低工人误操作带来的残次零件风险等。

分析了在带B轴的四轴卧式加工中心上进行工件多面加工时存在的问题,并根据零件形状要求构建不同坐标,再利用几何模型和图样尺寸列出各坐标系之间的关系,实现坐标系的转换,将坐标系转换做成宏程序,从而实现任意角度多面工件的加工。1序言四轴卧式加工中心的应用已越来越普遍,但仍需要不断钻研和发掘设备的性能和功能,才能将其优势发挥到,从而更高效地加工出更高质量的产品零件。本文以工作台旋转后的坐标系转换为例,介绍利用宏程序完成带B轴卧式加工中心的工作台旋转后坐标系自动转换的方法。2坐标系转换存在的问题一个工件有多个面需要加工时,使用带B轴的四轴卧式加工中心比较方便,只需一次装夹,就可以通过旋转工作台实现多个面的加工。在实际工作中,由于工件中心一般不是刚好放在工作台旋转中心,而且工件形状各异,所以通常加工每个面时都要重新测量并设定工件坐标系,效率低而且有测量误差,一些形状复杂的斜面或图样上的虚构面甚至根本无法测量。仔细思考这个问题不难发现,根据零件形状要求,构建不同坐标系,再利用几何模型和图样尺寸列出各坐标系之间的关系,从而实现坐标系的转换,即可解决以上问题。考虑到工作台旋转后Y坐标无变化。工业四轴机器人的发展将持续给社会带来明显效益。深圳智能工业四轴机器人单价
要注重加强新一代四轴机器人研发、产业化及应用;加强政策引导,行业自律,防止一哄而上。杭州智能工厂四轴机器人厂家直销价格
获取完整教学视频更多内容★基于pcsdk传输文件到HOME及加载★机器人画哆啦A梦★searchL仿真工作站★pathoffset轨迹实时修正功能★撤销处理程序★使用组输出发送ASCII码机器人PROFINET同时做CONTROLLER和DEVICE★语音控制ABB机器人★手机访问web控制机器人★YUMI伺服手仿真制作★自定义伺服焊枪★制作输送链抓取搬运码垛工作站★动态抓手及抓取摆放仿真★随机物料产生与抓取★四轴机器人定义TCP★更换工具后重算tcp★自定义外部轴-变位机★示教四点完成码垛★multimove之双机器人与变位机求两点间距离新I/ODSQC1030配置ABB机器人配置伺服焊枪机器人碰撞后如何移动转角路径故障不提示设置外部PLC选择机器人程序一键回HOME程序机器人各轴上下限位修改Wobjdata数据解释输送链与视觉的联系急停与自动停止接线更多大牛讲解视频。杭州智能工厂四轴机器人厂家直销价格
上海珂珩智能科技有限公司位于上海市嘉定区沪宜公路950,交通便利,环境优美,是一家其他型企业。公司是一家有限责任公司企业,以诚信务实的创业精神、专业的管理团队、踏实的职工队伍,努力为广大用户提供***的产品。公司始终坚持客户需求优先的原则,致力于提供高质量的注塑机械手,压铸机械手,工业机器人,智能系统集成。伯朗特销售公司将以真诚的服务、创新的理念、***的产品,为彼此赢得全新的未来!


提升企业市场竞争力:在激烈的市场竞争中,企业需要不断提升自身的竞争力,伯朗特四轴机器人的应用为企业带来了多方面的竞争优势。首先,它提高了生产效率和产品质量,使得企业能够更快地响应市场需求,提供更质量的产品,从而赢得客户的信任和市场份额。其次,降低了生产成本,包括人力成本、原材料浪费成本等,提高了企业的盈利能力。再者,机器人的应用展示了企业的技术实力和创新能力,提升了企业的品牌形象,吸引更多的合作伙伴和客户。例如在电子消费产品市场,采用伯朗特四轴机器人生产的企业,能够以更低的价格、更高的质量推出产品,在市场竞争中脱颖而出。上海珂珩的伯朗特四轴喷涂机器人,操作简便,易于上手。郑州四轴机器人什么价持...
- 苏州智能工业四轴机器人厂家报价 2025-11-17
- 成都自动四轴机器人单价 2025-11-16
- 青岛工业四轴机器人 2025-11-16
- 青岛工业四轴机器人需要多少钱 2025-11-16
- 苏州四轴小型机器人 2025-11-16
- 杭州工业用四轴机器人价位 2025-11-16
- 北京四轴机器人厂家 2025-11-16
- 东莞四轴小型机器人 2025-11-16
- 重庆智能工厂四轴机器人厂 2025-11-16
- 重庆自动化四轴机器人单价 2025-11-15


- 武汉冲压四轴机器人 2025-11-15
- 自动四轴机器人销售公司 2025-11-15
- 深圳全自动四轴机器人销售公司 2025-11-15
- 自动四轴机器人哪种好 2025-11-14
- 杭州全自动四轴机器人哪家好 2025-11-14
- 广州工业四轴机器人厂家供应 2025-11-14



- 福建比较好的喷涂机器人厂家推荐 11-01
- 广东工业六轴哪家好 11-01
- 武汉智能工厂六轴机器人厂家直销价格 11-01
- 杭州冲压机器人报价 11-01
- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01