
- 品牌
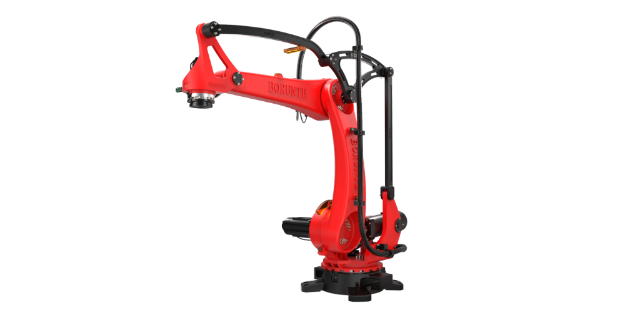
- 伯朗特,BORUNTE
- 型号
- 四轴
或者实时处理同一任务以实现输出比较大化。去年推出的Sawyer则是单臂七轴机器人,其柔性关节采用了相同的串联弹性驱动器,但其关节所采用的驱动器被重新设计,使其更小巧。由于采用了七轴的设计,并且工作范围扩展至100毫米,因此能完成负载更大的工作任务,载荷可达到4千克,比Baxter机器人。-雅马哈七轴机器人YA系列2015年,雅马哈推出了“YA-U5F”、“YA-U10F”、“YA-U20F”3款七轴机器人,这些机器人均通过新型控制器“YA-C100”进行驱动控制。7轴机器人带有相当于人类肘部的E轴,因此可自如完成弯曲、扭转、伸展等动作。即使在6轴以下机器人难以实施作业的狭窄间隙,也可顺利完成作业及设置。另外还可实现低半蹲姿势以及绕到装置背部的动作。采用中空构造的致动器,将装置电缆和空气软管内置于机械臂内,不会干扰到周边的设备,可实现紧凑型生产线。此外,中国台湾财团法人精密机械研究发展中心也已研发出双臂七轴机器人原型,期能助中国台湾业者打造3C电子制造的生产利器,并缩小国内外技术差距。国产七轴机器人来了能否实现弯道超车?中国七轴工业机器人的研发始于20世纪90年代初,当时项目的人物正是我国已故的机器人技术专家、中国工程院院士张启先。开展定向扶持,重点加强自主品牌工业四轴机器人的市场推广应用。重庆全自动四轴机器人生产商

在使用工业四轴机器人中,以下几点需要特别注意呢。首先就是不要企图让机器人做过多的事情。使用机器人前,需要进行模拟仿真,根据设计要求来定机器人的行程负载及周期时间,如果机器人要增加一些别的应用,一定得重新验证通过后再加入。否则机器人的故障率或是非计划停产率将会增加,这将会导致巨大的损失。另外,也不要忽视电缆的问题。电缆问题主要在于超负荷和电缆管理的问题。超负荷方面不必多说,长时间超负荷运行,容易产生电缆过热、线路老化等问题;电缆问题在于电缆没有考虑手臂与末端执行器的相对运动线缆的管理。成都工业型四轴机器人多少钱优化工业四轴机器人产业布局,避免低水平重复建设,依托先进制造业基地,充分发挥产业集聚效应。

分析了在带B轴的四轴卧式加工中心上进行工件多面加工时存在的问题,并根据零件形状要求构建不同坐标,再利用几何模型和图样尺寸列出各坐标系之间的关系,实现坐标系的转换,将坐标系转换做成宏程序,从而实现任意角度多面工件的加工。1序言四轴卧式加工中心的应用已越来越普遍,但仍需要不断钻研和发掘设备的性能和功能,才能将其优势发挥到,从而更高效地加工出更高质量的产品零件。本文以工作台旋转后的坐标系转换为例,介绍利用宏程序完成带B轴卧式加工中心的工作台旋转后坐标系自动转换的方法。2坐标系转换存在的问题一个工件有多个面需要加工时,使用带B轴的四轴卧式加工中心比较方便,只需一次装夹,就可以通过旋转工作台实现多个面的加工。在实际工作中,由于工件中心一般不是刚好放在工作台旋转中心,而且工件形状各异,所以通常加工每个面时都要重新测量并设定工件坐标系,效率低而且有测量误差,一些形状复杂的斜面或图样上的虚构面甚至根本无法测量。仔细思考这个问题不难发现,根据零件形状要求,构建不同坐标系,再利用几何模型和图样尺寸列出各坐标系之间的关系,从而实现坐标系的转换,即可解决以上问题。考虑到工作台旋转后Y坐标无变化。
手动移动Y轴寻找检棒侧母线比较高点,将千分表指针读数置0。2)X轴固定不动,工作台转至90°位置(见图2b),移动机床Z轴使千分表接触检棒端面至千分表读数为前面置0位置,记下Z轴的机械坐标Zm1,主轴标准检棒长度为L,直径为D,则工作台旋转中心Z轴机械坐标为Zc=Zm1+D/2-L。坐标转换几何模型与计算工件初始位置为工作台0°位置,O点为工作台旋转中心,其机械坐标为(Xc,Zc)。先设置A点为工作坐标系G54零点,进行工件第1面的加工。然后需要将工作台旋转α角度,进行斜面的加工,此时设置B′点为第2个工作坐标系G55零点,坐标转换几何模型如图3所示,图中已知参数见表1。同时,为便于后面在机床上用宏程序自动计算,在此给每个参数指定一个宏变量。旋转后新的坐标零点B′点的机械坐标(X0′,Z0′)计算过程见表2。四轴机器人行业要发展,需要加强四轴机器人应用技术人才培养。

获取完整教学视频更多内容★基于pcsdk传输文件到HOME及加载★机器人画哆啦A梦★searchL仿真工作站★pathoffset轨迹实时修正功能★撤销处理程序★使用组输出发送ASCII码机器人PROFINET同时做CONTROLLER和DEVICE★语音控制ABB机器人★手机访问web控制机器人★YUMI伺服手仿真制作★自定义伺服焊枪★制作输送链抓取搬运码垛工作站★动态抓手及抓取摆放仿真★随机物料产生与抓取★四轴机器人定义TCP★更换工具后重算tcp★自定义外部轴-变位机★示教四点完成码垛★multimove之双机器人与变位机求两点间距离新I/ODSQC1030配置ABB机器人配置伺服焊枪机器人碰撞后如何移动转角路径故障不提示设置外部PLC选择机器人程序一键回HOME程序机器人各轴上下限位修改Wobjdata数据解释输送链与视觉的联系急停与自动停止接线更多大牛讲解视频。制造业的转型与升级,对工业四轴机器人提出了巨大需求。重庆全自动四轴机器人生产商
国内工业四轴机器人及服务机器人应用面广,机器人市场潜力大。重庆全自动四轴机器人生产商
四轴机器人驱动装置是什么?它是为使机器人运行起来,给各个关节即运动自由度安装的传动装置。主要提供机器人各部位、各关节动作的原动力。它的驱动系统:可以是液压传动、气动传动、电动传动系统,或者把它们结合起来应用的综合系统;可以是直接驱动或者是通过同步带、链条、轮系、谐波齿轮等机械传动机构进行间接驱动。拿电动驱动装置来说,电动驱动装置的能源简单,速度变化范围大,效率高,速度和位置精度都很高。但它们多与减速装置相联,直接驱动比较困难。电动驱动装置又可分为直流(DC)、交流(AC)伺服电机驱动和步进电机驱动。直流伺服电机电刷易磨损,且易形成火花。无刷直流电机也得到了越来越普遍的应用。步进电机驱动多为开环控制,控制简单但功率不大,多用于低精度小功率机器人系统。重庆全自动四轴机器人生产商
上海珂珩智能科技有限公司主要经营范围是机械及行业设备,拥有一支专业技术团队和良好的市场口碑。公司业务涵盖注塑机械手,压铸机械手,工业机器人,智能系统集成等,价格合理,品质有保证。公司秉持诚信为本的经营理念,在机械及行业设备深耕多年,以技术为先导,以自主产品为重点,发挥人才优势,打造机械及行业设备良好品牌。伯朗特销售公司立足于全国市场,依托强大的研发实力,融合前沿的技术理念,飞快响应客户的变化需求。


提升企业市场竞争力:在激烈的市场竞争中,企业需要不断提升自身的竞争力,伯朗特四轴机器人的应用为企业带来了多方面的竞争优势。首先,它提高了生产效率和产品质量,使得企业能够更快地响应市场需求,提供更质量的产品,从而赢得客户的信任和市场份额。其次,降低了生产成本,包括人力成本、原材料浪费成本等,提高了企业的盈利能力。再者,机器人的应用展示了企业的技术实力和创新能力,提升了企业的品牌形象,吸引更多的合作伙伴和客户。例如在电子消费产品市场,采用伯朗特四轴机器人生产的企业,能够以更低的价格、更高的质量推出产品,在市场竞争中脱颖而出。上海珂珩的伯朗特四轴喷涂机器人,操作简便,易于上手。郑州四轴机器人什么价持...
- 苏州智能工业四轴机器人厂家报价 2025-11-17
- 成都自动四轴机器人单价 2025-11-16
- 青岛工业四轴机器人 2025-11-16
- 青岛工业四轴机器人需要多少钱 2025-11-16
- 苏州四轴小型机器人 2025-11-16
- 杭州工业用四轴机器人价位 2025-11-16
- 北京四轴机器人厂家 2025-11-16
- 东莞四轴小型机器人 2025-11-16
- 重庆智能工厂四轴机器人厂 2025-11-16
- 重庆自动化四轴机器人单价 2025-11-15


- 武汉冲压四轴机器人 2025-11-15
- 自动四轴机器人销售公司 2025-11-15
- 深圳全自动四轴机器人销售公司 2025-11-15
- 自动四轴机器人哪种好 2025-11-14
- 杭州全自动四轴机器人哪家好 2025-11-14
- 广州工业四轴机器人厂家供应 2025-11-14




- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01
- 江西综合六轴近期价格 11-01
- 浙江直销六轴近期价格 10-31
- 青岛小六轴机器人 10-31
- 郑州工业用六轴机器人厂家报价 10-31