
- 品牌
- 伯朗特,BORUNTE
- 型号
- 六轴
六轴焊接机器人焊接的定位位置和多少外形也不能被焊接机械人的工装夹具影响,要做到夹紧后既不使焊件松动滑移,又不使焊件的拘谨渡过大而生产较大的应力,这是根本的。其次,焊接机械人工装夹具的施力点应位于焊件的支承处或许布置在靠近支承的地方,并且要防止支承反力与夹紧力、支承反力与重力构成力偶。为了便于节制,在同一个夹具上,定位器和夹紧机构的布局情势不宜过量,并且尽量只选用一种动力源。既然是与焊接机械人共同利用,那么它本身应举措敏捷、操纵便利,操纵位置应处在工人轻易靠近、较易操纵的部位。当夹具处于夹紧状况时,应能自锁;同时还要有充足的安装、焊接空间,所有的定位元件和夹紧机构应与焊道坚持恰当的间隔。焊接机械人的工装夹具除具备上述特性以外,在自动化、机械化等方面都起着异常紧张的作用,是焊接事情可否完成高速、有效、周详、复合、智能、环保等目标的症结地点。请问六关节机器人的各关节的角加速度是多少?东莞工业用六轴机器人厂
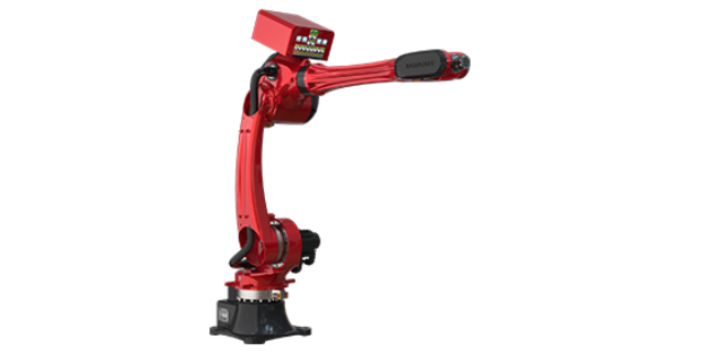
使用六轴机器人更有利于管理。1、使用六轴机器人取制品,可以无人看守操作,不怕无人或员工请假之顾虑。2、很多工人责任心不强,造成生产和管理困难,六轴机器人极容易管理。3、人与人相处总会产生矛盾,影响生产。使用六轴机器人减压少了人工,内部不会因工作压力太大而产生矛盾,提高内部团结和公司的凝聚力。4、六轴机器人的出现,一人可看4-8台机,大量节省人力,减少工人工资。5、人会疲劳,而六轴机器人出产品的时间是固定的,不用休息,尤其是天热或夜班效果更加明显。总的来说,六轴机器人提供生产效率,让生产更加安全,同时,六轴机器人相对于人来说,更容易管理,更为重要的是,六轴机器人让产品的品质更好。杭州智能六轴机器人推荐厂家六轴关节机器人成“新宠”,企业以机器代人是基于劳动人口下降、劳动力短缺带来劳工上涨等问题。
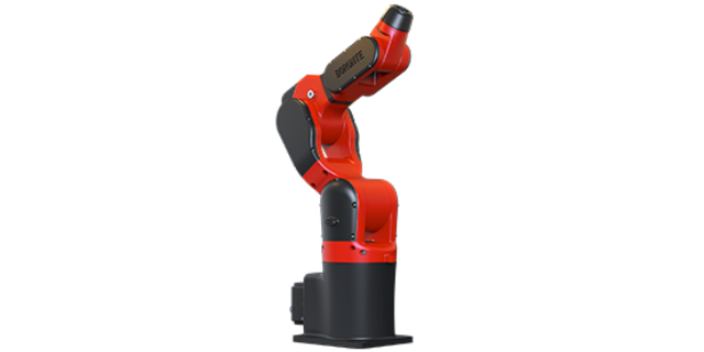
-远程控制-远程诊断-远程排除3.运行模式自动化有两个运行模式:“自动”和“手动”,在每个控制台上有一个“自动/手动”转换装置。生产线以自动方式运行时,压机以自动的方式运行,但在上死点必须停车等待指令。这种模式可以单步点动运行自动化设备动作,但必须按照该零件程序规定的轨迹动作。从手动模式到自动模式的转换简单易操作。全线共有三种停止模式:紧急停止、立即停止、周期停止。1)紧急停止:设置在主控站、操作员面板、机器人示教面板,在发生事故时使用紧急停止按钮,紧急停止使生产的机器人的所有动作立即停止,压机也立即停车。所有的电柜及控制台中断工作并报警。2)循环停止其作用等同于紧急停止,但不切断运行回路,其作用于需立即停止的单元。3)周期停止设置在主控站、操作员面板;因巡检等需求,需对自动化进行间歇性检查;当操作人员启动该区域“周期停止”按钮,该区域自动化设备完成相应的自动化动作后返回HOME位。4.机器人紧急逃逸:在机器手运行过程中,如检测到压机设备运行故障(如压机滑块制动失灵等可能对机械手及相关设备造成损毁),机器人自动执行撤出压机工作区程序,机器人自动回到原点后停止并发出故障警报。
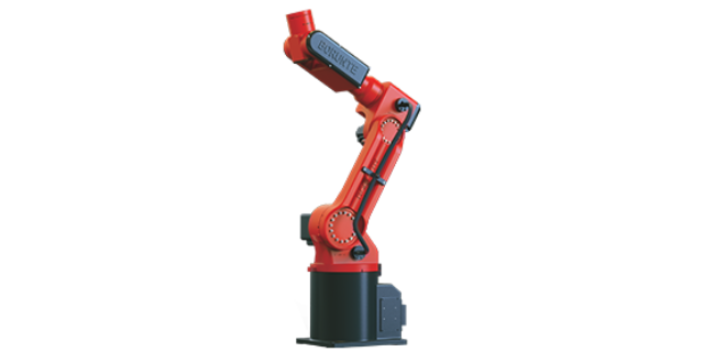
六轴工业机器人的特点有哪些方面?小编带你详细了解一下。(1)可编程:6轴工业机器人较大特点是柔性启动化,柔性制造系统中的一个重要组成部分。工业机器人可随其工作环境变化以及加工件的变化进行再编程,适合于小批量多品种具有均衡高效率的柔性制造生产线的应用。(2)拟人化:6轴工业机器人结合机器人与人的特点。在6轴工业机器人的结构上有类似人的行走、腰转、大臂、小臂、手腕、手爪等部分,在控制上有电脑。其传感器提高了工业机器人对周围环境的自适应能力。六轴机器人,当下的机器人产品的工作母机,包括大多数售出的机器人。
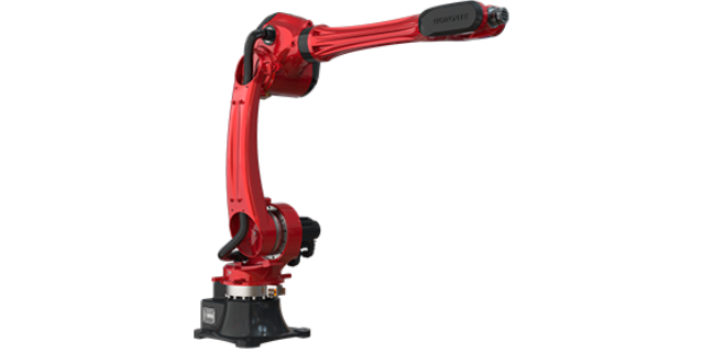
你知道六轴机器人是怎么设计出来的吗?手腕是六轴机器人额一个重要部件,它是如何设计出来的,你知道吗?设计手腕要考虑哪些问题呢?下面,就跟着小编一起来简单了解一下吧。我们可以知道的是有一把焊qiang,焊qiang的重量不是很重,同时要有夹持焊qiang的手爪。那么也就是说手腕在转动时的负载是不大的,选择驱动功率不大的元件就行了。要让手腕在360度范围内转动,而且后面紧跟着又有一个上下摆动的关节;手腕又是在机器人手臂的前端,当然总体质量不能太重。通过介绍,你了解了吗?六关节工业机器人的基本组成有哪些?杭州智能六轴机器人推荐厂家
一些大商家的六轴轻型工业机器人是可以购买的。东莞工业用六轴机器人厂
六轴机器人手腕机构方法有行星齿轮传动和摆线针轮减速传动,这两种方法有什么区别呢?星齿轮传动传动比大,结构复杂,齿轮副配合有间隙,不能自锁。如果采用就得提高齿轮精度,由于是精密传动,齿轮材料也不能按常规齿轮选用材料,加工工艺相对常规齿轮相复杂的多。摆线针轮传动,传动比大,结构复杂,传动间隙小,可以自锁。如果采用,手腕的尺寸不会太小,并且零件加工困难,精度不易保证。行星齿轮在传动的过程中有装配间隙和机械磨损所造成的间隙;要消除这些机械间隙首先就要让齿轮副的配合间隙要小,齿轮材料经热处理后表面要耐磨,因此行星齿轮副的设计计算不能按常规行星齿轮的设计方法去计算。机器人的手腕是很灵活的关节,而且是要做正反两个方向的回转。怎么样安装电机是一个问题;行星齿轮传动机构与手腕俯仰关节连接是一个问题。东莞工业用六轴机器人厂
上海珂珩智能科技有限公司坐落在上海市嘉定区沪宜公路950,是一家专业的研发设计,并销售、服务各类智能装备、自动化设备,包括:搬运机器人,喷涂机器人,涂胶机器人,装配机械手,堆垛机器人,打磨机器人,去毛刺机器人等机器人应用与集成系统,以及注塑机械手,压铸机械手,冲压机械手,伺服机械手,五轴机械手,三轴机械手,单轴机械手,斜臂机械手,横走机械手,纵走机械手,立式机械手,剪切机械手,镶嵌机械手,取件机械手等。 公司。一批专业的技术团队,是实现企业战略目标的基础,是企业持续发展的动力。公司以诚信为本,业务领域涵盖注塑机械手,压铸机械手,工业机器人,智能系统集成,我们本着对客户负责,对员工负责,更是对公司发展负责的态度,争取做到让每位客户满意。公司深耕注塑机械手,压铸机械手,工业机器人,智能系统集成,正积蓄着更大的能量,向更广阔的空间、更宽泛的领域拓展。


医疗器械行业对生产环境与产品质量要求极为严格,外壳喷涂必须满足洁净、无菌、耐腐蚀等多重标准,上海珂珩智能科技有限公司的伯朗特六轴喷涂机器人,为医疗器械行业提供了符合规范的专业喷涂解决方案。该机器人可在万级洁净车间内稳定运行,机身采用光滑易清洁设计,不易积尘,可配合车间定期消毒作业。设备搭载高精度流量控制系统,涂层厚度均匀可控,可适配医用级***、耐腐蚀涂料,满足医疗器械的特殊使用要求。针对手术器械外壳、医疗设备面板等精密工件,3D 视觉定位系统可实现微米级精细喷涂,严格规避按键、接口、显示区域。上海珂珩智能科技有限公司提供完整的洁净喷涂配套方案,包含洁净喷房、废气处理、烘干固化等设备,确保整个...
- 广东工业六轴哪家好 2026-11-01
- 武汉智能工厂六轴机器人厂家直销价格 2026-11-01
- 重庆工业六轴机器人供应商家 2026-11-01
- 福建定制六轴直销价格 2026-11-01
- 上海自动化六轴机器人推荐厂家 2026-11-01
- 青岛智能工厂六轴机器人生产厂商 2026-11-01
- 江西综合六轴近期价格 2026-11-01
- 浙江直销六轴近期价格 2026-10-31
- 青岛小六轴机器人 2026-10-31
- 郑州工业用六轴机器人厂家报价 2026-10-31

- 陕西定制六轴交易价格 2026-10-31
- 东莞自动化六轴机器人厂 2026-10-31
- 品质六轴服务至上 2026-10-31
- 陕西供应六轴哪家好 2026-10-31
- 湖北智能六轴销售电话 2026-10-31
- 江西综合六轴服务至上 2026-10-30



- 杭州冲压机器人报价 11-01
- 重庆工业六轴机器人供应商家 11-01
- 福建定制六轴直销价格 11-01
- 山东喷涂机器人价格 11-01
- 上海自动化六轴机器人推荐厂家 11-01
- 上海焊接机器人批发 11-01
- 青岛智能工厂六轴机器人生产厂商 11-01
- 江西综合六轴近期价格 11-01
- 浙江直销六轴近期价格 10-31
- 青岛小六轴机器人 10-31